Posts de IA em alta e atualização rápida de pesquisa - Página 194
Unitree UnifoLM-WLA-1.0: o que significa o modelo de 6 bilhões de parâmetros para robôs humanoides
23 fontes0A Unitree anunciou em 10 de setembro o UnifoLM WLA 1.0, um modelo VLA de 6 bilhões de parâmetros treinado com cerca de 2.500 horas de dados de robôs reais para lidar com 64 tarefas.
Doubao Work ganha agentes paralelos e controle de Mac: onde o ganho de velocidade é real
18 fontes0Em 2 de setembro de 2026, o Doubao Work adicionou execução paralela com múltiplos agentes e estendeu ao macOS o recurso “Operar Computador”.
CIOE 2026: por que 800G ainda lidera a óptica para IA enquanto 1,6T avança
22 fontes0Os módulos ópticos de 800G continuam sendo o principal volume de embarques para data centers de IA em 2026; produtos de 1,6T estão em expansão, mas exigem plataformas compatíveis e qualificação completa do s...
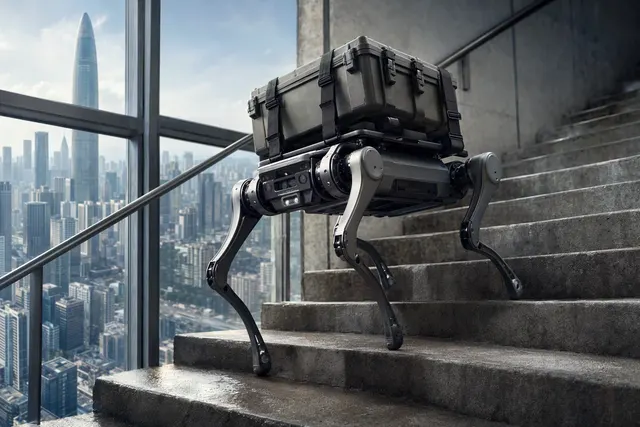
Robô D30 da LINXAI sobe 73 andares com 33 kg: o que o teste realmente comprova
14 fontes0A LINXAI afirma que o D30 carregou 33 kg continuamente por 73 andares, mais de 2.000 degraus e seis transições em pavimentos de refúgio, em uma escada de evacuação sem adaptações.
Pesquisador diz que 6 TB de logs de roteador de IA chinês expuseram credenciais corporativas
13 fontes0Chaofan Shou afirma que cerca de 6 TB de logs de invocação de modelos continham chaves SSH, configurações de VPN, credenciais da Alibaba Cloud e tokens do GitLab supostamente ligados a 19 empresas e sete ent...
Intern W0: o modelo físico da Shanghai AI Lab que une visão, toque e força em robôs de laboratório
18 fontes0A Shanghai AI Laboratory apresentou o Intern Physical World Model W0 em 13 e 14 de setembro de 2026 como um sistema robótico para tarefas com contato físico, combinando visão, força, tato, estado do robô, pr...
Unisound U2-Flash: o que promete o modelo MoE de 266 bilhões de parâmetros para programação e agentes
12 fontes0A Unisound lançou o U2 Flash em 15 de setembro de 2026: um modelo MoE esparso com cerca de 266 bilhões de parâmetros no total e aproximadamente 10 bilhões ativados por inferência.
Kimi K2.8 Preview atualiza o Kimi Code sem mudar o alias: o que desenvolvedores precisam testar
21 fontes0Em 11 de setembro de 2026, a Moonshot atualizou a rota kimi for coding do Kimi Code para a K2.8 Preview sem exigir alterações nos clientes, adicionando contexto de até 1 milhão de tokens e níveis de raciocín...
Open3D-PIMC: o que o novo framework da Tsingway e da BAAI pode mudar nos chips de IA 3D
14 fontes0Tsingway e BAAI abriram o código do Open3D PIMC, um modelo de programação e framework voltado a chips de computação 3D dentro do ecossistema FlagOS.
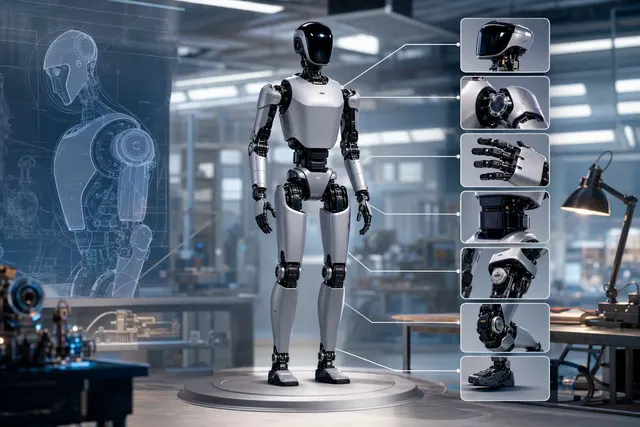
Unitree G1+: preço, ficha técnica e diferenças entre as versões Standard e EDU
13 fontes0O Unitree G1+ é uma atualização de hardware do humanoide G1, não um novo lançamento da família de IA embarcada UnifoLM.
Axera M9: o que os chips M97 de 720 TOPS e M95 de 360 TOPS prometem para a direção assistida
19 fontes0A cobertura de 15 de setembro destacou a família M9 de 5 nm da Axera: o M97 entrega 720 TOPS para NOA urbano e modelos maiores de direção, enquanto o M95 oferece 360 TOPS para sistemas end to end de uma etapa.
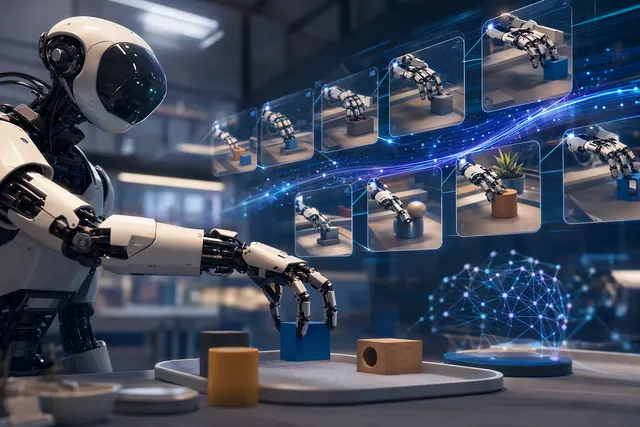
Zeva: como robôs podem aprender com erros sem retreinar o modelo
14 fontes0O Zeva adapta robôs em tempo de execução sem ajustar os pesos da política: ele registra a relação entre ação e efeito físico e recupera essa experiência nas próximas decisões.