منشورات AI الرائجة وأبحاث سريعة المتابعة - الصفحة 62
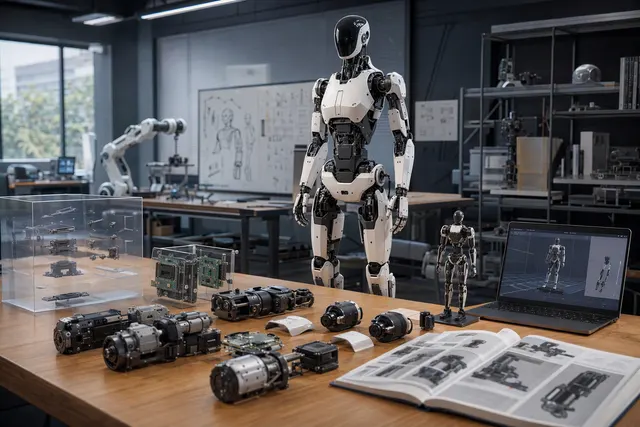
من الهيكل إلى أدوات التعلّم: RoboParty تفتح منصة RP1 الروبوتية
20 المصادر0تقدّم RoboParty منصة RP1، وهي روبوت بشري بطول 135 سم، مع موارد تشمل التصاميم الميكانيكية والكهربائية والوحدات المفصلية والبرمجيات وأدوات التعلّم.
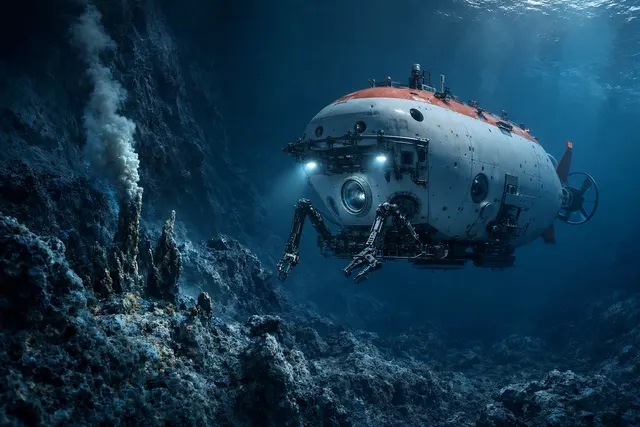
«جياولونغ» تجتاز اختبارات الغوص إلى عمق 7,000 متر بعد تحديثها
14 المصادر0أكملت «جياولونغ» ثلاث غطسات اختبارية في حوض الفلبين بعد تحديثها للمرة الثانية؛ تجاوزت اثنتان منها عمق 7,000 متر، ووصلت أعمقها إلى 7,056.9 مترًا.
«أنت» تطلق نموذجي Ling-3.1-flash-1019 وBase لمهام الوكلاء الذكيين
24 المصادر0أطلقت «أنت» نسخة 1019 المحسّنة للاستدلال وسير عمل الوكلاء، إلى جانب نموذج أساسي لمواصلة التدريب والتخصيص.
وكلاء الذكاء الاصطناعي يواصلون العمل على الكمبيوتر… والهاتف يصبح غرفة تحكّم
20 المصادر0في 28 أكتوبر 2026، أضاف دووباو وورك مهارات قابلة لإعادة الاستخدام تُسجّل من خطوات الكمبيوتر، وإمكانية مواصلة بعض المهام عندما يكون جهاز Mac مقفلاً.
بطارية روبوت XPeng الشبيه بالبشر تدخل الإنتاج المحدود… لكن تركيبها الكيميائي لا يزال مجهولاً
21 المصادر0قال نائب رئيس XPeng، قو جيه، في 28 أكتوبر 2026 إن بطارية روبوت IRON المصممة خصيصاً له دخلت الإنتاج بكميات محدودة، بينما لا يزال الروبوت في مرحلة ما قبل بدء الإنتاج الرسمي.
Hi3D v1.0: أداة لتنقيح المجسّمات ثلاثية الأبعاد لا لإنشائها من الصفر
21 المصادر0صدر Hi3D v1.0 رسمياً في 23 أكتوبر 2026، مع شيفرة الاستدلال على GitHub وأوزان النموذج على Hugging Face وعرض تجريبي عبر الإنترنت؛ أما 28 أكتوبر فهو تاريخ تغطية لاحقة للإصدار.
تيانغاي 300: ادعاء بأداء يفوق H200 بنسبة 5%… وتفاصيل الاختبار غائبة
15 المصادر0عرضت إيلوفاتار كور إكس شريحة تيانغاي 300 وهي تعمل على عتاد فعلي للمرة الأولى، وقالت إن اختباراً من جهة خارجية سجّل إنتاجية إجمالية لكل بطاقة تعادل 1.05 مرة إنتاجية إنفيديا H200 في إعداد محدد.
Megatron-MUSA-Titan: طموح لتدريب نماذج بمليار؟ بل بتريليون معلمة
15 المصادر0Megatron MUSA Titan حزمة مبنية حول Megatron LM للتدريب المسبق والتعلّم المعزّز لنماذج تتجاوز تريليون معلمة، وعلى عناقيد تضم أكثر من 10,000 وحدة GPU من Moore Threads.
هل تكشف أسماء DeepSeek V5 في اختبارات Harness عن إطلاق وشيك؟
18 المصادر0حتى 29 أكتوبر 2026، تشير معرّفات DeepSeek V5 الثلاثة إلى حالات اختبار لاكتشاف النماذج والتوافق مع إصدار العميل، لا إلى أن V5 أُطلق أو أصبح قابلًا للاستدعاء.
Apex-35B-V1.0: نموذج مبني على Qwen واختبارات تقول الشركة إنها تحسّنت بمساعدة الذكاء الاصطناعي
20 المصادر0Apex 35B V1.0 هو نموذج بأوزان مفتوحة مبني على Qwen3.6 35B A3B، وتتوفر أوزانه على Hugging Face.
منصة MMDesign تسجّل جزيئات رابطة في 18 من 19 مشروع تصميم
14 المصادر0بحسب التغطيات، حققت MMDesign جزيئًا رابطًا واحدًا على الأقل في 18 من 19 مشروعًا، أي معدل نجاح للمشاريع قدره 94.7%؛ لكن 139 فقط من أصل 453 جزيئًا مختبرًا ارتبطت بالأهداف، بمعدل 30.7%.
أداة DWS من DingTalk تفتح أكثر من 1,000 أمر لمساعدي الذكاء الاصطناعي على أجهزة HarmonyOS
20 المصادر0أداة DWS مفتوحة المصدر بترخيص Apache 2.0، وتوفر أكثر من 1,000 أمر ضمن 25 وحدة عمل، مع إصدار مهيأ لأجهزة HarmonyOS PC.