Trending AI Posts & Hot Research Catchup - Page 434
Era “Saintis” AI China: Mengapa Pragmatik Labs Isyarat Peralihan Kuasa
20 sources0Pragmatik Labs dilancarkan di Shanghai pada 12 Ogos 2026 oleh Lin Junyang, bekas peneraju teknikal Qwen Alibaba, dengan fokus pada ejen AI untuk dunia digital dan fizikal.
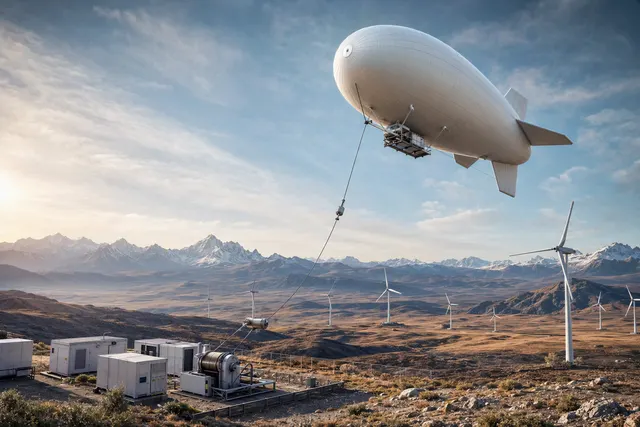
S4000 China Selesai Ujian Tenaga Angin di Ketinggian 4,000 Meter
23 sources0S4000 dilaporkan melengkapkan satu kitaran operasi penuh di tapak ujian di barat laut China: naik, kekal stabil di udara, menguji penjanaan elektrik dan pulih turun secara terkawal pada ketinggian hingga 4,0...
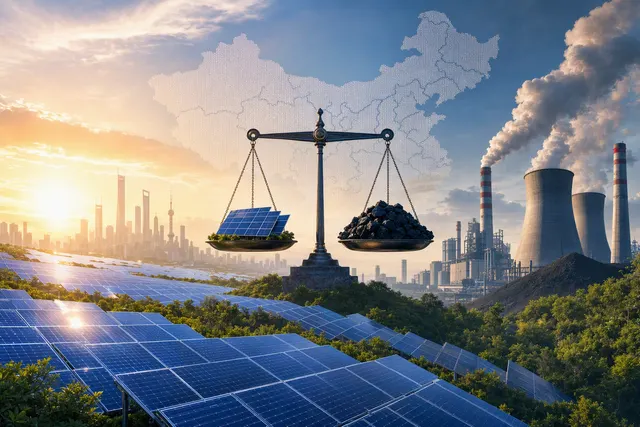
Solar China Atasi Arang Batu pada 1,286 GW — Tetapi Ini Bukan Pengakhiran Era Arang Batu
24 sources0Pada akhir Julai 2026, China mempunyai 1,286 GW kapasiti solar terpasang, sedikit mengatasi 1,285 GW kapasiti jana kuasa arang batu.
Wuxi 2026: Pusat Data AI Boleh Cetus Pelaburan Infrastruktur US$4 Trilion Menjelang 2028
15 sources0Penceramah di persidangan IC Wuxi 2026 mengunjurkan pelaburan global dalam infrastruktur pusat data baharu melebihi US$4 trilion menjelang 2028, termasuk kira kira US$2.8 trilion untuk semikonduktor.
Violoop V4: Peranti AI yang Mahu Membaca Skrin dan Mengendalikan PC Anda
16 sources0Violoop V4 ialah peranti AI desktop pra pelancaran yang direka untuk membaca paparan skrin, mencadangkan tindakan mengikut konteks dan mengawal perisian melalui input papan kekunci serta tetikus.
Mengapa Pusat Data Alibaba di Ulanqab Muncul sebagai Hab Pengkomputeran AI China
24 sources0Ulanqab terletak kira kira 350 km dari Beijing, tetapi kependaman pergi balik rangkaian dilaporkan sekitar 4 milisaat—cukup rendah untuk banyak aplikasi AI berbentuk perbualan.
iFLYTEK Buka Sumber Spark X2.5: Model Edge dengan Tuntutan Konteks 1 Juta Token
13 sources0Pada 1 September 2026, anak syarikat iFLYTEK, Ciyuan Xinghuo, membuka sumber Spark X2.5 4B dan X2.5 1.7B, dua model edge padat dengan tuntutan tetingkap konteks asli sehingga 1 juta token.
CSEAC 2026: Pembuat Peralatan Cip China Meluaskan Liputan, Tetapi Jurang Sukar Masih Ada
15 sources0CSEAC 2026 memperlihatkan pembuat peralatan cip China beralih daripada kejayaan alat tunggal kepada platform yang meliputi lebih banyak langkah proses pengeluaran.
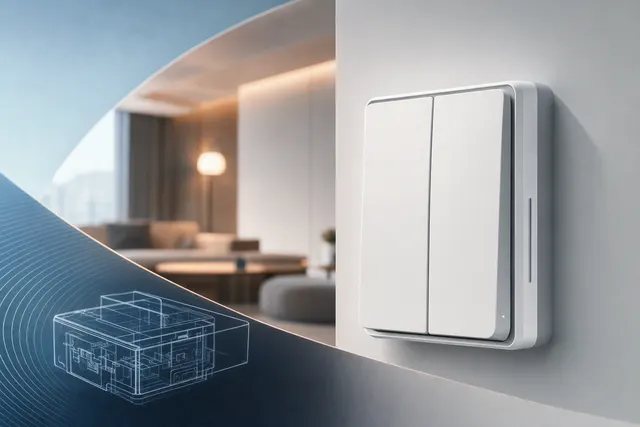
Xiaomi Smart Switch 2: Harga, Sokongan Tanpa Wayar Neutral dan Kawalan Dua Hala Tanpa Pendawaian Baharu
15 sources0Xiaomi Smart Switch 2 dilancarkan di China pada 2 September 2026, dengan harga crowdfunding bermula CNY69 dan harga runcit dicadangkan bermula CNY79.
Tencent mahu jadikan WorkBuddy “sistem operasi” untuk ejen AI
18 sources0Tencent melancarkan platform terbuka WorkBuddy pada 2 September 2026 dengan lebih 100 rakan kongsi, sembilan peranti berjenama bersama dan lebih 30 aplikasi industri dalam lebih 20 bidang.
Doubao kembali ke telefon pintar dengan ejen berizin, bukan kawalan skrin menyeluruh
21 sources0Nubia NaviX Ultra, yang menggunakan pembantu Doubao daripada ByteDance, sudah menerima lesen akses rangkaian MIIT China dan dijadual memasuki pasaran pada September.
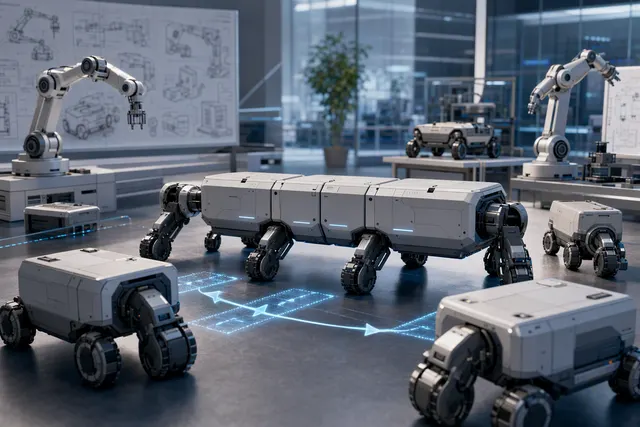
D1 Direct Drive: Robot Bercantum yang Berubah Menjadi Satu Mesin
11 sources0D1 direka supaya unit robot yang dicantumkan secara fizikal boleh beroperasi sebagai satu mesin: sistem mengenal pasti bentuk gabungan dan membina semula model dinamik untuk kawalan gerakan bersepadu.