트렌딩 AI 게시물과 핫 리서치 캐치업 - 93페이지
펠리컨 모델 3종이 보여주는 X-Humanoid의 체화형 AI 구상
17 소스0X Humanoid의 공개 자료는 로봇 행동 생성, 행동에 따른 미래 관측 예측, 체화형 지능의 통합이라는 서로 다른 모델 역할을 보여준다. [17][18][44]
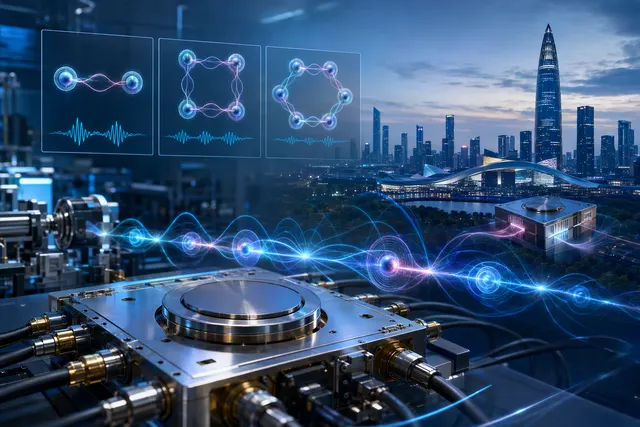
양자 칩에서 여섯 진동 모드 얽힘 구현…공진기 사이 전송도 시연
16 소스0연구팀은 두·네·여섯 모드 상태 생성 충실도로 각각 0.912, 0.790, 0.570을 보고했고, 두·네 모드 상태의 공진기 간 전송 충실도는 각각 0.785, 0.601이라고 밝혔다.
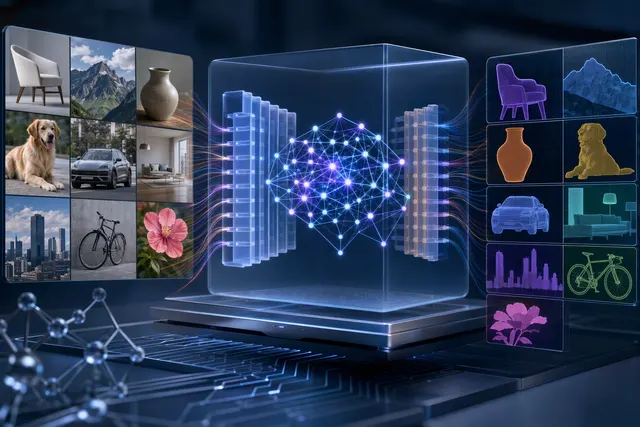
샤오미 Xiaomi-Lens-0, 이미지 답변의 근거 픽셀까지 짚는다
14 소스0Xiaomi Lens 0은 Qwen3.5 4B를 기반으로 한 40억 파라미터 멀티모달 모델로, 텍스트 답변과 이미지 영역 마스크를 연결합니다.
샤오미 MiMo-V2.6-Pro, 텐센트 WorkBuddy 탑재…새 모델 아닌 유통 확대
23 소스010월 20일 발표는 MiMo V2.6 Pro의 WorkBuddy 연동 소식입니다. Pro·Flash 모델의 오픈소스 공개와 TokenHub 등록은 9월 22일 이미 이뤄졌습니다.[11][14][30]
고속철 5G, 셀 경계 속도 두 배 넘게 개선…화웨이·중국텔레콤 발표
13 소스0두 회사는 쉬란·인시 고속철도 산시 구간에 1.8GHz·2.1GHz 듀얼밴드 32T32R FDD Massive MIMO를 상용 적용했다고 밝혔다.
란신컴퓨팅, 48코어 LX500 기반 RISC-V AI ‘슈퍼노드’ 공개
15 소스0란신컴퓨팅은 2026년 10월 19일 열린 RISC V 중국 서밋에서 ‘융합 컴퓨팅 슈퍼노드’를 발표했다.
대화 기록을 통째로 다시 읽지 않는 AI…MemT 1.0의 ‘내장 메모리’
24 소스0MemTensor의 MemT 1.0은 총 288B·활성 17B 파라미터의 Flash와 총 36B·활성 3B 파라미터의 Nano로 구성된다.
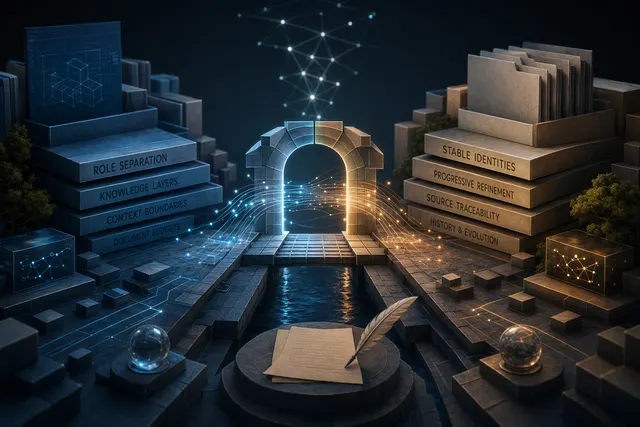
AI 에이전트 프로젝트 문서, 폴더 구조보다 먼저 정할 것
14 소스0모든 프로젝트에 같은 폴더 구조를 강제하기보다 문서의 역할과 권위 있는 출처, 생애주기를 분명히 하는 편이 중요합니다.
차이나텔레콤은 어떻게 휴머노이드 로봇 사업에 나서나
21 소스0감마 로보틱스는 텔레AI가 육성한 첫 시장형 기업으로, 차이나텔레콤의 AI 연구·컴퓨팅 자원을 휴머노이드 로봇 사업으로 연결하려는 구상이다.
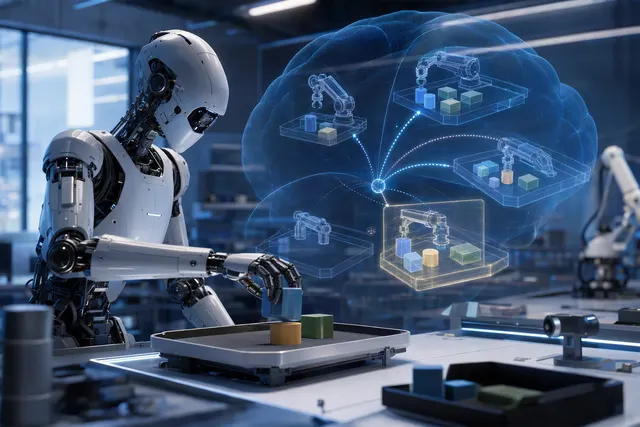
미래 영상을 그리는 대신 행동의 결과를 예측한다…천쥐의 로봇 세계 모델 ‘Polibrain’
18 소스0천쥐테크 창업자 겸 CEO 가오하이촨은 2026년 10월 20일 난징에서 열린 제1회 물리 AI·세계 모델 대회에서 Polibrain을 공개했다.[7][8]
Anyverse Dynamics, 7B 로봇 조작 모델 MWA-Phoenix 오픈소스로 공개
13 소스0Anyverse Dynamics는 2026년 10월 22일 로봇 조작용 70억 파라미터(7B) 월드 액션 모델 MWA Phoenix를 오픈소스로 공개했다.
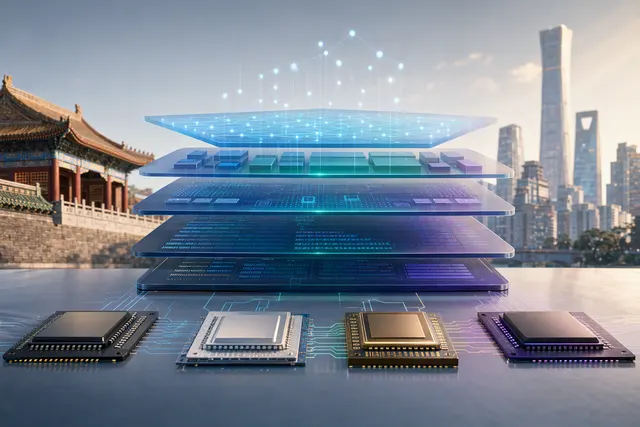
FlagOS 2.2, 칩 호환에서 ‘공동 최적화’로…AI 소프트웨어 재사용 넓힌다
16 소스0FlagOS 2.2는 서로 다른 칩에서 모델을 실행하는 데서 나아가, 연산자와 최적화 작업을 칩 간에 재사용하는 것을 목표로 한다.