Posts IA tendance & veille recherche rapide - Page 62
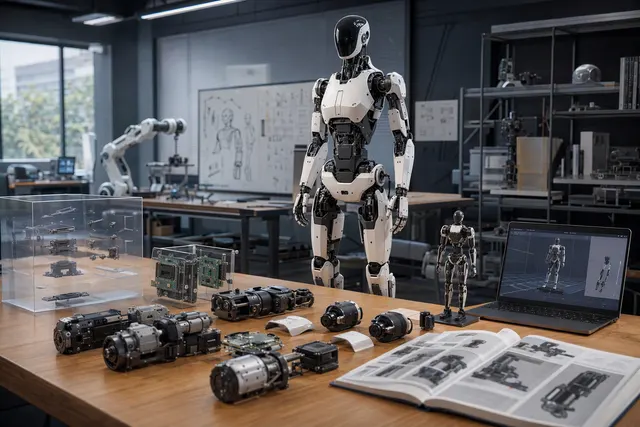
RP1 : RoboParty ouvre les plans d’un humanoïde, de ses articulations à ses outils d’apprentissage
20 sources0RP1, le robot humanoïde de 1,35 m de RoboParty, s’accompagne de ressources couvrant la conception mécanique et électronique, les modules d’articulation, le micrologiciel, les modèles du robot, le déploiement...
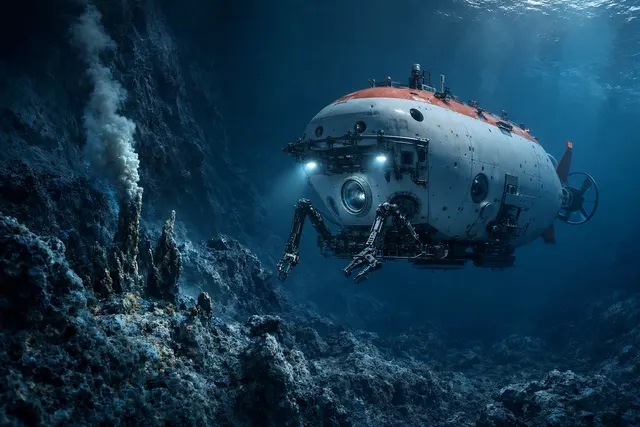
Le Jiaolong valide ses essais à 7 000 mètres après modernisation
14 sources0Le Jiaolong a effectué trois plongées d’essai dans le bassin des Philippines après sa deuxième modernisation.
Ant dévoile deux modèles Ling conçus pour les tâches d’agent
24 sources0Ant publie deux modèles complémentaires : Ling 3.1 flash 1019, optimisé après entraînement pour le raisonnement et les tâches d’agent, et Ling 3.1 flash base, destiné à être adapté ou entraîné davantage.
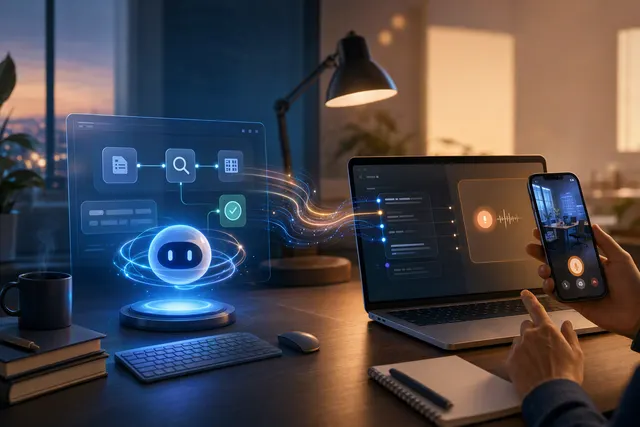
Agents IA de bureau : Doubao automatise, WorkBuddy donne la main depuis le téléphone
20 sources0Le 28 octobre 2026, Doubao Work a ajouté l’enregistrement de gestes informatiques réutilisables et la poursuite de tâches sur Mac verrouillé ; WorkBuddy a lancé la supervision et le contrôle à distance depui...
XPeng produit en petite série la batterie de son robot IRON, sans préciser sa chimie
21 sources0Le 28 octobre 2026, Gu Jie, vice président de XPeng, a annoncé que la batterie conçue pour le robot humanoïde IRON était produite en petite série.
Hi3D v1.0 affine des maillages 3D, mais ne crée pas un objet de zéro
20 sources0La version 1.0 a été publiée le 23 octobre 2026 : le code d’inférence est sur GitHub, les poids sur Hugging Face et une démo est accessible en ligne.
Tiangai 300 : Iluvatar revendique un débit supérieur de 5 % au H200, sans publier les détails des tests
15 sources0Iluvatar CoreX a montré le Tiangai 300 en fonctionnement pour la première fois et évoque un débit par carte de 1,05 fois celui du NVIDIA H200 dans un déploiement précis.
Megatron-MUSA-Titan : Moore Threads vise l’entraînement de modèles d’un billion de paramètres
15 sources0Megatron MUSA Titan s’appuie sur Megatron LM et vise le pré entraînement ainsi que l’apprentissage par renforcement de modèles de plus de mille milliards de paramètres, sur des grappes de plus de 10 000 GPU...
DeepSeek V5 : ce que signifient vraiment les identifiants repérés dans Harness
18 sources0Les trois identifiants V5 sont présentés dans des tests de Harness consacrés à la découverte des modèles et à la compatibilité du client, pas comme des modèles déjà disponibles.
Apex-35B-V1.0 : un modèle fondé sur Qwen, amélioré par la recherche automatisée
20 sources0Apex 35B V1.0 est un modèle à poids ouverts dérivé de Qwen3.6 35B A3B, disponible sur Hugging Face.
MMDesign annonce des molécules capables de se lier dans 18 projets sur 19
14 sources0MMDesign aurait obtenu au moins une molécule liante confirmée en laboratoire dans 18 projets sur 19, soit 94,7 % de réussite par projet.
DingTalk ouvre son CLI DWS aux agents IA sur PC HarmonyOS
20 sources0Le CLI DWS de DingTalk, sous licence Apache 2.0, donne accès à plus de 1 000 commandes réparties dans 25 modules métier et dispose d’une adaptation pour HarmonyOS PC.