答案已發布21 個來源
HELIOS:沒有腿、卻多了兩隻手的太空機器人
HELIOS 是 Orbit Robotics 開發的太空機器人原型,最大特色是取消雙腿、改為四隻手臂,以適應微重力環境中的移動與操作需求。[21][23] 四臂設計讓機器人能以兩隻手固定在結構上,同時用另外兩隻手進行維修、搬運與設備操作等任務。[25][28] HELIOS 目前仍處於早期原型階段,但它代表了全球太空機器人競賽的一部分,與 NASA 的 Robonaut 2、中國的 PM01 計畫及 Icarus Robotics 的 Joy 機器人同屬這一趨勢。[3][33][48]
發布者使用 GPT-5.5 編輯
研究答案
重點整理
- HELIOS 是 Orbit Robotics 開發的太空機器人原型,最大特色是取消雙腿、改為四隻手臂,以適應微重力環境中的移動與操作需求。[21][23]
- 四臂設計讓機器人能以兩隻手固定在結構上,同時用另外兩隻手進行維修、搬運與設備操作等任務。[25][28]
- HELIOS 目前仍處於早期原型階段,但它代表了全球太空機器人競賽的一部分,與 NASA 的 Robonaut 2、中國的 PM01 計畫及 Icarus Robotics 的 Joy 機器人同屬這一趨勢。[3][33][48]
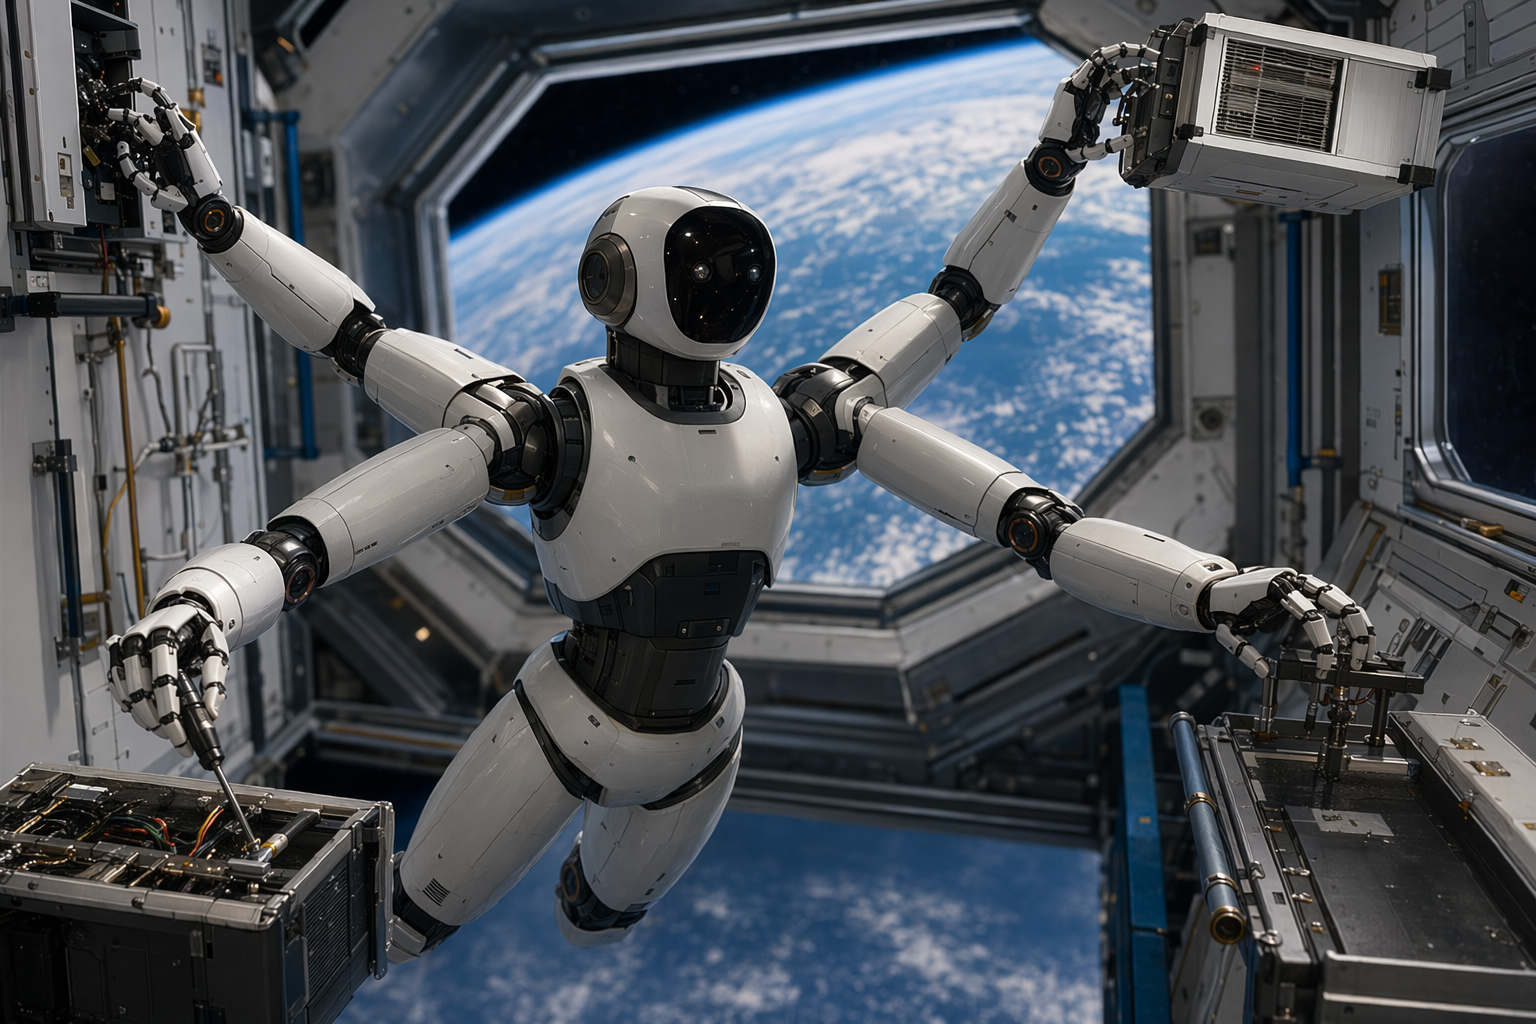
AI 提示詞
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
太空機器人通常被設計成像人類一樣「兩手兩腳」,但 Orbit Robotics 的新原型 HELIOS 卻選擇了一條完全不同的路:它沒有腿,反而有四隻手臂。這個設計並非噱頭,而是針對太空微重力環境的工程選擇。
在軌道上,機器人其實不需要走路。真正重要的是 抓取能力、穩定性,以及在失重環境中精確操控設備的能力。
為微重力打造的「無腿」機器人
HELIOS 的目標是協助太空人執行軌道作業,例如太空站維護、衛星維修或貨物處理。公開展示的原型機採用 輕量化框架,並搭配 纜索驅動(cable‑driven)的關節系統,以提高動作精度與控制能力。
Studio Global AI
繼續深入研究
這個頁面包含附來源佐證的答案,你可以在 Studio Global 內繼續追問。
大家也會問
「HELIOS:沒有腿、卻多了兩隻手的太空機器人」的簡短答案是什麼?
HELIOS 是 Orbit Robotics 開發的太空機器人原型,最大特色是取消雙腿、改為四隻手臂,以適應微重力環境中的移動與操作需求。[21][23]
最值得優先驗證的重點是什麼?
HELIOS 是 Orbit Robotics 開發的太空機器人原型,最大特色是取消雙腿、改為四隻手臂,以適應微重力環境中的移動與操作需求。[21][23] 四臂設計讓機器人能以兩隻手固定在結構上,同時用另外兩隻手進行維修、搬運與設備操作等任務。[25][28]
接下來在實務上該怎麼做?
HELIOS 目前仍處於早期原型階段,但它代表了全球太空機器人競賽的一部分,與 NASA 的 Robonaut 2、中國的 PM01 計畫及 Icarus Robotics 的 Joy 機器人同屬這一趨勢。[3][33][48]