答案已發布25 個來源
Waymo多城暫停Robotaxi服務:車輛駛入積水道路引發安全質疑
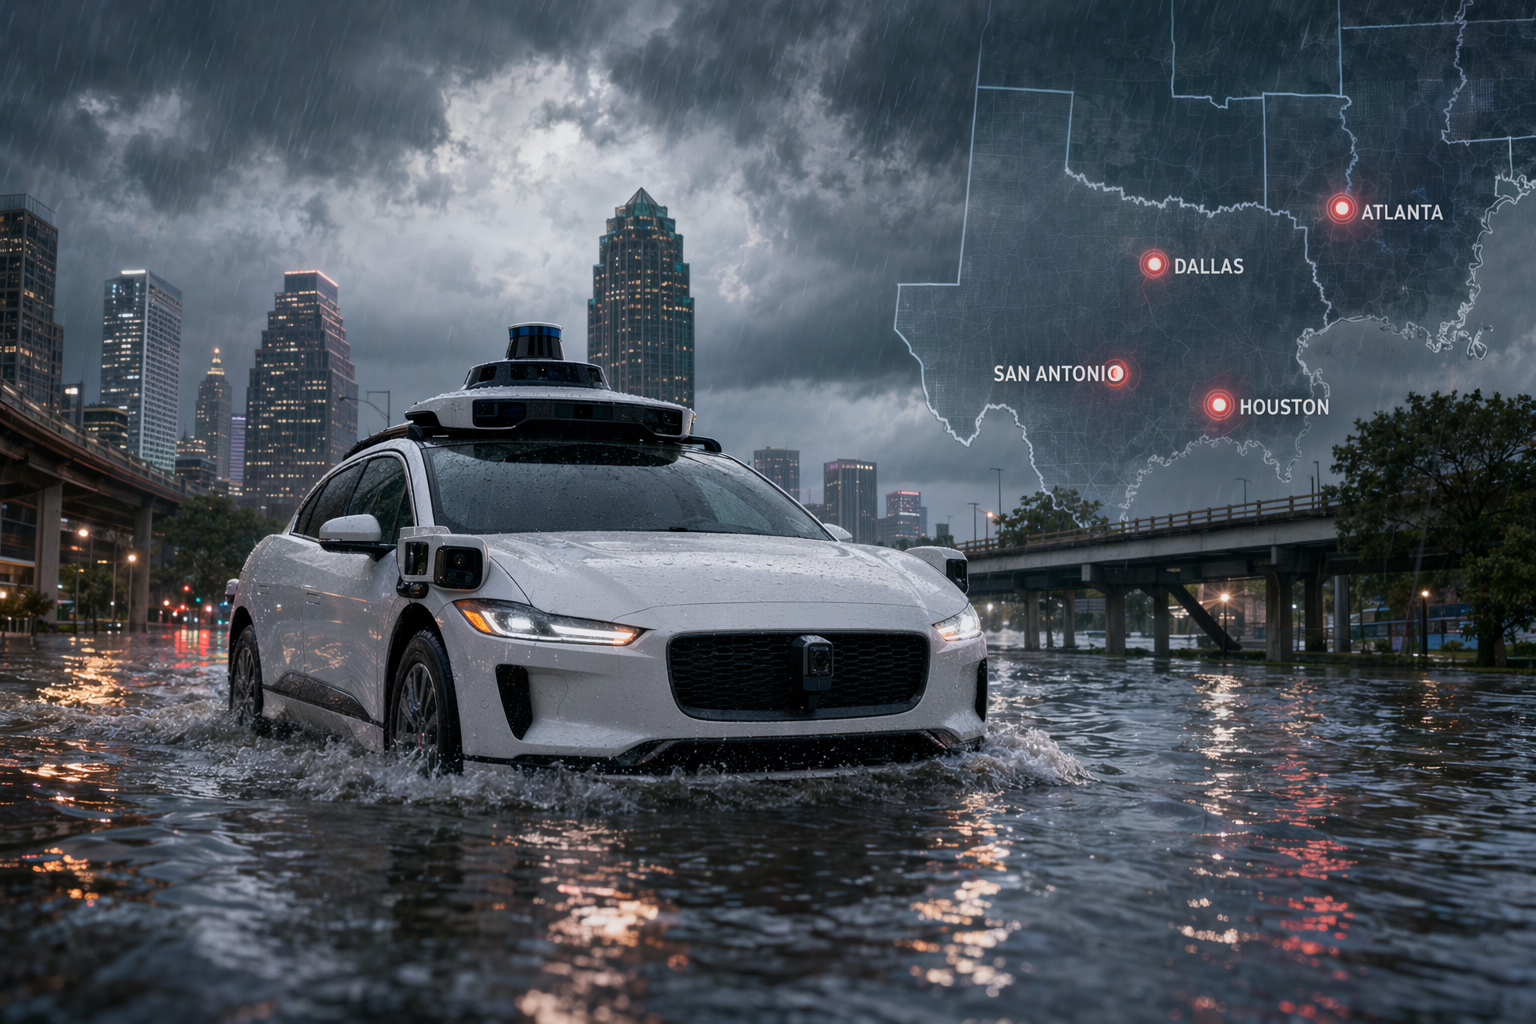
Waymo在亞特蘭大、聖安東尼奧、達拉斯與休士頓暫停Robotaxi服務,其中亞特蘭大一輛無人車駛入積水路口並受困約一小時。[4][13] 這些事件發生在公司剛召回3,791輛自駕車並透過OTA推送軟體更新後,該更新原本是為了避免車輛駛入淹水道路。[1][6] 同時,Waymo也面臨美國聯邦監管機構的安全調查,包括未停讓校車的案件以及2026年1月在聖塔莫尼卡撞到9歲學童的事故。[33][51]
發布者使用 GPT-5.5 編輯圖片由 GPT Image 2 生成
研究答案
重點整理
- Waymo在亞特蘭大、聖安東尼奧、達拉斯與休士頓暫停Robotaxi服務,其中亞特蘭大一輛無人車駛入積水路口並受困約一小時。[4][13]
- 這些事件發生在公司剛召回3,791輛自駕車並透過OTA推送軟體更新後,該更新原本是為了避免車輛駛入淹水道路。[1][6]
- 同時,Waymo也面臨美國聯邦監管機構的安全調查,包括未停讓校車的案件以及2026年1月在聖塔莫尼卡撞到9歲學童的事故。[33][51]
AI 提示詞
openai.comCreate a landscape editorial hero image for this Studio Global article: How has Waymo’s robotaxi service been affected by heavy rain and flooding in cities like Atlanta, San Antonio, Dallas, and Houston, what inc. Article summary: Waymo’s robotaxi service has been temporarily pulled back by severe weather: after flood-related problems, the company paused service in Atlanta and several Texas cities, including San Antonio, Dallas, and Houston, becau. Topic tags: general, general web, government. Reference image context from search candidates: Reference image 1: visual subject "## **Waymo has switched off its robotaxis in four cities, all because the cars keep wading into water they cannot handle. Heavy rain and flooded streets have become a genuine obsta" source context "Waymo Pauses Robotaxis in Four Flooded Cities - Technology Org" Reference image 2: visual subject "## **Waymo has switch
近期美國多地暴雨與突發性淹水,讓自駕車技術再次面臨現實世界的考驗。Alphabet旗下自駕車公司 Waymo 已在多個城市暫停部分 Robotaxi(無人計程車)服務,原因是有車輛在暴雨期間駛入積水道路,引發安全疑慮。
受影響的地區包括 亞特蘭大(Atlanta)以及德州的聖安東尼奧(San Antonio)、達拉斯(Dallas)與休士頓(Houston)。這些停駛措施發生在公司剛完成一次大型軟體召回更新後,凸顯自駕系統在極端天氣下仍存在挑戰。
Studio Global AI
繼續深入研究
這個頁面包含附來源佐證的答案,你可以在 Studio Global 內繼續追問。
大家也會問
「Waymo多城暫停Robotaxi服務:車輛駛入積水道路引發安全質疑」的簡短答案是什麼?
Waymo在亞特蘭大、聖安東尼奧、達拉斯與休士頓暫停Robotaxi服務,其中亞特蘭大一輛無人車駛入積水路口並受困約一小時。[4][13]
最值得優先驗證的重點是什麼?
Waymo在亞特蘭大、聖安東尼奧、達拉斯與休士頓暫停Robotaxi服務,其中亞特蘭大一輛無人車駛入積水路口並受困約一小時。[4][13] 這些事件發生在公司剛召回3,791輛自駕車並透過OTA推送軟體更新後,該更新原本是為了避免車輛駛入淹水道路。[1][6]
接下來在實務上該怎麼做?
同時,Waymo也面臨美國聯邦監管機構的安全調查,包括未停讓校車的案件以及2026年1月在聖塔莫尼卡撞到9歲學童的事故。[33][51]
來源
ttnews.comWaymo Halts Robotaxi Service in 5 Cities Over Flood Risk - TT
newsbytesapp.comWaymo halts service in 4-cities as robotaxis struggle with floodwaters
thenextweb.comWaymo recalls 3,791 robotaxis after a vehicle drove into a flooded ...
techcrunch.comWaymo expands pause to four cities as robotaxis keep driving into ...