ट्रेंडिंग AI पोस्ट और हॉट रिसर्च कैचअप - पेज 109
APXInf क्या है? रोबोट पर AI मॉडल चलाने की रफ्तार बढ़ाने वाले इंजन को समझें
18 स्रोत0Infinigence AI, त्सिंगहुआ विश्वविद्यालय और शंघाई जियाओ तोंग विश्वविद्यालय का APXInf एक ओपन सोर्स इंफ़रेंस इंजन है, रोबोट का मोटर कंट्रोलर नहीं। [14][4]
PhysBrain 1.5: रोबोट की समझ, गति और अनुमान एक ही मॉडल में—लेकिन असली परीक्षा बाकी
17 स्रोत0PhysBrain 1.5 एक साझा मॉडल से दृश्य और स्थान संबंधी जवाब, रोबोट के अंतिम सिरे की गति और आगे की दृश्य स्थिति तैयार करता है। [1][8]
Huawei Atlas 960E SuperPoD: 4,096 NPU का दावा और 2027 की नई समयसीमा
19 स्रोत0Huawei का कहना है कि Atlas 960E SuperPoD में एक सिस्टम को अधिकतम 4,096 NPU तक बढ़ाया जा सकता है; यह किसी चालू तैनाती की पुष्टि नहीं है। [13][6]
HERON-CRA: रोबोट को काम याद रखने और गलती सुधारने में कैसे मदद मिल सकती है?
18 स्रोत0HERON CRA का लक्ष्य रोबोट को पिछले कदमों का संदर्भ याद रखने, कार्रवाई में सुधार करने और सीखे हुए कौशल को अलग बनावट वाले रोबोटों पर इस्तेमाल करने में मदद देना है। [6][9]
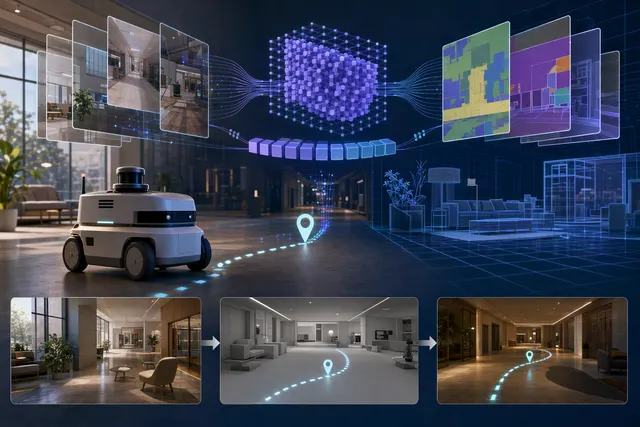
LightNav-0: क्या एक मॉडल कई तरह के रोबोट को रास्ता दिखा सकता है?
16 स्रोत0Qwen3 VL 4B पर बना LightNav 0 निर्देश मानने, बताए गए सामान तक पहुंचने और दिख रहे लक्ष्य का पीछा करने के लिए एक साझा मॉडल इस्तेमाल करता है। [1][2]
LimiX-2 क्या करता है? एक मॉडल से टेबल डेटा की भविष्यवाणी और खाली मानों का अनुमान
16 स्रोत0Stable AI और शिंघुआ विश्वविद्यालय की टीम का LimiX 2 लगभग 40 करोड़ पैरामीटर वाला स्ट्रक्चर्ड डेटा मॉडल है। इसके वेट और अनुमान चलाने का कोड 16 सितंबर 2026 को जारी किए गए थे।
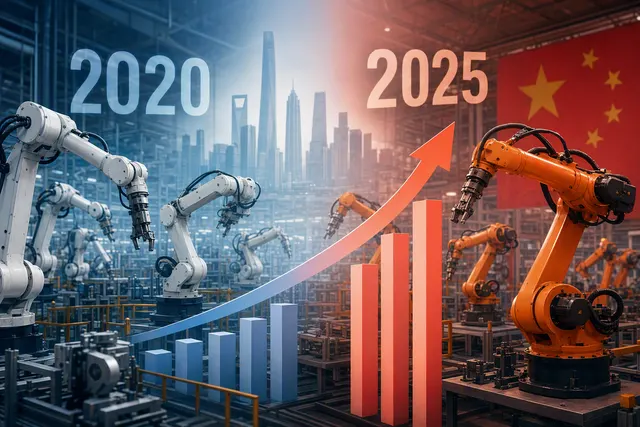
चीन के औद्योगिक रोबोट बाजार में स्थानीय ब्रांडों का बहुमत, लेकिन कठिन फैक्ट्रियों की चुनौती बाकी
22 स्रोत0MIR डेटाबैंक के आंकड़ों के मुताबिक, चीन में घरेलू ब्रांडों की हिस्सेदारी 2020 में 29% से कम थी; 2025 में कुल शिपमेंट में यह करीब 55% पहुंच गई।[9]
Huawei का Lingqu UnifiedBus: AI SuperPoD को जोड़ने की योजना में क्या खास है?
18 स्रोत0Huawei Connect 2026 में कंपनी ने Lingqu UnifiedBus को अलग अलग सर्वरों के कंप्यूट और मेमोरी संसाधन जोड़ने वाले साझा नेटवर्क के रूप में पेश किया। [8][19]
Huawei OceanStor M900: AI की KV कैश क्षमता बढ़ाने का दावा कितना अहम?
15 स्रोत0Huawei के मुताबिक, OceanStor M900 एक क्लस्टर में 64 PB तक की साझा KV कैश क्षमता उपलब्ध करा सकता है। [8]
Doubao 2.1 Pro का 0915 अपडेट: वीडियो देखकर कोड, बड़े प्रोजेक्ट में बग फिक्स—दावों को कैसे परखें?
19 स्रोत016 सितंबर 2026 को जारी 0915 संस्करण Volcano Ark के API पर उपलब्ध हुआ; Doubao Work और TRAE में भी इसे जोड़ा गया। [10]
Amap का ABot-Earth 0.7: तस्वीर या टेक्स्ट से 3D शहर कैसे बनता है?
13 स्रोत0Amap के मुताबिक, ABot Earth 0.7 एक सैटेलाइट तस्वीर या टेक्स्ट विवरण से घूमकर देखे जा सकने वाले 3D शहरी दृश्य बनाता है।
ZDTaichu5.0-9B: रोबोटिक्स शोध के लिए क्या उपयोगी है, और क्या अभी साबित नहीं हुआ
19 स्रोत0ZDTaichu5.0 9B लगभग 9 अरब पैरामीटर वाला विज़न लैंग्वेज मॉडल है। यह टेक्स्ट, एक या कई इमेज और वीडियो ले सकता है; इसकी घोषित कॉन्टेक्स्ट सीमा 128K टोकन तक है। [2]