答案已發布12 來源
用物理模型「拆走」星光:FLIP從韋伯舊影像找回系外行星
FLIP為望遠鏡建立「數碼孿生」,以靈活的物理模型估算星光在觀測影像中的樣貌,再透過多步最佳化補償儀器不穩定帶來的影響。[1][2] 研究使用自動微分調校數以百萬計模型參數;雖然運用了常見於機器學習的計算工具,但核心是擬合物理望遠鏡模型,不能單憑這點就說它是人工智能系統。[2] 研究團隊重新分析韋伯太空望遠鏡已有資料,報告指偵測微弱行星的靈敏度提升約2至15倍,並在4.3微米波段檢出已知行星51 Eridani b。[1][2]
發布者使用 GPT-6 Luna 編輯圖片由 GPT Image 2 生成
研究答案
重點
- FLIP為望遠鏡建立「數碼孿生」,以靈活的物理模型估算星光在觀測影像中的樣貌,再透過多步最佳化補償儀器不穩定帶來的影響。[1][2]
- 研究使用自動微分調校數以百萬計模型參數;雖然運用了常見於機器學習的計算工具,但核心是擬合物理望遠鏡模型,不能單憑這點就說它是人工智能系統。[2]
- 研究團隊重新分析韋伯太空望遠鏡已有資料,報告指偵測微弱行星的靈敏度提升約2至15倍,並在4.3微米波段檢出已知行星51 Eridani b。[1][2]
AI 提示
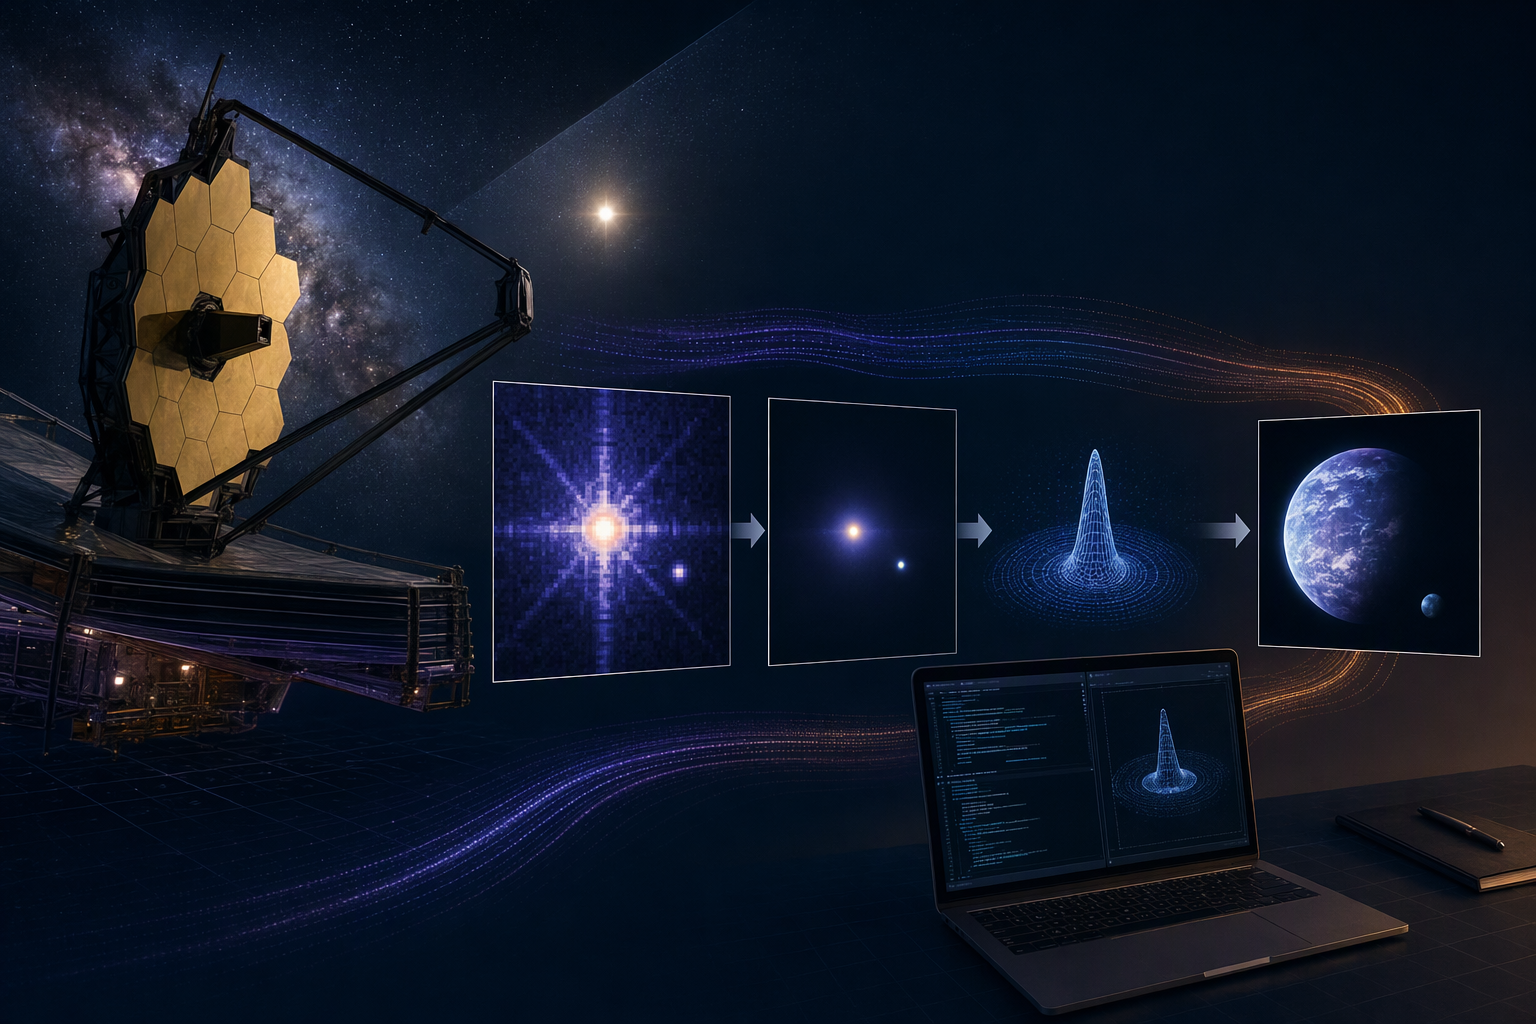
openai.comCreate a landscape editorial hero image for this Studio Global article: How did the Northwestern University led team’s Physics based Learning for Imaging Planets (FLIP) method, reported in Nature on November 4, u. Article summary: FLIP’s central advance was to fit a physics based model of the telescope’s starlight to the observations, rather than rely solely on subtracting another star’s image; that let it compensate computationally for instrument. Topic tags: general web, ai, workflow, productivity, code. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, chart
星星太亮,附近微弱的系外行星往往會被眩光蓋過。即使日冕儀已經抑制部分星光,影像仍可能留下殘餘光斑;如果望遠鏡狀態在不同觀測之間有變化,殘餘星光就更難準確扣除。
西北大學團隊提出的 FLIP,全名為 Physics-based Learning for Imaging Planets,做法不是單靠另一張星光影像去相減,而是先建立望遠鏡的「數碼孿生」,用物理模型估算星光如何經過望遠鏡、形成觀測影像,再調整模型去配合實際數據。1
2
FLIP點樣處理星光殘影?
研究描述,FLIP結合多步最佳化與靈活的物理模型,建立星光模型,並嘗試模擬及補償儀器不穩定造成的差異。2 簡單講,傳統做法若用一張參考影像直接扣星光,兩次觀測之間的光學狀態不完全相同,便可能扣得不準,留下遮住行星的殘影;FLIP則調校望遠鏡模型,令預測的星光更貼近當下觀測,再進行扣除。
1
2
論文提到,團隊使用自動微分(automatic differentiation,autodiff)最佳化數以百萬計的模型參數。2 這些計算工具亦會用於機器學習,但方法的核心是物理約束下的望遠鏡模型;使用機器學習相關的最佳化技術,不等於方法本身就是人工智能系統。
1
2
舊有韋伯資料中,訊號變得更清楚
團隊把 FLIP 用於韋伯太空望遠鏡(JWST)已收集的觀測資料。研究報告指,與標準方法相比,偵測微弱行星的靈敏度提升約2至15倍;提升來自重新處理已有資料,而非望遠鏡硬件改動或新增觀測。1
2
其中一個例子是 51 Eridani b。它本身是已知行星,並非這項研究首次發現的新行星;論文摘要報告,FLIP在4.3微米波段首次檢出它。2 換言之,研究的重點是從既有資料中找回以往處理未能分辨的行星訊號。
論文摘錄亦提到 TYC 5899:這顆恆星目前沒有已知伴星,而參考觀測與科學觀測之間出現明顯像差漂移,令它成為檢驗儀器變化影響的例子。2 「沒有已知伴星」不代表已證明它周圍一定沒有行星。
有哪些細節仍未能確認?
目前提供的來源摘錄,未足以獨立核實問題中幾項更具體的說法,包括:FLIP在鏡面與探測器上的完整實作細節、把日冕儀形容為「人造日食」的說法,以及以參考恆星相減作為約20年慣常做法的歷史描述。
同樣未能由現有摘錄確認的,還包括三顆恆星的完整 NIRCam/KLIP 比較、51 Eridani b 的訊噪比是否為6.3,以及4.3微米測量所涉及的二氧化碳解讀。至於 FLIP 對 Nancy Grace Roman Space Telescope 或擬議中的 Habitable Worlds Observatory 有何具體應用、後者的2040年代時間表,以及其穩定度要求是否比韋伯嚴格100至1,000倍,這些說法亦未能在所提供的來源中獨立確認。
較穩妥的結論是:FLIP展示了一種以物理模型配合大量參數最佳化的方法,能補償望遠鏡的不穩定,並從韋伯已有觀測中找出較微弱的行星訊號。1
2 但單憑目前提供的資料,仍不足以判斷它能在多大程度上放寬未來太空望遠鏡對硬件穩定性的要求。
Studio Global AI
繼續你的研究
此頁麵包含一個有來源支援的答案,您可以在 Studio Global 內繼續。
人們還問
「用物理模型「拆走」星光:FLIP從韋伯舊影像找回系外行星」的簡短答案是什麼?
FLIP為望遠鏡建立「數碼孿生」,以靈活的物理模型估算星光在觀測影像中的樣貌,再透過多步最佳化補償儀器不穩定帶來的影響。[1][2]
首先要驗證的關鍵點是什麼?
FLIP為望遠鏡建立「數碼孿生」,以靈活的物理模型估算星光在觀測影像中的樣貌,再透過多步最佳化補償儀器不穩定帶來的影響。[1][2] 研究使用自動微分調校數以百萬計模型參數;雖然運用了常見於機器學習的計算工具,但核心是擬合物理望遠鏡模型,不能單憑這點就說它是人工智能系統。[2]
接下來在實務上我該做什麼?
研究團隊重新分析韋伯太空望遠鏡已有資料,報告指偵測微弱行星的靈敏度提升約2至15倍,並在4.3微米波段檢出已知行星51 Eridani b。[1][2]