答案已發布12 來源
Autoware 2.0 把 AI 規劃加入開源自動駕駛平台,並非全面換血
Autoware 2.0 在 GitHub 發佈,讓開發者可於啟動時選擇規則式規劃器或 Diffusion Planner;規則式仍是預設,而設計中的軌跡 selector 在 2.0.0 尚未運作。 新版本亦引入 AI 模型版本管理、Autoware Index 社群套件索引,以及 Autoware Reference Design 系統組合工具。
發布者使用 GPT-6 Luna 編輯圖片由 GPT Image 2 生成
研究答案
重點
- Autoware 2.0 在 GitHub 發佈,讓開發者可於啟動時選擇規則式規劃器或 Diffusion Planner;規則式仍是預設,而設計中的軌跡 selector 在 2.0.0 尚未運作。
- 新版本亦引入 AI 模型版本管理、Autoware Index 社群套件索引,以及 Autoware Reference Design 系統組合工具。
- 這是向 AI 規劃演進的一步,不代表端到端自動駕駛已完成,也不能單憑架構設計推斷系統已通過安全驗證或投入量產。
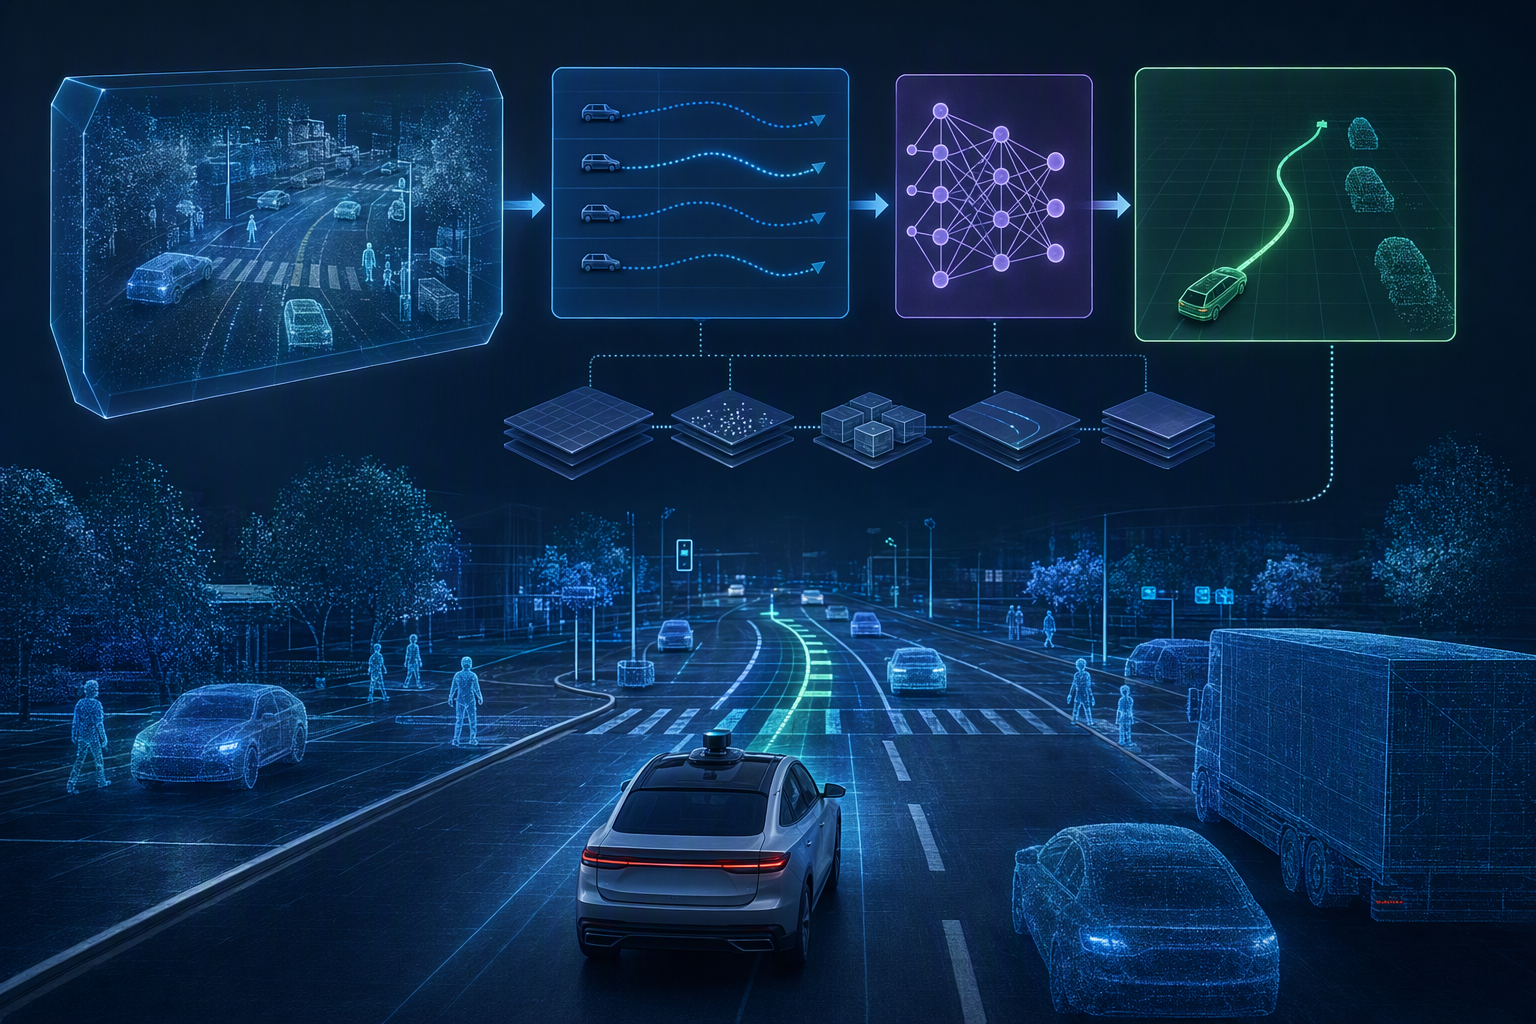
AI 提示
openai.comCreate a landscape editorial hero image for this Studio Global article: What does Autoware 2.0, released on GitHub on October 29, 2026, introduce to the Autoware Foundation’s open-source autonomous-driving softwa. Article summary: Autoware 2.0’s central change is to add learned AI planning alongside—not replace—the existing rule-based autonomous-driving stack, using a generator–selector trajectory architecture. The available evidence supports that. Topic tags: general, general web, user generated, documentation. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks,
Autoware 2.0 於 2026 年 10 月 29 日在 GitHub 發佈。重點不是用 AI 一次過取代舊有系統,而是在現有規則式自動駕駛軟件旁加入 AI 規劃選項;在 2.0.0 版本,規則式架構仍然是預設。
新架構:先產生路徑,再作選擇
Autoware 2.0 引入 generator–selector 架構:generator 負責產生多條候選行車軌跡,selector 則預計會評估這些候選方案,再選出一條。這種設計希望讓傳統規則式規劃器與學習式規劃器都可以納入同一套架構。
不過,設計概念和這次實際推出的功能要分開看。Autoware 2.0.0 啟動時由開發者選擇使用哪個 generator:預設是規則式規劃器,也可以改選 Diffusion Planner。文件指出,selector 在這個版本尚未運作;因此現階段不應理解成系統已會同時比較多個規劃器,再自動揀選最佳方案。
模型管理與開發工具
新版本亦改變 AI 模型的分發方式。Autoware Foundation 把模型放在 Hugging Face,並以標籤識別不同模型版本;Autoware 2.0.0 下載的是已訓練模型,並不附上訓練程式碼。
GitHub 發佈內容亦包括 Autoware Index 和 Autoware Reference Design。前者定位為搜尋社群套件的工具,後者則屬於系統組合相關工具。 不過,現有發佈資料不足以確認每個套件的測試安排,亦未能說明部署設定如何對應到可重現的軟件組合,因此不宜把這些功能描述得過於全面。
從規則式系統走向 AI
Autoware 的路線圖提出,項目方向是由傳統機械人技術架構,逐步走向以數據為中心、以 AI 為基礎,並支援端到端自動駕駛的架構。加入學習式規劃、同時保留傳統模組,正是這個方向的一部分;但這不等於端到端自動駕駛已經完成。 17
版本進程亦可作參考:Autoware 1.8.0 於 2026 年 5 月推出、1.9.0 於 7 月推出,之後是 10 月的 2.0.0。 GitHub 發佈後,Autoware Foundation 於 11 月 2 日公布較全面的消息。TIER IV 表示會與 Foundation 及開源社群推進 Autoware 2.0;相關報道亦提到涉及 Arm、AWS 和 Red Hat 的採用工作。 2
目前可以得出的結論
Autoware 2.0 為開源自動駕駛平台加入 AI 規劃選項,但規則式規劃仍是預設。新架構和生態工具為整合學習式模型提供方向;然而,2.0.0 的 selector 尚未啟用,代表這個版本未展示多個 generator 由 selector 實際協調選擇的完整運作方式。
同樣地,單憑架構設計不能證明系統已完成安全驗證或投入量產。這次發佈反映的是設計及工具上的轉變;若要進一步聲稱已具備實際部署能力,仍需要經驗證的行為表現,以及明確的量產項目等證據。
Studio Global AI
繼續你的研究
此頁麵包含一個有來源支援的答案,您可以在 Studio Global 內繼續。
人們還問
「Autoware 2.0 把 AI 規劃加入開源自動駕駛平台,並非全面換血」的簡短答案是什麼?
Autoware 2.0 在 GitHub 發佈,讓開發者可於啟動時選擇規則式規劃器或 Diffusion Planner;規則式仍是預設,而設計中的軌跡 selector 在 2.0.0 尚未運作。
首先要驗證的關鍵點是什麼?
Autoware 2.0 在 GitHub 發佈,讓開發者可於啟動時選擇規則式規劃器或 Diffusion Planner;規則式仍是預設,而設計中的軌跡 selector 在 2.0.0 尚未運作。 新版本亦引入 AI 模型版本管理、Autoware Index 社群套件索引,以及 Autoware Reference Design 系統組合工具。
接下來在實務上我該做什麼?
這是向 AI 規劃演進的一步,不代表端到端自動駕駛已完成,也不能單憑架構設計推斷系統已通過安全驗證或投入量產。