答案已发布21 来源
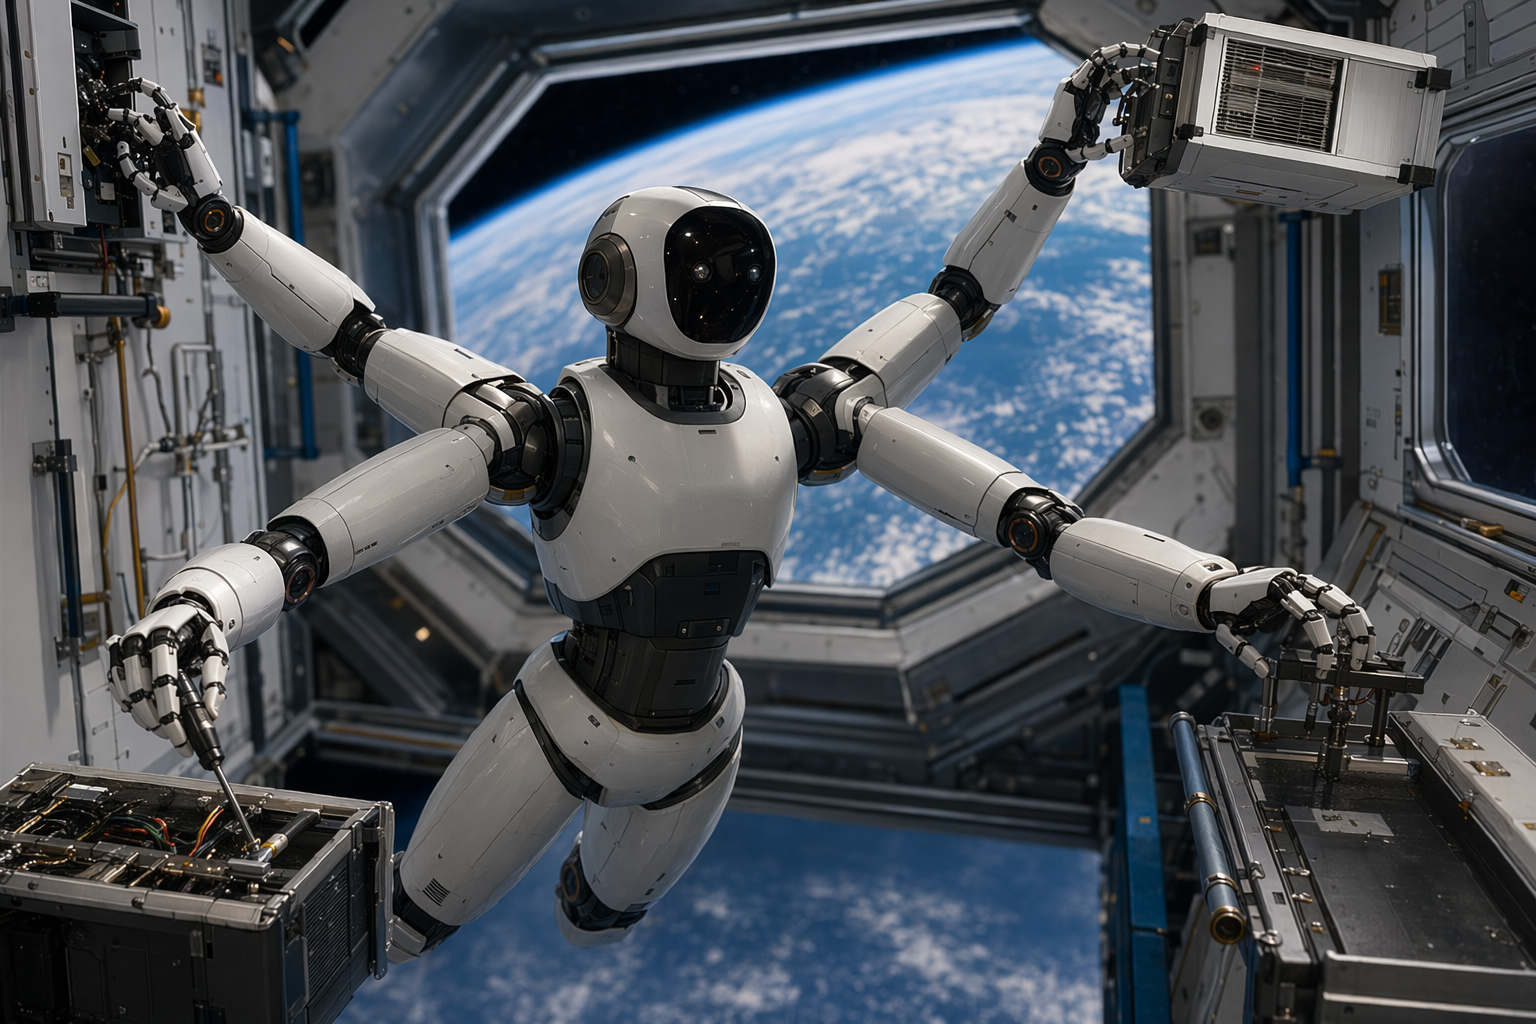
HELIOS:四只手、没有腿,这款机器人专为微重力轨道工作设计
HELIOS是Orbit Robotics开发的太空机器人原型,用四条机械臂取代双腿,以适应空间站等微重力环境中的移动和作业需求。[21][23] 这种结构让机器人可以抓住结构物稳定自身,同时使用其他机械臂执行维修、搬运和设备操作等任务。[25][28] HELIOS的出现正值全球空间机器人研发加速之际,包括NASA的Robonaut 2、中国Engine AI的PM01机器人宇航员计划以及计划2027年在国际空间站测试的Joy机器人。[3][33][48]
发布者使用 GPT-5.5 编辑
研究答案
要点
- HELIOS是Orbit Robotics开发的太空机器人原型,用四条机械臂取代双腿,以适应空间站等微重力环境中的移动和作业需求。[21][23]
- 这种结构让机器人可以抓住结构物稳定自身,同时使用其他机械臂执行维修、搬运和设备操作等任务。[25][28]
- HELIOS的出现正值全球空间机器人研发加速之际,包括NASA的Robonaut 2、中国Engine AI的PM01机器人宇航员计划以及计划2027年在国际空间站测试的Joy机器人。[3][33][48]
AI 提示
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
Orbit Robotics近日展示了一款名为 HELIOS 的人形机器人原型,它并不是简单模仿人类身体结构,而是为太空环境“重新设计”。最明显的不同是:没有腿,取而代之的是四条机械臂。这种结构专门针对微重力环境,让机器人更适合在轨道空间站或卫星周围工作。
在太空中,机器人并不需要像地面那样行走。真正重要的是稳定、抓取能力以及在失重环境中精准操控设备的能力。
为微重力重新设计的机器人
HELIOS被设想为宇航员的辅助设备,可执行轨道设施上的多种技术任务,例如空间站维护、设备安装或卫星检修。
Studio Global AI
继续你的研究
此页面包含一个有来源支持的答案,您可以在 Studio Global 内继续。
人们还问
“HELIOS:四只手、没有腿,这款机器人专为微重力轨道工作设计”的简短答案是什么?
HELIOS是Orbit Robotics开发的太空机器人原型,用四条机械臂取代双腿,以适应空间站等微重力环境中的移动和作业需求。[21][23]
首先要验证的关键点是什么?
HELIOS是Orbit Robotics开发的太空机器人原型,用四条机械臂取代双腿,以适应空间站等微重力环境中的移动和作业需求。[21][23] 这种结构让机器人可以抓住结构物稳定自身,同时使用其他机械臂执行维修、搬运和设备操作等任务。[25][28]
接下来在实践中我应该做什么?
HELIOS的出现正值全球空间机器人研发加速之际,包括NASA的Robonaut 2、中国Engine AI的PM01机器人宇航员计划以及计划2027年在国际空间站测试的Joy机器人。[3][33][48]