答案已发布20 来源
香港首个全栈具身智能实验室:中大在做什么,为何重要
香港中文大学在香港科学园成立“香港具身智能实验室”,被称为全港首个全栈具身智能(机器人)实验室,联合24家产业伙伴推进机器人研发。[1][2] 实验室整合AI模型、传感系统、机器人硬件与真实场景测试,目标是把学术研究快速转化为工业与商业应用。[2][3] 未来五年重点研究人形机器人和四足机器人,中大认为香港科研人才与内地制造供应链结合,将加速具身智能发展。[4][5]
发布者使用 GPT-5.5 编辑图片由 GPT Image 2 生成
研究答案
要点
- 香港中文大学在香港科学园成立“香港具身智能实验室”,被称为全港首个全栈具身智能(机器人)实验室,联合24家产业伙伴推进机器人研发。[1][2]
- 实验室整合AI模型、传感系统、机器人硬件与真实场景测试,目标是把学术研究快速转化为工业与商业应用。[2][3]
- 未来五年重点研究人形机器人和四足机器人,中大认为香港科研人才与内地制造供应链结合,将加速具身智能发展。[4][5]
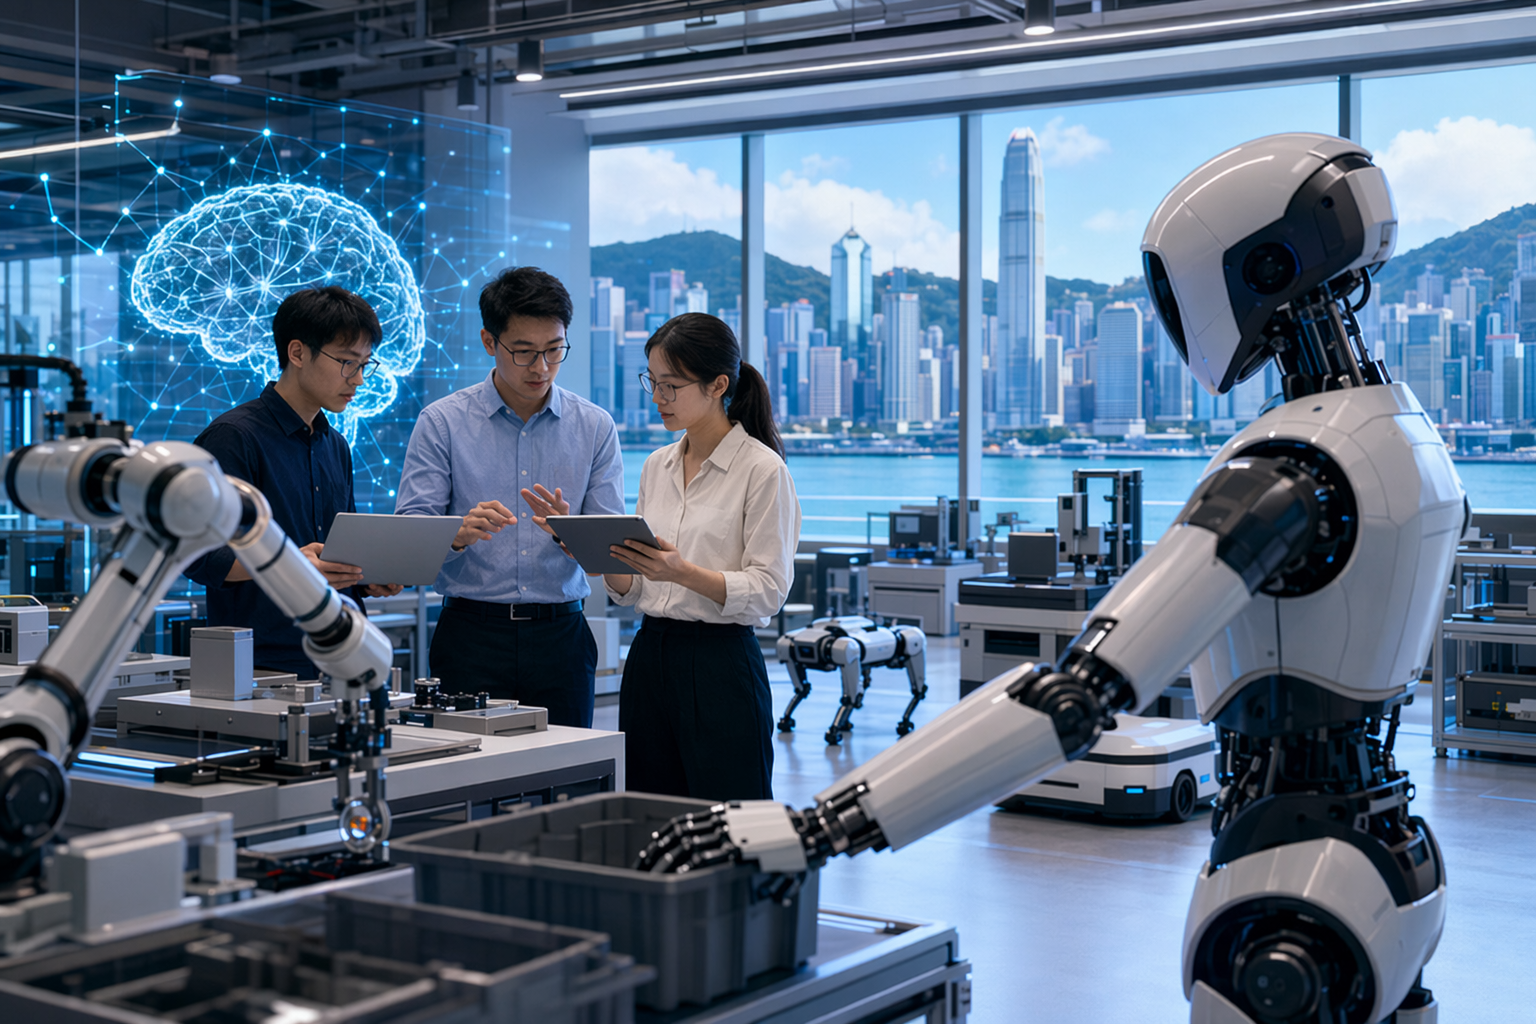
AI 提示
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Hong Kong’s new embodied AI lab at CUHK, why is it significant as the city’s first full-stack interactive robotics lab, which compan. Article summary: The Chinese University of Hong Kong has launched the Hong Kong Embodied AI Lab at Science Park, describing it as Hong Kong’s first full-stack embodied AI or interactive robotics lab focused on “training robotic brains.” . Topic tags: general, general web, user generated. Reference image context from search candidates: Reference image 1: visual subject "The Chinese University of Hong Kong (CUHK)’s InnoHK Hong Kong Centre for Logistics Robotics (HKCLR) announced today (18 May) the establishment of the Hong Kong Embodied AI Lab, the" source context "CUHK establishes Hong Kong’s first full-stack embodied AI lab to advance AI-driven industrial transformation | CUHK
香港正在加入全球“智能机器人竞赛”。2026年5月,香港中文大学(CUHK)在香港科学园正式成立 香港具身智能实验室(Hong Kong Embodied AI Lab),并称其为全港 首个“全栈”具身智能或交互式机器人实验室。
实验室的核心目标是研发所谓的 “机器人大脑”——让机器人能够感知环境、进行推理,并在现实世界中执行动作的人工智能系统。项目由 24家产业伙伴支持,目标是在未来几年加速人形机器人和四足机器人的研发,同时把大学实验室里的技术更快带入产业场景。
Studio Global AI
继续你的研究
此页面包含一个有来源支持的答案,您可以在 Studio Global 内继续。
人们还问
“香港首个全栈具身智能实验室:中大在做什么,为何重要”的简短答案是什么?
香港中文大学在香港科学园成立“香港具身智能实验室”,被称为全港首个全栈具身智能(机器人)实验室,联合24家产业伙伴推进机器人研发。[1][2]
首先要验证的关键点是什么?
香港中文大学在香港科学园成立“香港具身智能实验室”,被称为全港首个全栈具身智能(机器人)实验室,联合24家产业伙伴推进机器人研发。[1][2] 实验室整合AI模型、传感系统、机器人硬件与真实场景测试,目标是把学术研究快速转化为工业与商业应用。[2][3]
接下来在实践中我应该做什么?
未来五年重点研究人形机器人和四足机器人,中大认为香港科研人才与内地制造供应链结合,将加速具身智能发展。[4][5]
来源
gbcode.rthk.hkAI lab to stack odds in its favour in brainwave move - RTHK
cpr.cuhk.edu.hkCUHK establishes Hong Kong's first full-stack embodied AI lab ...
thestandard.com.hkCUHK launches Hong Kong's first full-stack embodied AI lab
scmp.comHong Kong's CUHK aims to bring AI to life with humanoid-focused ...