答案已发布13 来源
51World如何用AperEgo与AperOS采集人形机器人训练数据
51World推出AperEgo可穿戴数据采集系统和AperOS软件平台,用于获取并清洗具身AI训练所需的视觉、动作、音频及手部交互数据。 AperEgo由多摄像头头戴设备、腕部设备和手指硬件组成;AperOS负责同步数据流,并在上传前筛除无效记录,以降低存储和算力需求。
发布者使用 GPT-5.6 Luna 编辑图片由 GPT Image 1.5 生成
研究答案
要点
- 51World推出AperEgo可穿戴数据采集系统和AperOS软件平台,用于获取并清洗具身AI训练所需的视觉、动作、音频及手部交互数据。
- AperEgo由多摄像头头戴设备、腕部设备和手指硬件组成;AperOS负责同步数据流,并在上传前筛除无效记录,以降低存储和算力需求。
- TrendForce预计,中国人形机器人市场规模将在2026年达到150亿元人民币(约合22亿美元),2027年增速至少为60%。
AI 提示
openai.comCreate a landscape editorial hero image for this Studio Global article: What data-collection devices and software platforms did Beijing-based 51World unveil to address the shortage of high-quality training data f. Article summary: 51World unveiled the wearable **AperEgo** data-capture system—comprising a multi-camera headset plus wrist and finger devices—and the **AperOS** software platform. The goal is to generate cleaner, high-precision demonstr. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
人形机器人要真正走出实验室,难点不只是让机器“看见”物体,还要让它学会如何移动、伸手、抓取和操作。相比单纯的图像数据,具身人工智能(Embodied AI)需要大量来自真实世界的多模态训练样本。
北京科技公司51World近日推出了一套软硬件组合,试图把人的操作过程更系统地转化为机器人可使用的训练数据。其核心产品包括可穿戴采集系统 AperEgo 和数据处理平台 AperOS。
51World推出了什么
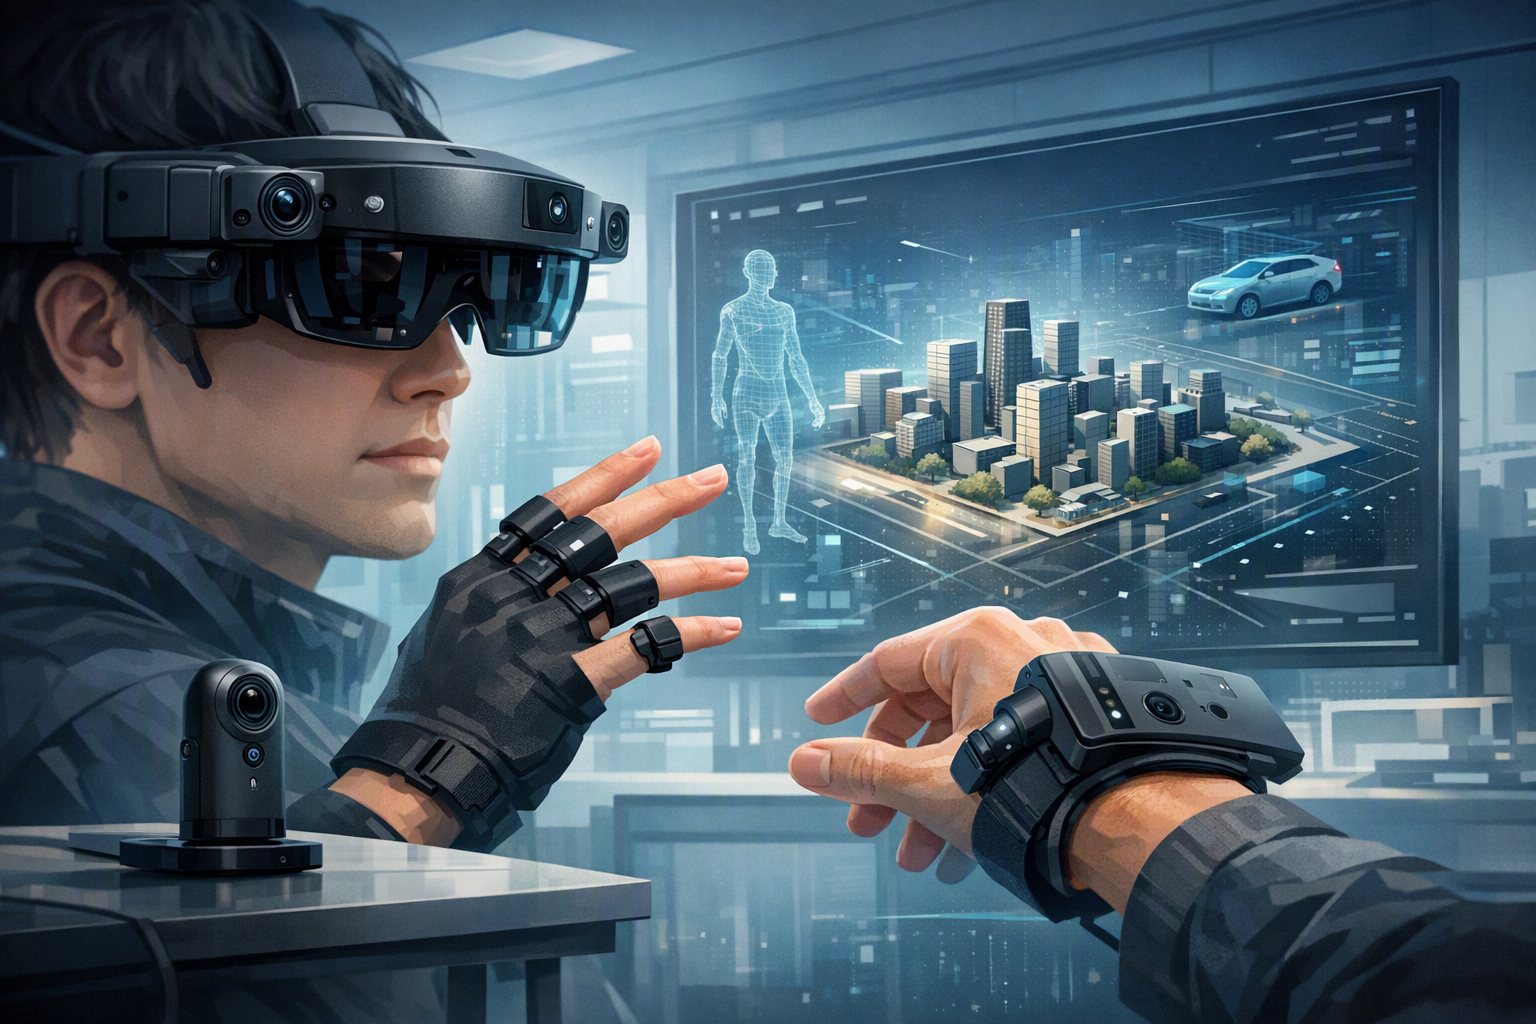
AperEgo由多摄像头头戴设备、腕部设备和手指硬件组成。使用者佩戴设备完成具体任务时,系统会同步记录其所处环境、身体动作、声音以及手部和手指的细节。
AperOS则用于接收、管理和处理这些多模态数据。两款产品属于51WORLD更广泛的具身AI产品布局;公司在8月18日举行的发布活动上,还介绍了具身数据基础设施AperData和具身应用平台AperOne。
Studio Global AI
继续你的研究
此页面包含一个有来源支持的答案,您可以在 Studio Global 内继续。
人们还问
“51World如何用AperEgo与AperOS采集人形机器人训练数据”的简短答案是什么?
51World推出AperEgo可穿戴数据采集系统和AperOS软件平台,用于获取并清洗具身AI训练所需的视觉、动作、音频及手部交互数据。
首先要验证的关键点是什么?
51World推出AperEgo可穿戴数据采集系统和AperOS软件平台,用于获取并清洗具身AI训练所需的视觉、动作、音频及手部交互数据。 AperEgo由多摄像头头戴设备、腕部设备和手指硬件组成;AperOS负责同步数据流,并在上传前筛除无效记录,以降低存储和算力需求。
接下来在实践中我应该做什么?
TrendForce预计,中国人形机器人市场规模将在2026年达到150亿元人民币(约合22亿美元),2027年增速至少为60%。
来源
scmp.comBetter robots depend on better data, Chinese firm 51World says
finance.yahoo.com51WORLD Unveils Two Embodied AI Products and Reveals Aerospace Strategy from Low Altitude to Deep Space
trendforce.comChina's Humanoid Robot Market to Reach CNY 15 Billion ...
indexbox.io51World Unveils New Data Collection Suite for Embodied AI