答案已发布12 来源
Autoware 2.0迈向AI规划:旧有规则式架构并未退场
Autoware 2.0于2026年10月29日发布,新增AI规划选项,但2.0.0仍以规则式规划为默认;启动时可改选Diffusion Planner,设想中的轨迹选择器尚未运行。 新版本还引入按版本管理的AI模型分发方式,以及用于发现社区软件包的Autoware Index和系统组合工具Autoware Reference Design。
发布者使用 GPT-6 Luna 编辑图片由 GPT Image 2 生成
研究答案
要点
- Autoware 2.0于2026年10月29日发布,新增AI规划选项,但2.0.0仍以规则式规划为默认;启动时可改选Diffusion Planner,设想中的轨迹选择器尚未运行。
- 新版本还引入按版本管理的AI模型分发方式,以及用于发现社区软件包的Autoware Index和系统组合工具Autoware Reference Design。
AI 提示
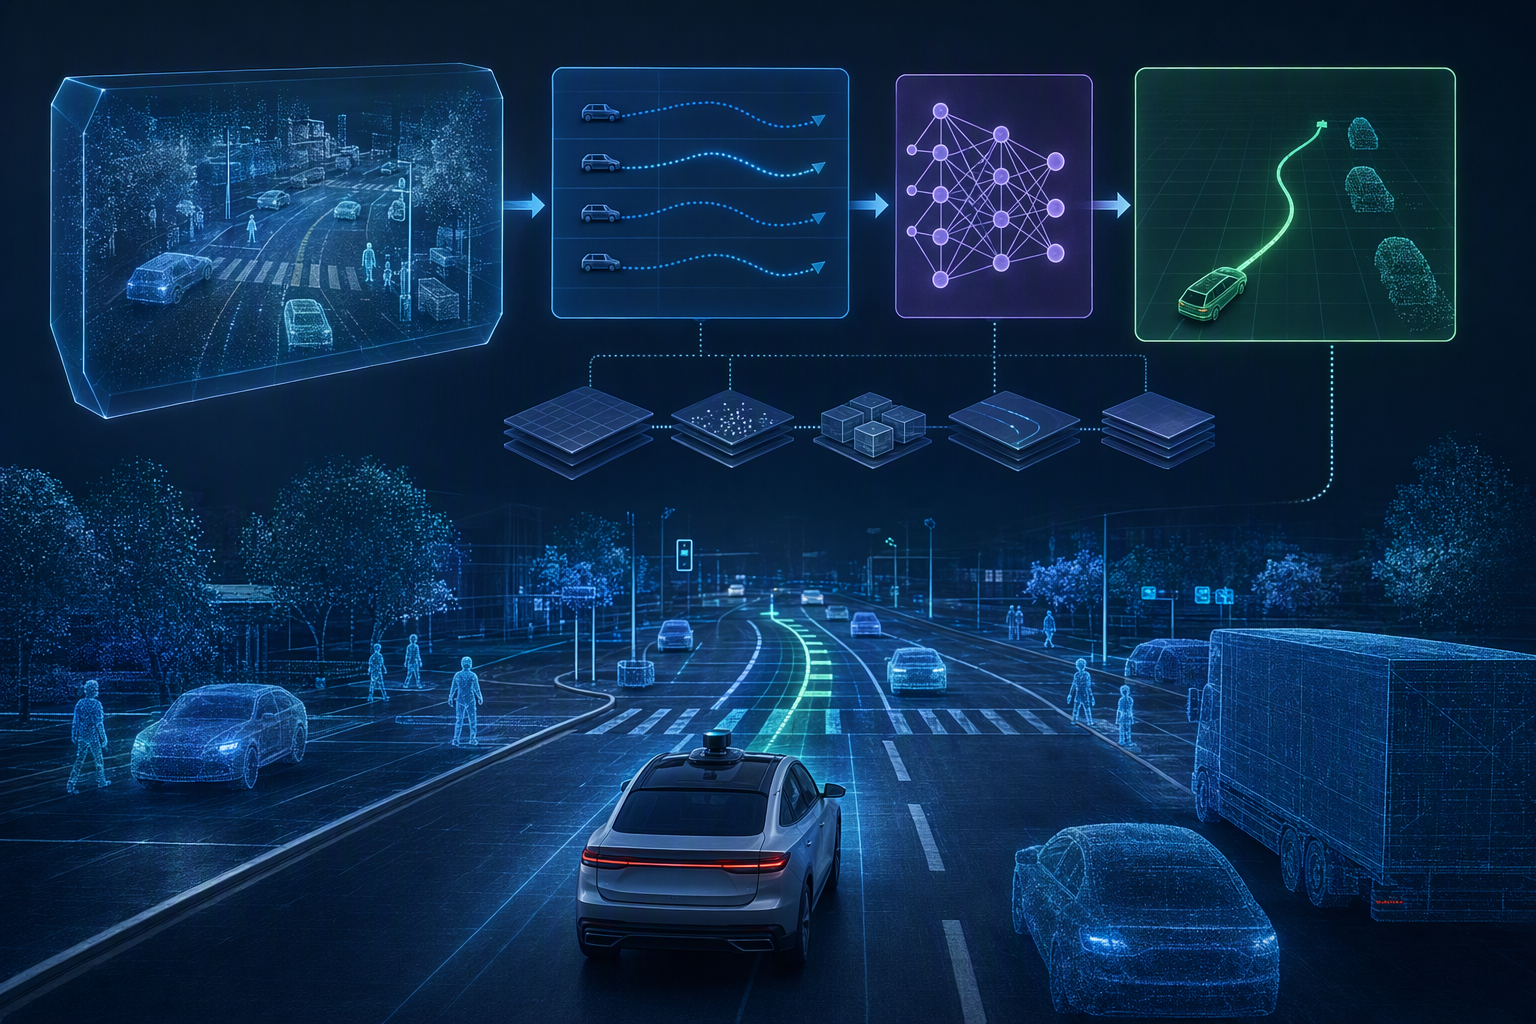
openai.comCreate a landscape editorial hero image for this Studio Global article: What does Autoware 2.0, released on GitHub on October 29, 2026, introduce to the Autoware Foundation’s open-source autonomous-driving softwa. Article summary: Autoware 2.0’s central change is to add learned AI planning alongside—not replace—the existing rule-based autonomous-driving stack, using a generator–selector trajectory architecture. The available evidence supports that. Topic tags: general, general web, user generated, documentation. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks,
Autoware 2.0的重点,不是用AI一举取代传统自动驾驶软件,而是在现有规则式架构旁增加AI规划选项。新版本于2026年10月29日在GitHub发布,并加入新的规划架构、模型管理方式和生态工具;不过,2.0.0仍默认使用规则式规划。
新架构:生成候选轨迹,再进行选择
Autoware 2.0引入“生成器—选择器”架构:生成器负责提出车辆可能行驶的轨迹,选择器则被设计为评估这些候选轨迹并选出一个。这样的设计希望让不同类型的规划器——包括学习型规划器——都能与传统规则式规划并存。
但设计目标与当前版本的实际运行情况要分开看。Autoware 2.0.0启动时由开发者选定一个生成器:默认是规则式规划器,也可以改用Diffusion Planner。文档同时指出,选择器目前还没有运行。因此,不能把这一版本描述成已经能够同时比较多个规划器、再自动择优的系统。
模型分发与开发者工具
新版本也调整了AI模型的分发方式。Autoware Foundation将模型托管在Hugging Face上,并以标签标识模型版本;Autoware 2.0.0下载训练完成的模型,但不包含训练代码。
GitHub发布还带来了Autoware Index和Autoware Reference Design。Index用于发现社区软件包,Reference Design则属于帮助开发者组合系统的工具。现有发布信息并未充分说明软件包测试机制的所有细节,也不足以确认部署配置如何对应到可复现的软件栈,因此不宜对这些能力作过度解读。
从版本迭代到AI方向
Autoware的路线图将这一变化放在更长远的转型中:项目希望从传统机器人技术架构,逐步走向以数据为中心、以AI为基础,并支持端到端自动驾驶能力的架构。加入学习型规划、同时保留常规模块,体现的是这一路线,而不是端到端自动驾驶已经完成的证明。17
版本节奏也提供了背景:Autoware 1.8.0于2026年5月发布,1.9.0于7月发布,2.0.0则在10月推出。 GitHub发布之后,Autoware Foundation于11月2日发布了更全面的公告。TIER IV表示将与基金会及开源社区共同推进Autoware 2.0;相关报道还提到与Arm、AWS和Red Hat的采用推进工作。2
新版本说明了什么,又没有说明什么
Autoware 2.0让AI规划成为开源自动驾驶软件栈中的一个选项,但规则式规划仍是默认方案。新架构和配套工具为整合学习型模型铺路;与此同时,2.0.0中选择器尚未启用这一点很关键:此次发布并未展示设想中的多生成器选择机制已作为完整系统投入运行。
架构更新本身也不能证明系统已完成安全验证或达到量产部署要求。要进一步判断其现实应用成熟度,还需要经过验证的运行表现,以及明确的量产项目等证据。
Studio Global AI
继续你的研究
此页面包含一个有来源支持的答案,您可以在 Studio Global 内继续。
人们还问
“Autoware 2.0迈向AI规划:旧有规则式架构并未退场”的简短答案是什么?
Autoware 2.0于2026年10月29日发布,新增AI规划选项,但2.0.0仍以规则式规划为默认;启动时可改选Diffusion Planner,设想中的轨迹选择器尚未运行。
首先要验证的关键点是什么?
Autoware 2.0于2026年10月29日发布,新增AI规划选项,但2.0.0仍以规则式规划为默认;启动时可改选Diffusion Planner,设想中的轨迹选择器尚未运行。 新版本还引入按版本管理的AI模型分发方式,以及用于发现社区软件包的Autoware Index和系统组合工具Autoware Reference Design。