答案已发布13 来源
北京人形机器人运动会:飞速进步背后,仍有几道“硬坎”
第二届世界人形机器人运动会于2026年8月22日至26日在北京国家速滑馆“冰丝带”举行,共有2,056台机器人、666支队伍和来自16个国家和地区的参赛者参加,赛程涵盖51个项目。 赛事将田径、足球、网球、乒乓球等传统体育项目,与模拟工厂、餐厅、办公室、仓库和应急场景的实用挑战结合起来;主办方及合作方称,超过40%的项目要求机器人完全自主运行。
发布者使用 GPT-5.6 Luna 编辑图片由 GPT Image 1.5 生成
研究答案
要点
- 第二届世界人形机器人运动会于2026年8月22日至26日在北京国家速滑馆“冰丝带”举行,共有2,056台机器人、666支队伍和来自16个国家和地区的参赛者参加,赛程涵盖51个项目。
- 赛事将田径、足球、网球、乒乓球等传统体育项目,与模拟工厂、餐厅、办公室、仓库和应急场景的实用挑战结合起来;主办方及合作方称,超过40%的项目要求机器人完全自主运行。
- Galbot称其机器人曾与前网球冠军郑洁完成超过100个连续自主回合,但这一回合数和“自主完成”的具体条件主要来自公司及活动方面的说法,尚非独立验证的标准化成绩。
- 网球演示中,机器人能够追踪来球、调整站位并回球,却也曾在追球时失去平衡倒地,说明动态平衡、失误恢复、长时间运行和复杂环境下的可靠自主性仍是落地难题。
AI 提示
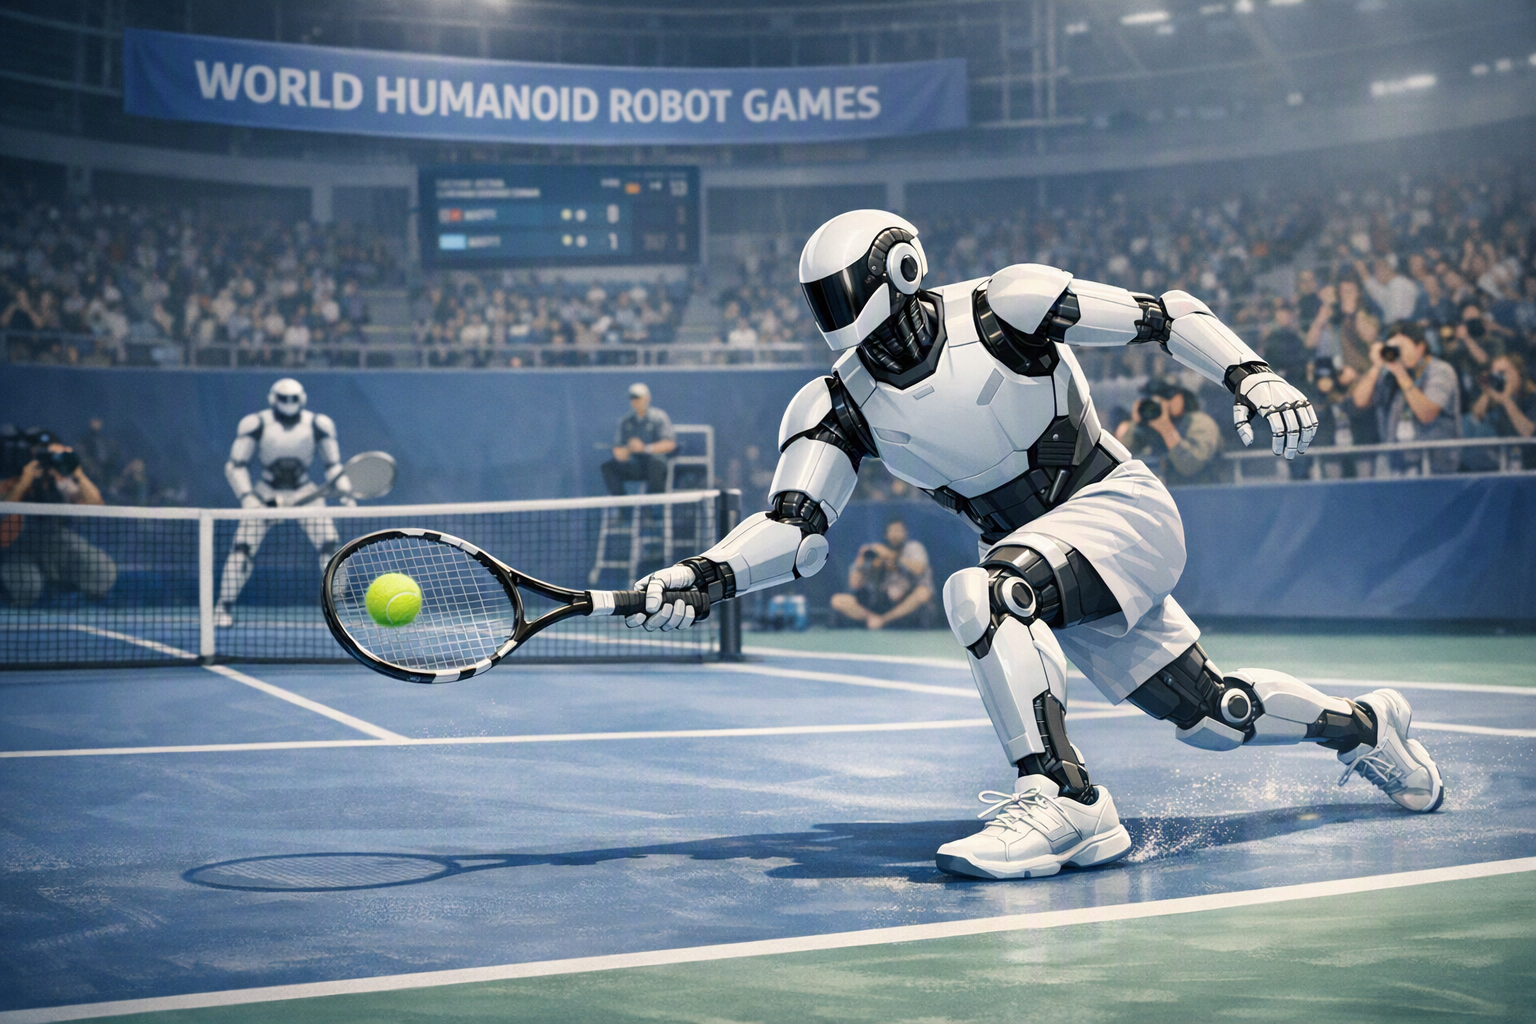
openai.comCreate a landscape editorial hero image for this Studio Global article: What happened at the second World Humanoid Robot Games in Beijing, including Galbot’s human-robot tennis demonstration, the robot’s playing. Article summary: The second World Humanoid Robot Games opened in Beijing on August 22, 2026, showcasing striking advances in speed and sport but also how far humanoids remain from robust, independent real-world work. Galbot’s tennis exhi. Topic tags: general, general web, news, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts wi
第二届世界人形机器人运动会把北京国家速滑馆变成了一座大型“能力测试场”:机器人参加短跑、足球、网球和乒乓球比赛,也尝试力量项目以及接近真实工作的任务。
但最值得关注的画面,出现在网球场上。Galbot研发的人形机器人能够追踪来球、横向移动、调整站位并完成回球;在一场实时对打中,它却在追球时失去平衡并向后倒地。
这正是本届赛事最清晰的信号:人形机器人在限定场景中的速度、感知和协调能力正在快速提升,但如何稳定地处理意外、持续工作数小时,并在陌生环境中独立完成任务,仍是更棘手的问题。
2026年赛事规模有多大
为期五天的赛事于2026年8月22日至26日在北京国家速滑馆举行。这座场馆因外形和北京冬奥会经历而被广泛称为“冰丝带”。主办方公布的数据显示,本届赛事共有2,056台机器人、666支队伍参加,参赛者来自16个国家和地区;赛事共安排51个项目、1,301场比赛。2
3
与2025年的首届赛事相比,第二届的规模明显扩大。赛事设置并不只是为了拍摄几段吸睛的机器人“高光视频”,还试图同时检验机器人的运动能力和实际应用能力。3
从短跑、足球到仓储作业
赛事一部分项目模仿人类体育比赛,包括田径、足球、网球、乒乓球,以及新增的跳远、举重和拔河等。这些项目重点考验机器人的运动控制、结构设计和关键零部件性能。1
3
另一部分则是面向应用场景的挑战,环境包括模拟工厂、餐厅、办公室、仓库和应急响应现场。机器人需要完成接线、仓储操作等任务,而这类工作同时要求精准操控、移动能力和现场判断。
这一区分很重要。机器人能够熟练完成某个经过反复训练的动作,并不意味着它已经可以在不断变化的工作环境中独立作业。主办方及合作方表示,超过40%的项目要求机器人完全自主运行,因此比赛考验的不只是机械性能,也包括决策和执行能力。
Galbot网球演示:感知能力亮眼,平衡能力仍不稳
开幕式演示中,Galbot研发的人形机器人与包括前网球冠军郑洁在内的人类选手同场打球。机器人能够屈身、快速横向移动、调整击球位置,并挥拍将来球击回。相关报道显示,它可以感知来球、预测轨迹,并在没有预设脚本或人工遥控的情况下作出反应。
Galbot称,其机器人曾与郑洁完成超过100个连续自主回合。这一成绩确实引人注目,但需要注意的是,回合数量、具体自主条件以及相关性能描述主要依据公司或赛事方面的报道,并非经过独立机构验证的统一基准测试。
这场演示也展现了它的局限。快速对打过程中,机器人在追赶一个来球时失去平衡并向后倒下。这个失误并不能抹去它此前完成的动作,但也说明了网球为何是极具挑战性的机器人测试:机器人必须持续完成视觉感知、脚步调整、球拍控制、身体动量管理,并在计划出错时及时恢复。
换句话说,机器人已经能够完成令人印象深刻的连续动作,却仍可能在一个更基础、也更关键的问题上失手:动作出现意外后,它能不能稳住自己并继续工作?
这场比赛揭示了人形机器人的哪些短板
体育表现,不等于通用自主能力
本届赛事表明,人形机器人能够以越来越快的速度完成一些专业化的身体动作。但如果只根据比赛集锦判断技术进展,容易高估其真实能力。
现实工作往往包含不断变化的空间布局、陌生物品、临时中断和各种错误,而这些情况远比划定好的球场或明确的跑道复杂。场景化比赛的价值,正是在于把机器人从“完成一个动作”推进到“处理一项任务”。
例如,机器人要接好一根电缆或完成仓库操作,就必须识别目标、规划步骤、协调身体,并在物体位置与预期不一致时作出调整。
平衡与跌倒后的恢复仍是核心难题
网球场上的倒地,是更广泛工程问题的一个直观缩影。动态平衡不只是站稳或走路,还包括急停、转向、吸收动作误差,以及在即将摔倒时重新恢复姿态。
动作越快,失误的后果往往越严重。人形机器人还需要同时协调双腿、躯干和双臂,这使得高速运动中的全身控制更加困难。
电池续航还不足以覆盖完整工作日
一名工程师表示,赛事现场一台机器人的运行时间约为五至六小时。这或许足以支撑演示或分时段任务,但若要连续部署在工作场所,就可能需要充电、更换电池或调整工作安排,才能覆盖完整班次。
网络与算力会影响反应速度
赛事还凸显了低时延网络和计算基础设施的重要性。更快的网络有助于传输传感器数据、进行多机协同,并支持云端辅助计算;但对网络的依赖也会带来新的运行问题。
面对需要即时反应的任务,机器人必须在嘈杂、拥挤、干扰更多的环境中保持响应,而不能只在条件理想的演示场地里表现稳定。
北京这场机器人竞赛意味着什么
第二届世界人形机器人运动会既不能证明人形机器人已经准备好取代人类劳动者,也不应被简单看作一场宣传秀。它更像一次公开的压力测试:体育项目让速度和协调能力变得直观可见,场景化任务则揭示了“完成一项狭窄技能”和“独立开展真实工作”之间仍然存在的距离。
北京赛场展示了人形机器人在感知、运动和专业化身体智能方面的快速进步,同时也暴露出实际部署必须跨越的几道“硬坎”:稳定的全身控制、失误后的恢复、可靠的自主决策、足够的能源续航,以及支撑实时运行的网络和算力基础设施。
未来真正重要的问题,已经不只是人形机器人能否制造某个令人惊叹的瞬间,而是它能否安全、独立、持续地重复完成有价值的工作。
Studio Global AI
继续你的研究
此页面包含一个有来源支持的答案,您可以在 Studio Global 内继续。
人们还问
“北京人形机器人运动会:飞速进步背后,仍有几道“硬坎””的简短答案是什么?
第二届世界人形机器人运动会于2026年8月22日至26日在北京国家速滑馆“冰丝带”举行,共有2,056台机器人、666支队伍和来自16个国家和地区的参赛者参加,赛程涵盖51个项目。
首先要验证的关键点是什么?
第二届世界人形机器人运动会于2026年8月22日至26日在北京国家速滑馆“冰丝带”举行,共有2,056台机器人、666支队伍和来自16个国家和地区的参赛者参加,赛程涵盖51个项目。 赛事将田径、足球、网球、乒乓球等传统体育项目,与模拟工厂、餐厅、办公室、仓库和应急场景的实用挑战结合起来;主办方及合作方称,超过40%的项目要求机器人完全自主运行。
接下来在实践中我应该做什么?
Galbot称其机器人曾与前网球冠军郑洁完成超过100个连续自主回合,但这一回合数和“自主完成”的具体条件主要来自公司及活动方面的说法,尚非独立验证的标准化成绩。
来源
english.beijing.gov.cn2nd World Humanoid Robot Games: Highlights & Ticket Info - Beijing
english.news.cnRobot participation quadruples at 2nd World Humanoid ...
bastillepost.com2nd World Humanoid Robot Games set to kick off in Beijing
timesofindia.indiatimes.comRobot vs robot: China to host first-ever humanoid sports games in 2025