答案已发布30 来源
RMAC 如何训练 Atlas 胜任汽车零部件物流
RMAC 位于现代汽车集团美国超级工厂(HMGMA),用于让 Atlas 在接近真实产线的环境中完成训练、数据采集、测试和验证,再进入生产应用。[35][36] Atlas 的训练结合人工通过 VR 头显或平板进行引导、仿真中的强化学习,以及工厂化场景验证;首个重点任务是汽车零部件排序。[4][5][10] 零部件排序并非简单的“抓取与放置”:机器人必须可靠识别复杂工件、完成全身协同操控,并接入条码及制造工作流。[2][12]
发布者使用 GPT-5.6 Terra 编辑图片由 GPT Image 2 生成
研究答案
要点
- RMAC 位于现代汽车集团美国超级工厂(HMGMA),用于让 Atlas 在接近真实产线的环境中完成训练、数据采集、测试和验证,再进入生产应用。[35][36]
- Atlas 的训练结合人工通过 VR 头显或平板进行引导、仿真中的强化学习,以及工厂化场景验证;首个重点任务是汽车零部件排序。[4][5][10]
- 零部件排序并非简单的“抓取与放置”:机器人必须可靠识别复杂工件、完成全身协同操控,并接入条码及制造工作流。[2][12]
- 现代汽车预计 Atlas 将于 2028 年在 HMGMA 开始作业;超过 2.5 万台的部署目标和 2028 年约 3 万台的年产能目标,仍属于规划而非当前装机量。[26][27]
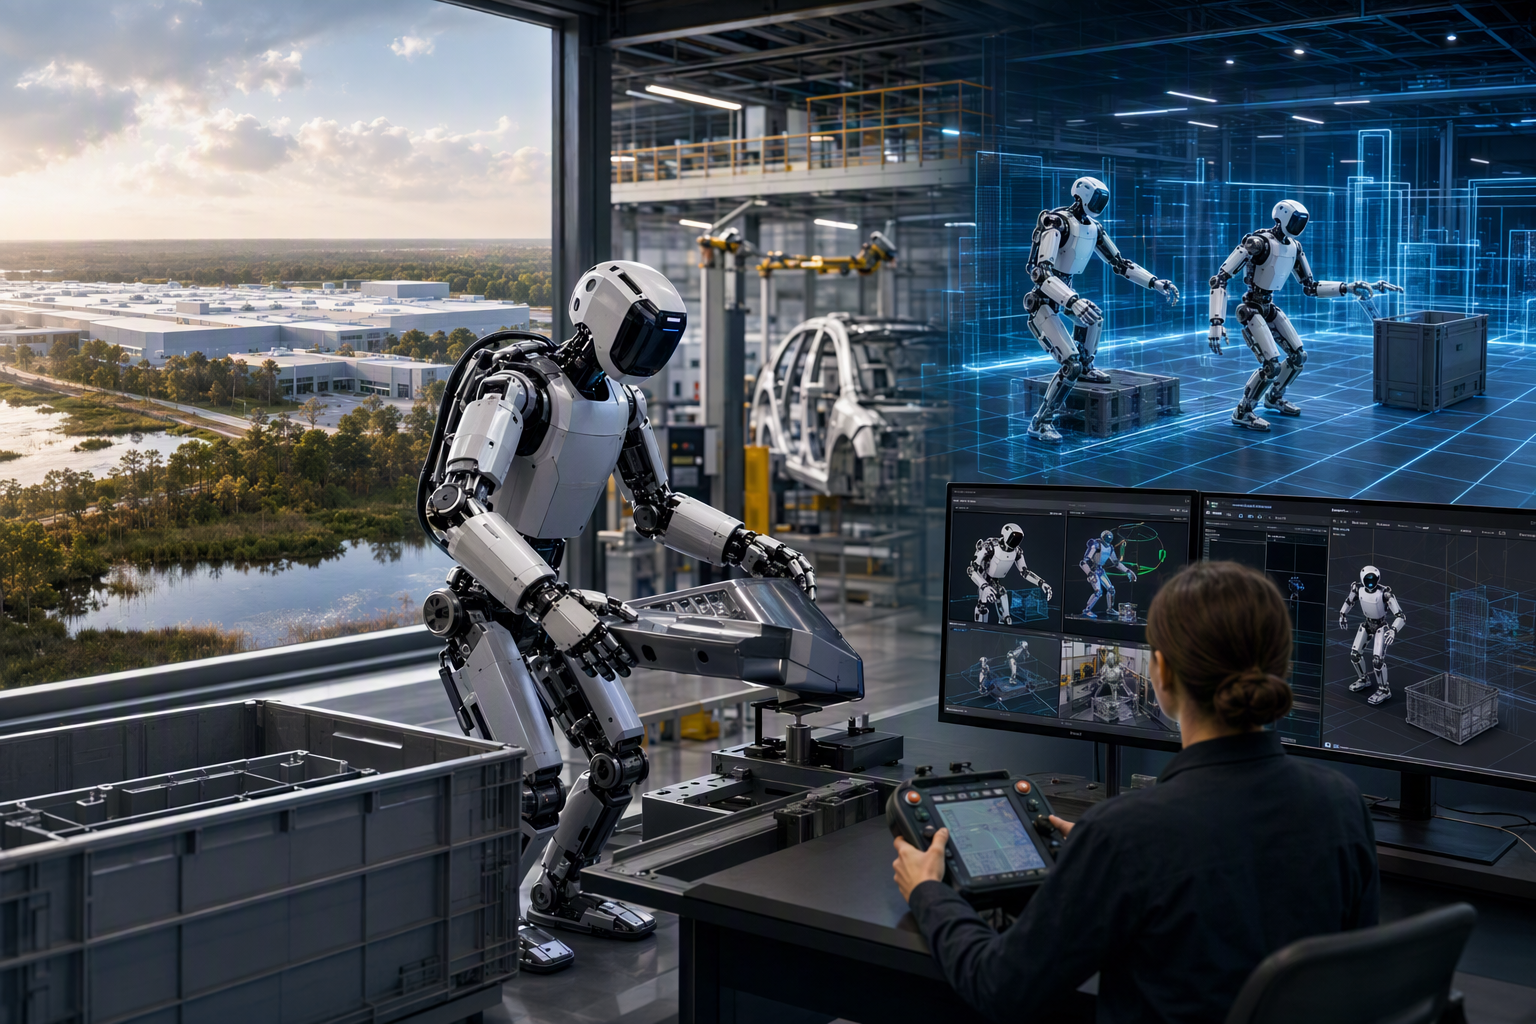
AI 提示
openai.comCreate a landscape editorial hero image for this Studio Global article: How is Boston Dynamics’ new Robotics Metaplant Application Center at Hyundai Motor Group Metaplant America near Savannah training Atlas huma. Article summary: RMAC is intended to turn Atlas from a promising humanoid demonstration into a repeatable industrial system: operators teach task fragments, simulation expands the range of situations the robot can handle, and the resulti. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
RMAC,即现代汽车集团美国超级工厂(HMGMA)内的机器人超级工厂应用中心(Robotics Metaplant Application Center),设在美国佐治亚州。它的任务不是单纯展示 Atlas 人形机器人会走路、会搬东西,而是解决更难的一步:把机器人能力打磨成工厂里可稳定、可验证、可复制的工作流程。
波士顿动力与现代汽车目前从汽车零部件物流和排序切入,让 Atlas 先在贴近实际生产的环境中学习和验证,再逐步导入制造现场。35
36
Atlas 在 RMAC 首先学什么?
第一个重点任务是零部件排序(parts sequencing)。在混线生产的汽车工厂里,同一条装配线可能同时生产不同车型和配置版本;装配工位必须在恰当的时间拿到正确型号、且排列顺序正确的零件。排序正是上线前把零件按当天生产节奏预先组织好的物流环节。10
这类任务有明确的业务价值,同时边界相对清晰,因此适合作为人形机器人的首个落地场景。
公开演示显示,Atlas 可自主把发动机罩从供应商周转箱转移到移动式排序料车。机器人会接收料箱位置列表,借助机器学习视觉模型定位料箱和工装,采用专门的抓取策略,并持续估计手中物体的状态。9
现代汽车称,RMAC 会把人类的抬举、转身和失衡恢复等动作映射为训练内容,用于重复性和复杂任务;中心还承担行为数据采集、系统测试及商用投产前验证。36
42
三层训练:人工引导、仿真强化学习与现场验证
Atlas 并不依赖单一训练方法,而是将三种互补手段组合起来。
1. 人工示教与远程操控
Atlas 可以自主工作,也可由操作员通过 VR 头显或平板控制器进行手动控制。4
这为工程团队提供了两类关键能力:一是面对陌生任务时,由人演示可行的动作或及时介入;二是把这些高价值操作样本沉淀下来,帮助机器人发展行为能力,而不是让工程师手工编写每一条动作轨迹。
对于抓取、搬运等操控任务,这一点尤其重要:动作是否成功,取决于机器人的姿态、与物体的接触方式,以及工位布局的具体细节。
2. 在仿真中进行强化学习
波士顿动力介绍过 Atlas 搬运重物的训练方式:以搬起小冰箱为例,机器人在仿真环境中面对数量极大的变化组合进行练习,学习适应现实中不同版本的物体,而非死记一套固定动作。5
对汽车物流而言,变化不只来自零件本身。料箱、工装、物体摆放姿态和作业条件都可能不同。仿真可让策略在上实体机器人之前接触更广泛的情况。
3. 接近真实工厂的验证
仿真很重要,但最后的标准仍是:机器人能否在制造环境中持续、可靠地完成工作。RMAC 就是为这一验证阶段而设——在 Atlas 进入现代汽车生产线前,团队可在此开发应用场景、采集数据、测试表现并迭代机器人行为。36
42
为什么汽车工厂的“拿起、放下”并不简单?
把一个零件从容器移到另一个位置,听上去简单,实际却是一个同时涉及移动、感知、操控和生产协同的难题。
- 感知必须理解上下文。 Atlas 不仅要看懂物体的几何形状,还要理解它在环境中的角色。波士顿动力指出,工厂内反光的金属件或低对比度的深色零件,即便是在看似简单的抓放任务中,也会增加识别难度。
12
- 能抓住不等于能安全搬运。 对于沉重或形状不规则的物体,机器人必须考虑质量和惯性,必要时进行支撑,并依靠全身控制,而不是只靠双手完成动作。
- 工作是长流程,不是单个动作。 机器人可能需要理解工单、寻找料箱、识别正确零件、安全抓取、运送、精确放置,并应对环境变化或失败情况。波士顿动力正在开发由语言条件驱动的大行为模型(Large Behavior Models),以处理这类长时程操控任务。
- 工厂系统集成同样关键。 Atlas 支持条码扫描和工作流集成,但制造业真正需要的是可预测的执行、有限人工监管和稳定运行,而不只是一次受控演示的成功。
从一次次试验,转向可复用的行为生产线
RMAC 的重要变化不仅在技术,也在组织方式。过去 Atlas 的展示更多体现单项能力;RMAC 则被设计成一套持续运转的能力开发体系:采集作业数据,开发并测试一项行为,在真实感环境中验证,再将其复用和迭代。
波士顿动力表示,一台 Atlas 学会的新技能可部署至整个 Atlas 机群,任务也可按需定制并规模化重新部署。1
6 现代汽车则将 RMAC 定位为端到端 AI 机器人价值链的一环,连接训练数据、测试和验证。
36
这并不意味着每项能力都能原封不动地迁移到不同工厂。不同工厂的物料、工装与流程仍有差异。但目标已经从“每个工厂各做一次定制试验”,变为形成可重复部署、能够持续改进的机器人能力包。
部署时间表:2028 年先在佐治亚州上岗
RMAC 在试运行后于 2026 年 9 月启动全面运营,作为 Atlas 进入现代汽车制造现场前的测试平台。33
35
现代汽车公布的路线图区分了训练期与生产现场运行期:Atlas 预计将在 2028 年开始于 HMGMA 作业,初期聚焦零部件排序。相关报道显示,后续计划分阶段扩展至其他地点,并最终进入零部件装配等任务。26
44
现代汽车也曾提出,计划在现代和起亚工厂部署超过 2.5 万台 Atlas,并在 2028 年实现约 3 万台机器人的年产能。这些是企业公布的部署意向和产能目标,并不代表目前已拥有同等规模的在役机群。26
27
捷克工厂会是 Atlas 的下一站吗?
据近期报道,现代汽车位于捷克诺绍维采(Nošovice)的工厂正与波士顿动力及现代汽车总部讨论 Atlas 的潜在部署。但在现有生产线上测试或正式投产的时间,尚未公布。18
19
若在欧洲开展试点,考验的不只是机器人的技术能力。报道将劳动力短缺列为推动因素之一,但员工接受度、安全、质量以及与既有工作流程的融合,都是部署必须回答的问题。19
21
因此,近期结论很明确:佐治亚州 RMAC 是 Atlas 的主要训练基地,零部件排序是首个实际应用;RMAC 是否成功,最终要看 Atlas 的行为能否在真实工厂运营中稳定、重复地发挥作用,而不是看一次演示有多精彩。
Studio Global AI
继续你的研究
此页面包含一个有来源支持的答案,您可以在 Studio Global 内继续。
人们还问
“RMAC 如何训练 Atlas 胜任汽车零部件物流”的简短答案是什么?
RMAC 位于现代汽车集团美国超级工厂(HMGMA),用于让 Atlas 在接近真实产线的环境中完成训练、数据采集、测试和验证,再进入生产应用。[35][36]
首先要验证的关键点是什么?
RMAC 位于现代汽车集团美国超级工厂(HMGMA),用于让 Atlas 在接近真实产线的环境中完成训练、数据采集、测试和验证,再进入生产应用。[35][36] Atlas 的训练结合人工通过 VR 头显或平板进行引导、仿真中的强化学习,以及工厂化场景验证;首个重点任务是汽车零部件排序。[4][5][10]
接下来在实践中我应该做什么?
零部件排序并非简单的“抓取与放置”:机器人必须可靠识别复杂工件、完成全身协同操控,并接入条码及制造工作流。[2][12]