Câu trả lờiĐã xuất bản16 nguồn
Puffin-World: Mô hình thế giới 3D bám theo trọng lực, hình học và hình ảnh
Puffin World xem trọng lực, độ sâu dày đặc và ảnh RGB là ba trạng thái liên kết, thay vì chỉ dự đoán các khung hình video trông hợp lý. Bản phát hành có mã nguồn, ba checkpoint và dữ liệu Puffin 16M với khoảng 16,5 triệu mẫu, gồm 15 triệu bộ ba thị giác–ngôn ngữ–máy ảnh và 1 triệu quỹ đạo khó.
Đăng bởiBiên tập bằng GPT-5.6 TerraHình ảnh được tạo bằng GPT Image 2
Câu trả lời nghiên cứu
Bài học chính
- Puffin World xem trọng lực, độ sâu dày đặc và ảnh RGB là ba trạng thái liên kết, thay vì chỉ dự đoán các khung hình video trông hợp lý.
- Bản phát hành có mã nguồn, ba checkpoint và dữ liệu Puffin 16M với khoảng 16,5 triệu mẫu, gồm 15 triệu bộ ba thị giác–ngôn ngữ–máy ảnh và 1 triệu quỹ đạo khó.
- Các con số benchmark là do nhóm tác giả tự báo cáo: trên Stanford2D3D, sai số trung vị lần lượt là 0,29° cho roll, 0,53° cho pitch và 1,62° cho trường nhìn dọc.
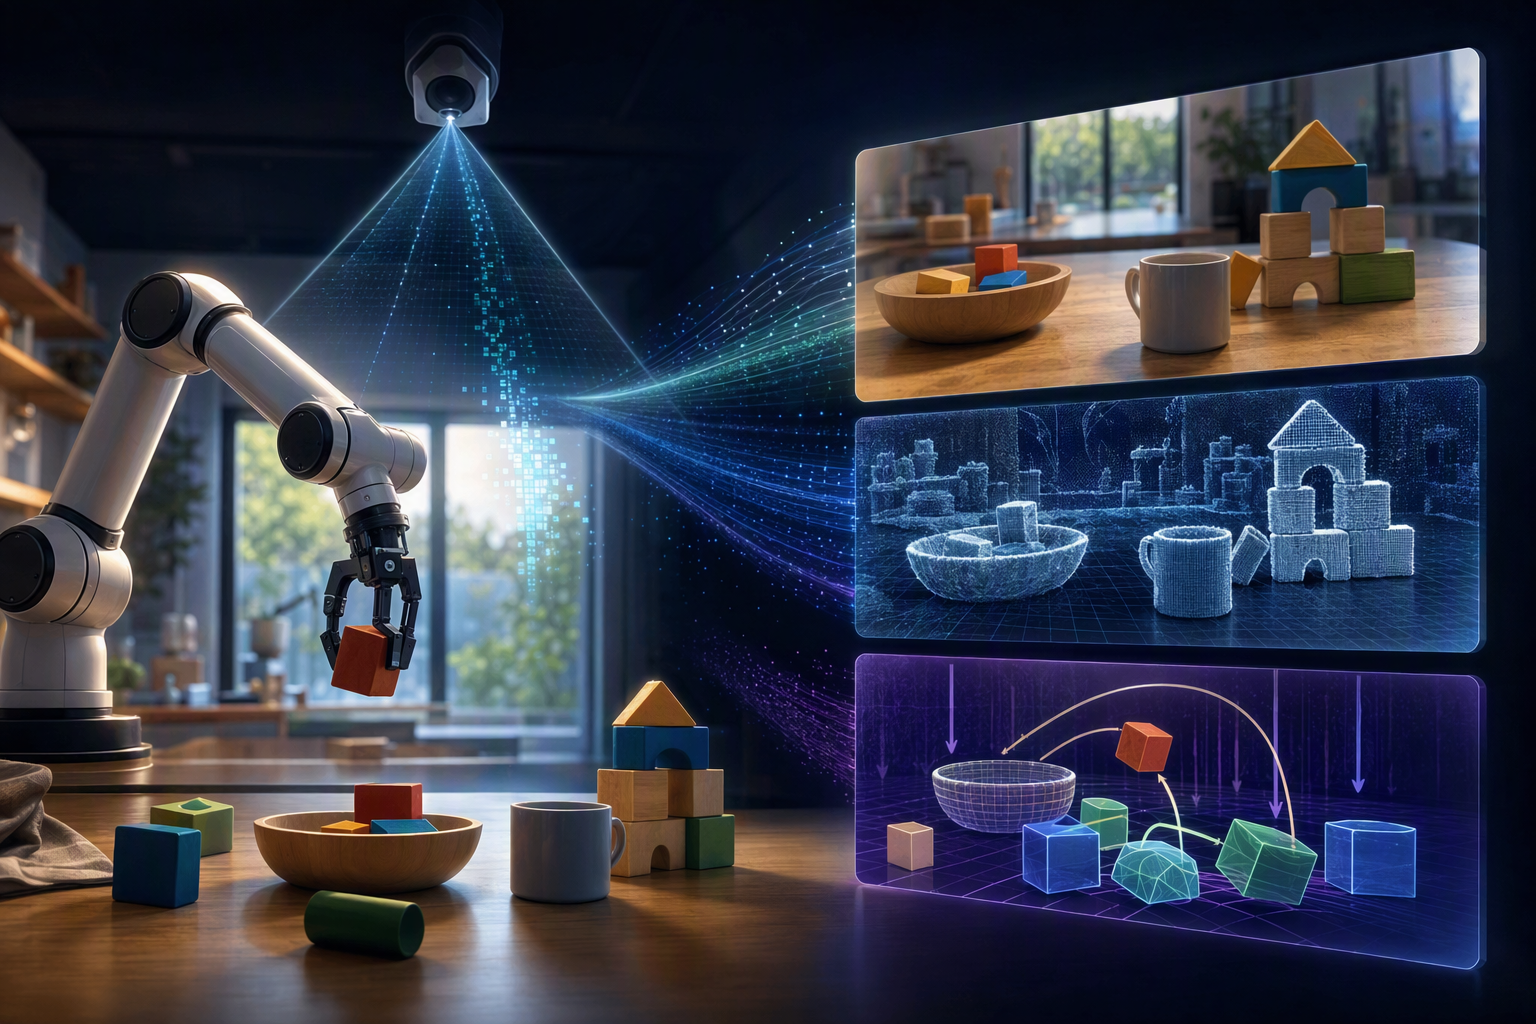
Prompt AI
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Puffin-World, the open-source multimodal world model developed by ACE Robotics, NTU S-Lab, Beijing Jiaotong University, and the Univ. Article summary: Puffin-World is an open-source, camera-centric multimodal world model that treats a world not merely as RGB video, but as three jointly modeled native states: gravity-aware physics, dense 3D geometry, and visual appearan. Topic tags: general, academic, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake num
Puffin-World là mô hình thế giới đa phương thức mã nguồn mở do các nhà nghiên cứu liên kết với ACE Robotics, S-Lab thuộc Đại học Công nghệ Nanyang (NTU), Đại học Giao thông Bắc Kinh và Đại học Michigan phát triển. Ý tưởng cốt lõi là mô hình hóa thế giới 3D bằng ba trạng thái gắn kết: vật lý, hình học và diện mạo. Nhờ đó, hệ thống có thể suy luận hướng máy ảnh, tạo góc nhìn mới theo điều khiển và tái dựng cảnh RGB-D trong một khuôn khổ thống nhất. 1
5
Không chỉ tạo video RGB trông thuyết phục
Một hệ thống sinh ảnh có thể tạo ra khung hình bắt mắt, nhưng điều đó chưa đảm bảo đường chân trời, tư thế máy ảnh hay cấu trúc 3D vẫn nhất quán khi đổi góc nhìn. Puffin-World biểu diễn rõ ba thành phần:
Có thể hiểu đây là mô hình thế giới lấy máy ảnh làm trung tâm: không chỉ trả lời cảnh trông như thế nào, mà còn xét máy ảnh đang định hướng ra sao so với trọng lực và sẽ quan sát gì nếu di chuyển trong cảnh.
Omni-Camera 9 kênh hoạt động thế nào?
Biểu diễn điều kiện then chốt của Puffin-World có tên Omni-Camera. Đây là điều kiện máy ảnh dày đặc gồm 9 kênh, kết hợp một trường phối cảnh tuyệt đối có nhận thức về trọng lực với hình học tương đối dựa trên tia. Hai phần này có vai trò khác nhau: 5
- Trường phối cảnh tuyệt đối neo máy ảnh vào một hệ quy chiếu vật lý, gồm cả định hướng của nó so với trọng lực.
- Hình học tương đối mã hóa phép quay, tịnh tiến, thông số nội tại của máy ảnh và chuyển động phức hợp giữa các góc nhìn.
Mô hình truyền hướng trọng lực được suy ra từ góc nhìn tham chiếu dọc theo quỹ đạo mà người dùng yêu cầu. Theo nhóm phát triển, điều này giúp các quan sát được tạo ra cùng nằm trong một hệ quy chiếu vật lý, giảm hiện tượng trọng lực hoặc đường chân trời bị trôi khi sinh các góc nhìn nối tiếp nhau. 5
6
Puffin-World có thể làm gì?
Dự án gom nhiều tác vụ vốn thường tách rời vào một khung duy nhất.
Suy luận tư thế máy ảnh từ một ảnh
Từ một ảnh đầu vào, nhánh hiểu cảnh dự đoán roll (góc nghiêng ngang), pitch (góc chúi/ngẩng) tuyệt đối và trường nhìn dọc (vertical FoV). Các ước lượng này được chuyển thành trường trọng lực và phối cảnh dùng trong biểu diễn máy ảnh của mô hình. 5
Tạo quỹ đạo góc nhìn tự do có kiểm soát
Puffin-World có thể tạo ảnh từ văn bản kèm điều khiển máy ảnh, hoặc từ ảnh đầu vào kèm quỹ đạo máy ảnh xác định trước. Các điều khiển bao gồm thay đổi hướng, tịnh tiến, thông số nội tại và chuyển động phức hợp như roll, pitch, yaw. 5
Sinh ảnh RGB-D và tái dựng cảnh
Thay vì chỉ sinh ảnh màu, hệ thống đồng thời tạo RGB và độ sâu dọc theo quỹ đạo. Các đầu ra RGB-D này sau đó có thể được hợp nhất thành đám mây điểm 3D có màu mà không cần chuyển sang một quy trình hình học ngoại tuyến riêng biệt. 5
Hỗ trợ khám phá vòng kín
Bản phát hành công khai có các trình diễn khám phá mô phỏng và tự hiệu chuẩn. Tài liệu mô tả hệ quy chiếu nhận thức trọng lực như một cách neo lại quỹ đạo được tạo ra và hạn chế sự thiếu nhất quán về tư thế tích lũy. Tuy vậy, tài liệu công khai được cung cấp chưa nêu đầy đủ thuật toán hiệu chỉnh độ trôi; vì thế, nên xem đây là năng lực đã được trình diễn, không phải mô tả hoàn chỉnh về vòng điều khiển. 5
6
Kiến trúc: nhánh hiểu cảnh kết hợp sinh ảnh bằng diffusion
Puffin-World kết hợp bộ mã hóa thị giác C-RADIO căn chỉnh theo hình học, mô hình ngôn ngữ Qwen, bộ sinh khuếch tán SD3.5 và một connector gọn nhẹ. Thiết kế này tách phần hiểu máy ảnh và vật lý theo kiểu tự hồi quy khỏi phần sinh RGB-D đa góc nhìn dựa trên diffusion, nhưng vẫn giữ chúng trong một hệ thống thống nhất. 5
Bản phát hành liệt kê ba checkpoint:
- Puffin-World-Base: Qwen2.5-7B, C-RADIOv3-H và SD3.5-medium;
- Puffin-World-Pro: Qwen2.5-1.5B, C-RADIOv4-H và SD3.5-large;
- Puffin-World-Caption: Qwen3.5-0.8B và C-RADIOv3-H, tập trung vào chú thích vật lý và hiểu máy ảnh.
5
Mã nguồn, hướng dẫn huấn luyện và đánh giá, tài liệu xây dựng dữ liệu, mô hình cùng bộ dữ liệu đều được đưa vào bản phát hành công khai. 5
Puffin-16M: dữ liệu quy mô lớn có thông tin máy ảnh
Puffin-16M được mô tả có khoảng 16,5 triệu mẫu, gồm hai thành phần bổ sung cho nhau. 14
Puffin-Cam-15M có khoảng 15 triệu bộ ba thị giác–ngôn ngữ–máy ảnh, được render từ xấp xỉ 900.000 ảnh panorama. Phạm vi máy ảnh được công bố gồm roll và pitch từ −45° đến +45°, còn trường nhìn dọc từ 20° đến 105°. 5
Puffin-Traj-1M bổ sung 1 triệu quỹ đạo máy ảnh đầy thách thức. Tài liệu dự án xác nhận có các quỹ đạo dài, quay cực đoan và hành động phức hợp, gồm pitch, yaw và roll; nhưng không có bảng phân bổ định lượng đáng tin cậy cho từng loại chuyển động. 5
11
Các tư liệu được cung cấp cho thấy dữ liệu bao phủ cảnh trong nhà, ngoài trời, ảnh thực và ảnh tổng hợp, nhưng không xác lập tỷ lệ chính xác theo từng nhóm cảnh. 7
Gán nhãn tư thế máy ảnh ở quy mô lớn
Nhóm nghiên cứu còn dùng Puffin-World để bổ sung ước lượng roll, pitch và trường nhìn dọc tuyệt đối cho 28 bộ dữ liệu công khai — gồm 22 bộ dữ liệu ảnh đơn và sáu bộ dữ liệu tuần tự hoặc 3D — tạo ra khoảng 44,5 triệu nhãn máy ảnh. Bài báo cho biết các nhãn này cho thấy thiên lệch phổ biến về góc máy ngang, xu hướng pitch nhìn chếch xuống và độ biến thiên lớn của FoV giữa các bộ dữ liệu. 1
Công việc này quan trọng vì mô hình thế giới cần cả nội dung của cảnh lẫn bối cảnh máy ảnh. Chuyển động tương đối đơn thuần không thể mô tả đầy đủ máy ảnh đang định hướng thế nào so với trọng lực hoặc một hệ quy chiếu thế giới chung.
Các kết quả benchmark được báo cáo
Dự án báo cáo sai số trung vị tốt nhất trong cả 12 phép so sánh trên Stanford2D3D, MegaDepth, TartanAir và LaMAR; đồng thời có AUC tốt nhất ở 33 trong số 36 chỉ số, nếu tính cả trường hợp đồng hạng. Đây là kết quả do tác giả công bố và chưa được tái lập độc lập trong các nguồn được cung cấp. 5
Một số chỉ số đáng chú ý:
- Stanford2D3D: sai số trung vị 0,29° cho roll, 0,53° cho pitch và 1,62° cho trường nhìn dọc.
1
- Sai số roll: 0,28° trên MegaDepth, 0,31° trên TartanAir và 0,26° trên LaMAR.
- Mô hình hóa thế giới trên RealEstate10K: 17,22 PSNR và 0,318 LPIPS.
- Ablation truyền trọng lực: PSNR tăng từ 19,87 lên 20,54, trong khi LPIPS giảm từ 0,23 xuống 0,21; sai số roll và pitch được báo cáo cũng cải thiện.
- Benchmark quỹ đạo khó: sai số trung vị 0,80° cho roll và 1,10° cho pitch.
Bản phát hành cũng báo cáo kết quả điều khiển máy ảnh mạnh trên Puffin-Cam-Bench, với sai số thấp cho vector hướng lên, vĩ độ và trọng lực. Một bản tóm tắt dự án nêu sai số trọng lực 1,32°, trong khi README báo cáo một chỉ số trọng lực khác; các nguồn hiện có không giải thích đủ rõ định nghĩa đánh giá để có thể xem hai giá trị này là so sánh trực tiếp. 4
5
Giới hạn cần lưu ý
“Vật lý” trong Puffin-World chủ yếu là biểu diễn trọng lực và vĩ độ, không phải một trình mô phỏng vật lý hoàn chỉnh. Bản phát hành tập trung chủ yếu vào cảnh tĩnh và không tuyên bố mô hình hóa đầy đủ tương tác vật thể, môi trường chuyển động hay động lực học dài hạn. 5
Vì vậy, Puffin-World phù hợp hơn khi được xem là một bước tiến đáng kể hướng tới mô hình hóa thế giới thị giác có nền tảng không gian và vật lý — chứ chưa phải trình mô phỏng vạn năng cho mọi quá trình vật lý biến đổi.
Studio Global AI
Tiếp tục nghiên cứu của bạn
Trang này bao gồm câu trả lời dựa trên nguồn mà bạn có thể tiếp tục bên trong Studio Global.
Người ta cũng hỏi
Câu trả lời ngắn gọn cho "Puffin-World: Mô hình thế giới 3D bám theo trọng lực, hình học và hình ảnh" là gì?
Puffin World xem trọng lực, độ sâu dày đặc và ảnh RGB là ba trạng thái liên kết, thay vì chỉ dự đoán các khung hình video trông hợp lý.
Những điểm chính cần xác nhận đầu tiên là gì?
Puffin World xem trọng lực, độ sâu dày đặc và ảnh RGB là ba trạng thái liên kết, thay vì chỉ dự đoán các khung hình video trông hợp lý. Bản phát hành có mã nguồn, ba checkpoint và dữ liệu Puffin 16M với khoảng 16,5 triệu mẫu, gồm 15 triệu bộ ba thị giác–ngôn ngữ–máy ảnh và 1 triệu quỹ đạo khó.
Tôi nên làm gì tiếp theo trong thực tế?
Các con số benchmark là do nhóm tác giả tự báo cáo: trên Stanford2D3D, sai số trung vị lần lượt là 0,29° cho roll, 0,53° cho pitch và 1,62° cho trường nhìn dọc.
Nguồn
kangliao929.github.ioPuffin-World · Scaling with Native 3D World States