HELIOS – robot bốn tay được thiết kế riêng cho môi trường không trọng lực
HELIOS là robot hình người do Orbit Robotics phát triển cho môi trường vũ trụ, với thiết kế bốn cánh tay thay cho hai chân để di chuyển và làm việc trong điều kiện vi trọng lực. Thiết kế tập trung vào khả năng bám vào cấu trúc trạm vũ trụ, ổn định cơ thể và thực hiện các nhiệm vụ như bảo trì, xử lý hàng hóa hoặc xây...
HELIOS là robot hình người do Orbit Robotics phát triển cho môi trường vũ trụ, với thiết kế bốn cánh tay thay cho hai chân để di chuyển và làm việc trong điều kiện vi trọng lực.
Thiết kế tập trung vào khả năng bám vào cấu trúc trạm vũ trụ, ổn định cơ thể và thực hiện các nhiệm vụ như bảo trì, xử lý hàng hóa hoặc xây dựng ngoài quỹ đạo.
HELIOS xuất hiện trong bối cảnh cuộc đua robot vũ trụ đang tăng tốc, cùng các dự án như Robonaut 2 của NASA, robot phi hành gia PM01 của Trung Quốc và robot bay tự do Joy dự kiến thử nghiệm trên ISS năm 2027.
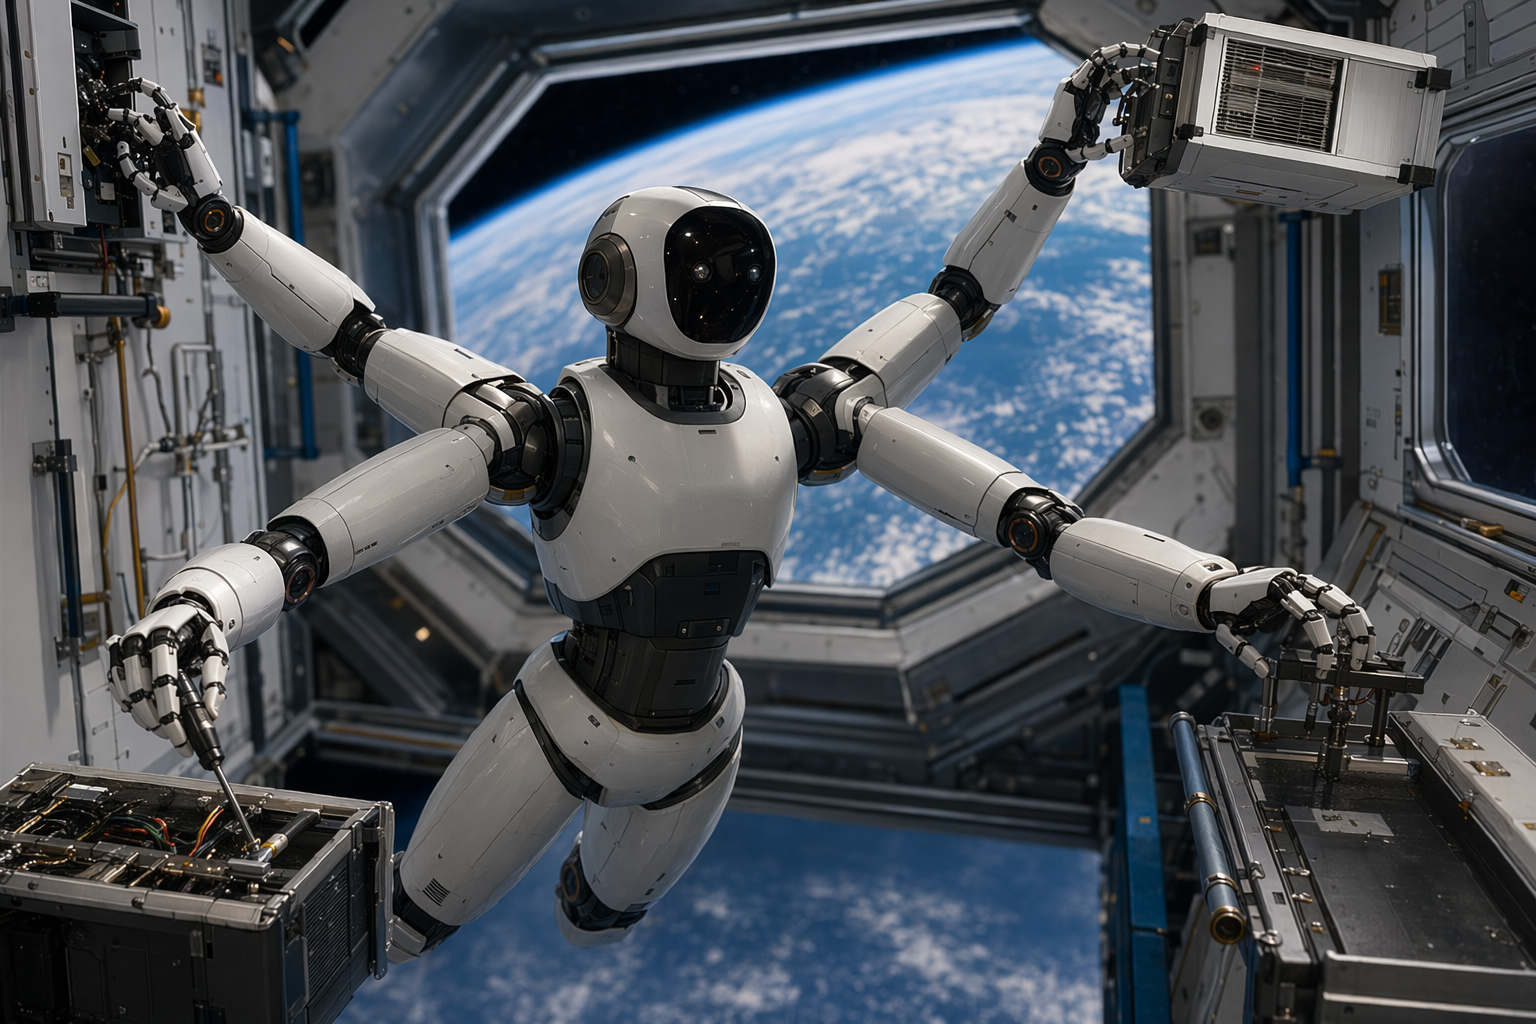
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
Prompt AI
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Orbit Robotics vừa giới thiệu HELIOS, một nguyên mẫu robot hình người được thiết kế riêng cho công việc trong không gian. Khác với các robot humanoid truyền thống có hai tay hai chân, HELIOS sử dụng bốn cánh tay và không có chân, một thiết kế nhằm tối ưu cho môi trường vi trọng lực.
Ý tưởng này xuất phát từ một thực tế đơn giản: trong quỹ đạo, robot không cần phải đi bộ. Điều quan trọng hơn là khả năng bám vào cấu trúc, thao tác chính xác và kiểm soát chuyển động khi không có trọng lực.
Robot không chân cho môi trường vi trọng lực
HELIOS được phát triển để hỗ trợ phi hành gia và thực hiện các nhiệm vụ kỹ thuật trên những cơ sở ngoài quỹ đạo như trạm vũ trụ hoặc vệ tinh. Trong các video trình diễn, robot xuất hiện với khung thân nhẹ cùng hệ thống khớp nối điều khiển bằng cáp nhằm tăng độ chính xác và khả năng điều khiển.
Studio Global AI
Tiếp tục nghiên cứu của bạn
Trang này bao gồm câu trả lời dựa trên nguồn mà bạn có thể tiếp tục bên trong Studio Global.
Câu trả lời ngắn gọn cho "HELIOS – robot bốn tay được thiết kế riêng cho môi trường không trọng lực" là gì?
HELIOS là robot hình người do Orbit Robotics phát triển cho môi trường vũ trụ, với thiết kế bốn cánh tay thay cho hai chân để di chuyển và làm việc trong điều kiện vi trọng lực.
Những điểm chính cần xác nhận đầu tiên là gì?
HELIOS là robot hình người do Orbit Robotics phát triển cho môi trường vũ trụ, với thiết kế bốn cánh tay thay cho hai chân để di chuyển và làm việc trong điều kiện vi trọng lực. Thiết kế tập trung vào khả năng bám vào cấu trúc trạm vũ trụ, ổn định cơ thể và thực hiện các nhiệm vụ như bảo trì, xử lý hàng hóa hoặc xây dựng ngoài quỹ đạo.
Tôi nên làm gì tiếp theo trong thực tế?
HELIOS xuất hiện trong bối cảnh cuộc đua robot vũ trụ đang tăng tốc, cùng các dự án như Robonaut 2 của NASA, robot phi hành gia PM01 của Trung Quốc và robot bay tự do Joy dự kiến thử nghiệm trên ISS năm 2027.
HELIOS – robot bốn tay được thiết kế riêng cho môi trường không trọng lực
HELIOS là robot hình người do Orbit Robotics phát triển cho môi trường vũ trụ, với thiết kế bốn cánh tay thay cho hai chân để di chuyển và làm việc trong điều kiện vi trọng lực. Thiết kế tập trung vào khả năng bám vào cấu trúc trạm vũ trụ, ổn định cơ thể và thực hiện các nhiệm vụ như bảo trì, xử lý hàng hóa hoặc xây...
HELIOS là robot hình người do Orbit Robotics phát triển cho môi trường vũ trụ, với thiết kế bốn cánh tay thay cho hai chân để di chuyển và làm việc trong điều kiện vi trọng lực.
Thiết kế tập trung vào khả năng bám vào cấu trúc trạm vũ trụ, ổn định cơ thể và thực hiện các nhiệm vụ như bảo trì, xử lý hàng hóa hoặc xây dựng ngoài quỹ đạo.
HELIOS xuất hiện trong bối cảnh cuộc đua robot vũ trụ đang tăng tốc, cùng các dự án như Robonaut 2 của NASA, robot phi hành gia PM01 của Trung Quốc và robot bay tự do Joy dự kiến thử nghiệm trên ISS năm 2027.
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
Prompt AI
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Orbit Robotics vừa giới thiệu HELIOS, một nguyên mẫu robot hình người được thiết kế riêng cho công việc trong không gian. Khác với các robot humanoid truyền thống có hai tay hai chân, HELIOS sử dụng bốn cánh tay và không có chân, một thiết kế nhằm tối ưu cho môi trường vi trọng lực.
Ý tưởng này xuất phát từ một thực tế đơn giản: trong quỹ đạo, robot không cần phải đi bộ. Điều quan trọng hơn là khả năng bám vào cấu trúc, thao tác chính xác và kiểm soát chuyển động khi không có trọng lực.
Robot không chân cho môi trường vi trọng lực
HELIOS được phát triển để hỗ trợ phi hành gia và thực hiện các nhiệm vụ kỹ thuật trên những cơ sở ngoài quỹ đạo như trạm vũ trụ hoặc vệ tinh. Trong các video trình diễn, robot xuất hiện với khung thân nhẹ cùng hệ thống khớp nối điều khiển bằng cáp nhằm tăng độ chính xác và khả năng điều khiển.
Studio Global AI
Tiếp tục nghiên cứu của bạn
Trang này bao gồm câu trả lời dựa trên nguồn mà bạn có thể tiếp tục bên trong Studio Global.
Câu trả lời ngắn gọn cho "HELIOS – robot bốn tay được thiết kế riêng cho môi trường không trọng lực" là gì?
HELIOS là robot hình người do Orbit Robotics phát triển cho môi trường vũ trụ, với thiết kế bốn cánh tay thay cho hai chân để di chuyển và làm việc trong điều kiện vi trọng lực.
Những điểm chính cần xác nhận đầu tiên là gì?
HELIOS là robot hình người do Orbit Robotics phát triển cho môi trường vũ trụ, với thiết kế bốn cánh tay thay cho hai chân để di chuyển và làm việc trong điều kiện vi trọng lực. Thiết kế tập trung vào khả năng bám vào cấu trúc trạm vũ trụ, ổn định cơ thể và thực hiện các nhiệm vụ như bảo trì, xử lý hàng hóa hoặc xây dựng ngoài quỹ đạo.
Tôi nên làm gì tiếp theo trong thực tế?
HELIOS xuất hiện trong bối cảnh cuộc đua robot vũ trụ đang tăng tốc, cùng các dự án như Robonaut 2 của NASA, robot phi hành gia PM01 của Trung Quốc và robot bay tự do Joy dự kiến thử nghiệm trên ISS năm 2027.
Điểm nổi bật nhất là cấu trúc bốn cánh tay. Thay vì dùng chân để di chuyển như robot trên Trái Đất, HELIOS tận dụng các tay để:
Di chuyển bên trong trạm vũ trụ
Bám vào tay vịn hoặc khung cấu trúc
Tự ổn định cơ thể khi làm việc
Nhờ đó robot có thể giữ chặt vào bề mặt, thay đổi vị trí và thao tác trong không gian hẹp, những điều rất phổ biến trong môi trường tàu vũ trụ.
Theo nhóm phát triển, robot được hướng tới các nhiệm vụ mà phi hành gia thường phải làm, chẳng hạn bảo trì thiết bị, xử lý hàng hóa hoặc hỗ trợ lắp ráp cấu trúc ngoài quỹ đạo.
Vì sao bốn cánh tay hợp lý hơn trong không gian
Trên Trái Đất, robot hình người cần chân để đi trên sàn, leo cầu thang hoặc vượt địa hình gồ ghề. Nhưng trong vi trọng lực, những yêu cầu đó gần như biến mất.
Thách thức chính ở đây là không bị trôi khỏi vị trí làm việc.
Robot nhiều tay giải quyết vấn đề này bằng cách bám vào cấu trúc xung quanh. Ví dụ, nó có thể dùng hai tay giữ chặt khung hoặc tay vịn, trong khi hai tay còn lại thao tác công cụ hoặc thiết bị. Cách tiếp cận này tương tự các hệ thống cánh tay robot chuyên phục vụ sửa chữa và bảo dưỡng vệ tinh ngoài quỹ đạo.
Vì vậy trong lĩnh vực robot vũ trụ, các kỹ sư thường ưu tiên:
cánh tay thao tác linh hoạt
cơ chế kẹp và bám
hệ thống điều khiển chính xác
thay vì tập trung vào khả năng đi bộ như robot trên Trái Đất.
HELIOS vẫn đang ở giai đoạn nguyên mẫu
Hiện tại HELIOS vẫn là một prototype nghiên cứu. Các thông số chi tiết như kích thước, khối lượng, tải trọng nâng hay số bậc tự do của khớp vẫn chưa được công bố rộng rãi trong các báo cáo hiện có.
Dự án chủ yếu đóng vai trò bệ thử nghiệm công nghệ, nhằm khám phá những cách mới để robot di chuyển và làm việc trong môi trường vi trọng lực.
Cuộc đua robot vũ trụ đang nóng lên
Sự xuất hiện của HELIOS diễn ra trong bối cảnh nhiều tổ chức và startup trên thế giới đang đẩy mạnh phát triển robot làm việc ngoài quỹ đạo.
Robonaut 2 của NASA
Năm 2011, NASA đưa Robonaut 2 lên Trạm Vũ trụ Quốc tế (ISS) bằng tàu con thoi Discovery. Đây là robot hình người đầu tiên hoạt động trong không gian, được thiết kế để hỗ trợ phi hành gia và thử nghiệm khả năng thao tác tinh vi trong môi trường quỹ đạo.
Robot phi hành gia PM01 của Trung Quốc
Công ty robot Engine AI của Trung Quốc đang triển khai kế hoạch đưa robot hình người PM01 lên không gian như một phần của chương trình "robot astronaut" nhằm thực hiện các nhiệm vụ nguy hiểm thay cho con người.
Robot bay tự do Joy của Icarus Robotics
Startup Icarus Robotics cũng đang phát triển robot bay tự do mang tên Joy, dự kiến thử nghiệm trên ISS vào đầu năm 2027 để đánh giá khả năng tự điều hướng và hoạt động trong môi trường trạm vũ trụ.
Những dự án này cho thấy một xu hướng rõ ràng: robot đang dần trở thành lực lượng lao động mới trong không gian, thực hiện các công việc như kiểm tra, sửa chữa, lắp ráp và vận chuyển hàng hóa ngoài quỹ đạo.
Ý tưởng lớn phía sau HELIOS
HELIOS phản ánh cách các kỹ sư đang suy nghĩ lại về robot cho môi trường vũ trụ. Thay vì cố gắng sao chép cơ thể con người, thiết kế của nó tập trung vào khả năng thao tác bằng nhiều tay và bám trụ trong vi trọng lực.
Nếu các phiên bản sau vượt qua giai đoạn thử nghiệm, những robot kiểu HELIOS có thể giúp phi hành gia bảo trì tàu vũ trụ, lắp ráp cấu trúc lớn ngoài quỹ đạo hoặc quản lý hàng hóa trên trạm vũ trụ—một bước tiến quan trọng hướng tới môi trường làm việc nơi con người và robot cùng hợp tác trong không gian.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...
Điểm nổi bật nhất là cấu trúc bốn cánh tay. Thay vì dùng chân để di chuyển như robot trên Trái Đất, HELIOS tận dụng các tay để:
Di chuyển bên trong trạm vũ trụ
Bám vào tay vịn hoặc khung cấu trúc
Tự ổn định cơ thể khi làm việc
Nhờ đó robot có thể giữ chặt vào bề mặt, thay đổi vị trí và thao tác trong không gian hẹp, những điều rất phổ biến trong môi trường tàu vũ trụ.
Theo nhóm phát triển, robot được hướng tới các nhiệm vụ mà phi hành gia thường phải làm, chẳng hạn bảo trì thiết bị, xử lý hàng hóa hoặc hỗ trợ lắp ráp cấu trúc ngoài quỹ đạo.
Vì sao bốn cánh tay hợp lý hơn trong không gian
Trên Trái Đất, robot hình người cần chân để đi trên sàn, leo cầu thang hoặc vượt địa hình gồ ghề. Nhưng trong vi trọng lực, những yêu cầu đó gần như biến mất.
Thách thức chính ở đây là không bị trôi khỏi vị trí làm việc.
Robot nhiều tay giải quyết vấn đề này bằng cách bám vào cấu trúc xung quanh. Ví dụ, nó có thể dùng hai tay giữ chặt khung hoặc tay vịn, trong khi hai tay còn lại thao tác công cụ hoặc thiết bị. Cách tiếp cận này tương tự các hệ thống cánh tay robot chuyên phục vụ sửa chữa và bảo dưỡng vệ tinh ngoài quỹ đạo.
Vì vậy trong lĩnh vực robot vũ trụ, các kỹ sư thường ưu tiên:
cánh tay thao tác linh hoạt
cơ chế kẹp và bám
hệ thống điều khiển chính xác
thay vì tập trung vào khả năng đi bộ như robot trên Trái Đất.
HELIOS vẫn đang ở giai đoạn nguyên mẫu
Hiện tại HELIOS vẫn là một prototype nghiên cứu. Các thông số chi tiết như kích thước, khối lượng, tải trọng nâng hay số bậc tự do của khớp vẫn chưa được công bố rộng rãi trong các báo cáo hiện có.
Dự án chủ yếu đóng vai trò bệ thử nghiệm công nghệ, nhằm khám phá những cách mới để robot di chuyển và làm việc trong môi trường vi trọng lực.
Cuộc đua robot vũ trụ đang nóng lên
Sự xuất hiện của HELIOS diễn ra trong bối cảnh nhiều tổ chức và startup trên thế giới đang đẩy mạnh phát triển robot làm việc ngoài quỹ đạo.
Robonaut 2 của NASA
Năm 2011, NASA đưa Robonaut 2 lên Trạm Vũ trụ Quốc tế (ISS) bằng tàu con thoi Discovery. Đây là robot hình người đầu tiên hoạt động trong không gian, được thiết kế để hỗ trợ phi hành gia và thử nghiệm khả năng thao tác tinh vi trong môi trường quỹ đạo.
Robot phi hành gia PM01 của Trung Quốc
Công ty robot Engine AI của Trung Quốc đang triển khai kế hoạch đưa robot hình người PM01 lên không gian như một phần của chương trình "robot astronaut" nhằm thực hiện các nhiệm vụ nguy hiểm thay cho con người.
Robot bay tự do Joy của Icarus Robotics
Startup Icarus Robotics cũng đang phát triển robot bay tự do mang tên Joy, dự kiến thử nghiệm trên ISS vào đầu năm 2027 để đánh giá khả năng tự điều hướng và hoạt động trong môi trường trạm vũ trụ.
Những dự án này cho thấy một xu hướng rõ ràng: robot đang dần trở thành lực lượng lao động mới trong không gian, thực hiện các công việc như kiểm tra, sửa chữa, lắp ráp và vận chuyển hàng hóa ngoài quỹ đạo.
Ý tưởng lớn phía sau HELIOS
HELIOS phản ánh cách các kỹ sư đang suy nghĩ lại về robot cho môi trường vũ trụ. Thay vì cố gắng sao chép cơ thể con người, thiết kế của nó tập trung vào khả năng thao tác bằng nhiều tay và bám trụ trong vi trọng lực.
Nếu các phiên bản sau vượt qua giai đoạn thử nghiệm, những robot kiểu HELIOS có thể giúp phi hành gia bảo trì tàu vũ trụ, lắp ráp cấu trúc lớn ngoài quỹ đạo hoặc quản lý hàng hóa trên trạm vũ trụ—một bước tiến quan trọng hướng tới môi trường làm việc nơi con người và robot cùng hợp tác trong không gian.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...