Câu trả lờiĐã xuất bản15 nguồn
HelloWorld: Tạo cảnh giao thông theo yêu cầu để thử nghiệm xe tự hành
HelloWorld tạo dữ liệu lái xe tổng hợp gồm video từ nhiều góc camera và quan sát LiDAR, dựa trên cảnh chỉnh sửa hoặc yêu cầu bằng ngôn ngữ tự nhiên. Có thể thêm người đi bộ băng qua đường, đổi lộ trình xe phía trước và thay đổi thời tiết hoặc điều kiện ngày đêm; một nguồn cũng nêu cảnh công trường, giao thông đông v...
Đăng bởiBiên tập bằng GPT-6 LunaHình ảnh được tạo bằng GPT Image 2
Câu trả lời nghiên cứu
Bài học chính
- HelloWorld tạo dữ liệu lái xe tổng hợp gồm video từ nhiều góc camera và quan sát LiDAR, dựa trên cảnh chỉnh sửa hoặc yêu cầu bằng ngôn ngữ tự nhiên.
- Có thể thêm người đi bộ băng qua đường, đổi lộ trình xe phía trước và thay đổi thời tiết hoặc điều kiện ngày đêm; một nguồn cũng nêu cảnh công trường, giao thông đông và sương mù.
- Bài nghiên cứu trên arXiv được nộp ngày 24/9/2026; các mô tả kỹ thuật nêu quy mô khoảng 2 tỷ tham số cùng khả năng tạo video đa góc nhìn và LiDAR có điều kiện.
- Mục tiêu là tạo dữ liệu theo yêu cầu và hỗ trợ thử nghiệm tương tác với chính sách lái xe.
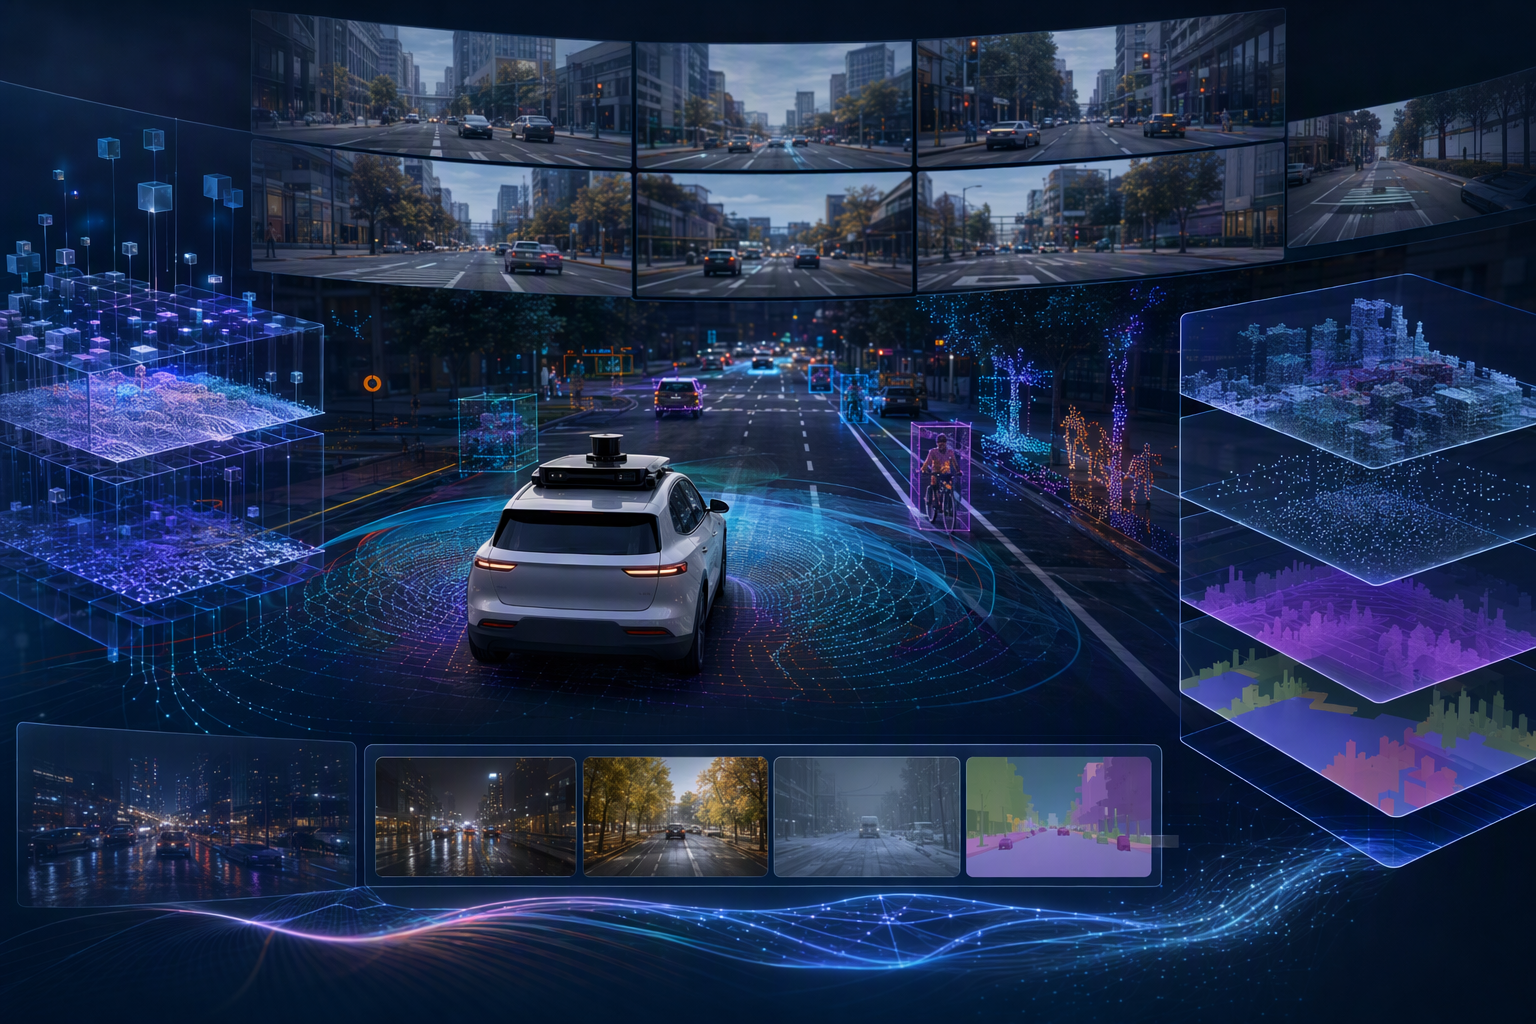
Prompt AI
openai.comCreate a landscape editorial hero image for this Studio Global article: What is HelloWorld, the generative driving world model announced by Hello Inc.’s robotaxi team on October 12, 2026, and described in an Octo. Article summary: HelloWorld is Hello Inc.’s robotaxi team’s generative driving world model: it creates synthetic multi view camera video and lidar observations from edited driving scenes or natural language requests, for on demand data g. Topic tags: general web, llm, ai, workflow, productivity. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts
HelloWorld là mô hình thế giới tạo sinh dành cho phát triển xe tự hành, do nhóm Robotaxi thuộc Hello Inc. giới thiệu. Thay vì chỉ phát lại dữ liệu ghi nhận trên đường, hệ thống hướng tới việc tạo ra những tình huống lái xe có thể điều chỉnh, rồi sinh dữ liệu cảm biến tương ứng để phục vụ nghiên cứu và thử nghiệm.
Một bản tin ngày 13/10 cho biết Hello đã công bố mô hình vào ngày hôm trước, tức 12/10/2026. 6 Bài nghiên cứu mang tên HelloWorld: Towards Practical Applications of Generative Driving World Models được nộp lên arXiv từ ngày 24/9/2026, trước thông báo này.
1
Có thể chỉnh sửa những gì?
Nhóm phát triển có thể thay đổi phương tiện, người đi bộ và quỹ đạo di chuyển, sau đó tạo video từ nhiều góc camera cùng dữ liệu LiDAR tương ứng. LiDAR là cảm biến dùng tia laser để đo khoảng cách và dựng thông tin không gian xung quanh xe. Các ví dụ được nêu gồm thêm người đi bộ băng qua đường hoặc đổi hướng đi của chiếc xe phía trước. 8
Người dùng cũng có thể mô tả tình huống bằng ngôn ngữ tự nhiên. Theo mô tả, quy trình ứng dụng sẽ tổ chức các điều kiện liên quan rồi gọi mô hình để dựng cảnh; đây là một luồng tạo cảnh, không nhất thiết đồng nghĩa với việc nhập một câu lệnh tự do để tạo video mà không qua bước xử lý nào khác. 6
Các nguồn đề cập đến thay đổi mưa, tuyết và điều kiện ngày đêm. Một bản tin khác cũng nêu công trường, giao thông đông và sương mù như những tình huống có thể dùng để hướng dẫn tạo cảnh. 6
8 Tuy nhiên, các trích đoạn hiện có không cho biết chi tiết mức độ mô hình tái tạo chính xác từng tình huống này.
Từ cảnh tổng hợp đến thử nghiệm chính sách lái
HelloWorld được giới thiệu với mục tiêu tạo dữ liệu lái xe theo yêu cầu và hỗ trợ thử nghiệm tương tác với chính sách lái xe — tức các quy tắc hoặc mô hình quyết định cách xe tự hành phản ứng. 6
8 Ý tưởng là giúp nhóm nghiên cứu khảo sát thêm những tình huống hiếm, khó thu thập đủ trong dữ liệu thực tế, chẳng hạn khi vị trí hoặc quỹ đạo của các phương tiện thay đổi.
Trang dự án mô tả hệ thống kết hợp tạo video đa góc nhìn có thể điều khiển, suy luận qua ít bước và tổng hợp LiDAR dựa trên hình ảnh RGB. Một nguồn nghiên cứu thứ cấp nêu mô hình có quy mô khoảng 2 tỷ tham số; một bài viết kỹ thuật cũng nhắc đến bảy góc camera đồng bộ. 7
13
Những thông tin này mô tả hướng tiếp cận và năng lực được giới thiệu, chứ chưa tự chứng minh rằng dữ liệu tổng hợp sẽ giúp xe an toàn hơn hoặc giảm chi phí gán nhãn. Các tài liệu hiện có cũng chưa xác nhận rằng dữ liệu tạo ra đã cải thiện kết quả huấn luyện, hay những thử nghiệm phản thực — so sánh cách xe có thể phản ứng khi một yếu tố trong cùng tình huống được thay đổi — đã được kiểm chứng trong vòng lặp lái khép kín.
Điều gì vẫn chưa rõ?
Các nguồn cho biết mục tiêu là mở rộng dữ liệu cho tình huống hiếm và phục vụ thử nghiệm chính sách lái, nhưng không đủ để xác nhận mức tiết kiệm chi phí hoặc hiệu quả huấn luyện cụ thể. 6
8 Thông tin được cung cấp cũng chưa xác nhận đây có phải lần đầu nhóm công bố nghiên cứu công khai thuộc loại này hay không, hoặc khi nào và bằng cách nào công nghệ sẽ được thử trên xe. Vì vậy, nên xem HelloWorld là một hướng nghiên cứu đáng chú ý, chứ chưa phải bằng chứng về khả năng triển khai ngoài đường đã được xác thực.
Studio Global AI
Tiếp tục nghiên cứu của bạn
Trang này bao gồm câu trả lời dựa trên nguồn mà bạn có thể tiếp tục bên trong Studio Global.
Người ta cũng hỏi
Câu trả lời ngắn gọn cho "HelloWorld: Tạo cảnh giao thông theo yêu cầu để thử nghiệm xe tự hành" là gì?
HelloWorld tạo dữ liệu lái xe tổng hợp gồm video từ nhiều góc camera và quan sát LiDAR, dựa trên cảnh chỉnh sửa hoặc yêu cầu bằng ngôn ngữ tự nhiên.
Những điểm chính cần xác nhận đầu tiên là gì?
HelloWorld tạo dữ liệu lái xe tổng hợp gồm video từ nhiều góc camera và quan sát LiDAR, dựa trên cảnh chỉnh sửa hoặc yêu cầu bằng ngôn ngữ tự nhiên. Có thể thêm người đi bộ băng qua đường, đổi lộ trình xe phía trước và thay đổi thời tiết hoặc điều kiện ngày đêm; một nguồn cũng nêu cảnh công trường, giao thông đông và sương mù.
Tôi nên làm gì tiếp theo trong thực tế?
Bài nghiên cứu trên arXiv được nộp ngày 24/9/2026; các mô tả kỹ thuật nêu quy mô khoảng 2 tỷ tham số cùng khả năng tạo video đa góc nhìn và LiDAR có điều kiện.
Nguồn
finance.sina.com.cn哈啰 Robotaxi 发布生成式驾驶世界模型 HelloWorld,整合场景控制、连续生成、多传感器观测与高效推理能力
arxiv.orgTowards Practical Applications of Generative Driving World ...
guandian.hk哈囉Robotaxi發佈生成式駕駛世界模型HelloWorld - 觀點網
arxivsignals.ioarxivsignals.io · papers · 2609HelloWorld: Towards Practical Applications of Generative Driving...
eet-china.com哈啰发布的生成式驾驶世界模型HelloWorld,有哪些看点?