Câu trả lờiĐã xuất bản18 nguồn
Bên trong cách Boston Dynamics dạy Atlas nhấc và mang tủ lạnh mini
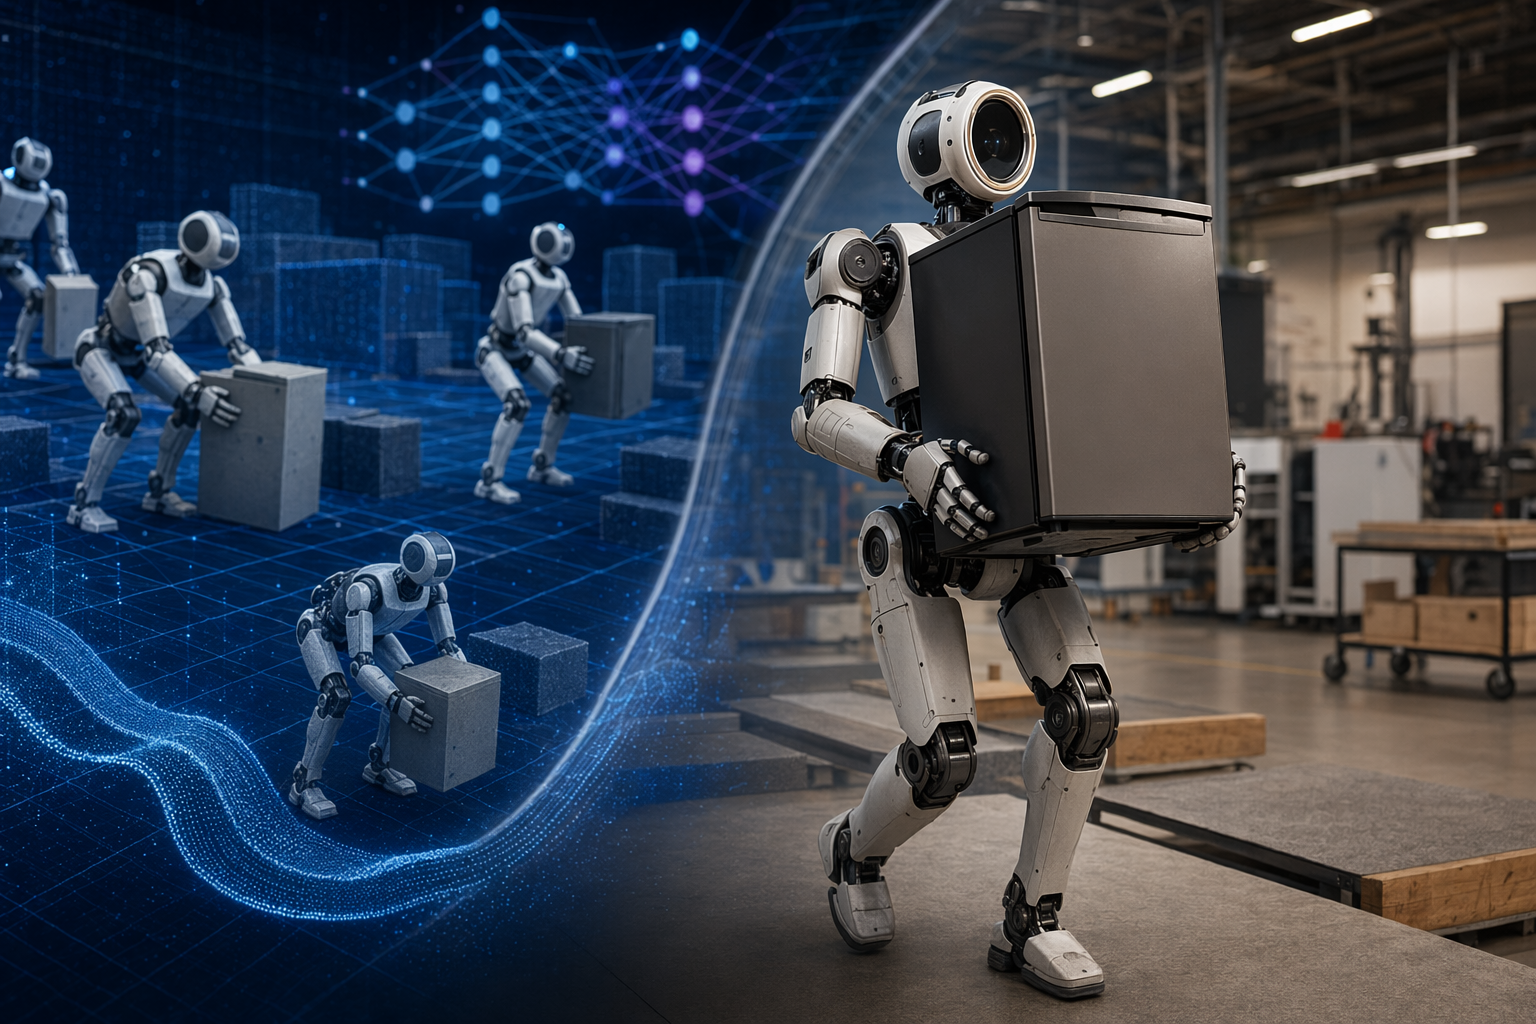
Atlas học cách nhấc và mang vật nặng thông qua reinforcement learning trong môi trường mô phỏng, nơi robot luyện tập hàng loạt biến thể của cùng một nhiệm vụ. Hệ thống cảm nhận nội tại (proprioception) giúp robot theo dõi vị trí khớp, lực và thăng bằng để điều chỉnh tư thế khi mang tải nặng.
Đăng bởiBiên tập bằng GPT-5.5
Câu trả lời nghiên cứu
Bài học chính
- Atlas học cách nhấc và mang vật nặng thông qua reinforcement learning trong môi trường mô phỏng, nơi robot luyện tập hàng loạt biến thể của cùng một nhiệm vụ.
- Hệ thống cảm nhận nội tại (proprioception) giúp robot theo dõi vị trí khớp, lực và thăng bằng để điều chỉnh tư thế khi mang tải nặng.
- Việc ngẫu nhiên hóa các yếu tố vật lý như khối lượng, ma sát và vị trí nắm giúp mô hình học được chiến lược ổn định, chuyển giao tốt từ mô phỏng sang thế giới thật.
Prompt AI
openai.comCreate a landscape editorial hero image for this Studio Global article: How did Boston Dynamics train Atlas to lift and carry a 100-plus-pound mini-fridge using reinforcement learning and millions of GPU-powered. Article summary: Boston Dynamics trained Atlas by having it learn lifting-and-carrying behaviors in simulation with reinforcement learning, then applying those learned behaviors to the real robot [2][3]. The mini-fridge demo matters beca. Topic tags: general, general web, user generated. Reference image context from search candidates: Reference image 1: visual subject "Boston Dynamics showed off a prototype of its humanoid robot Atlas at CES 2026 and it walked along the stage showing off its moves. But the crowd also got a peek at the production" source context "Atlas, meet Atlas - TechCrunch" Reference image 2: visual subject "Boston Dynamics showed off a prototype of its human
Một video gần đây của Boston Dynamics cho thấy robot hình người Atlas có thể nhấc và mang một tủ lạnh mini nặng hơn 100 pound (khoảng 45 kg). Điểm đáng chú ý không chỉ là sức mạnh cơ học của robot, mà là cách nó học kỹ năng này: thay vì lập trình từng động tác, Atlas được huấn luyện bằng reinforcement learning trong môi trường mô phỏng. Kết quả là một hệ điều khiển có thể phối hợp toàn bộ cơ thể để xử lý những vật nặng và cồng kềnh—đúng kiểu công việc thường gặp trong nhà máy hoặc kho logistics.
Thay lập trình cứng bằng reinforcement learning
Trong robot công nghiệp truyền thống, kỹ sư thường phải lập trình sẵn từng chuyển động: tay đưa tới đâu, góc khớp bao nhiêu, di chuyển theo quỹ đạo nào. Atlas thì khác. Robot học hành vi thông qua —một phương pháp trong đó mô hình AI thử làm nhiệm vụ nhiều lần trong mô phỏng, nhận phản hồi về thành công hay thất bại và dần cải thiện qua thử‑sai.
Studio Global AI
Tiếp tục nghiên cứu của bạn
Trang này bao gồm câu trả lời dựa trên nguồn mà bạn có thể tiếp tục bên trong Studio Global.
Người ta cũng hỏi
Câu trả lời ngắn gọn cho "Bên trong cách Boston Dynamics dạy Atlas nhấc và mang tủ lạnh mini" là gì?
Atlas học cách nhấc và mang vật nặng thông qua reinforcement learning trong môi trường mô phỏng, nơi robot luyện tập hàng loạt biến thể của cùng một nhiệm vụ.
Những điểm chính cần xác nhận đầu tiên là gì?
Atlas học cách nhấc và mang vật nặng thông qua reinforcement learning trong môi trường mô phỏng, nơi robot luyện tập hàng loạt biến thể của cùng một nhiệm vụ. Hệ thống cảm nhận nội tại (proprioception) giúp robot theo dõi vị trí khớp, lực và thăng bằng để điều chỉnh tư thế khi mang tải nặng.
Tôi nên làm gì tiếp theo trong thực tế?
Việc ngẫu nhiên hóa các yếu tố vật lý như khối lượng, ma sát và vị trí nắm giúp mô hình học được chiến lược ổn định, chuyển giao tốt từ mô phỏng sang thế giới thật.
Nguồn
digg.comBoston Dynamics demonstrates Atlas robot lifting and carrying mini ...
interestingengineering.comBoston Dynamics reveals how Atlas lifts 100-pound industrial loads
ctco.blogInside Boston Dynamics' Atlas Reinforcement Learning Demo - CTCO
bostondynamics.comFlipping the Script with Atlas | Boston Dynamics