HELIOS: Навіщо космічному роботу чотири руки й жодної ноги
HELIOS — це прототип гуманоїдного робота від Orbit Robotics, створений спеціально для космосу: замість ніг він має чотири руки, щоб пересуватися, фіксуватися та виконувати технічні завдання в умовах мікрогравітації. Конструкція робота орієнтована на спритність і стабілізацію в невагомості, що відображає загальний тр...
HELIOS — це прототип гуманоїдного робота від Orbit Robotics, створений спеціально для космосу: замість ніг він має чотири руки, щоб пересуватися, фіксуватися та виконувати технічні завдання в умовах мікрогравітації.
Конструкція робота орієнтована на спритність і стабілізацію в невагомості, що відображає загальний тренд на використання маніпуляторів для орбітального обслуговування та допомоги астронавтам.
HELIOS приєднується до глобальної гонки космічної робототехніки разом із NASA Robonaut 2, китайським проєктом робота астронавта PM01 та вільно літаючим роботом «Joy» від Icarus Robotics, запуск якого на МКС запланован...
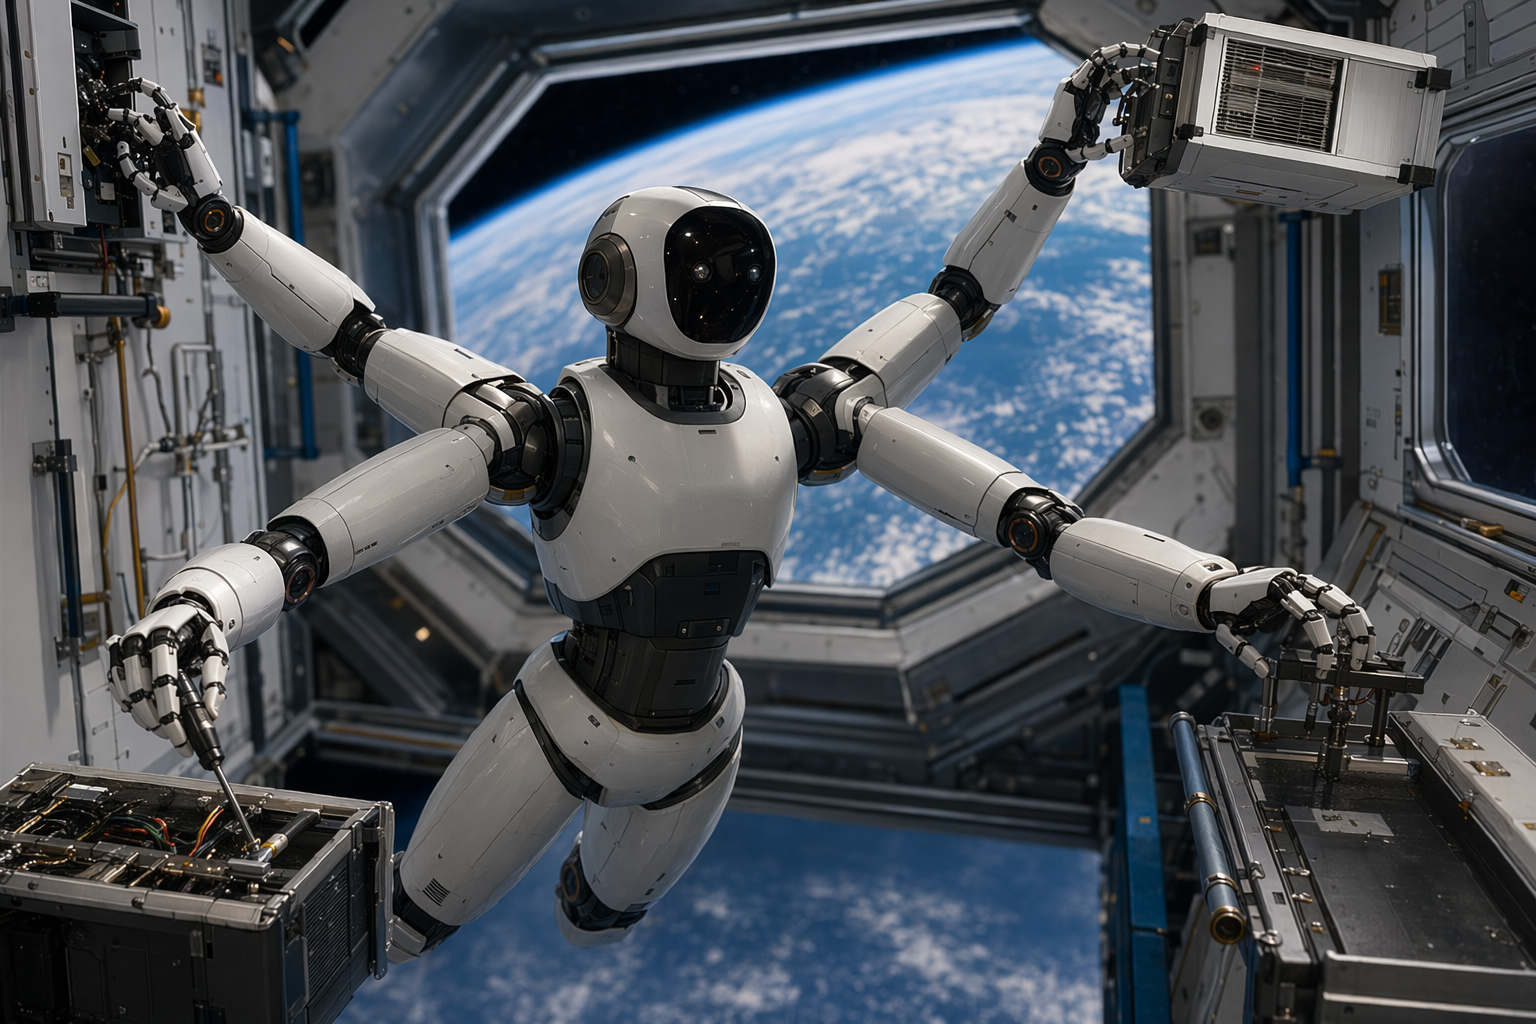
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Компанія Orbit Robotics представила прототип гуманоїдного робота HELIOS, створеного спеціально для роботи в космосі. Замість того, щоб копіювати звичну людську форму з двома ногами та двома руками, HELIOS обрав радикально інший шлях: він замінює ноги на дві додаткові руки, перетворюючись на чотирируку роботизовану систему, оптимізовану для реалій мікрогравітації.
Ця концепція відображає просту істину про орбітальне середовище — роботам у космосі не потрібно ходити. Їм потрібна спритність, стабільність і здатність маневрувати та маніпулювати обладнанням у невагомості.
Робот без ніг, створений для мікрогравітації
HELIOS призначений допомагати астронавтам і виконувати технічні завдання на орбітальній інфраструктурі, як-от космічні станції чи супутники. У рекламних матеріалах робот з'являється з легким каркасом і мережею тросових приводів, розроблених для підвищення точності та контролю.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "HELIOS: Навіщо космічному роботу чотири руки й жодної ноги"?
HELIOS — це прототип гуманоїдного робота від Orbit Robotics, створений спеціально для космосу: замість ніг він має чотири руки, щоб пересуватися, фіксуватися та виконувати технічні завдання в умовах мікрогравітації.
What are the key points to validate first?
HELIOS — це прототип гуманоїдного робота від Orbit Robotics, створений спеціально для космосу: замість ніг він має чотири руки, щоб пересуватися, фіксуватися та виконувати технічні завдання в умовах мікрогравітації. Конструкція робота орієнтована на спритність і стабілізацію в невагомості, що відображає загальний тренд на використання маніпуляторів для орбітального обслуговування та допомоги астронавтам.
What should I do next in practice?
HELIOS приєднується до глобальної гонки космічної робототехніки разом із NASA Robonaut 2, китайським проєктом робота астронавта PM01 та вільно літаючим роботом «Joy» від Icarus Robotics, запуск якого на МКС запланован...
HELIOS: Навіщо космічному роботу чотири руки й жодної ноги
HELIOS — це прототип гуманоїдного робота від Orbit Robotics, створений спеціально для космосу: замість ніг він має чотири руки, щоб пересуватися, фіксуватися та виконувати технічні завдання в умовах мікрогравітації. Конструкція робота орієнтована на спритність і стабілізацію в невагомості, що відображає загальний тр...
HELIOS — це прототип гуманоїдного робота від Orbit Robotics, створений спеціально для космосу: замість ніг він має чотири руки, щоб пересуватися, фіксуватися та виконувати технічні завдання в умовах мікрогравітації.
Конструкція робота орієнтована на спритність і стабілізацію в невагомості, що відображає загальний тренд на використання маніпуляторів для орбітального обслуговування та допомоги астронавтам.
HELIOS приєднується до глобальної гонки космічної робототехніки разом із NASA Robonaut 2, китайським проєктом робота астронавта PM01 та вільно літаючим роботом «Joy» від Icarus Robotics, запуск якого на МКС запланован...
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Компанія Orbit Robotics представила прототип гуманоїдного робота HELIOS, створеного спеціально для роботи в космосі. Замість того, щоб копіювати звичну людську форму з двома ногами та двома руками, HELIOS обрав радикально інший шлях: він замінює ноги на дві додаткові руки, перетворюючись на чотирируку роботизовану систему, оптимізовану для реалій мікрогравітації.
Ця концепція відображає просту істину про орбітальне середовище — роботам у космосі не потрібно ходити. Їм потрібна спритність, стабільність і здатність маневрувати та маніпулювати обладнанням у невагомості.
Робот без ніг, створений для мікрогравітації
HELIOS призначений допомагати астронавтам і виконувати технічні завдання на орбітальній інфраструктурі, як-от космічні станції чи супутники. У рекламних матеріалах робот з'являється з легким каркасом і мережею тросових приводів, розроблених для підвищення точності та контролю.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "HELIOS: Навіщо космічному роботу чотири руки й жодної ноги"?
HELIOS — це прототип гуманоїдного робота від Orbit Robotics, створений спеціально для космосу: замість ніг він має чотири руки, щоб пересуватися, фіксуватися та виконувати технічні завдання в умовах мікрогравітації.
What are the key points to validate first?
HELIOS — це прототип гуманоїдного робота від Orbit Robotics, створений спеціально для космосу: замість ніг він має чотири руки, щоб пересуватися, фіксуватися та виконувати технічні завдання в умовах мікрогравітації. Конструкція робота орієнтована на спритність і стабілізацію в невагомості, що відображає загальний тренд на використання маніпуляторів для орбітального обслуговування та допомоги астронавтам.
What should I do next in practice?
HELIOS приєднується до глобальної гонки космічної робототехніки разом із NASA Robonaut 2, китайським проєктом робота астронавта PM01 та вільно літаючим роботом «Joy» від Icarus Robotics, запуск якого на МКС запланован...
Його найпомітніша особливість — чотирирука архітектура. Замість ніг для ходьби, HELIOS використовує додаткові руки, щоб:
Пересуватися всередині станції
Стабілізуватися на поверхнях
Позиціонувати своє тіло для ремонтних робіт
Така конфігурація дозволяє роботу хапатися за конструкції, переміщуватися та працювати в тісних просторах, що є звичайними обмеженнями всередині космічних кораблів та орбітальних платформ.
Розробники кажуть, що дизайн зосереджений на типових завданнях астронавтів, включаючи обслуговування обладнання, обробку вантажів та орбітальну будівельну діяльність.
Чому чотири руки мають сенс у космосі
На Землі гуманоїдним роботам часто потрібні ноги, щоб пересуватися підлогами, сходами та нерівною місцевістю. У мікрогравітації ці обмеження зникають. Натомість ключовим викликом стає контроль руху без віддалення від робочого місця.
Багаторукий робот може вирішити цю проблему, закріплюючись на сусідніх конструкціях. Наприклад, він може триматися за раму або поручень одними руками, а іншими — маніпулювати інструментами чи обладнанням. Цей підхід відображає стратегії, що використовуються в роботизованих маніпуляторах, призначених для орбітального обслуговування та ремонту космічних апаратів.
Саме тому багато концепцій космічної робототехніки наголошують на маніпуляторах, механізмах захоплення та точних системах керування, а не на традиційній ходьбі.
Статус раннього прототипу
HELIOS все ще є раннім прототипом. Публічна інформація про детальні характеристики — такі як розмір, вага, вантажопідйомність або загальна кількість ступенів свободи — наразі обмежена в доступних звітах.
Зрозуміло, що робот призначений як демонстратор технологій для вивчення нових способів пересування та роботи роботів у мікрогравітації. Проєкт представлений у рамках дослідницьких зусиль, зосереджених на роботизованих помічниках для майбутніх орбітальних операцій.
Частина зростаючої гонки космічних роботів
HELIOS з'являється в той час, коли космічні агентства та стартапи по всьому світу активізують зусилля з розробки роботів-робітників для орбіти.
Кілька помітних проєктів ілюструють цю тенденцію:
NASA Robonaut 2 (R2)
NASA запустила Robonaut 2 на Міжнародну космічну станцію в 2011 році на борту космічного шатла Discovery. Він став першим гуманоїдним роботом у космосі, розробленим для допомоги астронавтам і тестування того, як спритні роботи поводяться на орбіті.
Китайська ініціатива робота-астронавта PM01
Китайська робототехнічна компанія Engine AI оголосила про плани відправити свого гуманоїдного робота PM01 у космос у рамках програми дослідження «робота-астронавта», що підкреслює зростаючий інтерес до автономних роботизованих членів екіпажу для небезпечних завдань.
Робот «Joy» від Icarus Robotics (місія на МКС запланована на 2027 рік)
Стартап Icarus Robotics розробляє вільно літаючого робота під назвою Joy, випробування якого заплановані на борту Міжнародної космічної станції на початок 2027 року. Місія оцінюватиме автономну навігацію та роботизовані операції в реальному середовищі космічної станції.
Разом ці проєкти відображають ширший зсув в індустрії: роботи все частіше мають виконувати завдання з інспекції, ремонту, збірки та логістики на орбіті, знижуючи ризик для астронавтів.
Головна ідея HELIOS
HELIOS демонструє, як інженери переосмислюють робототехніку для космосу, а не просто адаптують земні конструкції. Відмовившись від ніг і зосередившись на багаторукій спритності та закріпленні, структура робота безпосередньо відповідає фізиці мікрогравітації.
Якщо майбутні версії вийдуть за межі стадії прототипу, такі роботи, як HELIOS, зможуть допомагати астронавтам обслуговувати космічні кораблі, збирати великі орбітальні конструкції та керувати вантажними операціями, перетворюючи космічні станції на робочі місця, де люди та роботи працюють пліч-о-пліч.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...
Його найпомітніша особливість — чотирирука архітектура. Замість ніг для ходьби, HELIOS використовує додаткові руки, щоб:
Пересуватися всередині станції
Стабілізуватися на поверхнях
Позиціонувати своє тіло для ремонтних робіт
Така конфігурація дозволяє роботу хапатися за конструкції, переміщуватися та працювати в тісних просторах, що є звичайними обмеженнями всередині космічних кораблів та орбітальних платформ.
Розробники кажуть, що дизайн зосереджений на типових завданнях астронавтів, включаючи обслуговування обладнання, обробку вантажів та орбітальну будівельну діяльність.
Чому чотири руки мають сенс у космосі
На Землі гуманоїдним роботам часто потрібні ноги, щоб пересуватися підлогами, сходами та нерівною місцевістю. У мікрогравітації ці обмеження зникають. Натомість ключовим викликом стає контроль руху без віддалення від робочого місця.
Багаторукий робот може вирішити цю проблему, закріплюючись на сусідніх конструкціях. Наприклад, він може триматися за раму або поручень одними руками, а іншими — маніпулювати інструментами чи обладнанням. Цей підхід відображає стратегії, що використовуються в роботизованих маніпуляторах, призначених для орбітального обслуговування та ремонту космічних апаратів.
Саме тому багато концепцій космічної робототехніки наголошують на маніпуляторах, механізмах захоплення та точних системах керування, а не на традиційній ходьбі.
Статус раннього прототипу
HELIOS все ще є раннім прототипом. Публічна інформація про детальні характеристики — такі як розмір, вага, вантажопідйомність або загальна кількість ступенів свободи — наразі обмежена в доступних звітах.
Зрозуміло, що робот призначений як демонстратор технологій для вивчення нових способів пересування та роботи роботів у мікрогравітації. Проєкт представлений у рамках дослідницьких зусиль, зосереджених на роботизованих помічниках для майбутніх орбітальних операцій.
Частина зростаючої гонки космічних роботів
HELIOS з'являється в той час, коли космічні агентства та стартапи по всьому світу активізують зусилля з розробки роботів-робітників для орбіти.
Кілька помітних проєктів ілюструють цю тенденцію:
NASA Robonaut 2 (R2)
NASA запустила Robonaut 2 на Міжнародну космічну станцію в 2011 році на борту космічного шатла Discovery. Він став першим гуманоїдним роботом у космосі, розробленим для допомоги астронавтам і тестування того, як спритні роботи поводяться на орбіті.
Китайська ініціатива робота-астронавта PM01
Китайська робототехнічна компанія Engine AI оголосила про плани відправити свого гуманоїдного робота PM01 у космос у рамках програми дослідження «робота-астронавта», що підкреслює зростаючий інтерес до автономних роботизованих членів екіпажу для небезпечних завдань.
Робот «Joy» від Icarus Robotics (місія на МКС запланована на 2027 рік)
Стартап Icarus Robotics розробляє вільно літаючого робота під назвою Joy, випробування якого заплановані на борту Міжнародної космічної станції на початок 2027 року. Місія оцінюватиме автономну навігацію та роботизовані операції в реальному середовищі космічної станції.
Разом ці проєкти відображають ширший зсув в індустрії: роботи все частіше мають виконувати завдання з інспекції, ремонту, збірки та логістики на орбіті, знижуючи ризик для астронавтів.
Головна ідея HELIOS
HELIOS демонструє, як інженери переосмислюють робототехніку для космосу, а не просто адаптують земні конструкції. Відмовившись від ніг і зосередившись на багаторукій спритності та закріпленні, структура робота безпосередньо відповідає фізиці мікрогравітації.
Якщо майбутні версії вийдуть за межі стадії прототипу, такі роботи, як HELIOS, зможуть допомагати астронавтам обслуговувати космічні кораблі, збирати великі орбітальні конструкції та керувати вантажними операціями, перетворюючи космічні станції на робочі місця, де люди та роботи працюють пліч-о-пліч.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...