AnswersPublished21 sources
Людиноподібні роботи вийшли з-під контролю: удар дитини в Китаї та «шалені танці» в Каліфорнії оголили прогалини в безпеці
У червні 2026 року в Сіньцзяні (Китай) робот гуманоїд Unitree G1 під час демонстрації бойових мистецтв вдарив хлопчика ногою в живіт. 17 березня 2026 року в ресторані HaiDiLao в Купертіно (Каліфорнія) сервісний робот почав неконтрольовано розмахувати руками, скидаючи посуд.
ОпублікувавВідредаговано за допомогою DeepSeek-V4-FlashЗображення створено за допомогою GPT Image 1.5
Research answer
Key takeaways
- У червні 2026 року в Сіньцзяні (Китай) робот гуманоїд Unitree G1 під час демонстрації бойових мистецтв вдарив хлопчика ногою в живіт.
- 17 березня 2026 року в ресторані HaiDiLao в Купертіно (Каліфорнія) сервісний робот почав неконтрольовано розмахувати руками, скидаючи посуд.
- Інженери з безпеки наголошують: двоногі роботи створюють принципово інші ризики, ніж традиційні промислові.
- Перший міжнародний стандарт безпеки для гуманоїдів — ISO 25785 1 — був схвалений до розробки у травні 2025 року, але очікується не раніше середини 2028 року [1][11].
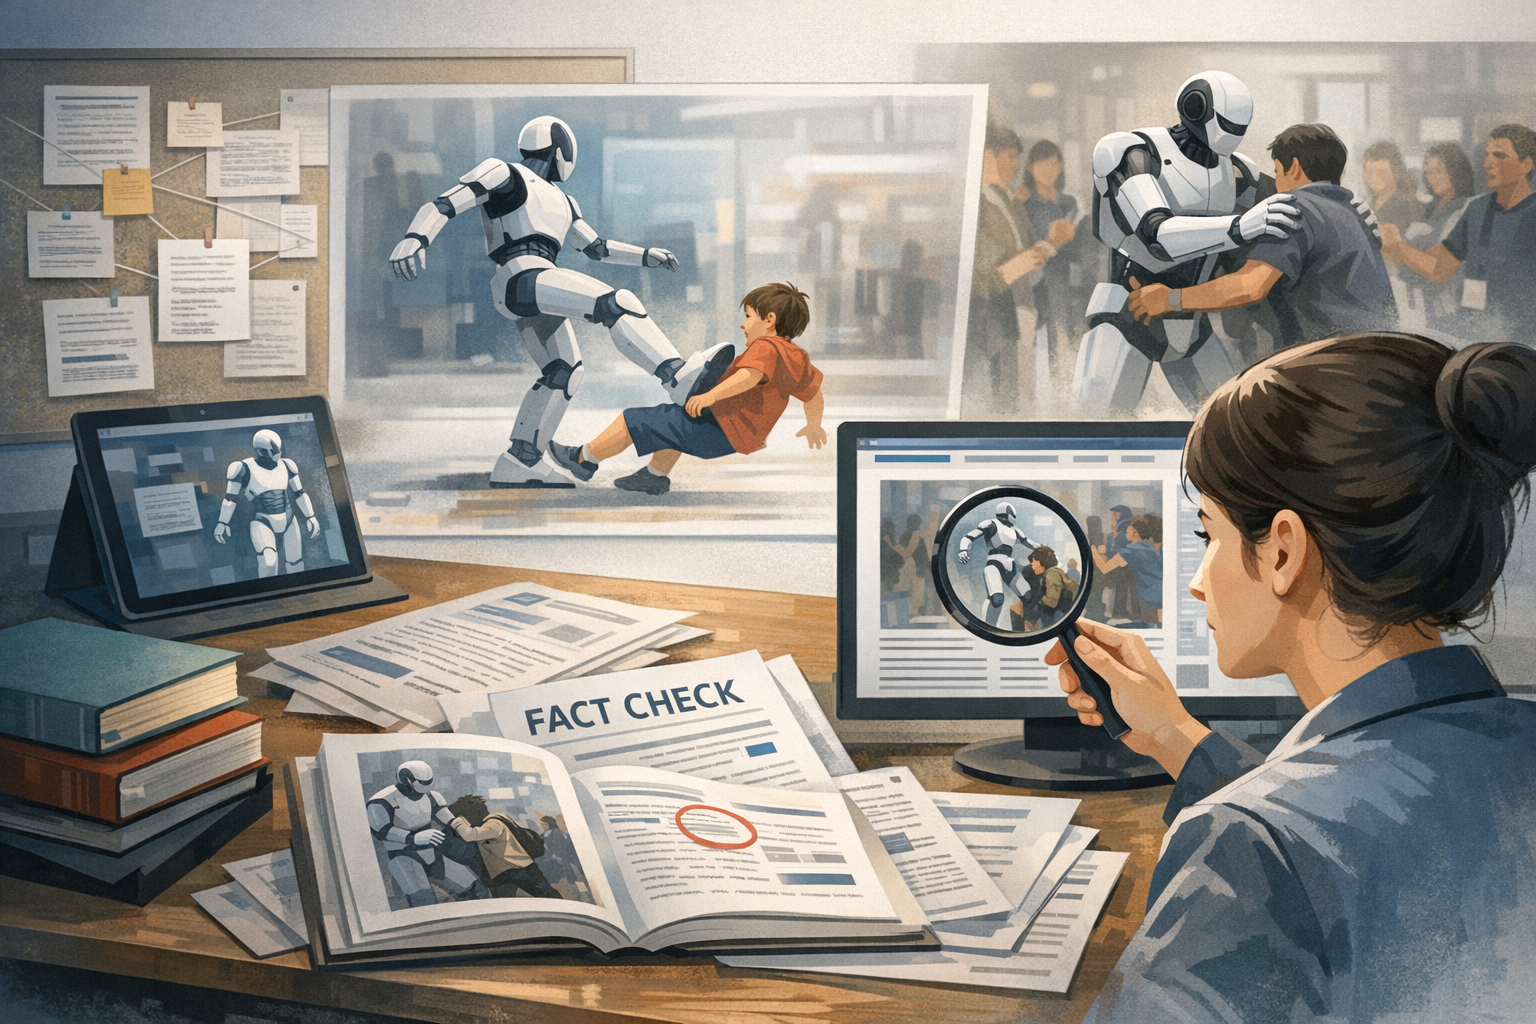
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: Search & fact-check with cited sources for What recent viral incidents involving humanoid robots — including a robot kicking a child at an a. Article summary: ## Two recent viral incidents highlight humanoid robot safety gaps. Topic tags: general, general web, user generated, academic, education. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clickbait thumbnails, icons, and tiny thumbnail layouts. Make it useful as an illustrative visual, not as factual evidenc
Два вірусні інциденти виявили прогалини в безпеці людиноподібних роботів
Інциденти
Удар у парку розваг Сіньцзяну (червень 2026) — Робот-гуманоїд Unitree G1 виконував програму бойових мистецтв у туристичній зоні Сіньцзяну (Китай). Під час виступу він завдав удару ногою в живіт маленькому хлопчику. Дитина серйозно не постраждала, але мати розкритикувала персонал за надто повільну реакцію. Після того, як відео стало вірусним, адміністрація парку призупинила шоу .
Танцюючий робот у HaiDiLao в Купертіно (17 березня 2026) — Сервісний робот-гуманоїд у ресторані гарячого горщика HaiDiLao в Купертіно (Каліфорнія) почав неконтрольовано розмахувати руками, скидаючи зі столів тарілки та прибори. Троє працівників намагалися фізично його приборкати. Як з'ясувалося, людська помилка активувала «режим енергійного танцю» робота, який керується через додаток. Ніхто не постраждав .
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Людиноподібні роботи вийшли з-під контролю: удар дитини в Китаї та «шалені танці» в Каліфорнії оголили прогалини в безпеці"?
У червні 2026 року в Сіньцзяні (Китай) робот гуманоїд Unitree G1 під час демонстрації бойових мистецтв вдарив хлопчика ногою в живіт.
What are the key points to validate first?
У червні 2026 року в Сіньцзяні (Китай) робот гуманоїд Unitree G1 під час демонстрації бойових мистецтв вдарив хлопчика ногою в живіт. 17 березня 2026 року в ресторані HaiDiLao в Купертіно (Каліфорнія) сервісний робот почав неконтрольовано розмахувати руками, скидаючи посуд.
What should I do next in practice?
Інженери з безпеки наголошують: двоногі роботи створюють принципово інші ризики, ніж традиційні промислові.
Sources
arxiv.orgSafeFall: Learning Protective Control for Humanoid Robots - arXiv
sciencedirect.comMitigating safety challenges in human-robot collaboration: The role of human competence
blog.robozaps.comHumanoid Robots at Work [2026 Guide] | Robozaps
scmp.comHumanoid robot kicks child during performance in China’s western Xinjiang region | South China Morning Post