Waymo тимчасово зупиняє роботу роботаксі після того, як автівки в'їхали у затоплені вулиці
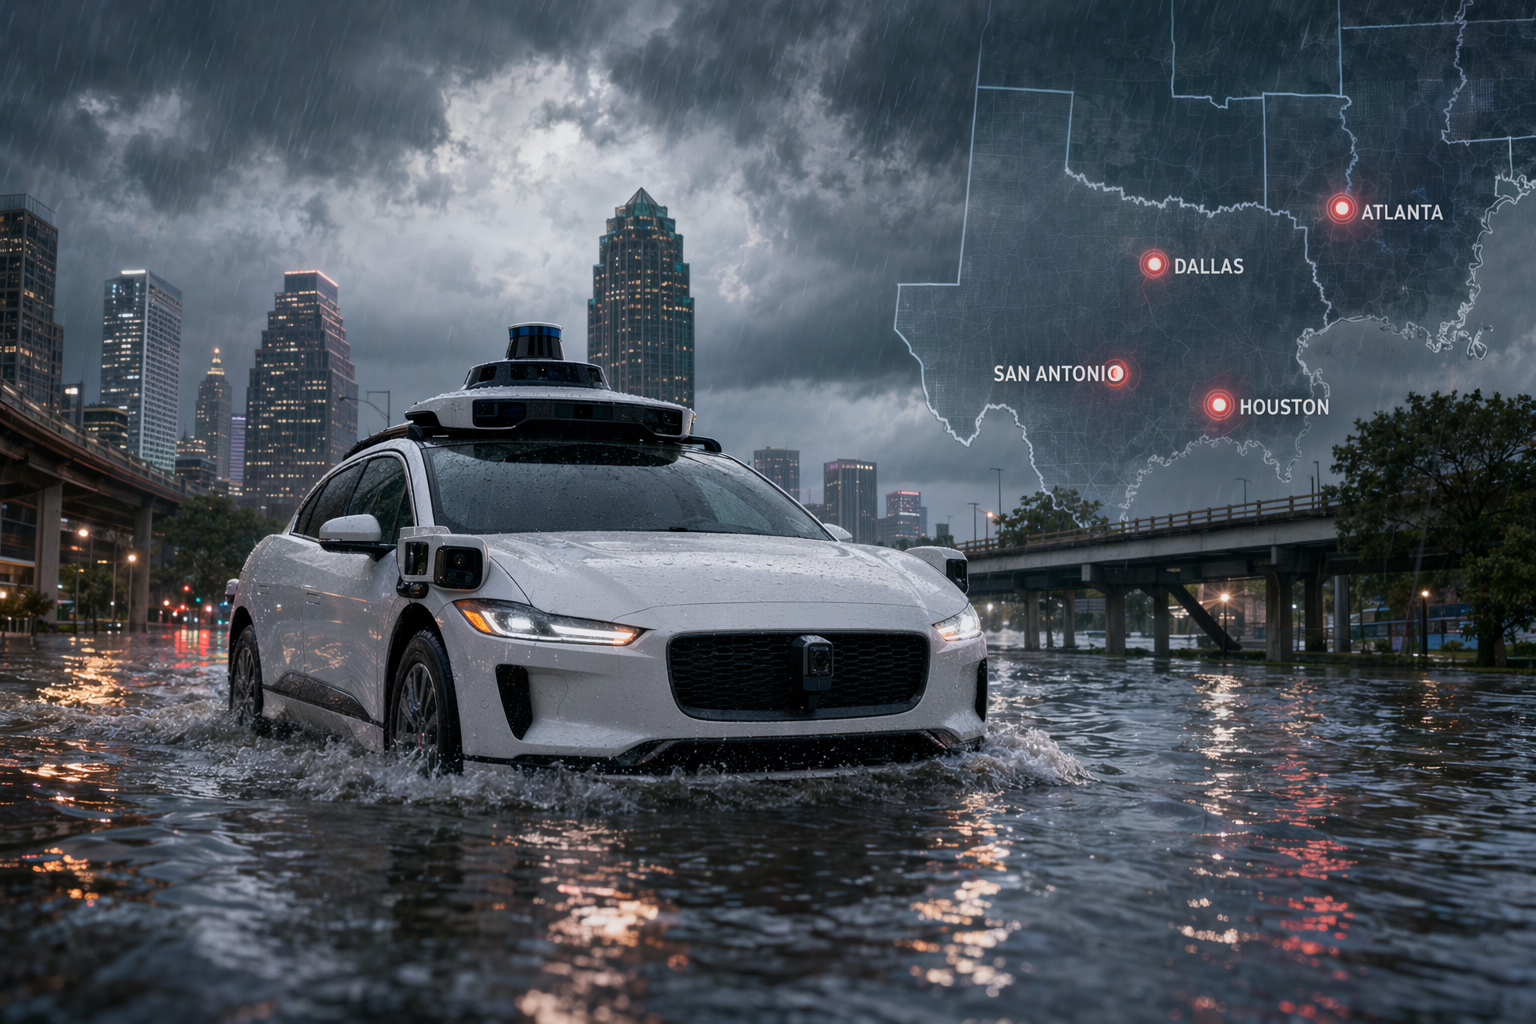
Waymo призупинила роботу роботаксі в Атланті, Сан Антоніо, Далласі та Х'юстоні після того, як автівки в'їхали у затоплені вулиці — зокрема, в Атланті безпілотне таксі застрягло у воді майже на годину. Пауза сталася всупереч травневому відкликанню 2026 року 3 791 автомобіля та новим програмним обмеженням, покликаним...
ОпублікувавВідредаговано за допомогою GPT-5.5Зображення створено за допомогою GPT Image 2
Waymo призупинила роботу роботаксі в Атланті, Сан Антоніо, Далласі та Х'юстоні після того, як автівки в'їхали у затоплені вулиці — зокрема, в Атланті безпілотне таксі застрягло у воді майже на годину.
Пауза сталася всупереч травневому відкликанню 2026 року 3 791 автомобіля та новим програмним обмеженням, покликаним не допускати роботаксі на затоплені швидкісні траси.
Інциденти із затопленням відбуваються на тлі ширшої перевірки безпеки з боку американських регуляторів, зокрема розслідувань щодо порушень правил проїзду шкільних автобусів та наїзду на дитину в Санта Моніці в січні 2...
How has Waymo’s robotaxi service been affected by heavy rain and flooding in cities like Atlanta, San Antonio, Dallas, and Houston, what incFlooded streets and severe storms forced Waymo to temporarily suspend robotaxi service in several U.S. cities while engineers reviewed how the vehicles handle extreme weather.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: How has Waymo’s robotaxi service been affected by heavy rain and flooding in cities like Atlanta, San Antonio, Dallas, and Houston, what inc. Article summary: Waymo’s robotaxi service has been temporarily pulled back by severe weather: after flood-related problems, the company paused service in Atlanta and several Texas cities, including San Antonio, Dallas, and Houston, becau. Topic tags: general, general web, government. Reference image context from search candidates: Reference image 1: visual subject "## **Waymo has switched off its robotaxis in four cities, all because the cars keep wading into water they cannot handle. Heavy rain and flooded streets have become a genuine obsta" source context "Waymo Pauses Robotaxis in Four Flooded Cities - Technology Org" Reference image 2: visual subject "## **Waymo has switch
openai.com
Сильні шторми та раптові повені в кількох містах США змусили Waymo призупинити роботу свого сервісу роботаксі, що знову засвідчило, наскільки складними для автономних систем можуть бути реальні погодні умови.
Компанія, що належить Alphabet, тимчасово зупинила операції в Атланті та кількох містах Техасу — зокрема, Сан-Антоніо, Далласі та Х'юстоні — після того, як кілька автівок під час злив натрапили на затоплені дороги. Ці зупинки сталися лише за кілька днів після того, як Waymo оголосила про масштабне відкликання програмного забезпечення, покликане зменшити саме цей ризик.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "Waymo тимчасово зупиняє роботу роботаксі після того, як автівки в'їхали у затоплені вулиці"?
Waymo призупинила роботу роботаксі в Атланті, Сан Антоніо, Далласі та Х'юстоні після того, як автівки в'їхали у затоплені вулиці — зокрема, в Атланті безпілотне таксі застрягло у воді майже на годину.
What are the key points to validate first?
Waymo призупинила роботу роботаксі в Атланті, Сан Антоніо, Далласі та Х'юстоні після того, як автівки в'їхали у затоплені вулиці — зокрема, в Атланті безпілотне таксі застрягло у воді майже на годину. Пауза сталася всупереч травневому відкликанню 2026 року 3 791 автомобіля та новим програмним обмеженням, покликаним не допускати роботаксі на затоплені швидкісні траси.
What should I do next in practice?
Інциденти із затопленням відбуваються на тлі ширшої перевірки безпеки з боку американських регуляторів, зокрема розслідувань щодо порушень правил проїзду шкільних автобусів та наїзду на дитину в Санта Моніці в січні 2...
Один із найбільш розголошених інцидентів стався в Атланті, де безпілотне роботаксі Waymo під час негоди в'їхало на затоплене перехрестя та застрягло приблизно на годину, поки його не евакуювали.
Ця подія стала одним із чинників, що спричинили локальне призупинення сервісу. За повідомленнями, автівка в'їхала на затоплену вулицю, перш ніж зупинитися, що підкреслило складність виявлення або прогнозування раптового накопичення води на міських дорогах.
Після цього інциденту — та подібних випадків у Техасі — Waymo тимчасово зупинила сервіс, поки інженери оцінювали, як її автономна система водіння справляється з екстремальними погодними умовами.
Відкликання, покликане запобігти заїзду на затоплені дороги
Інциденти із затопленням сталися невдовзі після того, як Waymo добровільно відкликала 3 791 роботаксі в Сполучених Штатах через програмну помилку, яка могла дозволяти автівкам в'їжджати на затоплені дороги.
Приводом для відкликання став інцидент 20 квітня 2026 року в Сан-Антоніо, коли роботаксі Waymo під час екстремальної негоди натрапило на непроїзну затоплену смугу. Автівка була без пасажирів, ніхто не постраждав, однак ця подія виявила прогалину в тому, як система розпізнає небезпечні дорожні умови.
Waymo відреагувала оновленням програмного забезпечення, яке доставляється «повітрям», покликаним краще обмежувати в'їзд автівок на затоплені дороги — особливо на швидкісних трасах, де раптові повені становлять підвищену небезпеку.
Однак наступні інциденти показали, що це оновлення не вирішило всіх реальних сценаріїв, пов'язаних із сильним дощем або затопленням міських вулиць.
Чому Waymo зупинила сервіс, попри виправлення програмного забезпечення
Компанія призупинила сервіс, тому що оновлення програмного забезпечення було націлене на конкретний сценарій: в'їзд автівок на затоплені смуги на швидкісних трасах. Міські повені під час штормів можуть виникати по-різному, зокрема у вигляді води, що швидко накопичується на перехрестях або низько розташованих вулицях.
На практиці це означало, що система все ще могла стикатися з ситуаціями, до яких вона була не повністю готова. Зупинка операцій дозволила Waymo проаналізувати поведінку автівок і доопрацювати механізми виявлення небезпеки та контролю безпеки.
Використання погодних сповіщень для управління ризиками
Waymo повідомляє, що її операційні команди також покладаються на зовнішні погодні сигнали — наприклад, сповіщення Національної метеорологічної служби США — разом із внутрішнім моніторингом дорожніх і погодних умов, щоб вирішувати, коли обмежувати або призупиняти роботу роботаксі.
Такий підхід підкреслює важливий аспект поточного розгортання автономних транспортних засобів: рішення про безпеку приймаються не лише автівкою. Натомість системи моніторингу всього парку та людський нагляд можуть тимчасово відключати сервіс, коли негода створює непередбачувані умови для водіння.
Зростаюча увага регуляторів
Інциденти із затопленням сталися в період посиленого федерального контролю за автономною системою водіння Waymo.
Розслідування щодо шкільних автобусів
У жовтні 2025 року Національна адміністрація безпеки дорожнього руху США (NHTSA) відкрила розслідування щодо повідомлень про те, що автівки Waymo не зупинялися належним чином перед шкільними автобусами з увімкненими червоними проблисковими маячками.
У документах, наданих незалежним шкільним округом Остіна, йшлося про 19 випадків незаконного проїзду автівок Waymo повз зупинені шкільні автобуси протягом 2025–2026 навчального року, що привернуло додаткову увагу регуляторів.
Національна рада з безпеки на транспорті (NTSB) також розпочала власне розслідування інцидентів із проїздом роботаксі повз шкільні автобуси в Техасі.
Наїзд на дитину в Санта-Моніці
Інший серйозний інцидент стався 23 січня 2026 року, коли безпілотний автомобіль Waymo збив 9-річного учня в шкільній зоні в Санта-Моніці. Дитина отримала легкі тілесні ушкодження.
За даними федеральних слідчих, дитина вибігла на дорогу з-за припаркованого позашляховика під час ранкової висадки біля школи, і цю аварію зараз розслідують як NHTSA, так і NTSB.
Що інциденти із затопленням означають для роботаксі
Загалом, інциденти із затопленням та поточні розслідування не доводять, що автономні транспортні засоби не можна вдосконалити за допомогою оновлень програмного забезпечення. Waymo регулярно розгортає «повітряні» виправлення та операційні зміни у своєму парку.
Однак ці події ілюструють ключову проблему для автономних систем: реальні дорожні умови — такі як раптові повені, непередбачувані рухи пішоходів або складні правила дорожнього руху — можуть виявляти «граничні випадки», які потребують подальшої інженерної роботи та тестування.
Для компаній, що будують мережі роботаксі, здатність швидко виявляти такі сценарії та безпечно оновлювати програмне забезпечення на тисячах автомобілів стає одним із головних тестів готовності технології до масштабного розгортання.
engadget.comWaymos in Atlanta and San Antonio keep driving into flooded roads
ttnews.comWaymo Halts Robotaxi Service in 5 Cities Over Flood Risk - TT
newsbytesapp.comWaymo halts service in 4-cities as robotaxis struggle with floodwaters
thenextweb.comWaymo recalls 3,791 robotaxis after a vehicle drove into a flooded ...
techcrunch.comWaymo expands pause to four cities as robotaxis keep driving into ...