HELIOS: Uzayda Yürümeye Gerek Yok – Dört Kollu Robotun Sıra Dışı Tasarımı
Orbit Robotics, HELIOS adlı insansı robot prototipini tanıttı; robot, bacaklarını iki ek kolla değiştirerek dört kollu bir yapıya kavuştu ve mikro yerçekimi ortamında çalışmak üzere optimize edildi. Tasarımın temel mantığı, uzayda yürümeye gerek olmaması; robot, ek kollarını kullanarak istasyon içinde hareket ediyor...
Orbit Robotics, HELIOS adlı insansı robot prototipini tanıttı; robot, bacaklarını iki ek kolla değiştirerek dört kollu bir yapıya kavuştu ve mikro yerçekimi ortamında çalışmak üzere optimize edildi.
Tasarımın temel mantığı, uzayda yürümeye gerek olmaması; robot, ek kollarını kullanarak istasyon içinde hareket ediyor, kendini sabitliyor ve bakım gibi görevleri yerine getiriyor.
HELIOS, henüz prototip aşamasında olsa da, NASA'nın Robonaut 2'si, Çin'in PM01 robot astronotu ve Icarus Robotics'in 2027'de ISS'de test edilmesi planlanan 'Joy' robotu gibi projelerle birlikte küresel uzay robotiği y...
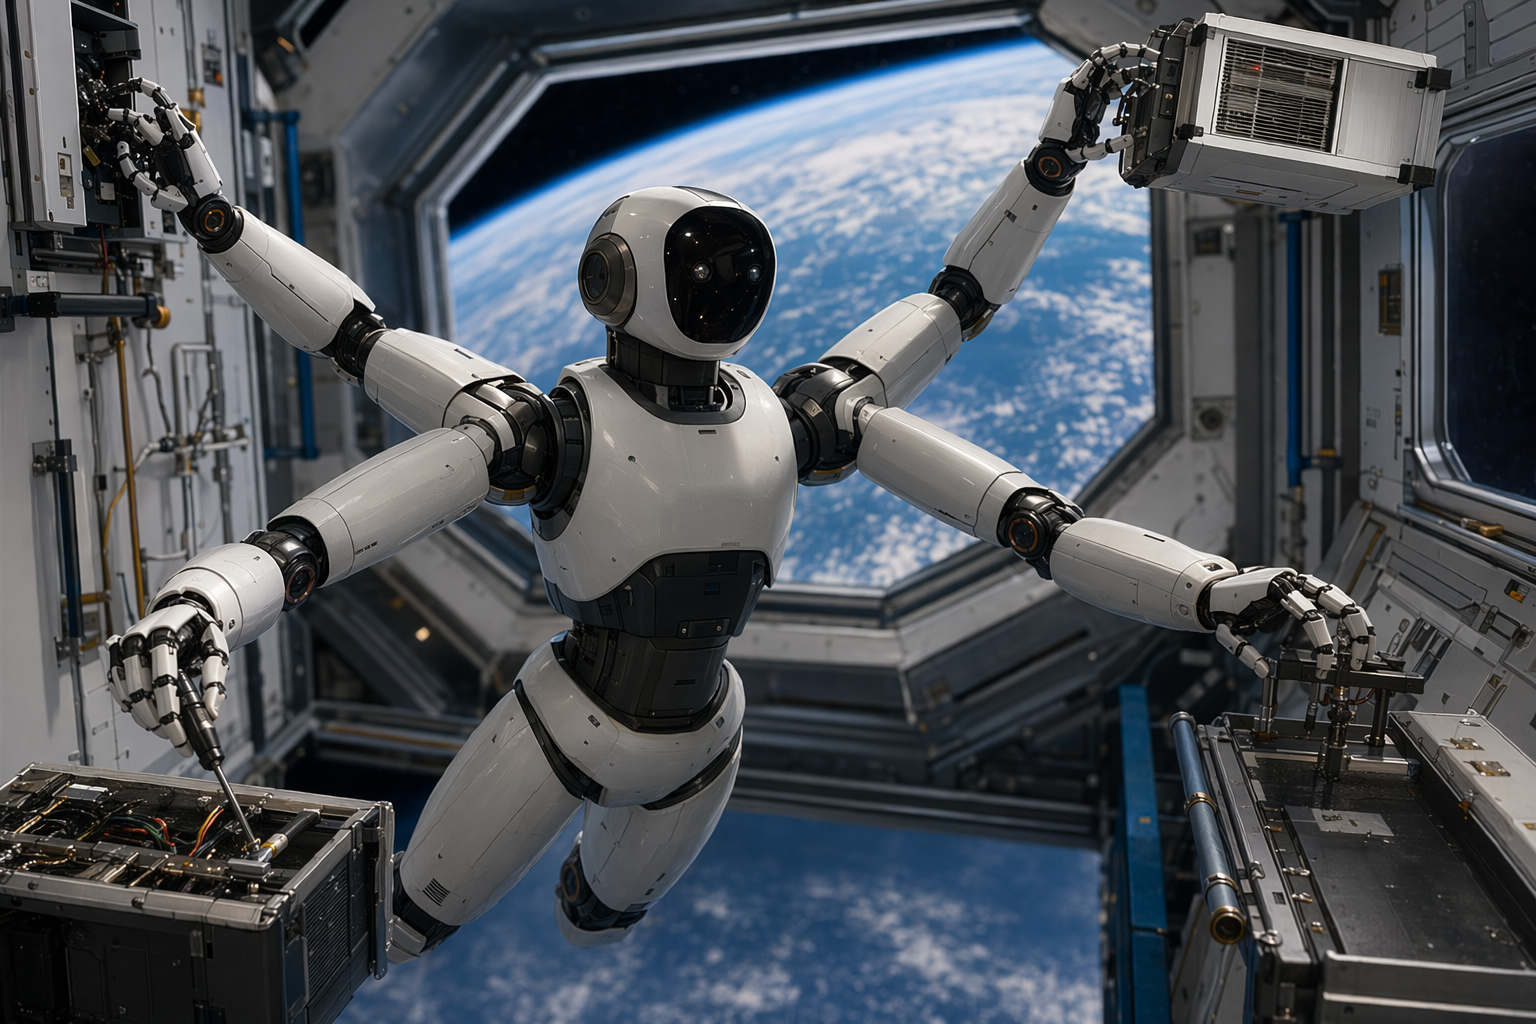
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Kanadalı robotik girişimi Orbit Robotics, uzayda çalışmak üzere tasarlanmış HELIOS adlı insansı robot prototipini tanıttı. Geleneksel insan formunun aksine, HELIOS bacakları tamamen ortadan kaldırarak yerine iki ek kol ekliyor ve böylece dört kollu bir robotik sistem ortaya çıkıyor. Bu tasarım, uzayın mikro yerçekimi koşullarına göre optimize edilmiş durumda.
Bu yaklaşımın ardında basit bir gerçek yatıyor: Yörüngedeki robotların yürümeye ihtiyacı yok. Onların asıl ihtiyacı, ağırlıksız ortamda hassas hareket edebilmek, dengede kalabilmek ve ekipmanları kullanabilmek.
Mikro Yerçekimi İçin Tasarlanmış Bacaksız Robot
HELIOS, astronotlara yardımcı olmak ve uzay istasyonları ya da uydular gibi yörünge altyapılarında teknik görevler üstlenmek için geliştirildi. Tanıtım videolarında, hafif bir çerçeveye ve hassasiyeti artırmak için tasarlanmış bir kablo-kumandalı eklem sistemine sahip olduğu görülüyor.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "HELIOS: Uzayda Yürümeye Gerek Yok – Dört Kollu Robotun Sıra Dışı Tasarımı"?
Orbit Robotics, HELIOS adlı insansı robot prototipini tanıttı; robot, bacaklarını iki ek kolla değiştirerek dört kollu bir yapıya kavuştu ve mikro yerçekimi ortamında çalışmak üzere optimize edildi.
What are the key points to validate first?
Orbit Robotics, HELIOS adlı insansı robot prototipini tanıttı; robot, bacaklarını iki ek kolla değiştirerek dört kollu bir yapıya kavuştu ve mikro yerçekimi ortamında çalışmak üzere optimize edildi. Tasarımın temel mantığı, uzayda yürümeye gerek olmaması; robot, ek kollarını kullanarak istasyon içinde hareket ediyor, kendini sabitliyor ve bakım gibi görevleri yerine getiriyor.
What should I do next in practice?
HELIOS, henüz prototip aşamasında olsa da, NASA'nın Robonaut 2'si, Çin'in PM01 robot astronotu ve Icarus Robotics'in 2027'de ISS'de test edilmesi planlanan 'Joy' robotu gibi projelerle birlikte küresel uzay robotiği y...
HELIOS: Uzayda Yürümeye Gerek Yok – Dört Kollu Robotun Sıra Dışı Tasarımı
Orbit Robotics, HELIOS adlı insansı robot prototipini tanıttı; robot, bacaklarını iki ek kolla değiştirerek dört kollu bir yapıya kavuştu ve mikro yerçekimi ortamında çalışmak üzere optimize edildi. Tasarımın temel mantığı, uzayda yürümeye gerek olmaması; robot, ek kollarını kullanarak istasyon içinde hareket ediyor...
Orbit Robotics, HELIOS adlı insansı robot prototipini tanıttı; robot, bacaklarını iki ek kolla değiştirerek dört kollu bir yapıya kavuştu ve mikro yerçekimi ortamında çalışmak üzere optimize edildi.
Tasarımın temel mantığı, uzayda yürümeye gerek olmaması; robot, ek kollarını kullanarak istasyon içinde hareket ediyor, kendini sabitliyor ve bakım gibi görevleri yerine getiriyor.
HELIOS, henüz prototip aşamasında olsa da, NASA'nın Robonaut 2'si, Çin'in PM01 robot astronotu ve Icarus Robotics'in 2027'de ISS'de test edilmesi planlanan 'Joy' robotu gibi projelerle birlikte küresel uzay robotiği y...
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Kanadalı robotik girişimi Orbit Robotics, uzayda çalışmak üzere tasarlanmış HELIOS adlı insansı robot prototipini tanıttı. Geleneksel insan formunun aksine, HELIOS bacakları tamamen ortadan kaldırarak yerine iki ek kol ekliyor ve böylece dört kollu bir robotik sistem ortaya çıkıyor. Bu tasarım, uzayın mikro yerçekimi koşullarına göre optimize edilmiş durumda.
Bu yaklaşımın ardında basit bir gerçek yatıyor: Yörüngedeki robotların yürümeye ihtiyacı yok. Onların asıl ihtiyacı, ağırlıksız ortamda hassas hareket edebilmek, dengede kalabilmek ve ekipmanları kullanabilmek.
Mikro Yerçekimi İçin Tasarlanmış Bacaksız Robot
HELIOS, astronotlara yardımcı olmak ve uzay istasyonları ya da uydular gibi yörünge altyapılarında teknik görevler üstlenmek için geliştirildi. Tanıtım videolarında, hafif bir çerçeveye ve hassasiyeti artırmak için tasarlanmış bir kablo-kumandalı eklem sistemine sahip olduğu görülüyor.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "HELIOS: Uzayda Yürümeye Gerek Yok – Dört Kollu Robotun Sıra Dışı Tasarımı"?
Orbit Robotics, HELIOS adlı insansı robot prototipini tanıttı; robot, bacaklarını iki ek kolla değiştirerek dört kollu bir yapıya kavuştu ve mikro yerçekimi ortamında çalışmak üzere optimize edildi.
What are the key points to validate first?
Orbit Robotics, HELIOS adlı insansı robot prototipini tanıttı; robot, bacaklarını iki ek kolla değiştirerek dört kollu bir yapıya kavuştu ve mikro yerçekimi ortamında çalışmak üzere optimize edildi. Tasarımın temel mantığı, uzayda yürümeye gerek olmaması; robot, ek kollarını kullanarak istasyon içinde hareket ediyor, kendini sabitliyor ve bakım gibi görevleri yerine getiriyor.
What should I do next in practice?
HELIOS, henüz prototip aşamasında olsa da, NASA'nın Robonaut 2'si, Çin'in PM01 robot astronotu ve Icarus Robotics'in 2027'de ISS'de test edilmesi planlanan 'Joy' robotu gibi projelerle birlikte küresel uzay robotiği y...
Robotun en belirgin özelliği dört kollu yapısı. Yerde yürümek için kullanılan bacakların yerine, HELIOS ek kollarını şu amaçlarla kullanıyor:
İstasyon içinde hareket etmek
Yüzeylere tutunarak kendini sabitlemek
Bakım çalışmaları için vücudunu konumlandırmak
Bu konfigürasyon, robotun yapılara tutunmasını, kendini yeniden konumlandırmasını ve dar alanlarda çalışmasını sağlıyor. Bu, uzay araçları ve yörünge platformlarının içinde sıkça karşılaşılan bir durum.
Geliştiriciler, tasarımın astronotların sıkça yaptığı ekipman bakımı, kargo taşıma ve yörünge inşaat faaliyetlerine odaklandığını belirtiyor.
Uzayda Dört Kol Neden Mantıklı?
Dünya'da insansı robotların zeminlerde, merdivenlerde ve engebeli arazide yürümek için bacaklara ihtiyacı vardır. Mikro yerçekiminde bu kısıtlama ortadan kalkar. Bunun yerine asıl zorluk, çalışma alanından sürüklenmeden hareketi kontrol etmektir.
Çok kollu bir robot, kendisini yakındaki yapılara sabitleyerek bu sorunu çözebilir. Örneğin, bir çerçeveye veya tutamağa bir veya iki kolla tutunurken, diğer kollarıyla aletleri veya ekipmanı kullanabilir. Bu yaklaşım, yörüngede bakım ve onarım için tasarlanmış robotik kolların stratejilerini yansıtıyor.
Bu nedenle, birçok uzay robotiği konsepti, geleneksel yürüme hareketi yerine manipülatör kollar, kavrama mekanizmaları ve hassas kontrol sistemlerine odaklanıyor.
Erken Aşama Prototip Durumu
HELIOS henüz erken bir prototip. Şu anki raporlarda boyut, ağırlık, kaldırma kapasitesi veya toplam serbestlik derecesi gibi detaylı teknik özellikler hakkında sınırlı bilgi bulunuyor.
Bununla birlikte, robotun robotların mikro yerçekiminde nasıl hareket edip çalışabileceğini araştıran bir teknoloji göstericisi olarak tasarlandığı açık. Proje, gelecekteki yörünge operasyonları için robotik asistanlar üzerine yapılan bir araştırma çabasının parçası olarak sunuluyor.
Büyüyen Uzay Robotu Yarışının Bir Parçası
HELIOS, dünya genelindeki uzay ajansları ve girişimlerin yörünge için robot işçiler geliştirme çabalarını hızlandırdığı bir dönemde ortaya çıkıyor.
Bu eğilimi gösteren birkaç önemli proje şunlar:
NASA'nın Robonaut 2 (R2)'si
NASA, Robonaut 2'yi 2011 yılında Space Shuttle Discovery ile Uluslararası Uzay İstasyonu'na (ISS) fırlattı. Uzaydaki ilk insansı robot olan R2, astronotlara yardım etmek ve hünerli robotların yörüngede nasıl çalıştığını test etmek için tasarlandı.
Çin'in PM01 robot astronot girişimi
Çinli robotik şirketi Engine AI, PM01 insansı robotunu bir "robot astronot" keşif programı kapsamında uzaya gönderme planlarını duyurdu. Bu, tehlikeli görevler için otonom robotik ekip üyelerine olan ilginin arttığını gösteriyor.
Icarus Robotics'in "Joy" robotu (2027'de ISS görevi planlanıyor)
Girişim Icarus Robotics, Joy adlı serbest uçan bir robot geliştiriyor ve bu robotun 2027'nin başlarında ISS'de test edilmesi planlanıyor. Görev, gerçek bir uzay istasyonu ortamında otonom navigasyon ve robotik operasyonları değerlendirecek.
Birlikte ele alındığında bu projeler, daha geniş bir endüstriyel değişimi yansıtıyor: Robotların yörüngede denetim, onarım, montaj ve lojistik görevlerini üstlenmesi ve böylece insan astronotlar için riski azaltması bekleniyor.
HELIOS'un Arkasındaki Büyük Fikir
HELIOS, mühendislerin Dünya merkezli tasarımları basitçe uyarlamak yerine uzay için robotiği nasıl yeniden düşündüklerini gösteriyor. Bacakları terk ederek ve çok kollu hüner ve sabitlemeye odaklanarak, robotun yapısı doğrudan mikro yerçekiminin fiziğiyle eşleşiyor.
Gelecekteki versiyonlar prototip aşamasını geçip olgunlaşırsa, HELIOS gibi robotlar astronotların uzay araçlarını bakımını yapmasına, büyük yörünge yapılarını monte etmesine ve kargo operasyonlarını yönetmesine yardımcı olabilir. Bu, uzay istasyonlarını insanların ve robotların yan yana çalıştığı iş yerlerine dönüştürebilir.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...
Robotun en belirgin özelliği dört kollu yapısı. Yerde yürümek için kullanılan bacakların yerine, HELIOS ek kollarını şu amaçlarla kullanıyor:
İstasyon içinde hareket etmek
Yüzeylere tutunarak kendini sabitlemek
Bakım çalışmaları için vücudunu konumlandırmak
Bu konfigürasyon, robotun yapılara tutunmasını, kendini yeniden konumlandırmasını ve dar alanlarda çalışmasını sağlıyor. Bu, uzay araçları ve yörünge platformlarının içinde sıkça karşılaşılan bir durum.
Geliştiriciler, tasarımın astronotların sıkça yaptığı ekipman bakımı, kargo taşıma ve yörünge inşaat faaliyetlerine odaklandığını belirtiyor.
Uzayda Dört Kol Neden Mantıklı?
Dünya'da insansı robotların zeminlerde, merdivenlerde ve engebeli arazide yürümek için bacaklara ihtiyacı vardır. Mikro yerçekiminde bu kısıtlama ortadan kalkar. Bunun yerine asıl zorluk, çalışma alanından sürüklenmeden hareketi kontrol etmektir.
Çok kollu bir robot, kendisini yakındaki yapılara sabitleyerek bu sorunu çözebilir. Örneğin, bir çerçeveye veya tutamağa bir veya iki kolla tutunurken, diğer kollarıyla aletleri veya ekipmanı kullanabilir. Bu yaklaşım, yörüngede bakım ve onarım için tasarlanmış robotik kolların stratejilerini yansıtıyor.
Bu nedenle, birçok uzay robotiği konsepti, geleneksel yürüme hareketi yerine manipülatör kollar, kavrama mekanizmaları ve hassas kontrol sistemlerine odaklanıyor.
Erken Aşama Prototip Durumu
HELIOS henüz erken bir prototip. Şu anki raporlarda boyut, ağırlık, kaldırma kapasitesi veya toplam serbestlik derecesi gibi detaylı teknik özellikler hakkında sınırlı bilgi bulunuyor.
Bununla birlikte, robotun robotların mikro yerçekiminde nasıl hareket edip çalışabileceğini araştıran bir teknoloji göstericisi olarak tasarlandığı açık. Proje, gelecekteki yörünge operasyonları için robotik asistanlar üzerine yapılan bir araştırma çabasının parçası olarak sunuluyor.
Büyüyen Uzay Robotu Yarışının Bir Parçası
HELIOS, dünya genelindeki uzay ajansları ve girişimlerin yörünge için robot işçiler geliştirme çabalarını hızlandırdığı bir dönemde ortaya çıkıyor.
Bu eğilimi gösteren birkaç önemli proje şunlar:
NASA'nın Robonaut 2 (R2)'si
NASA, Robonaut 2'yi 2011 yılında Space Shuttle Discovery ile Uluslararası Uzay İstasyonu'na (ISS) fırlattı. Uzaydaki ilk insansı robot olan R2, astronotlara yardım etmek ve hünerli robotların yörüngede nasıl çalıştığını test etmek için tasarlandı.
Çin'in PM01 robot astronot girişimi
Çinli robotik şirketi Engine AI, PM01 insansı robotunu bir "robot astronot" keşif programı kapsamında uzaya gönderme planlarını duyurdu. Bu, tehlikeli görevler için otonom robotik ekip üyelerine olan ilginin arttığını gösteriyor.
Icarus Robotics'in "Joy" robotu (2027'de ISS görevi planlanıyor)
Girişim Icarus Robotics, Joy adlı serbest uçan bir robot geliştiriyor ve bu robotun 2027'nin başlarında ISS'de test edilmesi planlanıyor. Görev, gerçek bir uzay istasyonu ortamında otonom navigasyon ve robotik operasyonları değerlendirecek.
Birlikte ele alındığında bu projeler, daha geniş bir endüstriyel değişimi yansıtıyor: Robotların yörüngede denetim, onarım, montaj ve lojistik görevlerini üstlenmesi ve böylece insan astronotlar için riski azaltması bekleniyor.
HELIOS'un Arkasındaki Büyük Fikir
HELIOS, mühendislerin Dünya merkezli tasarımları basitçe uyarlamak yerine uzay için robotiği nasıl yeniden düşündüklerini gösteriyor. Bacakları terk ederek ve çok kollu hüner ve sabitlemeye odaklanarak, robotun yapısı doğrudan mikro yerçekiminin fiziğiyle eşleşiyor.
Gelecekteki versiyonlar prototip aşamasını geçip olgunlaşırsa, HELIOS gibi robotlar astronotların uzay araçlarını bakımını yapmasına, büyük yörünge yapılarını monte etmesine ve kargo operasyonlarını yönetmesine yardımcı olabilir. Bu, uzay istasyonlarını insanların ve robotların yan yana çalıştığı iş yerlerine dönüştürebilir.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...