AnswersPublished14 sources
Mundo, fotoğraflardan robotlar için düzenlenebilir simülasyon ortamları oluşturuyor
Mundo’nun 1 ila 12 fotoğraftan, robotların keşfedip etkileşime girebileceği düzenlenebilir 3D sahneler oluşturduğu bildiriliyor. Sistemde sahne nesneleri ve fiziksel özellikleri temsil ediliyor; simülasyonun görsel çıktısını üretmek için video modeli kullanılıyor.
YayımlayanGPT-6 Luna ile düzenlendiGörseller GPT Image 2 ile oluşturuldu
Research answer
Key takeaways
- Mundo’nun 1 ila 12 fotoğraftan, robotların keşfedip etkileşime girebileceği düzenlenebilir 3D sahneler oluşturduğu bildiriliyor.
- Sistemde sahne nesneleri ve fiziksel özellikleri temsil ediliyor; simülasyonun görsel çıktısını üretmek için video modeli kullanılıyor.
- Hugging Face’teki proje yazısı 23 Ekim 2026’da yayımlandı. Pandaily, kod ve ağırlıkların kasım sonuna kadar yayımlanmasının planlandığını aktarıyor; mevcut kaynaklar bunun gerçekleştiğini doğrulamıyor.
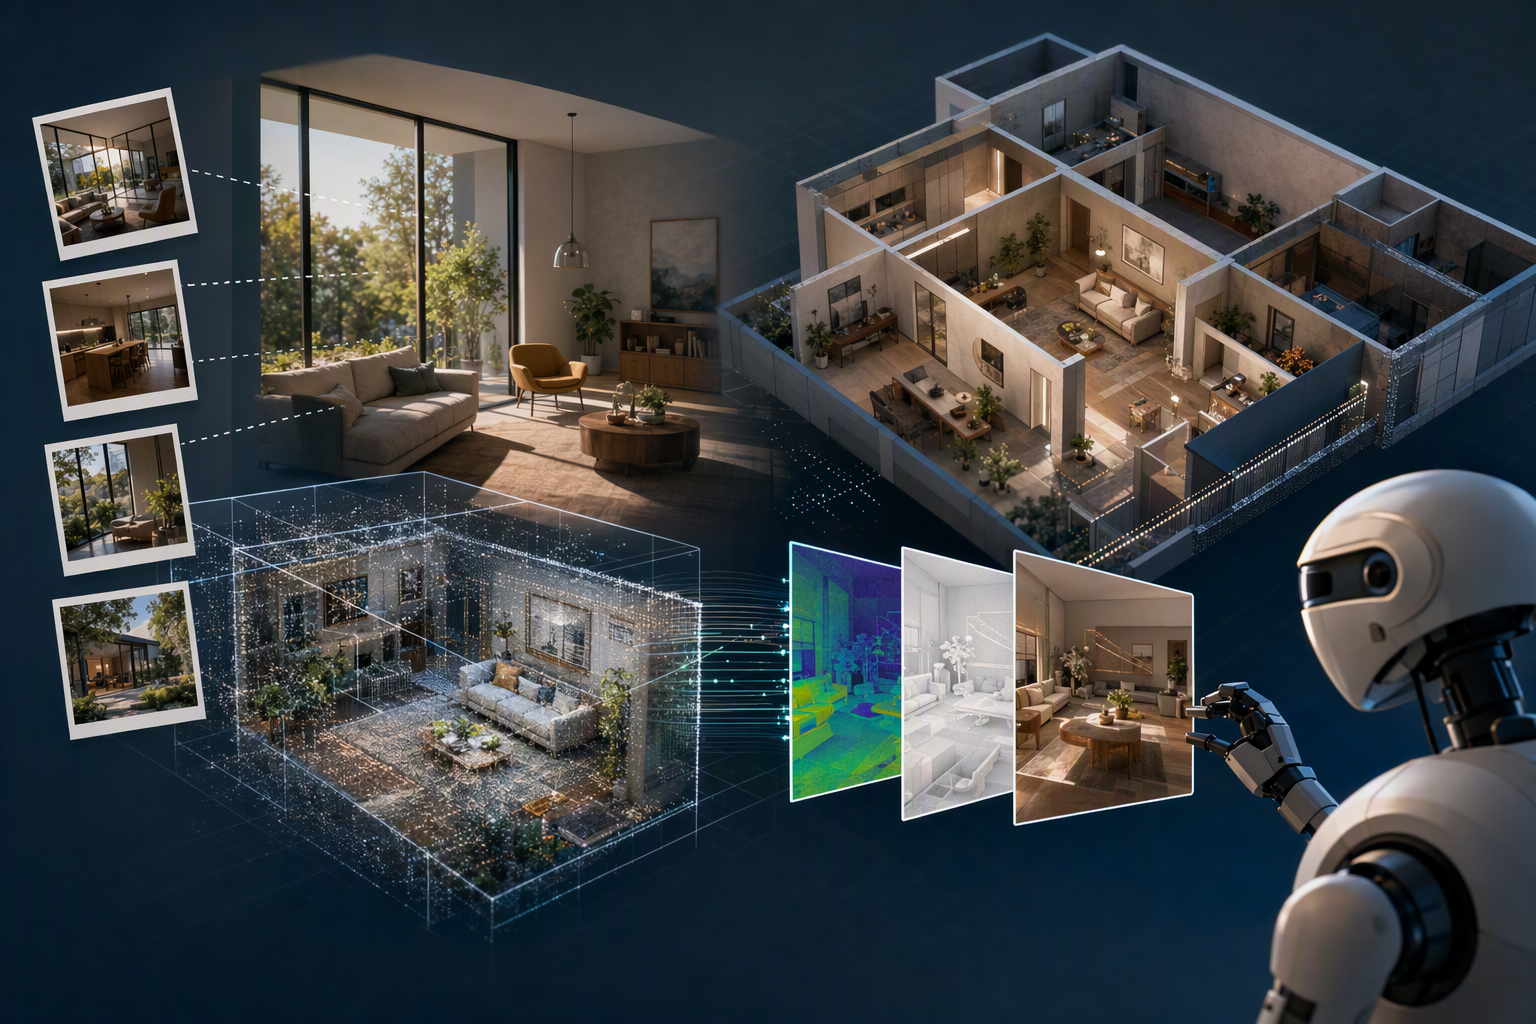
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Mundo, the world model unveiled by ACE Robotics and Nanyang Technological University’s S-Lab and reported on October 31, 2026, and h. Article summary: Mundo is a scene-specific world-model system that turns photographs of a real place into an explicit 3D scene that can be explored, edited and simulated, with a video model rendering the results rather than merely genera. Topic tags: general, academic, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, char
Mundo, belirli bir yerin görüntülerinden robotların keşfedip etkileşim kurabileceği bir ortam oluşturmayı amaçlayan bir dünya modeli projesi. Temel yaklaşımı, çevreyi düzenlenebilir bir 3D sahne ve sahne verisi olarak temsil etmek; bu sahnedeki değişiklikleri simüle edip sonucu bir video modeliyle görselleştirmek. Böylece ortaya yalnızca izlenen bir video değil, üzerinde işlem yapılabilen bir ortam çıkması hedefleniyor.2
12
Önce sahne simüle ediliyor, sonra görselleştiriliyor
Proje açıklamasına göre Mundo, fotoğraflanan ortamın 3D bir temsilini oluşturuyor ve nesneleri, konumlarını ve fiziksel özelliklerini bir sahne programında kaydediyor. Program, sahnenin zaman içinde nasıl değişeceğini de tanımlıyor.2 Başka bir deyişle, sistemin oda modeli yalnızca görünen yüzeylerden ibaret değil; düzenlenip simülasyonda kullanılabilecek bilgiler de içeriyor.
İkincil bir teknik kaynak, sürecin çoğunlukla MuJoCo kullanan bir fizik simülatörüyle ilerlediğini ve simülasyon sonuçlarının ince ayar yapılmış bir video modeliyle görüntülendiğini aktarıyor. Aynı kaynak, video modelinin MiniMax-H3’ün referanstan videoya sisteminden yaklaşık 40 bin video çiftiyle uyarlandığını belirtiyor. Bu teknik ayrıntılar, sağlanan Hugging Face alıntısında yer almıyor.12
Fotoğraflar ne işe yarıyor?
Pandaily’nin haber listesine göre Mundo, gerçek bir yerin 1 ila 12 fotoğrafını fizik içeren, düzenlenebilir bir 3D sahneye dönüştürebiliyor. Bu sahne, robotların o ortamda gezinmesini ve nesnelerle etkileşimini görselleştirmek için kullanılabiliyor.15 Proje açıklaması da genel olarak görüntülerden belirli bir yere ait dünya modeli oluşturma yaklaşımını doğruluyor.
2
Mevcut kaynaklar, tek fotoğrafla birden fazla fotoğrafın sistemde nasıl işlendiğini ayrıntılı biçimde açıklamıyor. Tek bir kare, odanın veya nesnelerin her yanını gösteremez; farklı açılardan çekilmiş birden çok görüntü daha fazla gözlem sağlar. Ancak kaynaklar, Mundo’nun eksik alanları nasıl tamamladığını, kamera konumlarını nasıl belirlediğini ya da 3D geometriyi tam olarak nasıl çıkardığını ortaya koymuyor. Bu nedenle söz konusu adımlara ilişkin daha spesifik iddialar burada doğrulanmış kabul edilmemeli.
Robotik açısından düzenlenebilir sahne neden önemli?
Açıkça tanımlanmış bir sahne temsili, nesneleri veya özelliklerini değiştirmeyi ve farklı eylemleri simülasyonda sınamayı mümkün kılabilir. Robotik alanındaki bir özet, Mundo’nun kütle ve sürtünme gibi özellikleri sahneye ekleyebildiğini; fizik motoruyla hareket, temas ve çarpışmaları hesaplayabildiğini aktarıyor. Aynı özet, sahnedeki nesneleri, nitelikleri ve eylemleri düzenlemek için ajanlardan yararlanılabildiğini belirtiyor.7 Proje, robotları test etmek ve eğitmek üzere etkileşimli ortamlar kurmanın bir yolu olarak tanıtılıyor.
7
15
Sahne durumu ile görsel görünümü birbirinden ayırmak, sistemin mantığını anlamaya yardımcı oluyor: Nesneler ve fiziksel davranışlar sahne programında temsil edilirken video modeli görsel çıktıyı sağlıyor. Bu tasarım, ortamı yalnızca üretilmiş piksellerle temsil etmeye kıyasla farklı bir yaklaşım sunuyor.2
12
Mevcut kaynakların doğrulamadığı ayrıntılar
Sağlanan kaynaklar; nesne kutularının tespit edilmesi, görsel-dil düzenleme ve inceleme ajanlarının kullanılması, sayısal optimizasyon ya da uzun kamera yollarının örtüşen parçalara nasıl bölündüğü gibi bazı anlatımlardaki ayrıntılı iş akışını doğrulamıyor. Otel içinde gezinme veya ev eşyalarını kullanma gibi belirli gösterimler de mevcut alıntılarla teyit edilemiyor. Aynı durum yeniden oluşturma süresi, kare hızı, GPU sayısı ve çıkarım ayarlarına ilişkin performans rakamları için de geçerli.
Küçük nesnelerin havada kalması, uzun süreli sahne belleği ve belirli görüntü ya da klip çözünürlükleri hakkındaki iddialar da burada sunulan kaynak parçalarıyla desteklenmiyor. Bu ayrıntılar daha kapsamlı proje materyallerinde yer alabilir; ancak mevcut kanıtlara dayanarak doğrulanmış sayılmamalı. En temkinli özet şu: Mundo, robotların ortamı keşfetmesi ve ortamla etkileşime girmesi için düzenlenebilir bir 3D temsil, fizik simülasyonu ve video görselleştirmesini bir araya getiren bir fotoğraftan-sahneye sistemi olarak sunuluyor.2
7
12
Yayın takvimi
Mundo’nun Hugging Face’teki topluluk yazısı 23 Ekim 2026 tarihli.2 Pandaily’nin 31 Ekim tarihli listesinde kod ve ağırlıkların kasım sonuna kadar yayımlanmasının planlandığı belirtiliyor; ancak mevcut kaynaklar bu yayının daha sonra gerçekleşip gerçekleşmediğini doğrulamıyor.
15
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Mundo, fotoğraflardan robotlar için düzenlenebilir simülasyon ortamları oluşturuyor"?
Mundo’nun 1 ila 12 fotoğraftan, robotların keşfedip etkileşime girebileceği düzenlenebilir 3D sahneler oluşturduğu bildiriliyor.
What are the key points to validate first?
Mundo’nun 1 ila 12 fotoğraftan, robotların keşfedip etkileşime girebileceği düzenlenebilir 3D sahneler oluşturduğu bildiriliyor. Sistemde sahne nesneleri ve fiziksel özellikleri temsil ediliyor; simülasyonun görsel çıktısını üretmek için video modeli kullanılıyor.
What should I do next in practice?
Hugging Face’teki proje yazısı 23 Ekim 2026’da yayımlandı. Pandaily, kod ve ağırlıkların kasım sonuna kadar yayımlanmasının planlandığını aktarıyor; mevcut kaynaklar bunun gerçekleştiğini doğrulamıyor.