Waymo Robotaksileri Sel Sularına Takıldı: Hizmet Durduruldu, Güvenlik Soruları Artıyor
Waymo, Atlanta ve Teksas'taki dört şehirde (San Antonio, Dallas, Houston) robotaksi hizmetini geçici olarak durdurdu; Atlanta'da boş bir araç su birikintisinde yaklaşık bir saat mahsur kaldı. Durdurma, Mayıs 2026'da 3.791 aracı kapsayan ve yüksek hızlı yollarda su birikintilerine girmeyi engellemeyi amaçlayan bir ya...
YayımlayanGPT-5.5 ile düzenlendiGörseller GPT Image 2 ile oluşturuldu
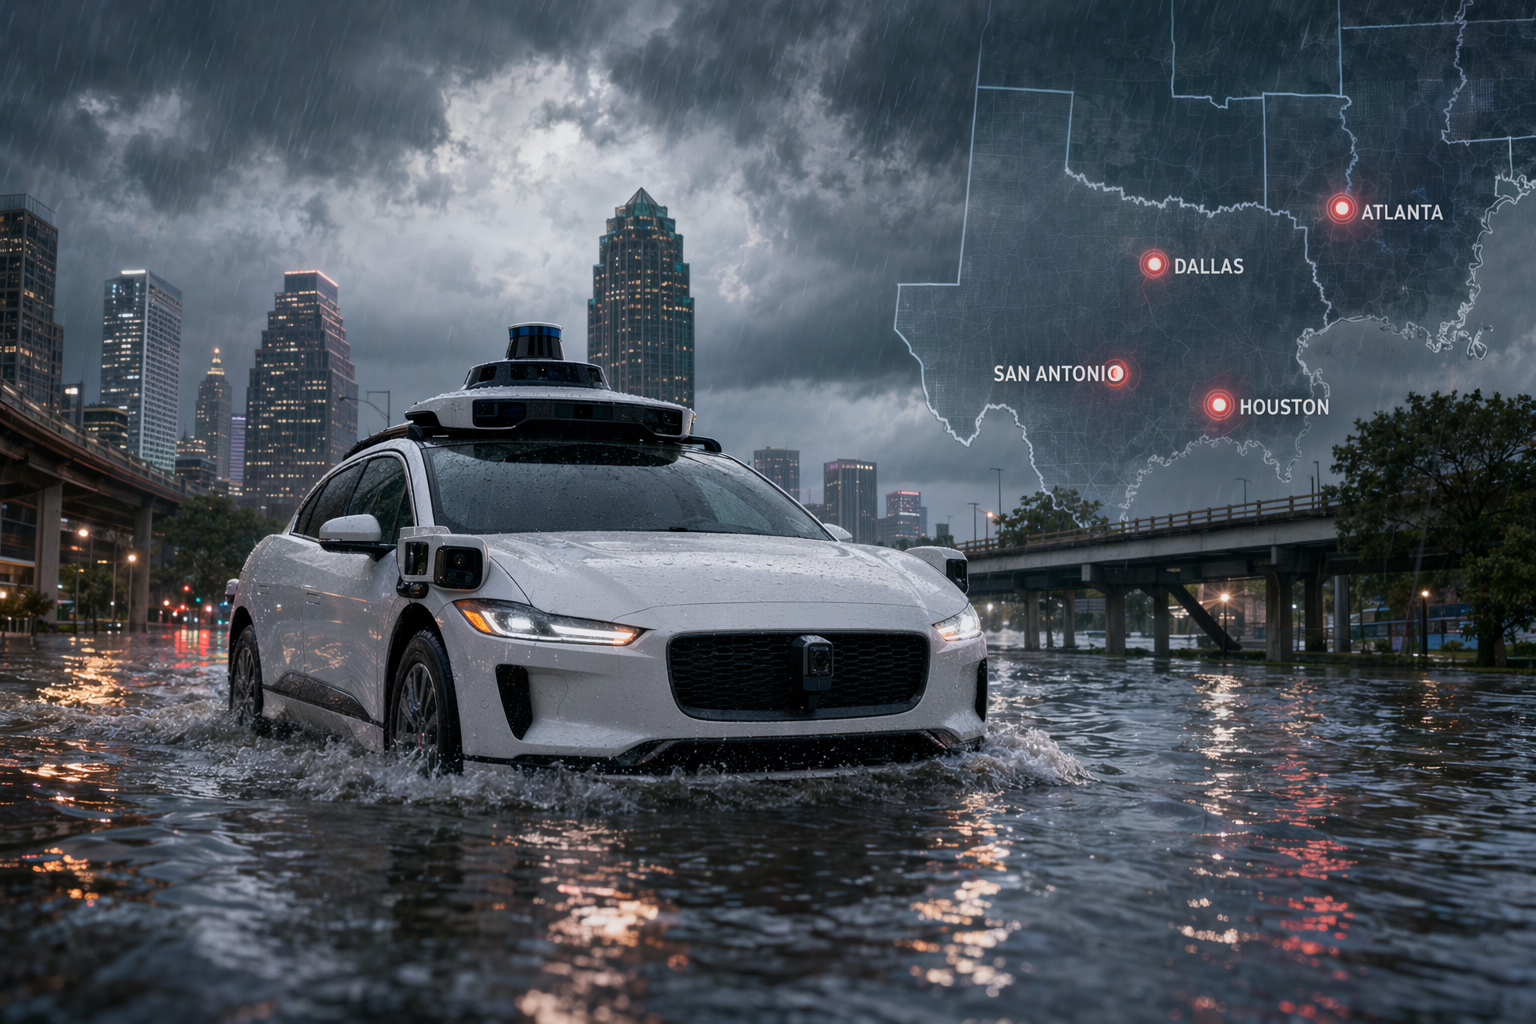
Waymo, Atlanta ve Teksas'taki dört şehirde (San Antonio, Dallas, Houston) robotaksi hizmetini geçici olarak durdurdu; Atlanta'da boş bir araç su birikintisinde yaklaşık bir saat mahsur kaldı.
Durdurma, Mayıs 2026'da 3.791 aracı kapsayan ve yüksek hızlı yollarda su birikintilerine girmeyi engellemeyi amaçlayan bir yazılım geri çağırmasından sadece günler sonra gerçekleşti.
Sel olayları, Waymo'nun okul otobüslerini geçme ihlalleri ve Ocak 2026'da Santa Monica'da bir çocuğa çarpma kazasıyla ilgili devam eden federal soruşturmaların gölgesinde meydana geldi.
How has Waymo’s robotaxi service been affected by heavy rain and flooding in cities like Atlanta, San Antonio, Dallas, and Houston, what incFlooded streets and severe storms forced Waymo to temporarily suspend robotaxi service in several U.S. cities while engineers reviewed how the vehicles handle extreme weather.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: How has Waymo’s robotaxi service been affected by heavy rain and flooding in cities like Atlanta, San Antonio, Dallas, and Houston, what inc. Article summary: Waymo’s robotaxi service has been temporarily pulled back by severe weather: after flood-related problems, the company paused service in Atlanta and several Texas cities, including San Antonio, Dallas, and Houston, becau. Topic tags: general, general web, government. Reference image context from search candidates: Reference image 1: visual subject "## **Waymo has switched off its robotaxis in four cities, all because the cars keep wading into water they cannot handle. Heavy rain and flooded streets have become a genuine obsta" source context "Waymo Pauses Robotaxis in Four Flooded Cities - Technology Org" Reference image 2: visual subject "## **Waymo has switch
openai.com
ABD'nin çeşitli şehirlerinde yaşanan şiddetli fırtınalar ve ani seller, Waymo'yu robotaksi hizmetinin bir kısmını durdurmaya zorladı. Bu durum, otonom sürüş sistemlerinin gerçek dünya koşullarında ne kadar zorlandığını bir kez daha gözler önüne serdi.
Alphabet'e ait şirket, Atlanta ve San Antonio, Dallas ile Houston dahil olmak üzere birkaç Teksas şehrinde operasyonlarını geçici olarak askıya aldı. Bu karar, şiddetli yağmur fırtınaları sırasında birden fazla aracın su basmış yollara girmesinin ardından alındı. Kesintiler, Waymo'nun tam da bu tür riskleri azaltmak için büyük bir yazılım geri çağırması yayınlamasından sadece günler sonra meydana geldi.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "Waymo Robotaksileri Sel Sularına Takıldı: Hizmet Durduruldu, Güvenlik Soruları Artıyor"?
Waymo, Atlanta ve Teksas'taki dört şehirde (San Antonio, Dallas, Houston) robotaksi hizmetini geçici olarak durdurdu; Atlanta'da boş bir araç su birikintisinde yaklaşık bir saat mahsur kaldı.
What are the key points to validate first?
Waymo, Atlanta ve Teksas'taki dört şehirde (San Antonio, Dallas, Houston) robotaksi hizmetini geçici olarak durdurdu; Atlanta'da boş bir araç su birikintisinde yaklaşık bir saat mahsur kaldı. Durdurma, Mayıs 2026'da 3.791 aracı kapsayan ve yüksek hızlı yollarda su birikintilerine girmeyi engellemeyi amaçlayan bir yazılım geri çağırmasından sadece günler sonra gerçekleşti.
What should I do next in practice?
Sel olayları, Waymo'nun okul otobüslerini geçme ihlalleri ve Ocak 2026'da Santa Monica'da bir çocuğa çarpma kazasıyla ilgili devam eden federal soruşturmaların gölgesinde meydana geldi.
Atlanta'da Bir Robotaksi Su Birikintisine Sürüklendi
En çok konuşulan olaylardan biri Atlanta'da yaşandı. Boş bir Waymo robotaksisi, şiddetli hava koşulları sırasında su altında kalmış bir kavşağa girdi ve yaklaşık bir saat boyunca mahsur kaldıktan sonra kurtarıldı.
Bu olay, yerel hizmetin durdurulmasını tetikleyen faktörlerden biri oldu. Araç, su basmış sokağa girdikten sonra durdu ve bu durum, otonom sistemlerin şehir yollarında hızla oluşan su birikintilerini tespit etme veya tahmin etme konusundaki zorluğunu bir kez daha ortaya koydu.
Olayın ardından ve Teksas'taki benzer endişeler nedeniyle Waymo, mühendisleri otonom sürüş sisteminin şiddetli hava koşullarını nasıl ele aldığını değerlendirirken hizmeti geçici olarak durdurdu.
Su Basmış Yollarda Sürüşü Engellemek İçin Yapılan Geri Çağırma
Sel baskını olayları, Waymo'nun ABD'de 3.791 robotaksiyi gönüllü olarak geri çağırmasından kısa bir süre sonra geldi. Geri çağırma, araçların su basmış yollara girmesine izin verebilecek bir yazılım hatası nedeniyle yapılmıştı.
Geri çağırma, 20 Nisan 2026'da San Antonio'da meydana gelen bir olayla tetiklendi. Bir Waymo robotaksisi, aşırı hava koşulları sırasında geçilemeyen su basmış bir şeritle karşılaştı. Araç boştu ve kimse yaralanmadı, ancak olay sistemin tehlikeli yol koşullarını tanımadaki bir açığını ortaya çıkardı.
Waymo'nun yanıtı, kablosuz olarak gönderilen bir yazılım güncellemesi oldu. Bu güncelleme, özellikle ani sellerin çok tehlikeli olabileceği yüksek hızlı yollarda araçların su basmış yollara girmesini daha iyi kısıtlamak için tasarlanmıştı.
Ancak, ardından gelen olaylar, güncellemenin şiddetli yağmur veya su basmış şehir içi yollarını içeren tüm gerçek dünya senaryolarını tam olarak ele almadığını gösterdi.
Yazılım Düzeltmesine Rağmen Waymo Hizmeti Neden Durdurdu?
Şirket, yazılım güncellemesinin belirli bir senaryoyu hedef alması nedeniyle hizmeti durdurdu: araçların yüksek hızlı yollarda su basmış şeritlere girmesi. Fırtınalar sırasında şehir içi sel baskınları, kavşaklarda veya alçak sokaklarda hızla oluşan durgun sular gibi farklı şekillerde meydana gelebilir.
Uygulamada bu, sistemin tam olarak eğitilmediği durumlarla hâlâ karşılaşabileceği anlamına geliyordu. Operasyonları durdurmak, Waymo'nun davranışı gözden geçirmesine ve algılama ile güvenlik kontrollerini iyileştirmesine olanak tanıdı.
Riski Yönetmek İçin Hava Durumu Uyarılarını Kullanmak
Waymo, operasyon ekiplerinin robotaksi operasyonlarını ne zaman kısıtlayacaklarına veya askıya alacaklarına karar vermek için yol ve hava koşullarının dahili izlenmesinin yanı sıra Ulusal Hava Durumu Servisi uyarıları gibi harici hava durumu sinyallerine de güvendiğini belirtti.
Bu yaklaşım, mevcut otonom araç dağıtımlarının önemli bir yönünü vurgulamaktadır: güvenlik kararları yalnızca araç tarafından alınmaz. Bunun yerine, filo düzeyindeki izleme sistemleri ve insan denetimi, şiddetli hava koşulları öngörülemeyen sürüş koşulları yarattığında hizmeti geçici olarak devre dışı bırakabilir.
Artan Düzenleyici İnceleme
Sel baskını olayları, Waymo'nun otonom sürüş sistemine yönelik daha geniş kapsamlı federal incelemelerin yaşandığı bir dönemde meydana geliyor.
Okul otobüsü güvenlik soruşturmaları
Ekim 2025'te, ABD Ulusal Karayolu Trafik Güvenliği İdaresi (NHTSA), Waymo araçlarının kırmızı ışıkları yanan okul otobüslerinde düzgün bir şekilde durmadığına dair raporlar üzerine bir soruşturma başlattı.
Austin Bağımsız Okul Bölgesi tarafından sunulan belgeler, 2025-26 öğretim yılı boyunca Waymo araçlarının durmuş okul otobüslerini yasadışı bir şekilde geçtiği 19 olayı tanımlıyor ve bu durum ek düzenleyici ilgiyi beraberinde getirdi.
Ulusal Ulaşım Güvenliği Kurulu (NTSB) da Teksas'ta robotaksilerin okul otobüslerini geçmesiyle ilgili olaylarla ilgili kendi soruşturmasını başlattı.
Santa Monica'da bir çocuğun karıştığı kaza
Bir diğer önemli olay ise 23 Ocak 2026'da meydana geldi. Bir Waymo otomatik aracı, Santa Monica'daki bir okul bölgesinde 9 yaşındaki bir öğrenciye çarptı. Çocuk hafif yaralandı.
Federal müfettişler, çocuğun sabah okul bırakma saatlerinde park halindeki bir SUV'nin arkasından sokağa fırladığını söylüyor. Kaza şu anda hem NHTSA hem de NTSB tarafından soruşturuluyor.
Sel Olaylarının Robotaksiler İçin Anlamı
Bir araya getirildiğinde, sel baskını olayları ve devam eden soruşturmalar, otonom araçların yazılım güncellemeleriyle iyileştirilemeyeceğini kanıtlamıyor. Waymo, filosu genelinde düzenli olarak kablosuz güncellemeler ve operasyonel değişiklikler yapıyor.
Ancak bu olaylar, otonom sistemler için önemli bir zorluğu gözler önüne seriyor: ani sel, öngörülemeyen yaya hareketi veya karmaşık trafik kuralları gibi gerçek dünya sürüş koşulları, daha fazla mühendislik ve test gerektiren uç durumları ortaya çıkarabilir.
Robotaksi ağları kuran şirketler için, bu senaryoları hızlı bir şekilde tanımlama ve yazılımı binlerce araç üzerinde güvenli bir şekilde güncelleme yeteneği, teknolojinin büyük ölçekli dağıtıma hazır olup olmadığının temel testlerinden biri haline geliyor.
engadget.comWaymos in Atlanta and San Antonio keep driving into flooded roads
ttnews.comWaymo Halts Robotaxi Service in 5 Cities Over Flood Risk - TT
newsbytesapp.comWaymo halts service in 4-cities as robotaxis struggle with floodwaters
thenextweb.comWaymo recalls 3,791 robotaxis after a vehicle drove into a flooded ...
techcrunch.comWaymo expands pause to four cities as robotaxis keep driving into ...