คำตอบเผยแพร่แล้ว17 แหล่งที่มา
Unitree UniUni รวมการวางแผนและดูแลการแสดงของหุ่นยนต์ไว้ในแอปเดียว
UniUni เป็นแอปเดสก์ท็อปฟรีสำหรับลูกค้า Unitree ใช้งานบน Windows และ macOS โดยเริ่มรองรับหุ่นยนต์ฮิวแมนนอยด์ H2 และ G1 ผู้ควบคุมวางเส้นทาง จัดลำดับการเคลื่อนไหวให้ตรงเวลา ซิงก์ท่าทางกับเพลง และติดตามสถานะหุ่นยนต์หลายตัวจากหน้าจอเดียว ขีดจำกัดจำนวนหุ่นยนต์ ความต้องการด้านเครือข่าย และความแม่นยำในการระบุตำแหน่งยังไม่ชั...
เผยแพร่โดยแก้ไขด้วย GPT-6 Lunaรูปภาพสร้างด้วย GPT Image 2
คำตอบการวิจัย
ประเด็นสำคัญ
- UniUni เป็นแอปเดสก์ท็อปฟรีสำหรับลูกค้า Unitree ใช้งานบน Windows และ macOS โดยเริ่มรองรับหุ่นยนต์ฮิวแมนนอยด์ H2 และ G1
- ผู้ควบคุมวางเส้นทาง จัดลำดับการเคลื่อนไหวให้ตรงเวลา ซิงก์ท่าทางกับเพลง และติดตามสถานะหุ่นยนต์หลายตัวจากหน้าจอเดียว
- ขีดจำกัดจำนวนหุ่นยนต์ ความต้องการด้านเครือข่าย และความแม่นยำในการระบุตำแหน่งยังไม่ชัดเจน จึงไม่ควรมองว่าเป็นหลักฐานยืนยันความพร้อมสำหรับงานอุตสาหกรรม
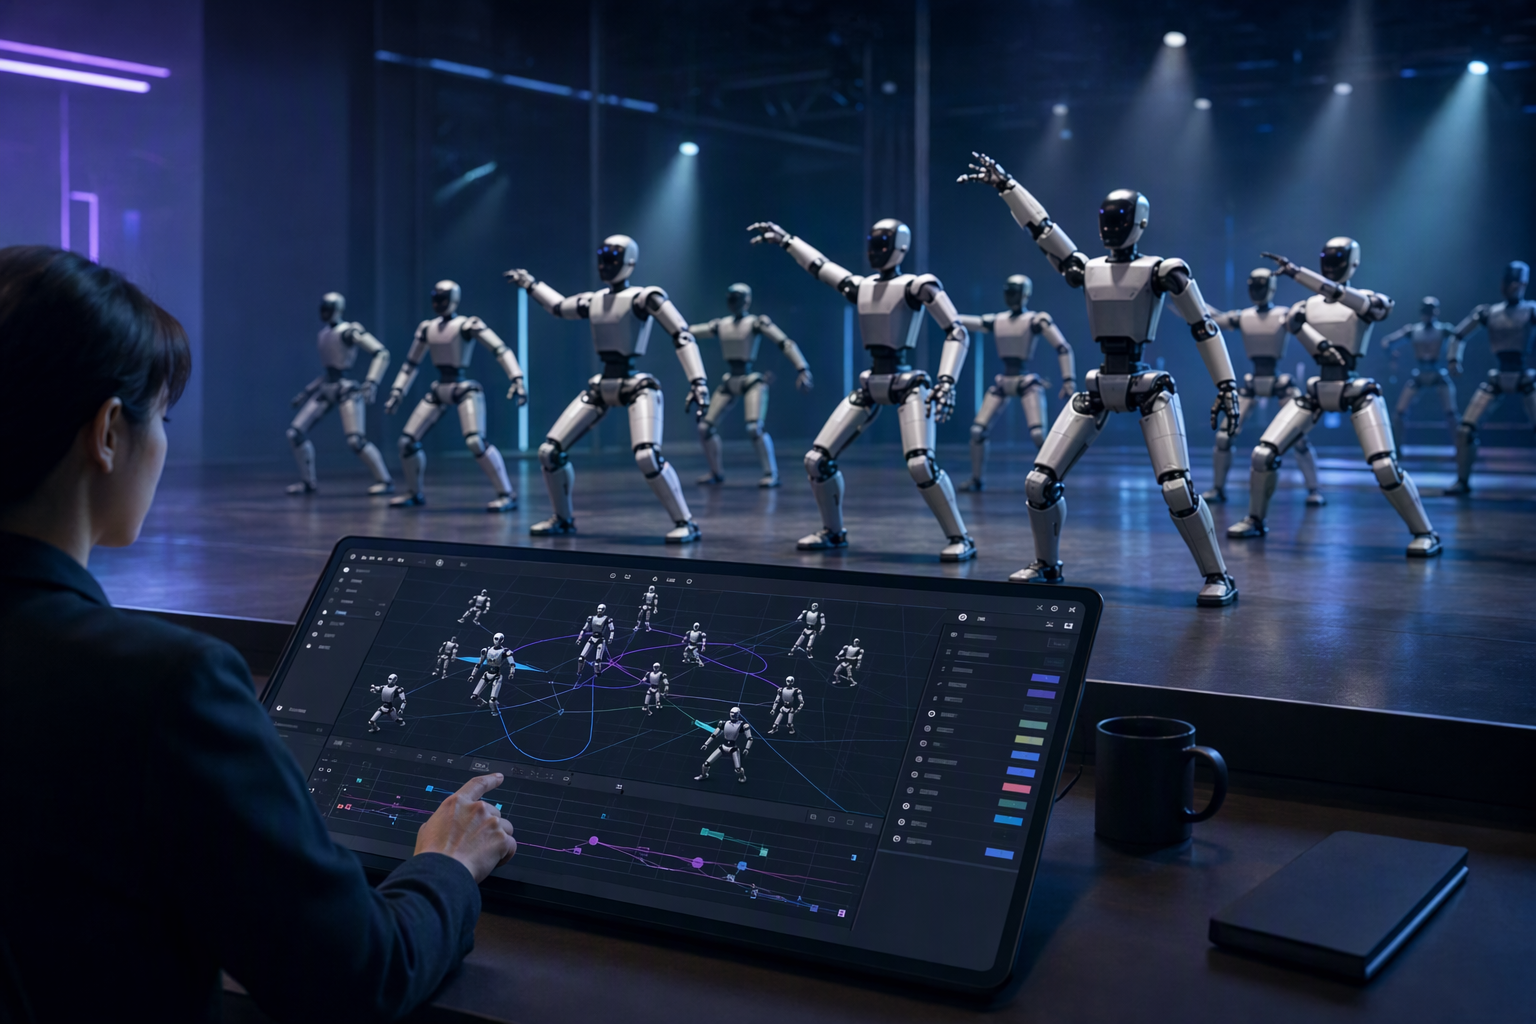
AI พรอมต์
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Unitree Robotics’ UniUni swarm-control software, released as reported on October 17, 2026, and how does it enable customers to chore. Article summary: UniUni is Unitree Robotics’ desktop software for planning, coordinating and supervising groups of humanoid robots through one interface, particularly for choreographed performances. Reports published on October 17, 2026 . Topic tags: general, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fa
Unitree UniUni คือโปรแกรมเดสก์ท็อปสำหรับวางแผนและดูแลการทำงานของหุ่นยนต์ฮิวแมนนอยด์ Unitree หลายตัวผ่านหน้าจอเดียว จุดประสงค์ที่มีรายงานคือช่วยจัดการแสดงร่วมกัน ตั้งแต่กำหนดเส้นทางและจังหวะการเคลื่อนไหว ไปจนถึงติดตามสถานะหุ่นยนต์ระหว่างการแสดง ไม่ใช่หลักฐานว่าหุ่นยนต์หลายตัวทำงานเป็นฝูงแบบอัตโนมัติได้ในระดับอุตสาหกรรม 3
5
10
วางคิวการเคลื่อนไหวและดูแลหุ่นยนต์หลายตัว
มีรายงานว่า UniUni ให้ลูกค้า Unitree ใช้งานได้ฟรี รองรับ Windows และ macOS และในช่วงแรกใช้งานกับหุ่นยนต์ฮิวแมนนอยด์รุ่น H2 และ G1 3
10
ผู้ควบคุมสามารถวางเส้นทางการเคลื่อนที่และจัดลำดับการกระทำบนไทม์ไลน์ เพื่อกำหนดว่าหุ่นยนต์แต่ละตัวควรเคลื่อนไปที่ใดและเริ่มทำท่าตอนไหน รายงานยังกล่าวถึงการทำแผนที่ด้วย LiDAR การติดตามรูปขบวน และการจัดท่าทางให้สอดคล้องกับเพลง 5
10 แม้มีสื่อบางแห่งพูดถึงการสั่งจัดท่าทางด้วยภาษาธรรมชาติ แต่ข้อมูลที่มีอยู่ยังไม่ยืนยันว่าซอฟต์แวร์สร้างท่าทางทั้งตัวได้โดยอัตโนมัติ
4
8
นอกจากนี้ ยังมีรายงานว่าอุปกรณ์ในเครือข่ายเดียวกันค้นหากันได้โดยอัตโนมัติ พร้อมระบบติดตามสถานะแบบเรียลไทม์และปุ่มหยุดฉุกเฉินสำหรับกลุ่มหุ่นยนต์ 2
3 ฟังก์ชันเหล่านี้ช่วยให้ผู้ควบคุมเตรียมและดูแลการแสดงจากจุดเดียว แทนการสั่งงานหุ่นยนต์แต่ละตัวแยกกัน
สิ่งที่การเปิดตัวบอกได้—and สิ่งที่ยังตอบไม่ได้
การรวมแผนเส้นทาง ไทม์ไลน์ และการติดตามสถานะไว้ด้วยกัน ตอบโจทย์การประสานงานในงานแสดง เช่น การกำหนดจังหวะ การจัดตำแหน่ง และการเฝ้าดูสถานะของหุ่นยนต์ 4
5
10 อย่างไรก็ตาม ผู้จัดงานยังควรซักซ้อมเรื่องระยะห่างและเส้นทางที่หุ่นยนต์อาจตัดกัน รวมถึงเตรียมแผนสำรองกรณีหุ่นยนต์หรือการเชื่อมต่อเครือข่ายขัดข้อง ปุ่มหยุดฉุกเฉินเป็นเครื่องมือที่มีประโยชน์ แต่ข้อมูลที่มีไม่ได้ยืนยันว่าใช้แทนแผนความปลอดภัยที่ผ่านการตรวจสอบแยกต่างหากได้
รายละเอียดสำคัญสำหรับการใช้งานจริงยังไม่ชัดเจน ทั้งจำนวนหุ่นยนต์สูงสุดที่รองรับ ข้อกำหนดของเครือข่าย และความแม่นยำในการระบุตำแหน่ง อีกทั้งยังไม่มีการทดสอบจากแหล่งอิสระที่ยืนยันประสิทธิภาพในสภาพแวดล้อมซับซ้อน 2
10
31 ส่วนข้อกล่าวอ้างเกี่ยวกับเวอร์ชันซอฟต์แวร์เฉพาะ การนำเข้าข้อมูล point cloud การระบุตำแหน่งด้วย laser SLAM และการจับคู่หุ่นยนต์โดยอัตโนมัติ ยังมีข้อมูลยืนยันไม่เพียงพอที่จะถือเป็นคุณสมบัติที่ยืนยันแล้ว
จึงควรมอง UniUni ในฐานะเครื่องมือจัดท่าทางและดูแลหุ่นยนต์หลายตัวสำหรับการแสดง ฟีเจอร์ที่รายงานเกี่ยวกับการเปิดตัวเพียงอย่างเดียวยังไม่แสดงให้เห็นว่าระบบประสานงานอัตโนมัติมีความน่าเชื่อถือเพียงพอสำหรับงานอุตสาหกรรม 10
31
Studio Global AI
ทำการวิจัยต่อ
หน้านี้รวมคำตอบที่ได้รับการสนับสนุนจากแหล่งที่มาซึ่งคุณสามารถดำเนินการต่อภายใน Studio Global
คนยังถาม
คำตอบสั้น ๆ สำหรับ "Unitree UniUni รวมการวางแผนและดูแลการแสดงของหุ่นยนต์ไว้ในแอปเดียว" คืออะไร
UniUni เป็นแอปเดสก์ท็อปฟรีสำหรับลูกค้า Unitree ใช้งานบน Windows และ macOS โดยเริ่มรองรับหุ่นยนต์ฮิวแมนนอยด์ H2 และ G1
ประเด็นสำคัญที่ต้องตรวจสอบก่อนคืออะไร?
UniUni เป็นแอปเดสก์ท็อปฟรีสำหรับลูกค้า Unitree ใช้งานบน Windows และ macOS โดยเริ่มรองรับหุ่นยนต์ฮิวแมนนอยด์ H2 และ G1 ผู้ควบคุมวางเส้นทาง จัดลำดับการเคลื่อนไหวให้ตรงเวลา ซิงก์ท่าทางกับเพลง และติดตามสถานะหุ่นยนต์หลายตัวจากหน้าจอเดียว
ฉันควรทำอย่างไรต่อไปในทางปฏิบัติ?
ขีดจำกัดจำนวนหุ่นยนต์ ความต้องการด้านเครือข่าย และความแม่นยำในการระบุตำแหน่งยังไม่ชัดเจน จึงไม่ควรมองว่าเป็นหลักฐานยืนยันความพร้อมสำหรับงานอุตสาหกรรม
แหล่งที่มา
hasbrains.comUnitree releases UniUni, a free app to choreograph robot ...
innovationpost.itUniUni, la piattaforma di Unitree per la gestione no-code dei robot - Innovation Post
pandaily.comUnitree Releases UniUni Swarm Control Software, Free for Its Users, Starting With H2 and G1
humanoidsdaily.comUnitree’s UniUni Lets Operators Choreograph Robot Teams With ...