คำตอบการวิจัย
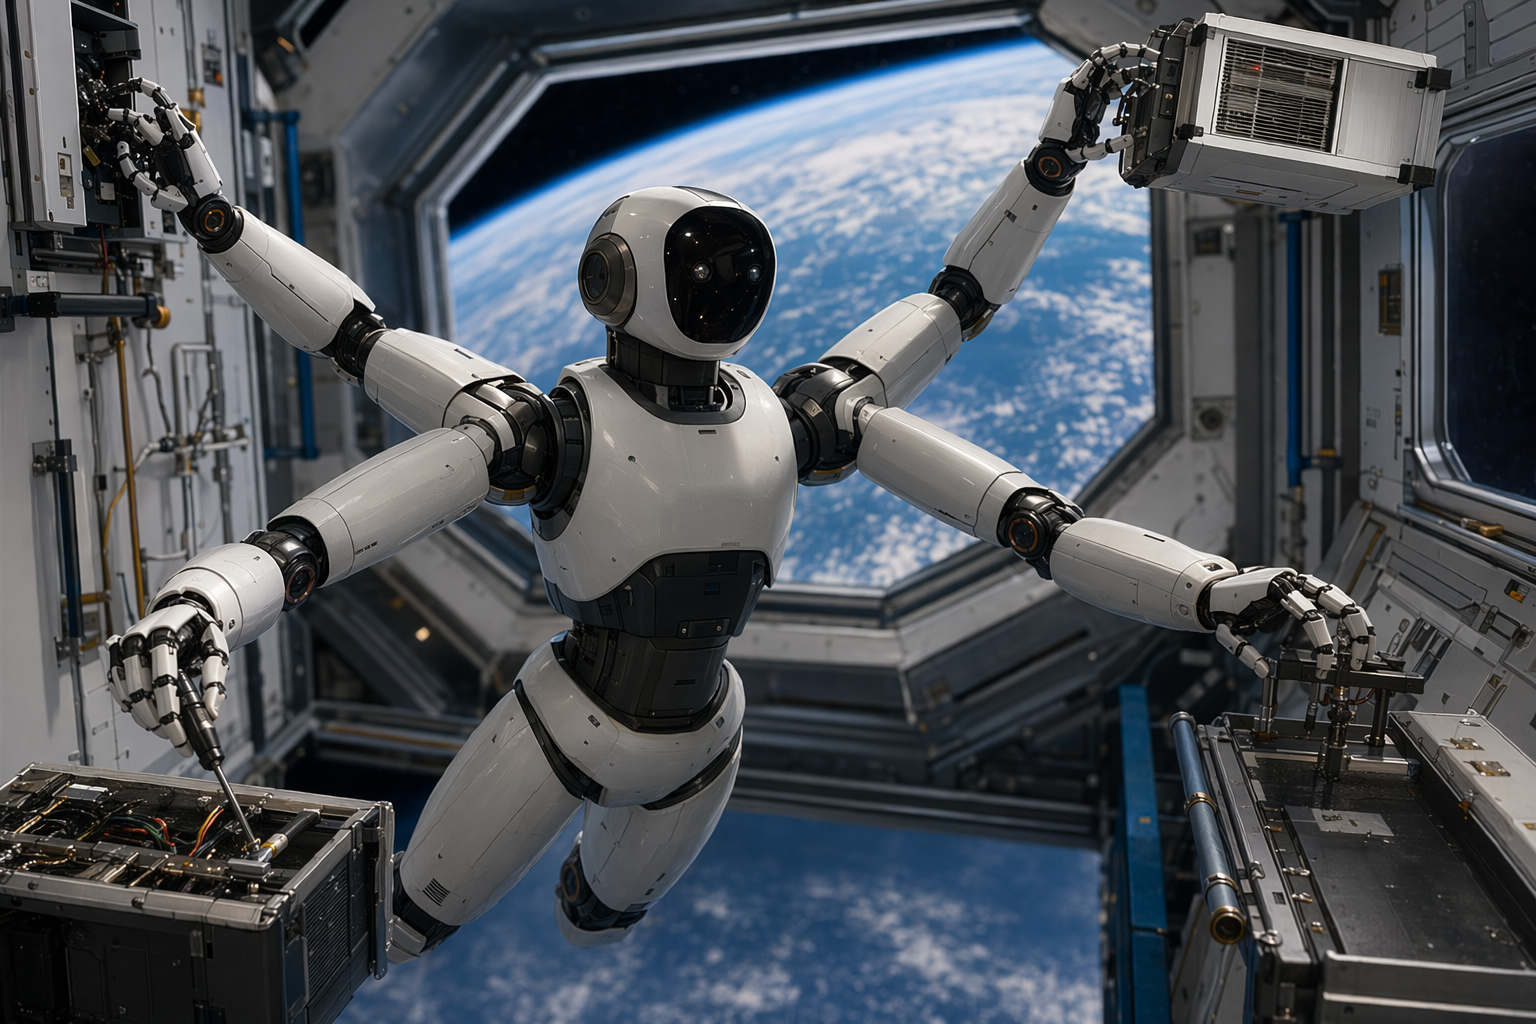
ประเด็นสำคัญ HELIOS คือหุ่นยนต์ต้นแบบจาก Orbit Robotics ที่ออกแบบสำหรับงานในอวกาศ โดยใช้แขน 4 แขนแทนขาเพื่อเคลื่อนที่และยึดเกาะในสภาวะไร้น้ำหนัก [21][23] การออกแบบเน้นความคล่องตัวและความแม่นยำในการหยิบจับเครื่องมือหรืออุปกรณ์ เหมาะกับงานซ่อมบำรุง ดาวเทียม สถานีอวกาศ และงานก่อสร้างในวงโคจร [21][24] HELIOS เป็นส่วนหนึ่งของการแข่งขันพัฒนา “แรงงานหุ่นยนต์ในอวกาศ” ร่วมกับโครงการอย่าง Robonaut 2 ของ NASA, หุ่นยนต์ PM01 ของจีน และหุ่นยนต์ Joy ที่จะทดสอบบน ISS ในปี 2027 [3][33][48] What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in Concept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity. AI พรอมต์ Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com หุ่นยนต์ต้นแบบชื่อ HELIOS จากบริษัท Orbit Robotics ถูกออกแบบมาโดยเฉพาะสำหรับการทำงานในอวกาศ โดยวิศวกรเลือกแนวทางที่ต่างจากหุ่นยนต์คล้ายมนุษย์ทั่วไปอย่างชัดเจน: ตัดขาออก แล้วเพิ่มแขนอีกสองข้าง รวมเป็นสี่แขน เพื่อให้เหมาะกับสภาพไร้น้ำหนักในวงโคจร
เหตุผลนั้นตรงไปตรงมา—ในอวกาศ ไม่มีพื้นให้เดิน ดังนั้นขาจึงไม่ใช่สิ่งจำเป็น สิ่งที่สำคัญกว่าคือความสามารถในการยึดเกาะ เคลื่อนตัว และควบคุมเครื่องมืออย่างแม่นยำในสภาพไมโครกราวิตี
หุ่นยนต์ไร้ขาที่เกิดมาเพื่อไมโครกราวิตี
HELIOS ถูกพัฒนาขึ้นเพื่อช่วยนักบินอวกาศและทำงานทางเทคนิคบนโครงสร้างในวงโคจร เช่น สถานีอวกาศหรือดาวเทียม ในวิดีโอสาธิต หุ่นยนต์ปรากฏตัวพร้อมโครงสร้างน้ำหนักเบาและระบบข้อต่อที่ขับเคลื่อนด้วยสายเคเบิล ซึ่งช่วยเพิ่มความแม่นยำในการเคลื่อนไหว
คนยังถาม คำตอบสั้น ๆ สำหรับ "HELIOS: หุ่นยนต์อวกาศสี่แขนที่ตัดขาทิ้ง เพื่อทำงานในวงโคจร" คืออะไร HELIOS คือหุ่นยนต์ต้นแบบจาก Orbit Robotics ที่ออกแบบสำหรับงานในอวกาศ โดยใช้แขน 4 แขนแทนขาเพื่อเคลื่อนที่และยึดเกาะในสภาวะไร้น้ำหนัก [21][23]
ประเด็นสำคัญที่ต้องตรวจสอบก่อนคืออะไร? HELIOS คือหุ่นยนต์ต้นแบบจาก Orbit Robotics ที่ออกแบบสำหรับงานในอวกาศ โดยใช้แขน 4 แขนแทนขาเพื่อเคลื่อนที่และยึดเกาะในสภาวะไร้น้ำหนัก [21][23] การออกแบบเน้นความคล่องตัวและความแม่นยำในการหยิบจับเครื่องมือหรืออุปกรณ์ เหมาะกับงานซ่อมบำรุง ดาวเทียม สถานีอวกาศ และงานก่อสร้างในวงโคจร [21][24]
ฉันควรทำอย่างไรต่อไปในทางปฏิบัติ? HELIOS เป็นส่วนหนึ่งของการแข่งขันพัฒนา “แรงงานหุ่นยนต์ในอวกาศ” ร่วมกับโครงการอย่าง Robonaut 2 ของ NASA, หุ่นยนต์ PM01 ของจีน และหุ่นยนต์ Joy ที่จะทดสอบบน ISS ในปี 2027 [3][33][48]
คำตอบการวิจัย
ประเด็นสำคัญ HELIOS คือหุ่นยนต์ต้นแบบจาก Orbit Robotics ที่ออกแบบสำหรับงานในอวกาศ โดยใช้แขน 4 แขนแทนขาเพื่อเคลื่อนที่และยึดเกาะในสภาวะไร้น้ำหนัก [21][23] การออกแบบเน้นความคล่องตัวและความแม่นยำในการหยิบจับเครื่องมือหรืออุปกรณ์ เหมาะกับงานซ่อมบำรุง ดาวเทียม สถานีอวกาศ และงานก่อสร้างในวงโคจร [21][24] HELIOS เป็นส่วนหนึ่งของการแข่งขันพัฒนา “แรงงานหุ่นยนต์ในอวกาศ” ร่วมกับโครงการอย่าง Robonaut 2 ของ NASA, หุ่นยนต์ PM01 ของจีน และหุ่นยนต์ Joy ที่จะทดสอบบน ISS ในปี 2027 [3][33][48] What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in Concept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity. AI พรอมต์ Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com หุ่นยนต์ต้นแบบชื่อ HELIOS จากบริษัท Orbit Robotics ถูกออกแบบมาโดยเฉพาะสำหรับการทำงานในอวกาศ โดยวิศวกรเลือกแนวทางที่ต่างจากหุ่นยนต์คล้ายมนุษย์ทั่วไปอย่างชัดเจน: ตัดขาออก แล้วเพิ่มแขนอีกสองข้าง รวมเป็นสี่แขน เพื่อให้เหมาะกับสภาพไร้น้ำหนักในวงโคจร
เหตุผลนั้นตรงไปตรงมา—ในอวกาศ ไม่มีพื้นให้เดิน ดังนั้นขาจึงไม่ใช่สิ่งจำเป็น สิ่งที่สำคัญกว่าคือความสามารถในการยึดเกาะ เคลื่อนตัว และควบคุมเครื่องมืออย่างแม่นยำในสภาพไมโครกราวิตี
หุ่นยนต์ไร้ขาที่เกิดมาเพื่อไมโครกราวิตี
HELIOS ถูกพัฒนาขึ้นเพื่อช่วยนักบินอวกาศและทำงานทางเทคนิคบนโครงสร้างในวงโคจร เช่น สถานีอวกาศหรือดาวเทียม ในวิดีโอสาธิต หุ่นยนต์ปรากฏตัวพร้อมโครงสร้างน้ำหนักเบาและระบบข้อต่อที่ขับเคลื่อนด้วยสายเคเบิล ซึ่งช่วยเพิ่มความแม่นยำในการเคลื่อนไหว
คนยังถาม คำตอบสั้น ๆ สำหรับ "HELIOS: หุ่นยนต์อวกาศสี่แขนที่ตัดขาทิ้ง เพื่อทำงานในวงโคจร" คืออะไร HELIOS คือหุ่นยนต์ต้นแบบจาก Orbit Robotics ที่ออกแบบสำหรับงานในอวกาศ โดยใช้แขน 4 แขนแทนขาเพื่อเคลื่อนที่และยึดเกาะในสภาวะไร้น้ำหนัก [21][23]
ประเด็นสำคัญที่ต้องตรวจสอบก่อนคืออะไร? HELIOS คือหุ่นยนต์ต้นแบบจาก Orbit Robotics ที่ออกแบบสำหรับงานในอวกาศ โดยใช้แขน 4 แขนแทนขาเพื่อเคลื่อนที่และยึดเกาะในสภาวะไร้น้ำหนัก [21][23] การออกแบบเน้นความคล่องตัวและความแม่นยำในการหยิบจับเครื่องมือหรืออุปกรณ์ เหมาะกับงานซ่อมบำรุง ดาวเทียม สถานีอวกาศ และงานก่อสร้างในวงโคจร [21][24]
ฉันควรทำอย่างไรต่อไปในทางปฏิบัติ? HELIOS เป็นส่วนหนึ่งของการแข่งขันพัฒนา “แรงงานหุ่นยนต์ในอวกาศ” ร่วมกับโครงการอย่าง Robonaut 2 ของ NASA, หุ่นยนต์ PM01 ของจีน และหุ่นยนต์ Joy ที่จะทดสอบบน ISS ในปี 2027 [3][33][48]
จุดเด่นที่สุดคือ สถาปัตยกรรมสี่แขน แทนที่จะใช้ขาเดินแบบหุ่นยนต์บนโลก แขนที่เพิ่มขึ้นถูกใช้เพื่อ:
เคลื่อนที่ภายในสถานีอวกาศ
ยึดตัวกับโครงสร้างหรือราวจับ
จัดตำแหน่งร่างกายเพื่อทำงานซ่อมบำรุง
การออกแบบนี้ช่วยให้หุ่นยนต์ เกาะโครงสร้าง ปรับตำแหน่งตัวเอง และทำงานในพื้นที่แคบได้ง่าย ซึ่งเป็นข้อจำกัดที่พบได้บ่อยภายในยานอวกาศและแพลตฟอร์มในวงโคจร
นักพัฒนาระบุว่า HELIOS ถูกออกแบบโดยมองจากงานที่นักบินอวกาศต้องทำจริง เช่น การบำรุงรักษาอุปกรณ์ การเคลื่อนย้ายสัมภาระ และการประกอบโครงสร้างในอวกาศ
ทำไม “สี่แขน” จึงเหมาะกับอวกาศ บนโลก หุ่นยนต์คล้ายมนุษย์มักต้องมีขาเพื่อเดินบนพื้น บันได หรือภูมิประเทศที่ไม่เรียบ แต่ในสภาพไมโครกราวิตี ข้อจำกัดเหล่านั้นหายไป
ปัญหาหลักในอวกาศกลับเป็น การควบคุมการเคลื่อนที่ไม่ให้ลอยออกจากพื้นที่ทำงาน
หุ่นยนต์ที่มีหลายแขนสามารถแก้ปัญหานี้ได้ โดยยึดตัวกับโครงสร้างรอบ ๆ เช่น โครงเฟรมหรือราวจับด้วยแขนบางส่วน ขณะเดียวกันก็ใช้แขนที่เหลือทำงานกับเครื่องมือหรืออุปกรณ์ วิธีนี้คล้ายกับแนวคิดของระบบแขนกลในงานบริการยานอวกาศและการซ่อมบำรุงในวงโคจร
ด้วยเหตุนี้ การพัฒนาหุ่นยนต์อวกาศจำนวนมากจึงเน้นไปที่ แขนกล ระบบจับยึด และการควบคุมที่แม่นยำ มากกว่าการเคลื่อนที่แบบเดินเหมือนมนุษย์
ยังอยู่ในระยะต้นแบบ แม้แนวคิดจะน่าสนใจ แต่ HELIOS ยังอยู่ในขั้นต้นของการพัฒนา รายละเอียดทางเทคนิคหลายอย่าง เช่น ขนาด น้ำหนัก ความสามารถในการยก หรือจำนวนองศาการเคลื่อนไหว ยังไม่ได้เปิดเผยอย่างละเอียดในรายงานสาธารณะ
ในตอนนี้โครงการถูกนำเสนอในฐานะ เทคโนโลยีสาธิต (technology demonstrator) เพื่อทดลองแนวคิดใหม่ ๆ ของหุ่นยนต์ที่ทำงานในสภาวะไร้น้ำหนัก
การแข่งขันหุ่นยนต์อวกาศที่กำลังร้อนแรง HELIOS ปรากฏขึ้นในช่วงที่องค์กรอวกาศและสตาร์ตอัปทั่วโลกกำลังเร่งพัฒนาหุ่นยนต์สำหรับงานในวงโคจร
ตัวอย่างโครงการสำคัญ ได้แก่
Robonaut 2 ของ NASA หุ่นยนต์คล้ายมนุษย์ตัวแรกที่ได้ไปอวกาศ และถูกใช้เพื่อทดสอบการทำงานของหุ่นยนต์ที่มีความคล่องตัวในสภาพไร้น้ำหนัก
โครงการหุ่นยนต์นักบินอวกาศ PM01 ของจีน
หุ่นยนต์ Joy ของ Icarus Robotics
แนวโน้มทั้งหมดนี้สะท้อนภาพเดียวกัน: หุ่นยนต์กำลังจะกลายเป็นแรงงานสำคัญในวงโคจร ตั้งแต่งานตรวจสอบ ซ่อมแซม ไปจนถึงการประกอบโครงสร้างขนาดใหญ่ในอวกาศ
แนวคิดใหญ่ที่อยู่เบื้องหลัง HELIOS HELIOS แสดงให้เห็นว่าการออกแบบหุ่นยนต์สำหรับอวกาศอาจต้อง เริ่มคิดใหม่ตั้งแต่โครงสร้างพื้นฐาน ไม่ใช่เพียงแค่ดัดแปลงหุ่นยนต์บนโลก
การตัดขาออกและเพิ่มแขนเพื่อเน้น ความคล่องตัวและการยึดเกาะ เป็นตัวอย่างของการออกแบบที่สอดคล้องกับฟิสิกส์ของสภาวะไร้น้ำหนักโดยตรง
หากในอนาคตเทคโนโลยีนี้พัฒนาไปไกลกว่าต้นแบบ หุ่นยนต์แบบ HELIOS อาจช่วยนักบินอวกาศดูแลสถานีอวกาศ ประกอบโครงสร้างขนาดใหญ่ในวงโคจร และจัดการงานโลจิสติกส์ในอวกาศ—ทำให้สถานีอวกาศกลายเป็นสถานที่ทำงานที่มนุษย์และหุ่นยนต์ร่วมมือกันอย่างแท้จริง
frontiersin.org
A comprehensive survey of space robotic manipulators for ...
จุดเด่นที่สุดคือ สถาปัตยกรรมสี่แขน แทนที่จะใช้ขาเดินแบบหุ่นยนต์บนโลก แขนที่เพิ่มขึ้นถูกใช้เพื่อ:
เคลื่อนที่ภายในสถานีอวกาศ
ยึดตัวกับโครงสร้างหรือราวจับ
จัดตำแหน่งร่างกายเพื่อทำงานซ่อมบำรุง
การออกแบบนี้ช่วยให้หุ่นยนต์ เกาะโครงสร้าง ปรับตำแหน่งตัวเอง และทำงานในพื้นที่แคบได้ง่าย ซึ่งเป็นข้อจำกัดที่พบได้บ่อยภายในยานอวกาศและแพลตฟอร์มในวงโคจร
นักพัฒนาระบุว่า HELIOS ถูกออกแบบโดยมองจากงานที่นักบินอวกาศต้องทำจริง เช่น การบำรุงรักษาอุปกรณ์ การเคลื่อนย้ายสัมภาระ และการประกอบโครงสร้างในอวกาศ
ทำไม “สี่แขน” จึงเหมาะกับอวกาศ บนโลก หุ่นยนต์คล้ายมนุษย์มักต้องมีขาเพื่อเดินบนพื้น บันได หรือภูมิประเทศที่ไม่เรียบ แต่ในสภาพไมโครกราวิตี ข้อจำกัดเหล่านั้นหายไป
ปัญหาหลักในอวกาศกลับเป็น การควบคุมการเคลื่อนที่ไม่ให้ลอยออกจากพื้นที่ทำงาน
หุ่นยนต์ที่มีหลายแขนสามารถแก้ปัญหานี้ได้ โดยยึดตัวกับโครงสร้างรอบ ๆ เช่น โครงเฟรมหรือราวจับด้วยแขนบางส่วน ขณะเดียวกันก็ใช้แขนที่เหลือทำงานกับเครื่องมือหรืออุปกรณ์ วิธีนี้คล้ายกับแนวคิดของระบบแขนกลในงานบริการยานอวกาศและการซ่อมบำรุงในวงโคจร
ด้วยเหตุนี้ การพัฒนาหุ่นยนต์อวกาศจำนวนมากจึงเน้นไปที่ แขนกล ระบบจับยึด และการควบคุมที่แม่นยำ มากกว่าการเคลื่อนที่แบบเดินเหมือนมนุษย์
ยังอยู่ในระยะต้นแบบ แม้แนวคิดจะน่าสนใจ แต่ HELIOS ยังอยู่ในขั้นต้นของการพัฒนา รายละเอียดทางเทคนิคหลายอย่าง เช่น ขนาด น้ำหนัก ความสามารถในการยก หรือจำนวนองศาการเคลื่อนไหว ยังไม่ได้เปิดเผยอย่างละเอียดในรายงานสาธารณะ
ในตอนนี้โครงการถูกนำเสนอในฐานะ เทคโนโลยีสาธิต (technology demonstrator) เพื่อทดลองแนวคิดใหม่ ๆ ของหุ่นยนต์ที่ทำงานในสภาวะไร้น้ำหนัก
การแข่งขันหุ่นยนต์อวกาศที่กำลังร้อนแรง HELIOS ปรากฏขึ้นในช่วงที่องค์กรอวกาศและสตาร์ตอัปทั่วโลกกำลังเร่งพัฒนาหุ่นยนต์สำหรับงานในวงโคจร
ตัวอย่างโครงการสำคัญ ได้แก่
Robonaut 2 ของ NASA หุ่นยนต์คล้ายมนุษย์ตัวแรกที่ได้ไปอวกาศ และถูกใช้เพื่อทดสอบการทำงานของหุ่นยนต์ที่มีความคล่องตัวในสภาพไร้น้ำหนัก
โครงการหุ่นยนต์นักบินอวกาศ PM01 ของจีน
หุ่นยนต์ Joy ของ Icarus Robotics
แนวโน้มทั้งหมดนี้สะท้อนภาพเดียวกัน: หุ่นยนต์กำลังจะกลายเป็นแรงงานสำคัญในวงโคจร ตั้งแต่งานตรวจสอบ ซ่อมแซม ไปจนถึงการประกอบโครงสร้างขนาดใหญ่ในอวกาศ
แนวคิดใหญ่ที่อยู่เบื้องหลัง HELIOS HELIOS แสดงให้เห็นว่าการออกแบบหุ่นยนต์สำหรับอวกาศอาจต้อง เริ่มคิดใหม่ตั้งแต่โครงสร้างพื้นฐาน ไม่ใช่เพียงแค่ดัดแปลงหุ่นยนต์บนโลก
การตัดขาออกและเพิ่มแขนเพื่อเน้น ความคล่องตัวและการยึดเกาะ เป็นตัวอย่างของการออกแบบที่สอดคล้องกับฟิสิกส์ของสภาวะไร้น้ำหนักโดยตรง
หากในอนาคตเทคโนโลยีนี้พัฒนาไปไกลกว่าต้นแบบ หุ่นยนต์แบบ HELIOS อาจช่วยนักบินอวกาศดูแลสถานีอวกาศ ประกอบโครงสร้างขนาดใหญ่ในวงโคจร และจัดการงานโลจิสติกส์ในอวกาศ—ทำให้สถานีอวกาศกลายเป็นสถานที่ทำงานที่มนุษย์และหุ่นยนต์ร่วมมือกันอย่างแท้จริง
frontiersin.org
A comprehensive survey of space robotic manipulators for ...