คำตอบเผยแพร่แล้ว22 แหล่งที่มา
Microduck เป็ดหุ่นยนต์จิ๋วจาก Hugging Face ที่สร้างมาเพื่อฝึก AI กับหุ่นยนต์จริง
Microduck เป็นหุ่นยนต์สองขาสูง 25 เซนติเมตร น้ำหนักไม่ถึง 800 กรัม ออกแบบมาเพื่อทดลอง Reinforcement Learning ไม่ใช่หุ่นยนต์ผู้ช่วยในบ้านแบบอเนกประสงค์ ตัวหุ่นยนต์มาพร้อมพฤติกรรมที่ฝึกไว้ 7 แบบ เช่น เดิน นั่ง เตะ เก็บของ ลุกขึ้นหลังล้ม และเล่นโรลเลอร์สเกต ขณะที่ SDK โปรแกรมจำลอง และชุดฝึก RL เปิดให้ใช้งานภายใต้ Apach...
เผยแพร่โดยแก้ไขด้วย GPT-5.6 Lunaรูปภาพสร้างด้วย GPT Image 1.5
คำตอบการวิจัย
ประเด็นสำคัญ
- Microduck เป็นหุ่นยนต์สองขาสูง 25 เซนติเมตร น้ำหนักไม่ถึง 800 กรัม ออกแบบมาเพื่อทดลอง Reinforcement Learning ไม่ใช่หุ่นยนต์ผู้ช่วยในบ้านแบบอเนกประสงค์
- ตัวหุ่นยนต์มาพร้อมพฤติกรรมที่ฝึกไว้ 7 แบบ เช่น เดิน นั่ง เตะ เก็บของ ลุกขึ้นหลังล้ม และเล่นโรลเลอร์สเกต ขณะที่ SDK โปรแกรมจำลอง และชุดฝึก RL เปิดให้ใช้งานภายใต้ Apache 2.0
- ราคาเริ่มต้น 399 ดอลลาร์ก่อนภาษีและค่าจัดส่ง แต่คำสั่งซื้อใหม่อาจต้องรอประมาณ 4–6 เดือน หลังบริษัทแจ้งว่าไม่สามารถรับประกันการจัดส่งช่วงคริสต์มาสปี 2026 ได้แล้ว
AI พรอมต์
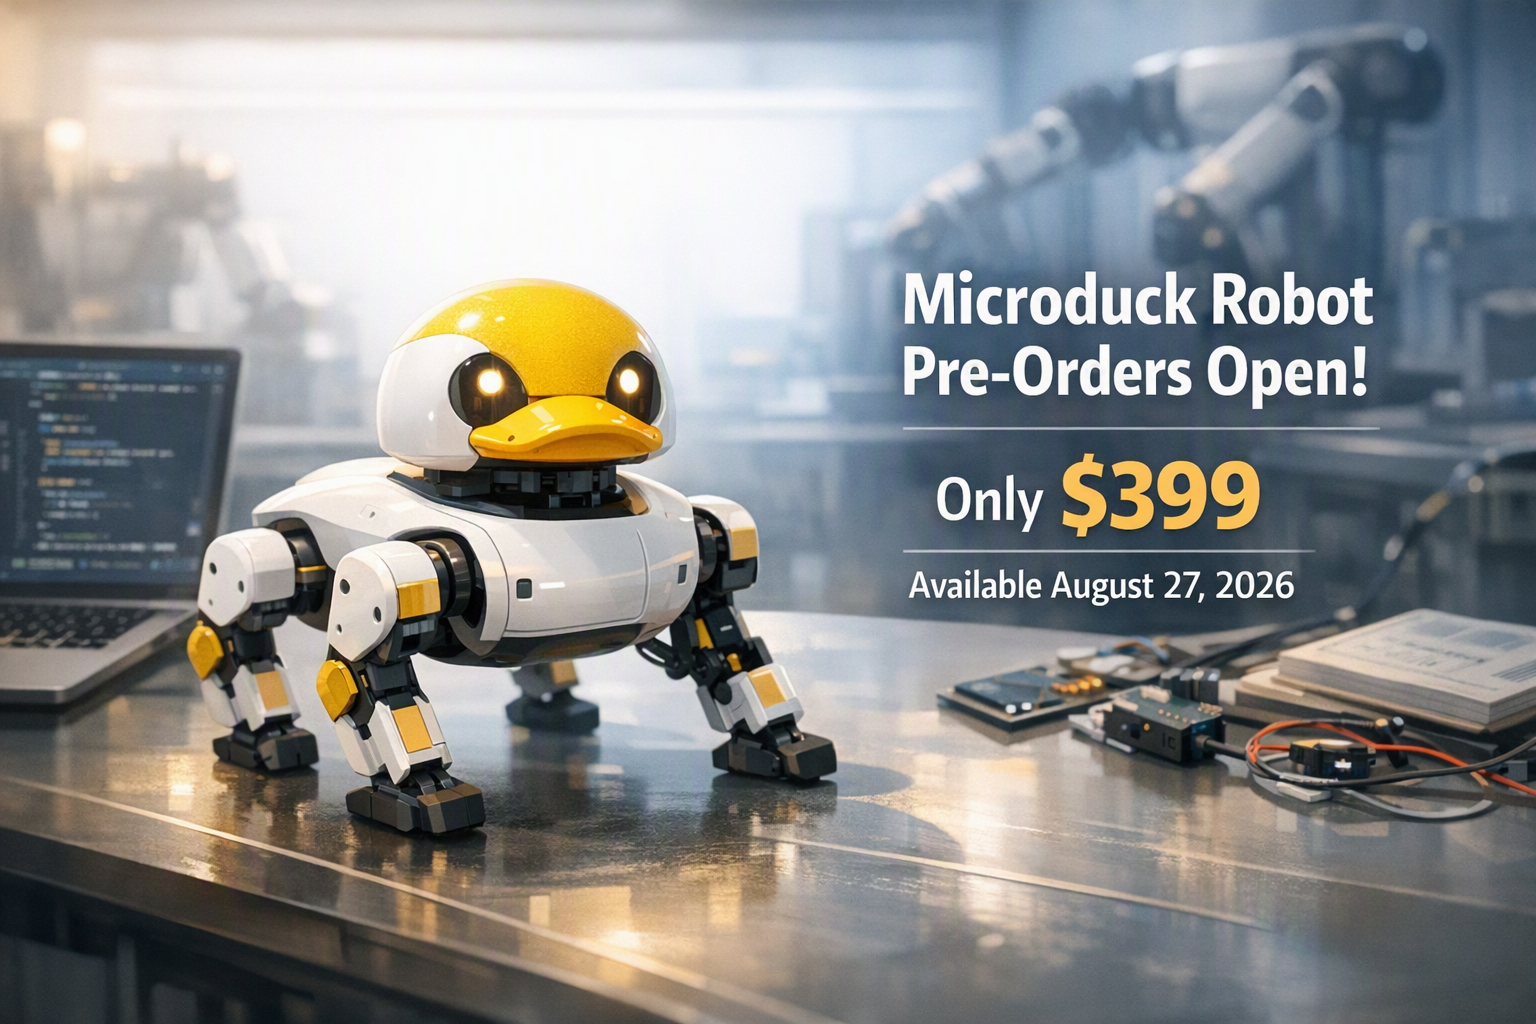
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Hugging Face and Pollen Robotics’ Microduck robot, announced on August 27, 2026, including its $399 price and pre-order availability. Article summary: Microduck is a small, consumer-priced platform for learning and experimenting with legged-robot reinforcement learning—not a general-purpose home humanoid. Hugging Face and its Pollen Robotics team opened pre-orders on A. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
Microduck คือหุ่นยนต์เป็ดสองขาตัวเล็กจาก Hugging Face และ Pollen Robotics ที่สร้างขึ้นเพื่อทดลองว่า “นโยบาย” จากการเรียนรู้แบบเสริมกำลัง หรือ Reinforcement Learning (RL) จะควบคุมหุ่นยนต์จริงได้อย่างไร
หุ่นยนต์สูง 25 เซนติเมตร น้ำหนักไม่ถึง 800 กรัม และเปิดพรีออร์เดอร์ในราคาเริ่มต้น 399 ดอลลาร์สหรัฐก่อนภาษีและค่าจัดส่งเมื่อวันที่ 27 สิงหาคม 2026 29
38 อย่างไรก็ตาม ผู้สั่งซื้อรายใหม่อาจไม่ได้รับสินค้าตามกำหนดเดิม เนื่องจากบริษัทระบุภายหลังว่าคิวจัดส่งอาจใช้เวลา 4–6 เดือน
42
จุดสำคัญคือ Microduck ไม่ได้ถูกวางตำแหน่งให้เป็นหุ่นยนต์ฮิวแมนนอยด์สำหรับทำงานบ้านหรือเป็นผู้ช่วยอัจฉริยะในชีวิตประจำวัน แต่เป็นแพลตฟอร์มทดลองขนาดกะทัดรัด ผู้ใช้สามารถนำพฤติกรรมที่มีอยู่ไปเล่นได้ทันที แล้วฝึกพฤติกรรมใหม่ในโปรแกรมจำลอง ก่อนส่งผลลัพธ์ไปทำงานบนหุ่นยนต์จริง
Microduck ทำอะไรได้บ้าง
Microduck มีมอเตอร์ 15 ตัว กล้อง LiDAR หน่วยวัดความเฉื่อย หรือ IMU จำนวน 2 ชุด และจะงอยปากแบบขยับได้สำหรับคีบหรือหยิบวัตถุขนาดเล็ก ภายในใช้คอมพิวเตอร์ระบบ Rockchip RK3566 พร้อมตัวเร่งประมวลผล AI, RAM 1 GB และพื้นที่เก็บข้อมูล 32 GB แบตเตอรี่ถอดเปลี่ยนได้และใช้งานได้ประมาณ 1 ชั่วโมง ทั้งนี้ขึ้นอยู่กับลักษณะการใช้งาน 29
32
ในกล่องมีพฤติกรรมที่ฝึกไว้แล้ว 7 แบบ เช่น เดินหรือเดินเตาะแตะ นั่ง เตะ หยิบสิ่งของ ลุกขึ้นหลังล้มในสถานการณ์ทั่วไป และเล่นโรลเลอร์สเกต 20
21
29
พฤติกรรมเหล่านี้ไม่ใช่เพียงแอนิเมชันที่กำหนดท่าทางไว้ตายตัว แต่เป็นนโยบายประสาทเทียมที่ผ่านการฝึกมาแล้ว ผู้ใช้จึงสามารถควบคุมหุ่นยนต์ด้วยคอนโทรลเลอร์ได้ตั้งแต่แกะกล่อง ขณะเดียวกันนักพัฒนาและนักวิจัยก็สามารถเข้าไปตรวจสอบหรือฝึกพฤติกรรมใหม่ได้
จึงมองได้ว่า Microduck มีผู้ใช้หลักอยู่ 2 กลุ่ม
- ผู้ผลิตงานอดิเรกและผู้สนใจทั่วไป สามารถเริ่มจากพฤติกรรมสำเร็จรูปโดยไม่ต้องเขียนโค้ดทันที
- นักพัฒนาด้านหุ่นยนต์และแมชชีนเลิร์นนิง สามารถแก้ไขสภาพแวดล้อมการฝึก สร้างรางวัลใหม่ และลองส่งพฤติกรรมจากโลกจำลองไปยังหุ่นยนต์จริง
จากโลกจำลองสู่หุ่นยนต์จริงทำงานอย่างไร
แนวคิดหลักของ Microduck คือการฝึกหุ่นยนต์ในซิมูเลชันก่อนนำผลลัพธ์ไปใช้กับฮาร์ดแวร์จริง ระบบใช้การจำลองบน MuJoCo และอัลกอริทึม PPO สำหรับ Reinforcement Learning จากนั้นส่งออกนโยบายเป็นไฟล์ ONNX เพื่อให้หุ่นยนต์ประมวลผลภายในเครื่อง โดยวงจรควบคุมทำงานที่ 50 Hz 20
21
30
ความยากไม่ได้อยู่ที่การทำให้เป็ดในโลกจำลองเดินได้ แต่อยู่ที่การทำให้พฤติกรรมนั้นรับมือกับความแตกต่างระหว่างโลกเสมือนและหุ่นยนต์จริงได้ ระบบจึงพยายามทำให้แบบจำลองไม่สมบูรณ์แบบเกินไป โดยใส่ปัจจัยต่าง ๆ เช่น พฤติกรรมของแอ็กชูเอเตอร์ แรงเสียดทาน ระดับแบตเตอรี่ ความหน่วงของคำสั่ง และระยะหลวมของกลไกเข้าไปในการฝึก พร้อมสุ่มเงื่อนไขที่หลากหลายเพื่อไม่ให้นโยบายจำเพียงสภาพแวดล้อมที่ “สมบูรณ์แบบ” แบบเดียว 30
หนึ่งในประเด็นสำคัญสำหรับหุ่นยนต์สองขนาดเล็กคือ backlash หรือระยะหลวมของชุดเฟือง เมื่อมอเตอร์ได้รับคำสั่ง ตำแหน่งข้อต่อจริงอาจไม่เปลี่ยนทันทีตามที่คาดไว้ การจำลองช่องว่างดังกล่าว รวมถึงตำแหน่งที่ตัวเข้ารหัสวัดการเคลื่อนไหว ทำให้นโยบายต้องเรียนรู้ที่จะรับมือกับความคลาดเคลื่อนบางส่วนตั้งแต่ก่อนนำไปใช้กับเครื่องจริง 30
เป้าหมายคือเพิ่มโอกาสที่พฤติกรรมจะถ่ายโอนจากซิมูเลชันไปยังฮาร์ดแวร์ได้อย่างเสถียร ไม่ใช่การรับประกันว่าทุกการทดลองจะทำงานสำเร็จตั้งแต่ครั้งแรก
กระบวนการนี้ต้องใช้พลังประมวลผลมากกว่าที่ราคาหุ่นยนต์ 399 ดอลลาร์อาจทำให้คาดไว้ ตัวอย่างการฝึกใช้งานสภาพแวดล้อมจำลองหลายพันชุดพร้อมกันและต้องอาศัยฮาร์ดแวร์ที่รองรับ CUDA โดยการฝึกนโยบายเดินหนึ่งครั้งตามชุดเริ่มต้นอย่างรวดเร็วที่เผยแพร่ไว้ใช้เวลาประมาณ 1–2 ชั่วโมง ผู้ที่ไม่มี GPU เหมาะสมสามารถส่งงานฝึกผ่าน Hugging Face Jobs ได้ 20
21
คำว่าโอเพนซอร์สครอบคลุมแค่ไหน
Pollen Robotics ระบุว่า SDK โปรแกรมจำลอง และชุด Reinforcement Learning ทั้งหมดเปิดให้ใช้งานภายใต้ใบอนุญาต Apache 2.0 พร้อมเผยแพร่นโยบายและเอกสารการฝึกเพื่อให้ผู้ใช้ตรวจสอบว่าแต่ละพฤติกรรมทำงานอย่างไร 29
43
แต่ “โอเพนซอร์ส” ในกรณีนี้หมายถึงซอฟต์แวร์และกระบวนการเรียนรู้เป็นหลัก ไม่ได้หมายความว่าไฟล์ออกแบบกลไกและอุปกรณ์อิเล็กทรอนิกส์ทุกชิ้นของหุ่นยนต์เชิงพาณิชย์จะเปิดเผยภายใต้ใบอนุญาตเดียวกัน ผู้ที่สนใจจึงควรแยกให้ออกระหว่าง ซอฟต์แวร์แบบเปิด กับ ฮาร์ดแวร์แบบเปิดทั้งหมด
คุณค่าหลักของ Microduck จึงไม่ได้อยู่ที่การถอดเปลือกหรือดัดแปลงรูปลักษณ์ แต่คือการเปิดให้ทำซ้ำวงจรการเรียนรู้ ตั้งแต่กำหนดสภาพแวดล้อม ฝึกนโยบาย ส่งออกไฟล์ และทดสอบกับร่างกายจริง
มือใหม่เริ่มต้นได้แค่ไหน
พฤติกรรมสำเร็จรูปทำให้ Microduck เริ่มเล่นได้โดยไม่ต้องเขียนโค้ดตั้งแต่วันแรก แต่การฝึกทักษะใหม่ให้ทำงานได้อย่างน่าเชื่อถือเป็นอีกเรื่องหนึ่ง ผู้ใช้ควรมีความรู้เกี่ยวกับ Python แนวคิด Reinforcement Learning การออกแบบรางวัล การจำลอง พลวัตของหุ่นยนต์ และการฝึกโมเดลด้วย GPU
นอกจากนี้ยังต้องทดสอบนโยบายอย่างระมัดระวังบนฮาร์ดแวร์จริง เพราะการล้ม การชน หรือคำสั่งมอเตอร์ที่คาดไม่ถึงอาจสร้างความเสียหายต่อหุ่นยนต์หรือสิ่งของรอบข้างได้
ดังนั้น Microduck เหมาะกับการเป็นแพลตฟอร์มการศึกษาและการทดลองที่มีรูปลักษณ์เป็นมิตร มากกว่าจะเป็นหุ่นยนต์แบบเสียบปลั๊กแล้วสั่งด้วยภาษาธรรมชาติให้เรียนรู้กลเม็ดใหม่ได้ทันที
ราคา 399 ดอลลาร์เปลี่ยนการทดลองหุ่นยนต์อย่างไร
ราคา 399 ดอลลาร์ก่อนภาษีและค่าจัดส่งทำให้การทดลองแบบ sim-to-real เข้าถึงได้ง่ายกว่าการซื้อหุ่นยนต์วิจัยขนาดเต็มตัวอย่างมาก แต่การเปรียบเทียบนี้ควรมองเป็นภาพรวม ไม่ใช่มาตรฐานตลาดแบบเดียวกัน เพราะ Microduck มีขนาดเล็ก ความสามารถจำกัดกว่า และออกแบบมาสำหรับการทดลองเฉพาะทาง
ราคาที่ต่ำลงยังทำให้การทดลองหลายหุ่นยนต์เป็นไปได้มากขึ้น Pollen Robotics ยกตัวอย่างแนวคิดอย่างการแข่งขัน การเล่นฟุตบอล และการให้หุ่นยนต์ตอบสนองต่อกันเอง หุ่นยนต์ราคาไม่สูงหลายตัวอาจเปิดโอกาสให้ทดลองสถานการณ์การเรียนรู้ที่ทำได้ยากเมื่อมีหุ่นยนต์วิจัยเฉพาะทางเพียงตัวเดียว 35
37
บทบาทในกลยุทธ์หุ่นยนต์ของ Hugging Face
Hugging Face เข้าซื้อ Pollen Robotics ในเดือนเมษายน 2025 เพื่อเชื่อมฮาร์ดแวร์หุ่นยนต์แบบเปิดเข้ากับระบบซอฟต์แวร์และการแบ่งปันโมเดลของบริษัท Pollen มีหุ่นยนต์ในตระกูล Reachy 2 ซึ่งเป็นฮิวแมนนอยด์สำหรับงานวิจัยขนาดใหญ่กว่า ขณะที่ Reachy Mini มุ่งเน้นปฏิสัมพันธ์ การสื่อสารด้วยเสียง การมองเห็น และการเขียนโปรแกรมเชิงสร้างสรรค์ 10
11
Microduck เลือกเส้นทางที่ต่างออกไป โดยเน้นการเคลื่อนที่ การลงมือทำทางกายภาพ Reinforcement Learning และการถ่ายโอนจากซิมูเลชันสู่โลกจริง หากแนวคิดนี้ขยายตัว ชุมชนอาจไม่ได้แบ่งปันเพียงโมเดลภาษาและโมเดลภาพ แต่ยังแบ่งปันพฤติกรรม สภาพแวดล้อม และสูตรการฝึกสำหรับร่างหุ่นยนต์แบบเดียวกันได้ด้วย
ราคา สี และกำหนดส่ง
Microduck เปิดตัว 4 สี ได้แก่ Cream, Graphite, Lavender และ Sky โดยเปิดพรีออร์เดอร์ที่ราคา 399 ดอลลาร์ก่อนภาษีและค่าจัดส่ง เดิมบริษัทตั้งเป้าเริ่มจัดส่งก่อนคริสต์มาสปี 2026 ในอเมริกาเหนือและยุโรป 37
38
แต่รายงานภายหลังระบุว่าบริษัทไม่สามารถรับประกันการจัดส่งช่วงคริสต์มาสสำหรับคำสั่งซื้อใหม่ได้แล้ว และหน้าเช็กเอาต์แสดงเวลารอโดยประมาณ 4–6 เดือนระหว่างเร่งเพิ่มกำลังการผลิต ผู้ซื้อจึงควรมองกำหนดส่งช่วงวันหยุดดังกล่าวเป็นเพียงเป้าหมายแรกเริ่ม ไม่ใช่วันที่รับประกัน 42
บทสรุปของ Microduck จึงขึ้นอยู่กับสิ่งที่ผู้ซื้อคาดหวัง หากต้องการหุ่นยนต์เพื่อนคุยหรือผู้ช่วยในบ้าน หุ่นยนต์สองขาสูง 25 เซนติเมตรนี้อาจมีขีดจำกัดมากเกินไป แต่สำหรับผู้ที่อยากศึกษาว่าพฤติกรรมที่เรียนรู้จาก MuJoCo จะถูกนำไปใช้กับหุ่นยนต์จริงได้อย่างไร Microduck ถือเป็นแพลตฟอร์มที่น่าสนใจ เพราะมาพร้อมพฤติกรรมสำเร็จรูป ซอฟต์แวร์แบบเปิด และพื้นที่ให้ทดลองต่อยอดในราคาที่เข้าถึงได้มากขึ้น
Studio Global AI
ทำการวิจัยต่อ
หน้านี้รวมคำตอบที่ได้รับการสนับสนุนจากแหล่งที่มาซึ่งคุณสามารถดำเนินการต่อภายใน Studio Global
คนยังถาม
คำตอบสั้น ๆ สำหรับ "Microduck เป็ดหุ่นยนต์จิ๋วจาก Hugging Face ที่สร้างมาเพื่อฝึก AI กับหุ่นยนต์จริง" คืออะไร
Microduck เป็นหุ่นยนต์สองขาสูง 25 เซนติเมตร น้ำหนักไม่ถึง 800 กรัม ออกแบบมาเพื่อทดลอง Reinforcement Learning ไม่ใช่หุ่นยนต์ผู้ช่วยในบ้านแบบอเนกประสงค์
ประเด็นสำคัญที่ต้องตรวจสอบก่อนคืออะไร?
Microduck เป็นหุ่นยนต์สองขาสูง 25 เซนติเมตร น้ำหนักไม่ถึง 800 กรัม ออกแบบมาเพื่อทดลอง Reinforcement Learning ไม่ใช่หุ่นยนต์ผู้ช่วยในบ้านแบบอเนกประสงค์ ตัวหุ่นยนต์มาพร้อมพฤติกรรมที่ฝึกไว้ 7 แบบ เช่น เดิน นั่ง เตะ เก็บของ ลุกขึ้นหลังล้ม และเล่นโรลเลอร์สเกต ขณะที่ SDK โปรแกรมจำลอง และชุดฝึก RL เปิดให้ใช้งานภายใต้ Apache 2.0
ฉันควรทำอย่างไรต่อไปในทางปฏิบัติ?
ราคาเริ่มต้น 399 ดอลลาร์ก่อนภาษีและค่าจัดส่ง แต่คำสั่งซื้อใหม่อาจต้องรอประมาณ 4–6 เดือน หลังบริษัทแจ้งว่าไม่สามารถรับประกันการจัดส่งช่วงคริสต์มาสปี 2026 ได้แล้ว
แหล่งที่มา
pollen-robotics.comMicroduck - A tiny biped robot you can teach new tricks
businessinsider.comHugging Face says sales for its robot ducks topped $2.6 million in 24 hours. Now there's a backlog.
ai-daily.devAI Daily Dev — August 18, 2026
marktechpost.com