คำตอบเผยแพร่แล้ว21 แหล่งที่มา
จีนส่ง ‘หุ่นยนต์สุนัข’ ขึ้นไปสำรวจ สร้างฐานทัพ และเฝ้าฐานดวงจันทร์ ภายในปี 2035
นักวิจัยจาก China Academy of Space Technology (CAST) ตีพิมพ์แนวคิดในวารสาร Chinese Space Science and Technology วาดภาพหุ่นยนต์สี่ขา 2 ตัวทำงานคู่กับนักบินอวกาศ 3 คน ณ สถานีวิจัยนานาชาติบนดวงจันทร์ (ILRS) บริเวณขั้วโลกใต้ โครงสร้างทีม: นักบินอวกาศคนที่ 1 ควบคุมหุ่นยนต์สุนัข 2 ตัวในการสำรวจภูมิประเทศและระบุอันตราย, คน...
เผยแพร่โดยแก้ไขด้วย DeepSeek-V4-Flashรูปภาพสร้างด้วย GPT Image 1.5
คำตอบการวิจัย
ประเด็นสำคัญ
- นักวิจัยจาก China Academy of Space Technology (CAST) ตีพิมพ์แนวคิดในวารสาร Chinese Space Science and Technology วาดภาพหุ่นยนต์สี่ขา 2 ตัวทำงานคู่กับนักบินอวกาศ 3 คน ณ สถานีวิจัยนานาชาติบนดวงจันทร์ (ILRS) บริเวณขั้วโลกใต้
- โครงสร้างทีม: นักบินอวกาศคนที่ 1 ควบคุมหุ่นยนต์สุนัข 2 ตัวในการสำรวจภูมิประเทศและระบุอันตราย, คนที่ 2 เก็บตัวอย่างหินและทำวิจัยทางวิทยาศาสตร์, คนที่ 3 นั่งควบคุมภารกิจในยานสำรวจแรงดันขนาดเท่ารถตู้
- แนวคิดนี้เป็นแค่พิมพ์เขียวในขั้นวิจัย แต่สอดคล้องกับแผนระยะของจีน: ส่งยานอัตโนมัติ Chang'e 7 (ปี 2026) และ Chang'e 8 (2028) นำร่อง, ลงจอดมนุษย์บนดวงจันทร์ภายในปี 2030, และสร้างสถานีพื้นฐานที่ขั้วโลกใต้ให้แล้วเสร็จภายใ...
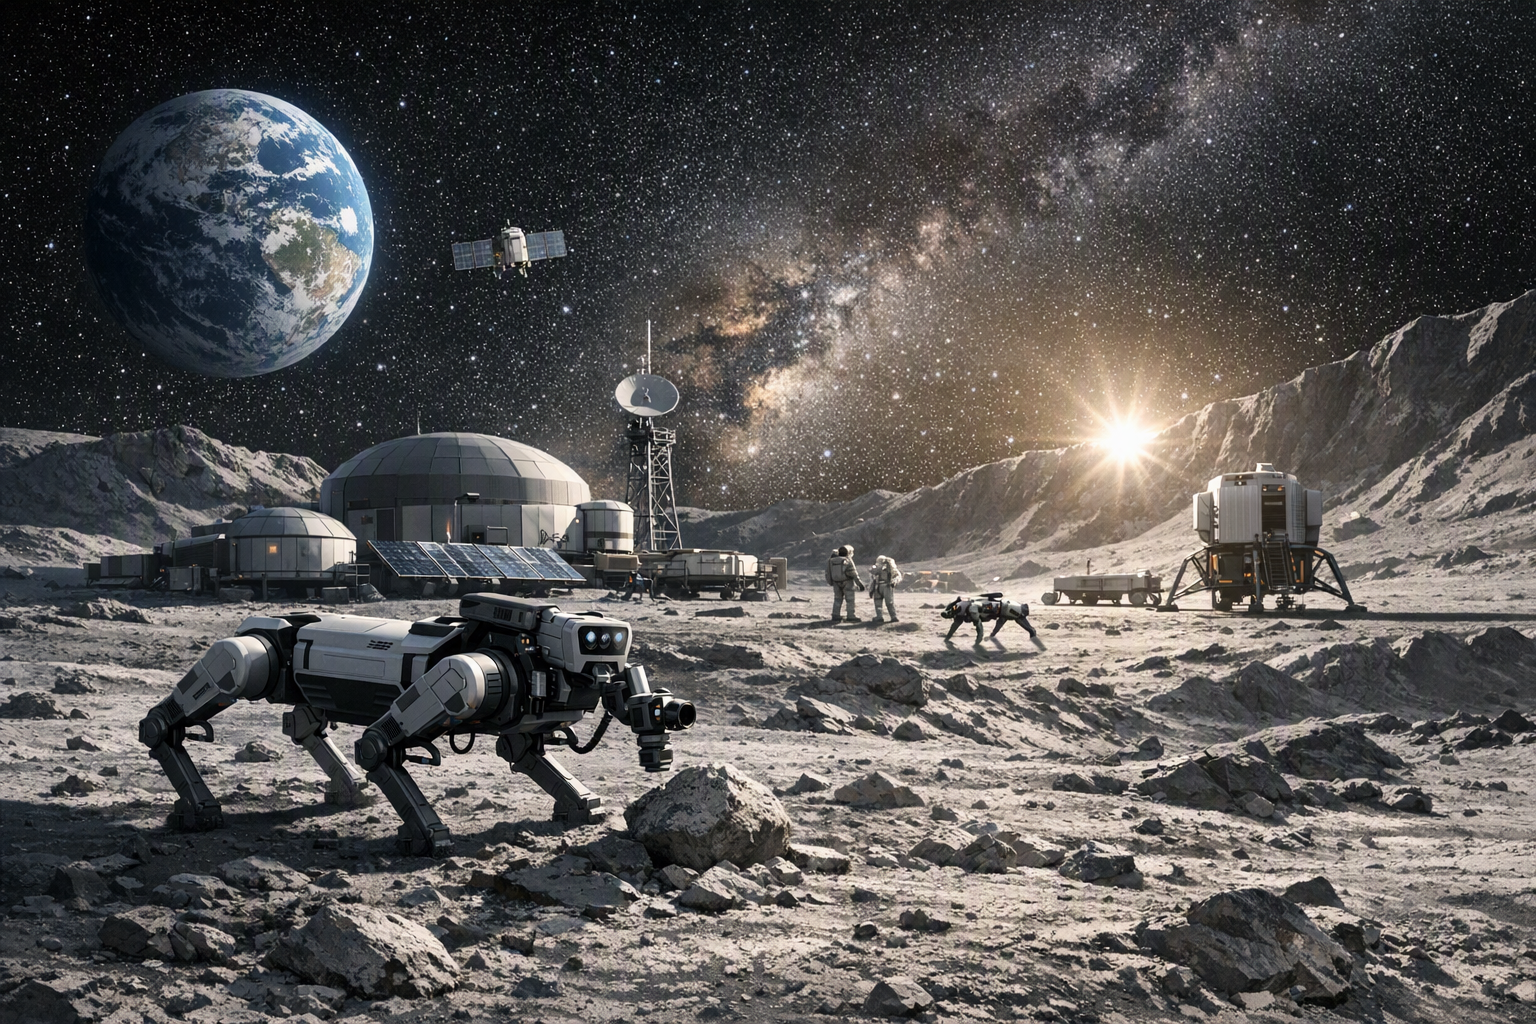
AI พรอมต์
openai.comCreate a landscape editorial hero image for this Studio Global article: What is China's proposed plan for using robot dogs at its future International Lunar Research Station on the Moon's south pole, including th. Article summary: Chinese researchers from the China Academy of Space Technology (CAST) published a concept in the journal *Chinese Space Science and Technology* outlining how robot dogs could operate at the International Lunar Research S. Topic tags: general, general web, user generated, news. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts w
นักวิจัยจีนจาก China Academy of Space Technology (CAST) ได้ตีพิมพ์แนวคิดในวารสาร Chinese Space Science and Technology ที่อธิบายว่าหุ่นยนต์สี่ขา หรือที่เรียกกันทั่วไปว่า “Robot Dog” (หุ่นยนต์สุนัข) จะสามารถปฏิบัติงานที่สถานีวิจัยนานาชาติบนดวงจันทร์ (ILRS) บริเวณขั้วโลกใต้ได้อย่างไร พิมพ์เขียวนี้描绘ถึงทีมนักบินอวกาศ 3 คนที่ทำงานร่วมกับเครื่องจักรอัจฉริยะ 2 ตัว โดยมีบทบาทตั้งแต่การสำรวจภูมิประเทศ การสกัดทรัพยากร การบำรุงรักษาประจำวัน ไปจนถึงการให้กำลังใจลูกเรือ
Studio Global AI
ทำการวิจัยต่อ
หน้านี้รวมคำตอบที่ได้รับการสนับสนุนจากแหล่งที่มาซึ่งคุณสามารถดำเนินการต่อภายใน Studio Global
คนยังถาม
คำตอบสั้น ๆ สำหรับ "จีนส่ง ‘หุ่นยนต์สุนัข’ ขึ้นไปสำรวจ สร้างฐานทัพ และเฝ้าฐานดวงจันทร์ ภายในปี 2035" คืออะไร
นักวิจัยจาก China Academy of Space Technology (CAST) ตีพิมพ์แนวคิดในวารสาร Chinese Space Science and Technology วาดภาพหุ่นยนต์สี่ขา 2 ตัวทำงานคู่กับนักบินอวกาศ 3 คน ณ สถานีวิจัยนานาชาติบนดวงจันทร์ (ILRS) บริเวณขั้วโลกใต้
ประเด็นสำคัญที่ต้องตรวจสอบก่อนคืออะไร?
นักวิจัยจาก China Academy of Space Technology (CAST) ตีพิมพ์แนวคิดในวารสาร Chinese Space Science and Technology วาดภาพหุ่นยนต์สี่ขา 2 ตัวทำงานคู่กับนักบินอวกาศ 3 คน ณ สถานีวิจัยนานาชาติบนดวงจันทร์ (ILRS) บริเวณขั้วโลกใต้ โครงสร้างทีม: นักบินอวกาศคนที่ 1 ควบคุมหุ่นยนต์สุนัข 2 ตัวในการสำรวจภูมิประเทศและระบุอันตราย, คนที่ 2 เก็บตัวอย่างหินและทำวิจัยทางวิทยาศาสตร์, คนที่ 3 นั่งควบคุมภารกิจในยานสำรวจแรงดันขนาดเท่ารถตู้
ฉันควรทำอย่างไรต่อไปในทางปฏิบัติ?
แนวคิดนี้เป็นแค่พิมพ์เขียวในขั้นวิจัย แต่สอดคล้องกับแผนระยะของจีน: ส่งยานอัตโนมัติ Chang'e 7 (ปี 2026) และ Chang'e 8 (2028) นำร่อง, ลงจอดมนุษย์บนดวงจันทร์ภายในปี 2030, และสร้างสถานีพื้นฐานที่ขั้วโลกใต้ให้แล้วเสร็จภายใ...
แหล่งที่มา
scmp.comChina’s lunar research station could be guarded by robot watchdogs: scientists
news24online.comChina's moon base plan: Robot dogs could soon patrol the ...
interestingengineering.comChina's 2035 moon base could see robot dogs patrol, build ...
gadgetreview.comChina Wants Robot Dogs to Help Build Its Moon Base by 2035