คำตอบเผยแพร่แล้ว20 แหล่งที่มา
RP1 ของ RoboParty เปิดให้พัฒนาหุ่นยนต์ฮิวแมนนอยด์ได้ตั้งแต่ฮาร์ดแวร์ถึง AI
RP1 เป็นแพลตฟอร์มหุ่นยนต์ฮิวแมนนอยด์สูง 135 ซม. ที่ RoboParty เปิดทรัพยากรทั้งด้านการออกแบบเครื่องกลและไฟฟ้า โมดูลข้อต่อ เฟิร์มแวร์ โมเดลหุ่นยนต์ การนำระบบไปใช้งาน และการเรียนรู้ ข้อมูลระบุรุ่นที่มี 24 หรือ 30 องศาอิสระ แต่หน้าโครงการ GitHub ยังระบุรุ่น 28 และ 42 องศาอิสระด้วย จึงควรตรวจสอบรายละเอียดของแต่ละรุ่นแยกก...
เผยแพร่โดยแก้ไขด้วย GPT-6 Lunaรูปภาพสร้างด้วย GPT Image 2
คำตอบการวิจัย
ประเด็นสำคัญ
- RP1 เป็นแพลตฟอร์มหุ่นยนต์ฮิวแมนนอยด์สูง 135 ซม. ที่ RoboParty เปิดทรัพยากรทั้งด้านการออกแบบเครื่องกลและไฟฟ้า โมดูลข้อต่อ เฟิร์มแวร์ โมเดลหุ่นยนต์ การนำระบบไปใช้งาน และการเรียนรู้
- ข้อมูลระบุรุ่นที่มี 24 หรือ 30 องศาอิสระ แต่หน้าโครงการ GitHub ยังระบุรุ่น 28 และ 42 องศาอิสระด้วย จึงควรตรวจสอบรายละเอียดของแต่ละรุ่นแยกกัน
- คำว่าโอเพนซอร์สครบชุดบอกขอบเขตของโครงการโดยรวม แต่ไม่ได้ยืนยันว่าองค์ประกอบทุกชิ้นสมบูรณ์หรือพร้อมใช้งาน ต้องตรวจเอกสารและไฟล์ในคลังที่เกี่ยวข้องก่อน
AI พรอมต์
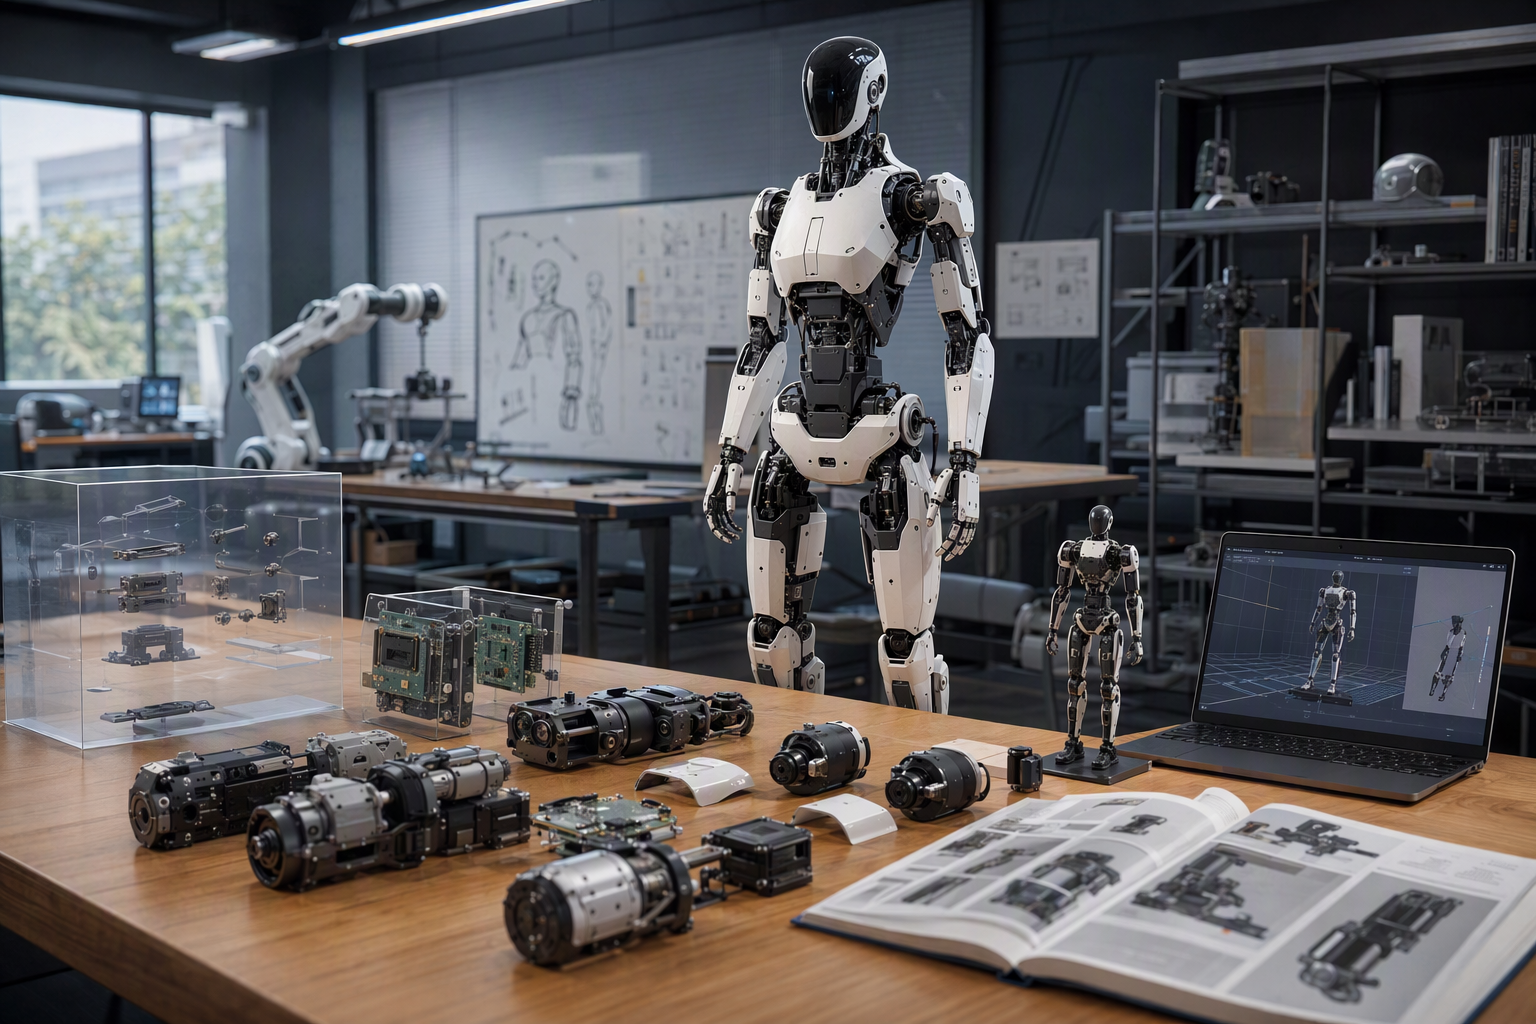
openai.comCreate a landscape editorial hero image for this Studio Global article: What did RoboParty release with its RP1 full-stack open-source humanoid platform, as reported on October 28, 2026, following its October 25. Article summary: RoboParty released RP1 (ROBOTO 01) as a full-stack open-source humanoid platform combining hardware designs, joint modules, firmware, robot models, deployment and learning tools for robotics research and embodied AI deve. Topic tags: general, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fak
RoboParty เปิดตัว RP1 (ROBOTO 01) ในฐานะแพลตฟอร์มหุ่นยนต์ฮิวแมนนอยด์โอเพนซอร์สสำหรับงานวิจัยหุ่นยนต์และการพัฒนา AI ที่เรียนรู้และทำงานผ่านร่างกายจริง จุดเด่นไม่ได้อยู่แค่ตัวหุ่นยนต์ แต่รวมทรัพยากรหลายส่วน ตั้งแต่ฮาร์ดแวร์และโมดูลข้อต่อ ไปจนถึงเฟิร์มแวร์ โมเดลหุ่นยนต์ การนำไปใช้งาน และเครื่องมือเรียนรู้ไว้ในชุดพัฒนาเดียว 1
7
เปิดอะไรให้ชุมชนนักพัฒนา
โครงการ RP1 บน GitHub อธิบายชุดพัฒนาที่ครอบคลุมงานออกแบบเครื่องกลและไฟฟ้า โมดูลข้อต่อ ROMOMO เฟิร์มแวร์ โมเดลหุ่นยนต์ การนำระบบไปใช้งาน และการเรียนรู้ รายการคลังฮาร์ดแวร์ยังระบุเอกสารทดสอบและขั้นตอนการประกอบด้วย 7
8
หน้าเว็บผลิตภัณฑ์ของ RoboParty ยังระบุทรัพยากรซอฟต์แวร์ เช่น ระบบปฏิบัติการ ไดรเวอร์มอเตอร์ อัลกอริทึมการเดิน โมเดลการรับรู้และการตัดสินใจ มิดเดิลแวร์ ROS 2, SDK รวมถึงสภาพแวดล้อมจำลองและโค้ดฝึกระบบ อย่างไรก็ตาม รายการเหล่านี้บอกถึงขอบเขตที่บริษัทระบุไว้ ไม่ได้ยืนยันด้วยตัวเองว่าแต่ละส่วนสมบูรณ์หรือพร้อมใช้ในงานจริงแล้ว 24
ข้อดีสำหรับนักพัฒนาคือมีทางเลือกให้ศึกษาได้หลายชั้น ไม่ได้จำกัดอยู่แค่การเรียกใช้ API เดียว แต่หากจะนำส่วนใดไปใช้กับโครงการจริง ควรตรวจไฟล์และเอกสารในคลังที่เกี่ยวข้องโดยตรง 7
8
ขนาด รุ่น และชิ้นส่วนแบบโมดูลาร์
รายงานเกี่ยวกับการเปิดตัวระบุว่า RP1 สูง 135 ซม. และมีรุ่น 24 หรือ 30 องศาอิสระ (DoF) 11 หน้าเว็บผลิตภัณฑ์ระบุความสูงไว้ที่ 1.35 เมตรเช่นกัน
24 ขณะที่หน้าโครงการ GitHub ยังกล่าวถึงรุ่น 28 และ 42 DoF ด้วย ตัวเลขที่แตกต่างกันนี้อาจอ้างถึงการจัดชุดหรือการกำหนดค่าคนละแบบ จึงไม่ควรเหมารวมเป็นสเปกเดียว
22
มีรายงานว่าเปลี่ยนโมดูลส่วนหัวได้ และเลือกติดตั้งมือแบบคล่องแคล่วได้ 17 แต่ข้อมูลที่มีไม่ได้ยืนยันรายละเอียด DoF ของแต่ละรุ่น หรือทางเลือกของโมดูลมือแต่ละแบบอย่างอิสระ
ข้อต่อ ROMOMO และซอฟต์แวร์การเคลื่อนไหว
RP1 ใช้โมดูลข้อต่อ ROMOMO ที่พัฒนาโดย RoboParty รายงานอธิบายว่ามีแอ็กชูเอเตอร์ 4 ขนาด ใช้มอเตอร์แบบอินเนอร์โรเตอร์และชุดทดรอบเฟืองแพลเนทารีสองขั้น โดยมีไดรเวอร์ในตัวควบคุมกระแส ความเร็ว และตำแหน่งที่ข้อต่อแต่ละชุด 17
18 โมดูลขนาดใหญ่ที่สุดมีแรงบิดพิกัด 44 นิวตัน-เมตร และแรงบิดสูงสุด 160 นิวตัน-เมตร ซึ่งเป็นค่าคนละประเภท ไม่ควรนำมาใช้แทนกัน
18
รายงานยังระบุว่าตัวขับข้อต่อสื่อสารกับตัวควบคุมหลักผ่าน CAN-FD 17 อย่างไรก็ดี แหล่งข้อมูลที่มีไม่ได้ยืนยันรายละเอียดเชิงกลทุกประเด็นหรือข้อแลกเปลี่ยนในการออกแบบที่มีการพูดถึงในวงกว้าง
ด้านการเรียนรู้ แหล่งข้อมูลระบุชื่อ MimicLite และ UFO ว่าเป็นเครื่องมือที่เกี่ยวข้องกับ RP1 5
22 RoboParty อธิบายว่า UFO เป็นเฟรมเวิร์กฝึกทักษะการเคลื่อนไหวของมอเตอร์ผ่านการเรียนรู้แบบเสริมกำลังที่ไม่ต้องอาศัยป้ายกำกับ โดยครอบคลุมการเปลี่ยนผ่านระหว่างทักษะ การรับมือสิ่งรบกวน และการฟื้นตัวหลังล้ม
20 แต่ข้อมูลที่มีไม่ได้ยืนยันรายการท่าทางทั้งหมดที่หุ่นยนต์สาธิตได้
สิ่งที่ควรตรวจสอบก่อนนำไปพัฒนาต่อยอด
คำว่า “โอเพนซอร์สครบชุด” สื่อถึงความกว้างของโครงการ แต่ไม่ใช่หลักฐานว่าไฟล์และเครื่องมือทุกส่วนพร้อมใช้งานแล้ว โครงการระบุทรัพยากรด้านฮาร์ดแวร์ เฟิร์มแวร์ โมเดล การนำระบบไปใช้ และการเรียนรู้ ส่วนหน้าเว็บผลิตภัณฑ์ระบุหมวดซอฟต์แวร์เพิ่มเติม 7
24 ก่อนวางแผนพัฒนา ควรตรวจไฟล์ ขั้นตอน และสิ่งที่ต้องติดตั้งของระบบย่อยที่ต้องการใช้โดยตรง
ข้อมูลที่ตรวจสอบได้ในที่นี้ยังไม่ได้ระบุเงื่อนไขการเข้าร่วมโครงการเบต้าสำหรับนักพัฒนา หรือข้อผูกพันในการส่งข้อเสนอแนะอย่างชัดเจน เช่น ต้องมีประสบการณ์หรืออุปกรณ์แบบใด มีเกณฑ์คัดเลือกหรือไม่ ต้องรายงานผลอย่างไร หรือผู้เข้าร่วมจะได้รับสิทธิ์ใช้ฮาร์ดแวร์หรือไม่
สรุป
RP1 คือแพลตฟอร์มหุ่นยนต์ฮิวแมนนอยด์สูง 135 ซม. ที่นำเสนอทรัพยากรเปิดสำหรับการพัฒนาฮาร์ดแวร์และซอฟต์แวร์ รวมถึงข้อต่อ ROMOMO และเครื่องมือเรียนรู้ 7
11
20 ภาพรวมของสิ่งที่เปิดให้ใช้งานมีระบุไว้ แต่รายละเอียดการกำหนดค่ารุ่น ความครบถ้วนของแต่ละคลังโค้ด และเงื่อนไขโครงการเบต้า ยังควรตรวจสอบจากเอกสารต้นทางที่เกี่ยวข้อง
Studio Global AI
ทำการวิจัยต่อ
หน้านี้รวมคำตอบที่ได้รับการสนับสนุนจากแหล่งที่มาซึ่งคุณสามารถดำเนินการต่อภายใน Studio Global
คนยังถาม
คำตอบสั้น ๆ สำหรับ "RP1 ของ RoboParty เปิดให้พัฒนาหุ่นยนต์ฮิวแมนนอยด์ได้ตั้งแต่ฮาร์ดแวร์ถึง AI" คืออะไร
RP1 เป็นแพลตฟอร์มหุ่นยนต์ฮิวแมนนอยด์สูง 135 ซม. ที่ RoboParty เปิดทรัพยากรทั้งด้านการออกแบบเครื่องกลและไฟฟ้า โมดูลข้อต่อ เฟิร์มแวร์ โมเดลหุ่นยนต์ การนำระบบไปใช้งาน และการเรียนรู้
ประเด็นสำคัญที่ต้องตรวจสอบก่อนคืออะไร?
RP1 เป็นแพลตฟอร์มหุ่นยนต์ฮิวแมนนอยด์สูง 135 ซม. ที่ RoboParty เปิดทรัพยากรทั้งด้านการออกแบบเครื่องกลและไฟฟ้า โมดูลข้อต่อ เฟิร์มแวร์ โมเดลหุ่นยนต์ การนำระบบไปใช้งาน และการเรียนรู้ ข้อมูลระบุรุ่นที่มี 24 หรือ 30 องศาอิสระ แต่หน้าโครงการ GitHub ยังระบุรุ่น 28 และ 42 องศาอิสระด้วย จึงควรตรวจสอบรายละเอียดของแต่ละรุ่นแยกกัน
ฉันควรทำอย่างไรต่อไปในทางปฏิบัติ?
คำว่าโอเพนซอร์สครบชุดบอกขอบเขตของโครงการโดยรวม แต่ไม่ได้ยืนยันว่าองค์ประกอบทุกชิ้นสมบูรณ์หรือพร้อมใช้งาน ต้องตรวจเอกสารและไฟล์ในคลังที่เกี่ยวข้องก่อน
แหล่งที่มา
finance.yahoo.comBorn to Be Open: RoboParty Launches RP1, a Full-Stack ...
github.comRP1/README.md at main · Roboparty/RP1
roboparty.comROBOTO 01
pandaily.comRoboParty Open-Sources Its RP1 Humanoid, From Mechanical Design and Joints to Control Software