คำตอบเผยแพร่แล้ว17 แหล่งที่มา
จากเดินตรวจสู่เก็บหลักฐาน: ตูตู หุ่นยนต์สุนัขของ Amap ทำงานในวิทยาเขตอาลีบาบาอย่างไร
ตูตูทำงานตรวจพื้นที่ในวิทยาเขตซีซีของอาลีบาบา โดยเดินทางไปยังจุดที่ได้รับมอบหมาย สังเกตการณ์ เก็บหลักฐาน และส่งผลกลับให้ทีมงานตรวจทาน ไม่ใช่แค่เดินตามเส้นทางประจำ [2][17] ระบบ ABot แบ่งการทำงานเป็นชั้นข้อมูลเชิงพื้นที่ โมเดลนำทางและปฏิบัติการ และระบบวางแผนภารกิจ ส่วนบุคลากรยังมีบทบาทตรวจสอบหลักฐานและจัดการกรณีที่พบ...
เผยแพร่โดยแก้ไขด้วย GPT-6 Lunaรูปภาพสร้างด้วย GPT Image 2
คำตอบการวิจัย
ประเด็นสำคัญ
- ตูตูทำงานตรวจพื้นที่ในวิทยาเขตซีซีของอาลีบาบา โดยเดินทางไปยังจุดที่ได้รับมอบหมาย สังเกตการณ์ เก็บหลักฐาน และส่งผลกลับให้ทีมงานตรวจทาน ไม่ใช่แค่เดินตามเส้นทางประจำ [2][17]
- ระบบ ABot แบ่งการทำงานเป็นชั้นข้อมูลเชิงพื้นที่ โมเดลนำทางและปฏิบัติการ และระบบวางแผนภารกิจ ส่วนบุคลากรยังมีบทบาทตรวจสอบหลักฐานและจัดการกรณีที่พบ [2][33]
- Amap, ทีมธุรการทั่วไปของอาลีบาบา และ Qincheng Zhihui นำเสนอกรณีใช้งานร่วมกัน แต่รายงานยังไม่ได้แจกแจงหน้าที่ของแต่ละฝ่ายอย่างครบถ้วน หรือยืนยันว่าระบบนี้เป็นมาตรฐานเดียวกันในทุกวิทยาเขต [2][17]
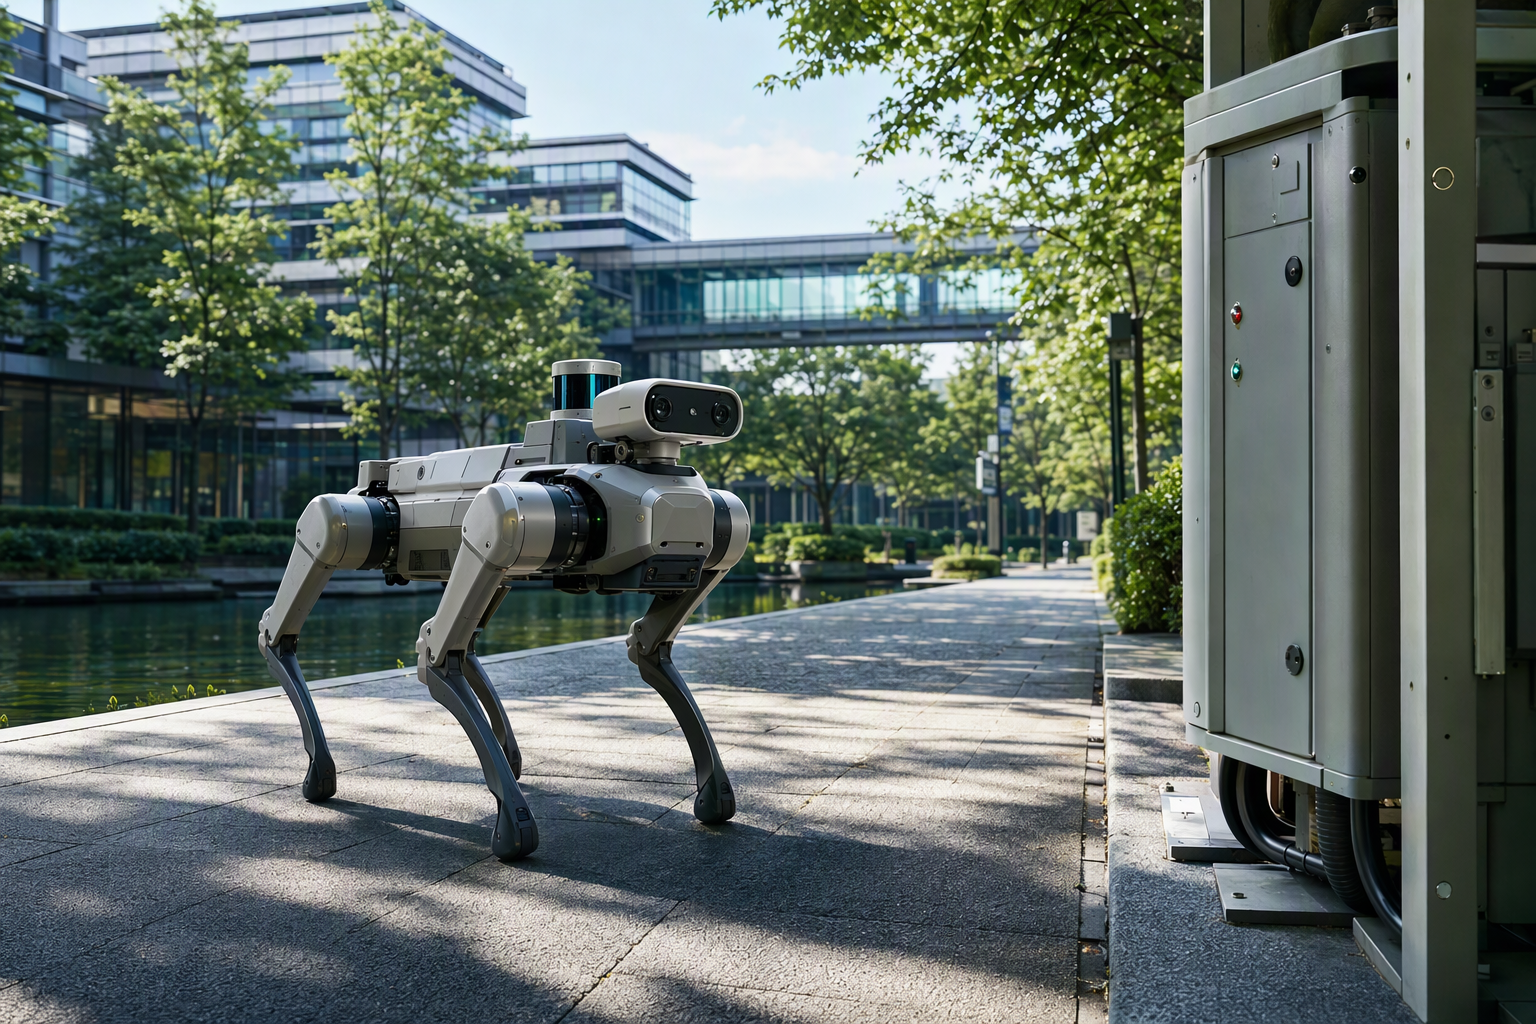
AI พรอมต์
openai.comCreate a landscape editorial hero image for this Studio Global article: How is Amap’s quadruped robot dog Tutu conducting security inspections at Alibaba’s Xixi campus in Hangzhou, as described in the smart-campu. Article summary: Tutu is being integrated into Alibaba’s Hangzhou Xixi campus as a task-executing inspection robot: it navigates to an inspection target, observes it, collects evidence and returns the results to the campus service workfl. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
ตูตู หุ่นยนต์สุนัขสี่ขาของ Amap กำลังถูกนำมาใช้กับงานตรวจความปลอดภัยและดูแลพื้นที่ในวิทยาเขตซีซีของอาลีบาบา เมืองหางโจว แนวทางที่รายงานระบุคือให้หุ่นยนต์รับภารกิจ เดินทางไปยังจุดหมาย สังเกตสิ่งที่ต้องตรวจ เก็บหลักฐาน แล้วส่งผลกลับเข้าสู่กระบวนการให้บริการของวิทยาเขต จึงต่างจากการเดินตรวจตามเส้นทางตายตัวเพียงอย่างเดียว ขณะที่การตรวจทานหลักฐานและการติดตามผลยังเป็นหน้าที่ของคนและทีมงานที่เกี่ยวข้อง 2
17
งานตรวจหนึ่งครั้งทำอย่างไร
ตัวอย่างที่รายงานยกขึ้นมาคือการตรวจประตูม้วนกันไฟ ระบบจะแบ่งคำสั่งออกเป็นขั้นตอนต่อเนื่อง ได้แก่ ไปยังประตู สังเกตสภาพ เก็บหลักฐาน และส่งผลกลับ ภาพถ่ายอย่างเดียวไม่ได้แปลว่าเก็บหลักฐานครบถ้วนเสมอไป เพราะภาพต้องสอดคล้องกับงานตรวจและตำแหน่งที่ระบุ ก่อนให้ผู้เชี่ยวชาญตรวจทาน 2
บทบาทของหุ่นยนต์จึงอยู่ที่การไปถึงจุดตรวจและรวบรวมข้อมูล ไม่ใช่ตัดสินขั้นสุดท้ายว่าสภาพนั้นปลอดภัยหรือไม่ รายงานกล่าวถึงการเชื่อมผลตรวจเข้ากับกระบวนการรับเรื่องและจัดการของฝ่ายบริการ แต่ยังไม่ได้อธิบายชัดเจนว่าผลตรวจทุกกรณีจะกลายเป็นใบสั่งงานอย่างไร หรือใครเป็นผู้รับผิดชอบการตัดสินใจขั้นสุดท้าย 2
17
เบื้องหลังภารกิจ: ระบบ ABot สามชั้น
รายงานอธิบายสถาปัตยกรรม ABot ของ Amap ว่าแบ่งเป็นสามชั้น ได้แก่ DATA, MODEL และ AGENT โดยมีเป้าหมายให้หุ่นยนต์เข้าใจข้อมูลเชิงพื้นที่ นำความเข้าใจนั้นไปใช้เคลื่อนที่หรือปฏิบัติงาน และจัดคำสั่งให้เป็นขั้นตอนที่ทำต่อเนื่องกันได้ 2
33
- DATA: ABot-World และ ABot-Earth เป็นฐานข้อมูลเชิงพื้นที่และแบบจำลองโลกที่ใช้สนับสนุนการจำลอง การรับรู้พื้นที่ และความเข้าใจสภาพแวดล้อม
17
33
- MODEL: ABot-N1 เป็นฐานด้านการนำทาง ส่วน ABot-M0.5 เกี่ยวข้องกับความสามารถด้านการปฏิบัติการ
- AGENT: ABot-AgentOS รองรับการวางแผนและดำเนินภารกิจ ส่วน ABot-ER ช่วยให้หุ่นยนต์เข้าใจวัตถุ ความสัมพันธ์เชิงพื้นที่ และการเปลี่ยนแปลงตามเวลา
ด้านการเคลื่อนที่ รายงานอธิบายแนวทางที่ให้ระบบบนคลาวด์วางแผนภาพรวม ขณะที่ตัวหุ่นยนต์ลงมือเคลื่อนที่ในพื้นที่จริง อีกแหล่งข้อมูลระบุว่าบริการแผนที่และนำทางช่วยวางเส้นทางโดยรวม ส่วนการรับรู้ภาพและโมเดลนำทางบนตัวเครื่องใช้ปรับเส้นทางเฉพาะหน้า 2
8 คำอธิบายเหล่านี้ช่วยให้เห็นภาพแนวทาง แต่ไม่ได้แจกแจงว่าทุกองค์ประกอบถูกตั้งค่าอย่างไรสำหรับการตรวจแต่ละจุดในวิทยาเขตซีซี
ทำไมหลักฐานและการตรวจทานโดยคนจึงสำคัญ
การพาหุ่นยนต์ไปถึงจุดตรวจเป็นเพียงส่วนหนึ่งของงาน ในกรณีประตูม้วนกันไฟ ระบบต้องเก็บหลักฐานให้สอดคล้องกับภารกิจและนำไปตรวจสอบต่อได้ รายงานยังระบุว่ากรณีซับซ้อนอาจผ่านการตรวจทานและติดป้ายกำกับโดยคน ก่อนนำข้อมูลกลับไปใช้ประเมินและปรับปรุงโมเดล รวมถึงทดสอบสถานการณ์ซ้ำ 2
ดังนั้น ตูตูควรถูกมองเป็นหุ่นยนต์เคลื่อนที่สำหรับตรวจพื้นที่และรวบรวมหลักฐาน ไม่ใช่ผู้มีอำนาจตัดสินเองว่าปัญหาด้านความปลอดภัยยอมรับได้หรือไม่ ข้อมูลที่เผยแพร่ยังไม่ได้ระบุเกณฑ์ตรวจทั้งหมด กติกาการเก็บรักษาหลักฐาน หรือกระบวนการตัดสินใจขั้นสุดท้ายอย่างครบถ้วน 2
บทบาทของ Amap และสิ่งที่รายงานยังไม่ระบุ
Amap นำข้อมูลเชิงพื้นที่ ระบบนำทาง และความสามารถในการทำภารกิจมาเชื่อมกับการทำงานของหุ่นยนต์ โดยรายงานไม่ได้วางบทบาทของบริษัทไว้ที่การรับช่วงดูแลการดำเนินงานของวิทยาเขต Amap Momentum, ทีมธุรการทั่วไปของอาลีบาบา และ Qincheng Zhihui ร่วมนำเสนอกรณีวิทยาเขตอัจฉริยะและแนวทางแก้ปัญหา 2
17
อย่างไรก็ตาม รายงานยังไม่ได้แจกแจงความรับผิดชอบของแต่ละองค์กรและบุคลากรในวิทยาเขตอย่างครบถ้วน และไม่ได้ยืนยันว่ามีวิธีมาตรฐานที่แปลงรายการบริการ ความถี่ในการตรวจ สิทธิ์เข้าถึงพื้นที่ และเกณฑ์รับงาน ให้กลายเป็นภารกิจของหุ่นยนต์ได้ทุกกรณี รายละเอียดเหล่านี้สำคัญต่อการนำระบบจากกรณีตัวอย่างไปใช้ในงานดูแลอาคารประจำวันอย่างสม่ำเสมอ 17
ตูตูถูกทดลองใช้ในงานแบบไหนอีกบ้าง
Amap ระบุการประยุกต์ใช้ตูตูไว้ห้าด้าน ได้แก่ ช่วยนำทางผู้พิการทางสายตา พาทัวร์ ช่วยเลือกซื้อสินค้า ตรวจพื้นที่ และจัดส่งระยะสุดท้าย 1
2 ตัวอย่างจากสถานการณ์อื่นที่มีรายงาน เช่น การพาผู้พิการทางสายตาผ่านทางแคบและฝูงชน รวมถึงการปรับเส้นทางหรือชะลอเพื่อหลีกเลี่ยงผู้เข้าชมระหว่างทำหน้าที่นำเที่ยว
3
18
ตัวอย่างเหล่านี้แสดงให้เห็นขอบเขตงานที่กำลังทดลอง แต่ไม่ใช่หลักฐานว่าทั้งห้าด้านให้บริการเป็นกิจวัตรในวิทยาเขตซีซีแล้ว รายงานกรณีวิทยาเขตระบุว่างานตรวจความปลอดภัยเป็นการใช้งานหลักในระยะแรก และกล่าวถึงการขยายไปสู่งานจัดส่งของน้ำหนักเบา การต้อนรับและนำชม ตลอดจนการสนับสนุนด้านความปลอดภัยจากอัคคีภัย 2
คำถามที่ยังเปิดอยู่
รายงานที่มีอยู่ช่วยให้เห็นวงจรการทำงานพื้นฐาน ตั้งแต่นำทาง ตรวจพื้นที่ เก็บหลักฐาน ไปจนถึงส่งผลกลับ แต่ยังไม่ได้ยืนยันรายละเอียดการปฏิบัติงานทุกด้าน เช่น หากมีคำขอตรวจจุดก่อสร้างแทรกขึ้นมาระหว่างทาง หุ่นยนต์จะหยุดเส้นทางประจำ ทำภารกิจเฉพาะหน้า แล้วกลับไปตรวจต่ออย่างไร นอกจากนี้ ยังไม่มีหลักฐานที่แสดงว่าระบบจะถูกนำไปใช้ในวิทยาเขตอื่นโดยรักษามาตรฐานงานและความรับผิดชอบให้ชัดเจนได้อย่างไร 2
17
วันที่เผยแพร่ในรายงานที่ให้มายังไม่ตรงกันทั้งหมด: แหล่งหนึ่งลงวันที่ 24 ตุลาคม อีกแหล่งลงวันที่ 25 ตุลาคม ไม่ใช่ 26 ตุลาคม 1
2
17 ภาพรวมของกรณีใช้งานชัดเจน แต่รายละเอียดเรื่องมาตรฐานการทำงาน การแบ่งหน้าที่ของผู้เกี่ยวข้อง และการขยายระบบไปหลายวิทยาเขตยังมีข้อมูลไม่ครบ
Studio Global AI
ทำการวิจัยต่อ
หน้านี้รวมคำตอบที่ได้รับการสนับสนุนจากแหล่งที่มาซึ่งคุณสามารถดำเนินการต่อภายใน Studio Global
คนยังถาม
คำตอบสั้น ๆ สำหรับ "จากเดินตรวจสู่เก็บหลักฐาน: ตูตู หุ่นยนต์สุนัขของ Amap ทำงานในวิทยาเขตอาลีบาบาอย่างไร" คืออะไร
ตูตูทำงานตรวจพื้นที่ในวิทยาเขตซีซีของอาลีบาบา โดยเดินทางไปยังจุดที่ได้รับมอบหมาย สังเกตการณ์ เก็บหลักฐาน และส่งผลกลับให้ทีมงานตรวจทาน ไม่ใช่แค่เดินตามเส้นทางประจำ [2][17]
ประเด็นสำคัญที่ต้องตรวจสอบก่อนคืออะไร?
ตูตูทำงานตรวจพื้นที่ในวิทยาเขตซีซีของอาลีบาบา โดยเดินทางไปยังจุดที่ได้รับมอบหมาย สังเกตการณ์ เก็บหลักฐาน และส่งผลกลับให้ทีมงานตรวจทาน ไม่ใช่แค่เดินตามเส้นทางประจำ [2][17] ระบบ ABot แบ่งการทำงานเป็นชั้นข้อมูลเชิงพื้นที่ โมเดลนำทางและปฏิบัติการ และระบบวางแผนภารกิจ ส่วนบุคลากรยังมีบทบาทตรวจสอบหลักฐานและจัดการกรณีที่พบ [2][33]
ฉันควรทำอย่างไรต่อไปในทางปฏิบัติ?
Amap, ทีมธุรการทั่วไปของอาลีบาบา และ Qincheng Zhihui นำเสนอกรณีใช้งานร่วมกัน แต่รายงานยังไม่ได้แจกแจงหน้าที่ของแต่ละฝ่ายอย่างครบถ้วน หรือยืนยันว่าระบบนี้เป็นมาตรฐานเดียวกันในทุกวิทยาเขต [2][17]