คำตอบเผยแพร่แล้ว16 แหล่งที่มา
จากคนสาธิตสู่หุ่นยนต์ลงมือทำ: เบื้องหลัง KINO-2 ของ Bear Robotics
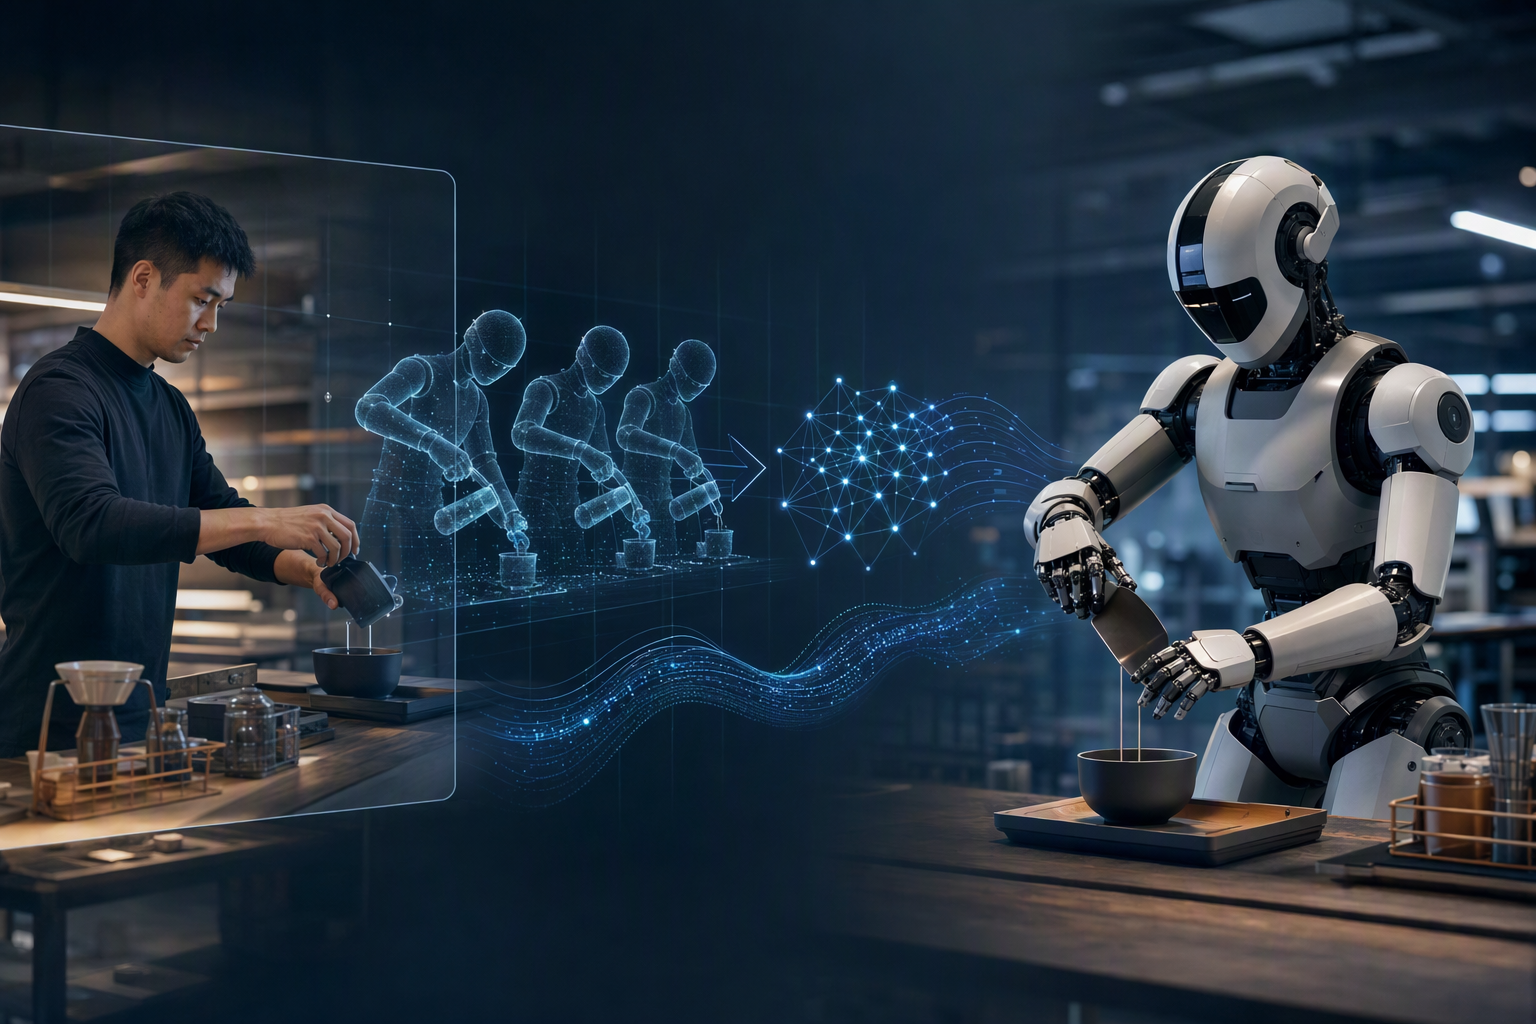
KINO 2 เก็บตัวอย่างการทำงานของมนุษย์ นำไปฝึกและปรับโมเดล แล้วทดสอบทักษะกับ KR1 ก่อนเข้าสู่โครงการนำร่องกับลูกค้า Bear Robotics รายงานว่าเวลาอนุมานของโมเดล Isaac GR00T ลดจากราว 500 เหลือ 60 มิลลิวินาที แต่ตัวเลขนี้ไม่ใช่เวลาที่ใช้ทำงานจริงครบทั้งขั้นตอน
เผยแพร่โดยแก้ไขด้วย GPT-6 Lunaรูปภาพสร้างด้วย GPT Image 2
คำตอบการวิจัย
ประเด็นสำคัญ
- KINO 2 เก็บตัวอย่างการทำงานของมนุษย์ นำไปฝึกและปรับโมเดล แล้วทดสอบทักษะกับ KR1 ก่อนเข้าสู่โครงการนำร่องกับลูกค้า
- Bear Robotics รายงานว่าเวลาอนุมานของโมเดล Isaac GR00T ลดจากราว 500 เหลือ 60 มิลลิวินาที แต่ตัวเลขนี้ไม่ใช่เวลาที่ใช้ทำงานจริงครบทั้งขั้นตอน
AI พรอมต์
openai.comCreate a landscape editorial hero image for this Studio Global article: How does Bear Robotics’ KINO-2 robot-learning platform, launched on October 21, 2026, at NVIDIA GTC Berlin, turn human task demonstrations i. Article summary: KINO-2 is Bear Robotics’ learning-and-deployment platform for turning human task demonstrations into manipulation skills on its KR1 humanoid, announced on October 21, 2026, at NVIDIA GTC Berlin. Its central aim is to con. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
KINO-2 คือแพลตฟอร์มเรียนรู้และนำทักษะหุ่นยนต์ไปใช้งานของ Bear Robotics ที่ออกแบบมาเพื่อเปลี่ยนการสาธิตงานของมนุษย์ให้เป็นความสามารถในการหยิบจับและจัดการวัตถุสำหรับหุ่นยนต์ KR1 บริษัทประกาศเปิดตัวที่งาน NVIDIA GTC Berlin เมื่อวันที่ 21 ตุลาคม 2026 โดยแนวทางคือฝึกโมเดลจากตัวอย่างงาน ทดสอบทักษะกับ KR1 แล้วนำไปทดลองใช้ในโครงการนำร่องกับลูกค้า 4
20
สาธิตงานอย่างไรให้กลายเป็นทักษะของหุ่นยนต์
กระบวนการเริ่มจากเก็บข้อมูลการสาธิตงาน จากนั้น Bear นำตัวอย่างเหล่านั้นไปฝึกและปรับปรุงโมเดล ก่อนประเมินว่าทักษะที่ได้ทำงานบน KR1 ได้หรือไม่ หากผ่านการทดสอบ บริษัทจึงขยับไปสู่การทดลองใช้งานกับลูกค้า เป้าหมายคือให้หุ่นยนต์เรียนรู้วิธีจัดการสิ่งของและเชื่อมงานนั้นเข้ากับระบบการเคลื่อนที่และขั้นตอนการทำงานที่มีอยู่แล้ว 10
20
แนวทางนี้ต่อยอดจากโครงการเรียนรู้หุ่นยนต์ KINO รุ่นก่อนหน้า ในปี 2026 Bear เข้าซื้อกิจการ Kinisi Robotics ทำให้บริษัทได้ KR1 และโครงการ KINO เดิมมาอยู่ในพอร์ตด้วย ส่วน KINO-2 มุ่งขยายการพัฒนาต่อไปสู่การใช้งานเชิงพาณิชย์ 10
21 Bear ระบุว่ามีหุ่นยนต์ที่ติดตั้งใช้งานแล้วมากกว่า 16,000 ตัว ส่วนใหญ่เป็นหุ่นยนต์บริการ และกระจายอยู่ในสถานที่ของลูกค้ามากกว่า 5,000 แห่ง
20
NVIDIA เข้ามาช่วยตรงไหน
KINO-2 ใช้ NVIDIA Isaac OS เป็นสภาพแวดล้อมประมวลผลสำหรับระบบรับรู้ของ KR1 โดย Bear ระบุว่า Isaac OS ซึ่งผสาน Holoscan SDK 5.0 ช่วยเชื่อมการประมวลผลข้อมูลการรับรู้เข้ากับการอนุมานของโมเดลบน NVIDIA Jetson AGX Thor บริษัทยังใช้ TensorRT และการทำ quantization หรือการลดความละเอียดของค่าตัวเลขในโมเดล เพื่อปรับการอนุมานให้มีประสิทธิภาพขึ้น 4
ตัวเลขที่ Bear รายงานคือ เวลาอนุมานของ Isaac GR00T ลดจากประมาณ 500 มิลลิวินาทีเหลือประมาณ 60 มิลลิวินาที ส่วนโมเดลที่บริษัทพัฒนาเองลดจาก 72.3 เหลือ 17.2 มิลลิวินาที ทั้งหมดเป็นผลวัดเวลาอนุมานของโมเดลตามที่บริษัทเปิดเผย ไม่ใช่เวลาที่ KR1 ใช้ทำงานหนึ่งงานให้เสร็จตั้งแต่ต้นจนจบ 4
6
NVIDIA ระบุว่า Bear ใช้ KINO-2 ทำ post-training ให้กับ GR00T เพื่อรองรับงานในคลังสินค้า การจัดการสินค้าคืน และกระบวนการในภาคอุตสาหกรรม 9 อย่างไรก็ตาม ข้อมูลที่เผยแพร่ในแหล่งข่าวที่อ้างถึงยังไม่ได้อธิบายรายละเอียดว่าระบบรองรับโมเดลพื้นฐานจากผู้พัฒนาภายนอกอย่างไร หรือช่วยลดงานปรับแต่งเฉพาะแต่ละภารกิจได้มากน้อยเพียงใด จึงไม่ควรสรุปความสามารถเหล่านั้นเกินกว่าข้อมูลที่มี
ตัวอย่างการใช้งาน และสิ่งที่ยังต้องรอดู
Bear ยกการแพ็กสินค้าในคลังสินค้าเป็นตัวอย่างของงานที่ผสานการหยิบจับเข้ากับการเคลื่อนที่ โดย KR1 สามารถเรียนรู้การหยิบขวดใส่ลัง ขณะที่ระบบโดยรวมของ Bear ช่วยเคลื่อนย้ายสินค้าไปตามขั้นตอนการทำงาน บริษัทระบุว่ากำลังทดลองใช้งานกับลูกค้า แต่ข้อมูลที่เผยแพร่ในแหล่งข่าวชุดนี้ยังไม่มีตัวเลขเวลาทำงานครบวงจร ความแม่นยำในการหยิบจับ หรือผลทดสอบความน่าเชื่อถือในระยะยาว 10
20
ข้อแตกต่างนี้สำคัญต่อการอ่านตัวเลขความเร็ว: การอนุมานโมเดลที่เร็วขึ้นอาจช่วยให้หุ่นยนต์ตอบสนองได้ไวขึ้น แต่ยังไม่ใช่หลักฐานว่างานในคลังสินค้าหรือการจัดการสินค้าคืนจะเสร็จเร็วขึ้น แม่นยำขึ้น หรือทำงานได้เสถียรต่อเนื่องในระยะยาว สิ่งที่ KINO-2 แสดงให้เห็นในตอนนี้คือกระบวนการเปลี่ยนจากการสาธิตไปสู่การทดลองใช้งาน ส่วนประสิทธิภาพในการทำงานจริงต้องรอผลจากภารกิจภาคสนามเพิ่มเติม
Studio Global AI
ทำการวิจัยต่อ
หน้านี้รวมคำตอบที่ได้รับการสนับสนุนจากแหล่งที่มาซึ่งคุณสามารถดำเนินการต่อภายใน Studio Global
คนยังถาม
คำตอบสั้น ๆ สำหรับ "จากคนสาธิตสู่หุ่นยนต์ลงมือทำ: เบื้องหลัง KINO-2 ของ Bear Robotics" คืออะไร
KINO 2 เก็บตัวอย่างการทำงานของมนุษย์ นำไปฝึกและปรับโมเดล แล้วทดสอบทักษะกับ KR1 ก่อนเข้าสู่โครงการนำร่องกับลูกค้า
ประเด็นสำคัญที่ต้องตรวจสอบก่อนคืออะไร?
KINO 2 เก็บตัวอย่างการทำงานของมนุษย์ นำไปฝึกและปรับโมเดล แล้วทดสอบทักษะกับ KR1 ก่อนเข้าสู่โครงการนำร่องกับลูกค้า Bear Robotics รายงานว่าเวลาอนุมานของโมเดล Isaac GR00T ลดจากราว 500 เหลือ 60 มิลลิวินาที แต่ตัวเลขนี้ไม่ใช่เวลาที่ใช้ทำงานจริงครบทั้งขั้นตอน