คำตอบการวิจัย
ประเด็นสำคัญ Boston Dynamics ใช้ reinforcement learning ให้ Atlas ฝึกยกและถือของหนักในโลกจำลอง โดยสุ่มเงื่อนไขต่าง ๆ เช่น น้ำหนัก แรงเสียดทาน และตำแหน่งจับ เพื่อให้หุ่นยนต์ปรับตัวกับสถานการณ์จริงได้ [2][3] ระบบ proprioception หรือการรับรู้สภาพร่างกายของตัวเอง ทำให้ Atlas รู้ตำแหน่งข้อต่อ แรงบิด และการทรงตัว จึงสามารถถือของหนักและเดินได้โดยไม่เสียสมดุล [27] เดโมการยกตู้เย็นมีความสำคัญเพราะแสดงว่าหุ่นยนต์ humanoid เริ่มทำงานด้าน material handling ในโรงงานและคลังสินค้าได้จริง ไม่ใช่แค่โชว์ทักษะการเคลื่อนไหวในห้องทดลอง [4][5] How did Boston Dynamics train Atlas to lift and carry a 100-plus-pound mini-fridge using reinforcement learning and millions of GPU-powered Atlas learns heavy lifting behaviors through reinforcement learning in simulation before applying them to the real robot. AI พรอมต์ Create a landscape editorial hero image for this Studio Global article: How did Boston Dynamics train Atlas to lift and carry a 100-plus-pound mini-fridge using reinforcement learning and millions of GPU-powered. Article summary: Boston Dynamics trained Atlas by having it learn lifting-and-carrying behaviors in simulation with reinforcement learning, then applying those learned behaviors to the real robot [2][3]. The mini-fridge demo matters beca. Topic tags: general, general web, user generated. Reference image context from search candidates: Reference image 1: visual subject "Boston Dynamics showed off a prototype of its humanoid robot Atlas at CES 2026 and it walked along the stage showing off its moves. But the crowd also got a peek at the production" source context "Atlas, meet Atlas - TechCrunch" Reference image 2: visual subject "Boston Dynamics showed off a prototype of its human
openai.com หุ่นยนต์ Atlas ของ Boston Dynamics เพิ่งสร้างความฮือฮาเมื่อมันสามารถยกและขนย้ายมินิตู้เย็นที่หนักกว่า 100 ปอนด์ (ราว 45 กิโลกรัม) ได้อย่างมั่นคง แต่สิ่งที่น่าสนใจจริง ๆ ไม่ใช่แค่พลังของมัน — คือวิธีที่มัน เรียนรู้ งานนี้
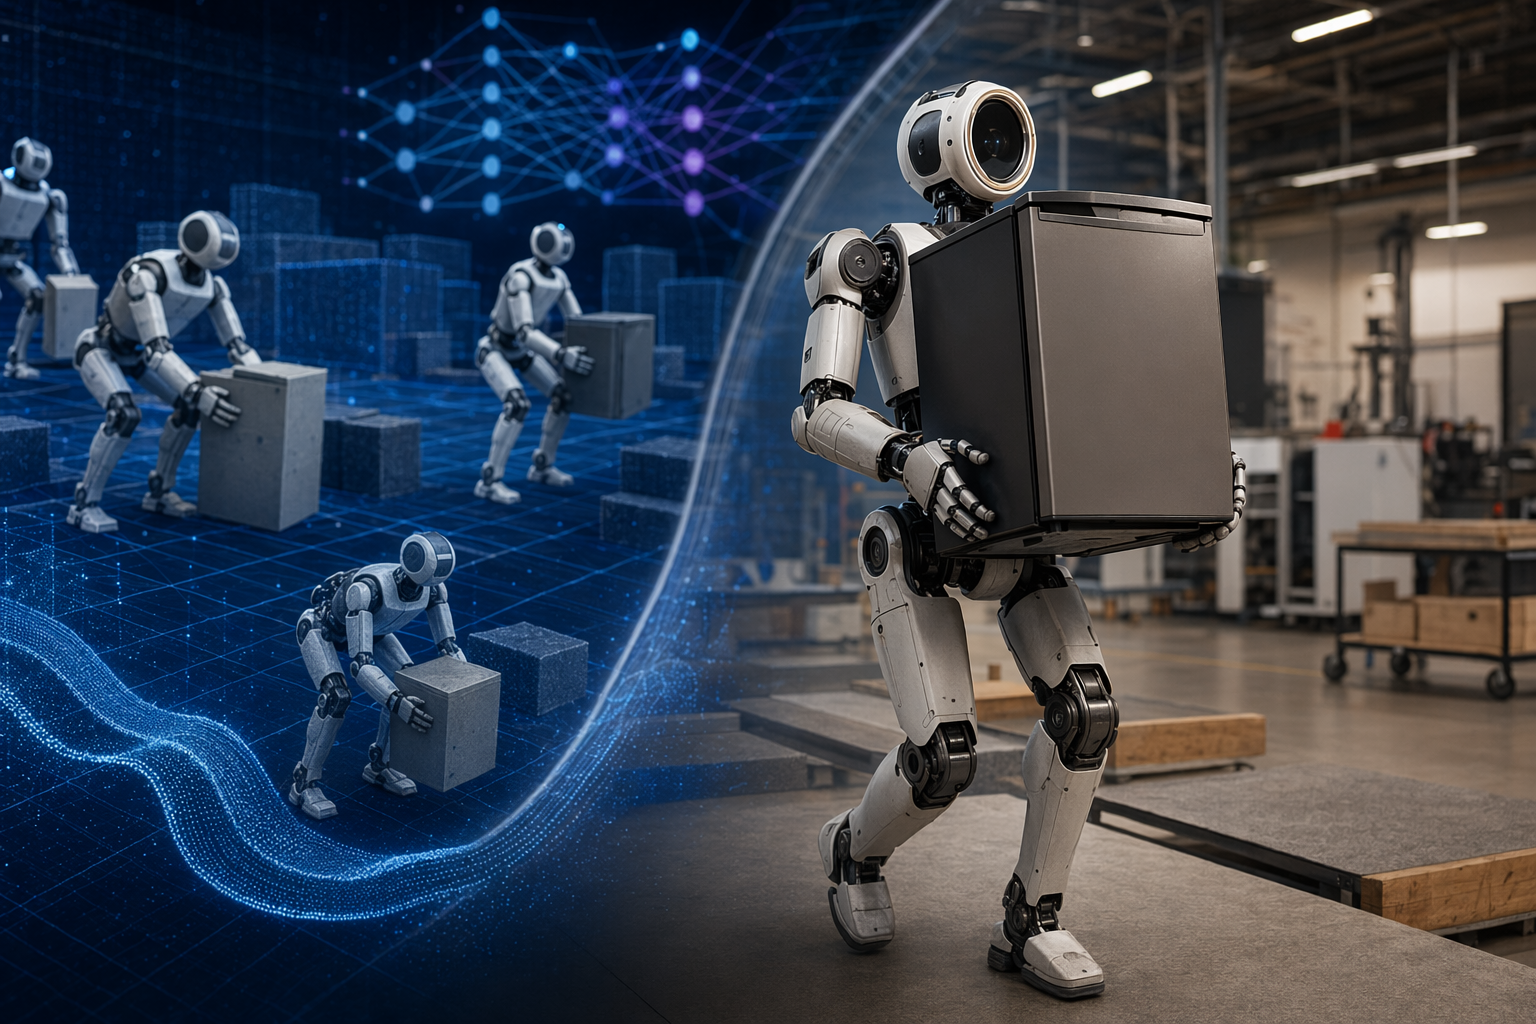
แทนที่จะเขียนโปรแกรมกำหนดท่าทางทุกจุดแบบหุ่นยนต์อุตสาหกรรมรุ่นเก่า Boston Dynamics ใช้วิธีฝึก Atlas ผ่าน reinforcement learning ในสภาพแวดล้อมจำลองจำนวนมหาศาล ก่อนนำพฤติกรรมที่เรียนรู้แล้วมาใช้กับหุ่นยนต์จริง
ผลลัพธ์คือระบบควบคุมที่สามารถประสานการทำงานของทั้งร่างกาย เพื่อยกและถือวัตถุที่หนักและไม่สมดุลได้เหมือนแรงงานมนุษย์ในโรงงานหรือคลังสินค้า
เปลี่ยนจากการเขียนท่าทาง มาเป็นการให้หุ่นยนต์ “เรียนรู้”
หุ่นยนต์อุตสาหกรรมแบบดั้งเดิมมักทำงานตามลำดับคำสั่งที่วิศวกรเขียนไว้ล่วงหน้า เช่น ขยับแขนไปตำแหน่งหนึ่ง หมุนข้อมือ แล้วหยิบวัตถุ
คนยังถาม คำตอบสั้น ๆ สำหรับ "เบื้องหลัง Atlas: หุ่นยนต์ที่เรียนรู้การยกตู้เย็นด้วยตัวเองจากการจำลองนับล้านครั้ง" คืออะไร Boston Dynamics ใช้ reinforcement learning ให้ Atlas ฝึกยกและถือของหนักในโลกจำลอง โดยสุ่มเงื่อนไขต่าง ๆ เช่น น้ำหนัก แรงเสียดทาน และตำแหน่งจับ เพื่อให้หุ่นยนต์ปรับตัวกับสถานการณ์จริงได้ [2][3]
ประเด็นสำคัญที่ต้องตรวจสอบก่อนคืออะไร? Boston Dynamics ใช้ reinforcement learning ให้ Atlas ฝึกยกและถือของหนักในโลกจำลอง โดยสุ่มเงื่อนไขต่าง ๆ เช่น น้ำหนัก แรงเสียดทาน และตำแหน่งจับ เพื่อให้หุ่นยนต์ปรับตัวกับสถานการณ์จริงได้ [2][3] ระบบ proprioception หรือการรับรู้สภาพร่างกายของตัวเอง ทำให้ Atlas รู้ตำแหน่งข้อต่อ แรงบิด และการทรงตัว จึงสามารถถือของหนักและเดินได้โดยไม่เสียสมดุล [27]
ฉันควรทำอย่างไรต่อไปในทางปฏิบัติ? เดโมการยกตู้เย็นมีความสำคัญเพราะแสดงว่าหุ่นยนต์ humanoid เริ่มทำงานด้าน material handling ในโรงงานและคลังสินค้าได้จริง ไม่ใช่แค่โชว์ทักษะการเคลื่อนไหวในห้องทดลอง [4][5]
คำตอบการวิจัย
ประเด็นสำคัญ Boston Dynamics ใช้ reinforcement learning ให้ Atlas ฝึกยกและถือของหนักในโลกจำลอง โดยสุ่มเงื่อนไขต่าง ๆ เช่น น้ำหนัก แรงเสียดทาน และตำแหน่งจับ เพื่อให้หุ่นยนต์ปรับตัวกับสถานการณ์จริงได้ [2][3] ระบบ proprioception หรือการรับรู้สภาพร่างกายของตัวเอง ทำให้ Atlas รู้ตำแหน่งข้อต่อ แรงบิด และการทรงตัว จึงสามารถถือของหนักและเดินได้โดยไม่เสียสมดุล [27] เดโมการยกตู้เย็นมีความสำคัญเพราะแสดงว่าหุ่นยนต์ humanoid เริ่มทำงานด้าน material handling ในโรงงานและคลังสินค้าได้จริง ไม่ใช่แค่โชว์ทักษะการเคลื่อนไหวในห้องทดลอง [4][5] How did Boston Dynamics train Atlas to lift and carry a 100-plus-pound mini-fridge using reinforcement learning and millions of GPU-powered Atlas learns heavy lifting behaviors through reinforcement learning in simulation before applying them to the real robot. AI พรอมต์ Create a landscape editorial hero image for this Studio Global article: How did Boston Dynamics train Atlas to lift and carry a 100-plus-pound mini-fridge using reinforcement learning and millions of GPU-powered. Article summary: Boston Dynamics trained Atlas by having it learn lifting-and-carrying behaviors in simulation with reinforcement learning, then applying those learned behaviors to the real robot [2][3]. The mini-fridge demo matters beca. Topic tags: general, general web, user generated. Reference image context from search candidates: Reference image 1: visual subject "Boston Dynamics showed off a prototype of its humanoid robot Atlas at CES 2026 and it walked along the stage showing off its moves. But the crowd also got a peek at the production" source context "Atlas, meet Atlas - TechCrunch" Reference image 2: visual subject "Boston Dynamics showed off a prototype of its human
openai.com หุ่นยนต์ Atlas ของ Boston Dynamics เพิ่งสร้างความฮือฮาเมื่อมันสามารถยกและขนย้ายมินิตู้เย็นที่หนักกว่า 100 ปอนด์ (ราว 45 กิโลกรัม) ได้อย่างมั่นคง แต่สิ่งที่น่าสนใจจริง ๆ ไม่ใช่แค่พลังของมัน — คือวิธีที่มัน เรียนรู้ งานนี้
แทนที่จะเขียนโปรแกรมกำหนดท่าทางทุกจุดแบบหุ่นยนต์อุตสาหกรรมรุ่นเก่า Boston Dynamics ใช้วิธีฝึก Atlas ผ่าน reinforcement learning ในสภาพแวดล้อมจำลองจำนวนมหาศาล ก่อนนำพฤติกรรมที่เรียนรู้แล้วมาใช้กับหุ่นยนต์จริง
ผลลัพธ์คือระบบควบคุมที่สามารถประสานการทำงานของทั้งร่างกาย เพื่อยกและถือวัตถุที่หนักและไม่สมดุลได้เหมือนแรงงานมนุษย์ในโรงงานหรือคลังสินค้า
เปลี่ยนจากการเขียนท่าทาง มาเป็นการให้หุ่นยนต์ “เรียนรู้”
หุ่นยนต์อุตสาหกรรมแบบดั้งเดิมมักทำงานตามลำดับคำสั่งที่วิศวกรเขียนไว้ล่วงหน้า เช่น ขยับแขนไปตำแหน่งหนึ่ง หมุนข้อมือ แล้วหยิบวัตถุ
คนยังถาม คำตอบสั้น ๆ สำหรับ "เบื้องหลัง Atlas: หุ่นยนต์ที่เรียนรู้การยกตู้เย็นด้วยตัวเองจากการจำลองนับล้านครั้ง" คืออะไร Boston Dynamics ใช้ reinforcement learning ให้ Atlas ฝึกยกและถือของหนักในโลกจำลอง โดยสุ่มเงื่อนไขต่าง ๆ เช่น น้ำหนัก แรงเสียดทาน และตำแหน่งจับ เพื่อให้หุ่นยนต์ปรับตัวกับสถานการณ์จริงได้ [2][3]
ประเด็นสำคัญที่ต้องตรวจสอบก่อนคืออะไร? Boston Dynamics ใช้ reinforcement learning ให้ Atlas ฝึกยกและถือของหนักในโลกจำลอง โดยสุ่มเงื่อนไขต่าง ๆ เช่น น้ำหนัก แรงเสียดทาน และตำแหน่งจับ เพื่อให้หุ่นยนต์ปรับตัวกับสถานการณ์จริงได้ [2][3] ระบบ proprioception หรือการรับรู้สภาพร่างกายของตัวเอง ทำให้ Atlas รู้ตำแหน่งข้อต่อ แรงบิด และการทรงตัว จึงสามารถถือของหนักและเดินได้โดยไม่เสียสมดุล [27]
ฉันควรทำอย่างไรต่อไปในทางปฏิบัติ? เดโมการยกตู้เย็นมีความสำคัญเพราะแสดงว่าหุ่นยนต์ humanoid เริ่มทำงานด้าน material handling ในโรงงานและคลังสินค้าได้จริง ไม่ใช่แค่โชว์ทักษะการเคลื่อนไหวในห้องทดลอง [4][5]
แต่ Atlas ใช้แนวทางต่างออกไป
ในระบบ reinforcement learning (RL) โมเดล AI จะทดลองทำงานในโลกจำลองซ้ำแล้วซ้ำเล่า โดยได้รับ “รางวัล” เมื่อทำงานสำเร็จ และ “บทลงโทษ” เมื่อทำผิด ทำให้มันค่อย ๆ ปรับพฤติกรรมจนทำภารกิจได้ดีขึ้น
สำหรับภารกิจยกตู้เย็น หุ่นยนต์ฝึกขั้นตอนหลัก ๆ เช่น
ย่อตัวและจัดตำแหน่งมือ
ยกวัตถุขึ้นโดยยังรักษาสมดุล
หมุนตัวและเดินขณะถือของ
วางวัตถุลงอย่างมั่นคง
จุดสำคัญคือ AI ไม่ได้ควบคุมแค่แขนหรือมือ แต่ควบคุม ทั้งร่างกาย ตั้งแต่ขา ลำตัว และแขน เพื่อรับมือกับแรงและน้ำหนักที่เปลี่ยนตลอดเวลาเมื่อถือของหนัก
ในวิดีโอเดโม Atlas ย่อตัว หมุนลำตัว และเดินไปพร้อมกับปรับสมดุลของวัตถุในมืออย่างต่อเนื่อง
Proprioception: การรับรู้ร่างกายของตัวเอง การถือของหนักไม่ใช่แค่การ “จับให้แน่น” แต่ต้องรู้ว่าร่างกายกำลังอยู่ในท่าทางแบบไหน
Atlas จึงพึ่งพาระบบที่เรียกว่า proprioception ซึ่งเป็นการรับรู้ภายในตัวหุ่นยนต์เกี่ยวกับสถานะของร่างกาย เช่น
มุมของข้อต่อแต่ละจุด
แรงบิดและแรงที่กระทำกับข้อต่อ
การสัมผัสพื้นและสมดุลของร่างกาย
เซนเซอร์ภายใน เช่น joint encoders, force sensors และ IMU จะส่งข้อมูลให้ระบบควบคุมแบบเรียลไทม์ ทำให้หุ่นยนต์ปรับท่าทางได้ทันทีเมื่อวัตถุเปลี่ยนสมดุลหรือศูนย์ถ่วง
นั่นหมายความว่า Atlas ไม่ต้องพึ่งกล้องหรือการมองเห็นเพียงอย่างเดียว แต่สามารถ “รู้สึก” การเคลื่อนไหวของตัวเองได้ตลอดเวลา
ฝึกในโลกจำลองที่มีความแปรผันจำนวนมหาศาล หนึ่งในความท้าทายใหญ่ของหุ่นยนต์คือปัญหา sim‑to‑real — สิ่งที่ทำงานได้ดีในโลกจำลอง มักล้มเหลวในโลกจริง
Boston Dynamics แก้ปัญหานี้ด้วยการทำ domain randomization หรือการสุ่มเงื่อนไขทางฟิสิกส์ในระหว่างการฝึก
ใน simulation Atlas ต้องเจอสถานการณ์หลากหลาย เช่น
น้ำหนักของวัตถุที่ต่างกัน
แรงเสียดทานระหว่างมือกับวัตถุ
ตำแหน่งการจับที่ไม่เหมือนกัน
ศูนย์ถ่วงของวัตถุที่เลื่อนไปมา
ด้วยการฝึกในสถานการณ์จำนวนมาก หุ่นยนต์จะไม่จำท่าทางเดียว แต่เรียนรู้ กลยุทธ์ที่ยืดหยุ่น ในการรับมือกับวัตถุที่แตกต่างกัน
ดังนั้นเมื่อย้ายโมเดลไปใช้กับหุ่นยนต์จริง สภาพแวดล้อมจริงก็เป็นเพียงอีกหนึ่งความแปรผันที่มันเคยเจอมาแล้ว
การควบคุมทั้งร่างกาย (Whole‑Body Manipulation) อีกบทเรียนสำคัญจากเดโมนี้คือ Atlas ไม่ได้ใช้แค่ “มือ” ในการยกของ
มันใช้แนวคิด whole‑body control เช่น
ย่อตัวเพื่อกระจายน้ำหนัก
หมุนลำตัวเพื่อปรับทิศทาง
ขยับศูนย์ถ่วงของร่างกาย
การกระจายแรงแบบนี้ช่วยลดภาระที่ข้อต่อใดข้อต่อหนึ่งต้องรับ และทำให้หุ่นยนต์สามารถถือวัตถุขนาดใหญ่หรือไม่สมดุลได้ดีขึ้น
สำหรับหุ่นยนต์ humanoid นี่เป็นเรื่องสำคัญ เพราะวัตถุในโรงงานมักมีรูปทรงไม่สม่ำเสมอและยากต่อการจับ
ทำไมเดโม “ยกตู้เย็น” ถึงสำคัญ Boston Dynamics กำลังปรับตำแหน่ง Atlas จากหุ่นยนต์สาธิต มาเป็น หุ่นยนต์อุตสาหกรรมระดับองค์กร ที่ใช้ทำงานจริงในโรงงานและคลังสินค้า
ตัวอย่างงานที่บริษัทมองไว้ ได้แก่
การจัดลำดับชิ้นส่วนในสายการผลิต
การป้อนชิ้นงานเข้าเครื่องจักร
งานจัดเตรียมสินค้าและ fulfillment
การยกมินิตู้เย็นจึงเป็นเหมือนตัวแทนของงานในโลกจริง เพราะมันรวมความท้าทายหลายอย่างไว้พร้อมกัน
การจัดการวัตถุหนัก
การสัมผัสวัตถุหลายจุดพร้อมกัน
การเดินขณะถือของโดยไม่เสียสมดุล
Boston Dynamics ยังทดสอบ Atlas ในสภาพแวดล้อมโรงงานจริง เช่น โรงงานของ Hyundai ที่ให้หุ่นยนต์ช่วยจัดเรียงชิ้นส่วนสำหรับสายการผลิต
ความท้าทายที่ยังเหลืออยู่ แม้เดโมจะน่าประทับใจ แต่การใช้งานจริงในระดับอุตสาหกรรมยังต้องผ่านอีกหลายด่าน เช่น
มาตรฐานความปลอดภัย
ความเสถียรในการทำงานต่อเนื่อง
ค่าใช้จ่ายด้านบำรุงรักษา
ความสามารถในการจัดการวัตถุหลายพันรูปแบบ
อย่างไรก็ตาม แนวทางการฝึกแบบ reinforcement learning + การจำลองขนาดใหญ่ + proprioception กำลังกลายเป็นวิธีสำคัญในการสอนทักษะทางกายภาพให้หุ่นยนต์
bostondynamics.com
[PDF] EMBODIED MANUFACTURING INTELLIGENCE - Boston Dynamics
แต่ Atlas ใช้แนวทางต่างออกไป
ในระบบ reinforcement learning (RL) โมเดล AI จะทดลองทำงานในโลกจำลองซ้ำแล้วซ้ำเล่า โดยได้รับ “รางวัล” เมื่อทำงานสำเร็จ และ “บทลงโทษ” เมื่อทำผิด ทำให้มันค่อย ๆ ปรับพฤติกรรมจนทำภารกิจได้ดีขึ้น
สำหรับภารกิจยกตู้เย็น หุ่นยนต์ฝึกขั้นตอนหลัก ๆ เช่น
ย่อตัวและจัดตำแหน่งมือ
ยกวัตถุขึ้นโดยยังรักษาสมดุล
หมุนตัวและเดินขณะถือของ
วางวัตถุลงอย่างมั่นคง
จุดสำคัญคือ AI ไม่ได้ควบคุมแค่แขนหรือมือ แต่ควบคุม ทั้งร่างกาย ตั้งแต่ขา ลำตัว และแขน เพื่อรับมือกับแรงและน้ำหนักที่เปลี่ยนตลอดเวลาเมื่อถือของหนัก
ในวิดีโอเดโม Atlas ย่อตัว หมุนลำตัว และเดินไปพร้อมกับปรับสมดุลของวัตถุในมืออย่างต่อเนื่อง
Proprioception: การรับรู้ร่างกายของตัวเอง การถือของหนักไม่ใช่แค่การ “จับให้แน่น” แต่ต้องรู้ว่าร่างกายกำลังอยู่ในท่าทางแบบไหน
Atlas จึงพึ่งพาระบบที่เรียกว่า proprioception ซึ่งเป็นการรับรู้ภายในตัวหุ่นยนต์เกี่ยวกับสถานะของร่างกาย เช่น
มุมของข้อต่อแต่ละจุด
แรงบิดและแรงที่กระทำกับข้อต่อ
การสัมผัสพื้นและสมดุลของร่างกาย
เซนเซอร์ภายใน เช่น joint encoders, force sensors และ IMU จะส่งข้อมูลให้ระบบควบคุมแบบเรียลไทม์ ทำให้หุ่นยนต์ปรับท่าทางได้ทันทีเมื่อวัตถุเปลี่ยนสมดุลหรือศูนย์ถ่วง
นั่นหมายความว่า Atlas ไม่ต้องพึ่งกล้องหรือการมองเห็นเพียงอย่างเดียว แต่สามารถ “รู้สึก” การเคลื่อนไหวของตัวเองได้ตลอดเวลา
ฝึกในโลกจำลองที่มีความแปรผันจำนวนมหาศาล หนึ่งในความท้าทายใหญ่ของหุ่นยนต์คือปัญหา sim‑to‑real — สิ่งที่ทำงานได้ดีในโลกจำลอง มักล้มเหลวในโลกจริง
Boston Dynamics แก้ปัญหานี้ด้วยการทำ domain randomization หรือการสุ่มเงื่อนไขทางฟิสิกส์ในระหว่างการฝึก
ใน simulation Atlas ต้องเจอสถานการณ์หลากหลาย เช่น
น้ำหนักของวัตถุที่ต่างกัน
แรงเสียดทานระหว่างมือกับวัตถุ
ตำแหน่งการจับที่ไม่เหมือนกัน
ศูนย์ถ่วงของวัตถุที่เลื่อนไปมา
ด้วยการฝึกในสถานการณ์จำนวนมาก หุ่นยนต์จะไม่จำท่าทางเดียว แต่เรียนรู้ กลยุทธ์ที่ยืดหยุ่น ในการรับมือกับวัตถุที่แตกต่างกัน
ดังนั้นเมื่อย้ายโมเดลไปใช้กับหุ่นยนต์จริง สภาพแวดล้อมจริงก็เป็นเพียงอีกหนึ่งความแปรผันที่มันเคยเจอมาแล้ว
การควบคุมทั้งร่างกาย (Whole‑Body Manipulation) อีกบทเรียนสำคัญจากเดโมนี้คือ Atlas ไม่ได้ใช้แค่ “มือ” ในการยกของ
มันใช้แนวคิด whole‑body control เช่น
ย่อตัวเพื่อกระจายน้ำหนัก
หมุนลำตัวเพื่อปรับทิศทาง
ขยับศูนย์ถ่วงของร่างกาย
การกระจายแรงแบบนี้ช่วยลดภาระที่ข้อต่อใดข้อต่อหนึ่งต้องรับ และทำให้หุ่นยนต์สามารถถือวัตถุขนาดใหญ่หรือไม่สมดุลได้ดีขึ้น
สำหรับหุ่นยนต์ humanoid นี่เป็นเรื่องสำคัญ เพราะวัตถุในโรงงานมักมีรูปทรงไม่สม่ำเสมอและยากต่อการจับ
ทำไมเดโม “ยกตู้เย็น” ถึงสำคัญ Boston Dynamics กำลังปรับตำแหน่ง Atlas จากหุ่นยนต์สาธิต มาเป็น หุ่นยนต์อุตสาหกรรมระดับองค์กร ที่ใช้ทำงานจริงในโรงงานและคลังสินค้า
ตัวอย่างงานที่บริษัทมองไว้ ได้แก่
การจัดลำดับชิ้นส่วนในสายการผลิต
การป้อนชิ้นงานเข้าเครื่องจักร
งานจัดเตรียมสินค้าและ fulfillment
การยกมินิตู้เย็นจึงเป็นเหมือนตัวแทนของงานในโลกจริง เพราะมันรวมความท้าทายหลายอย่างไว้พร้อมกัน
การจัดการวัตถุหนัก
การสัมผัสวัตถุหลายจุดพร้อมกัน
การเดินขณะถือของโดยไม่เสียสมดุล
Boston Dynamics ยังทดสอบ Atlas ในสภาพแวดล้อมโรงงานจริง เช่น โรงงานของ Hyundai ที่ให้หุ่นยนต์ช่วยจัดเรียงชิ้นส่วนสำหรับสายการผลิต
ความท้าทายที่ยังเหลืออยู่ แม้เดโมจะน่าประทับใจ แต่การใช้งานจริงในระดับอุตสาหกรรมยังต้องผ่านอีกหลายด่าน เช่น
มาตรฐานความปลอดภัย
ความเสถียรในการทำงานต่อเนื่อง
ค่าใช้จ่ายด้านบำรุงรักษา
ความสามารถในการจัดการวัตถุหลายพันรูปแบบ
อย่างไรก็ตาม แนวทางการฝึกแบบ reinforcement learning + การจำลองขนาดใหญ่ + proprioception กำลังกลายเป็นวิธีสำคัญในการสอนทักษะทางกายภาพให้หุ่นยนต์
bostondynamics.com
[PDF] EMBODIED MANUFACTURING INTELLIGENCE - Boston Dynamics
digg.comBoston Dynamics demonstrates Atlas robot lifting and carrying mini ...
interestingengineering.comBoston Dynamics reveals how Atlas lifts 100-pound industrial loads
ctco.blogInside Boston Dynamics' Atlas Reinforcement Learning Demo - CTCO
bostondynamics.comFlipping the Script with Atlas | Boston Dynamics