HELIOS: Fyraarmad rymdrobot utan ben – byggd för tyngdlöshet
HELIOS är en prototyp från Orbit Robotics som byter ut ben mot två extra armar – optimerad för att arbeta och manövrera i mikrogravitation ombord på rymdstationer och satelliter. Roboten är designad för att förankra sig med två armar medan de andra två används för underhåll och lastning, och tekniken påminner om man...
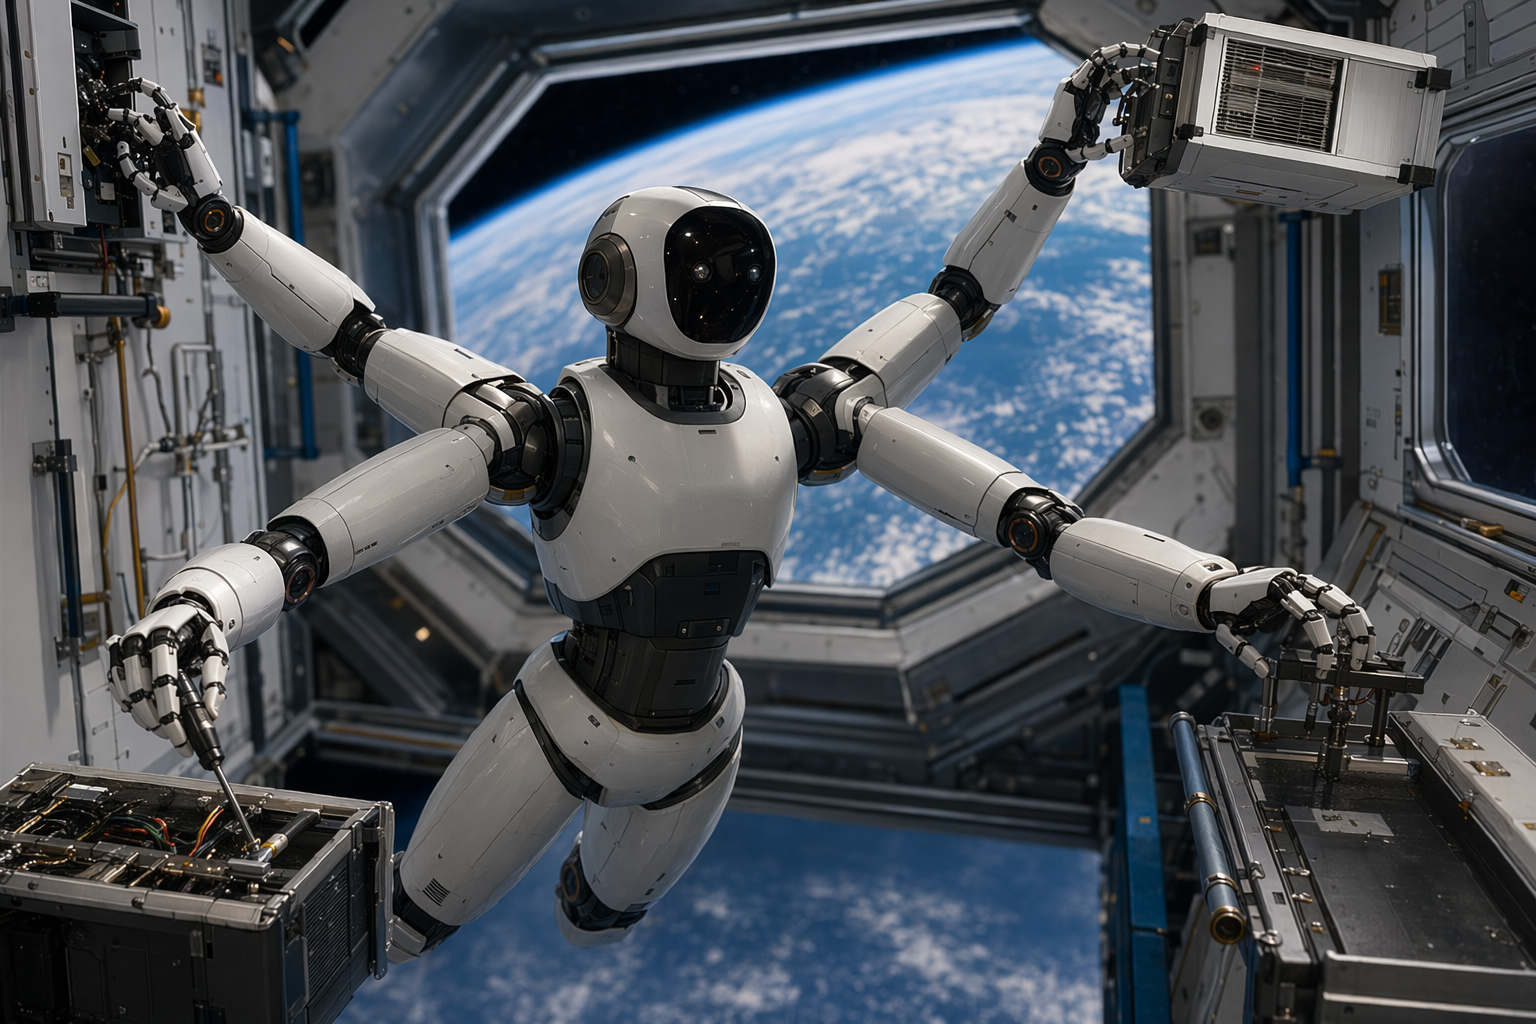
HELIOS är en prototyp från Orbit Robotics som byter ut ben mot två extra armar – optimerad för att arbeta och manövrera i mikrogravitation ombord på rymdstationer och satelliter.
Roboten är designad för att förankra sig med två armar medan de andra två används för underhåll och lastning, och tekniken påminner om manipulatorarmar för rymdservice.
HELIOS är en tidig teknikdemonstrator i en växande internationell satsning på rymdrobotik, bredvid Nasa:s Robonaut 2, Kinas PM01 och Icarus Robotics 'Joy' robot planerad till ISS 2027.
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Rymdrobotsfären har fått en ny aktör. Orbit Robotics har presenterat HELIOS, en humanoid robotprototyp som är speciellt framtagen för arbete i rymden. Istället för att kopiera den mänskliga formen med två ben och två armar har HELIOS en radikalt annorlunda design: benen är borttagna och ersatta med två extra armar, vilket skapar ett fyrarmat robotsystem som är anpassat för mikrogravitation.
Tanken är enkel: robotar i rymden behöver inte gå. Det de däremot behöver är fingerfärdighet, stabilitet och förmågan att manövrera och hantera utrustning i tyngdlöst tillstånd.
En benlös robot för mikrogravitation
HELIOS är skapad för att assistera astronauter och utföra tekniska uppgifter på rymdinfrastruktur som rymdstationer eller satelliter. I demonstrationsvideor syns roboten med en lätt ram och ett nätverk av kabelstyrda leder som är utformade för att förbättra precision och kontroll.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "HELIOS: Fyraarmad rymdrobot utan ben – byggd för tyngdlöshet"?
HELIOS är en prototyp från Orbit Robotics som byter ut ben mot två extra armar – optimerad för att arbeta och manövrera i mikrogravitation ombord på rymdstationer och satelliter.
What are the key points to validate first?
HELIOS är en prototyp från Orbit Robotics som byter ut ben mot två extra armar – optimerad för att arbeta och manövrera i mikrogravitation ombord på rymdstationer och satelliter. Roboten är designad för att förankra sig med två armar medan de andra två används för underhåll och lastning, och tekniken påminner om manipulatorarmar för rymdservice.
What should I do next in practice?
HELIOS är en tidig teknikdemonstrator i en växande internationell satsning på rymdrobotik, bredvid Nasa:s Robonaut 2, Kinas PM01 och Icarus Robotics 'Joy' robot planerad till ISS 2027.
HELIOS: Fyraarmad rymdrobot utan ben – byggd för tyngdlöshet
HELIOS är en prototyp från Orbit Robotics som byter ut ben mot två extra armar – optimerad för att arbeta och manövrera i mikrogravitation ombord på rymdstationer och satelliter. Roboten är designad för att förankra sig med två armar medan de andra två används för underhåll och lastning, och tekniken påminner om man...
HELIOS är en prototyp från Orbit Robotics som byter ut ben mot två extra armar – optimerad för att arbeta och manövrera i mikrogravitation ombord på rymdstationer och satelliter.
Roboten är designad för att förankra sig med två armar medan de andra två används för underhåll och lastning, och tekniken påminner om manipulatorarmar för rymdservice.
HELIOS är en tidig teknikdemonstrator i en växande internationell satsning på rymdrobotik, bredvid Nasa:s Robonaut 2, Kinas PM01 och Icarus Robotics 'Joy' robot planerad till ISS 2027.
What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (inConcept visualization of HELIOS, a four‑armed humanoid robot designed for maneuvering and performing maintenance tasks in microgravity.
AI Prompt
Create a landscape editorial hero image for this Studio Global article: What is Orbit Robotics’ newly unveiled HELIOS robot, how is its legless four‑armed design optimized for microgravity operations in space (in. Article summary: Orbit Robotics’ HELIOS, as described in your prompt, is a prototype space robot designed specifically for microgravity, using a legless body with four arms instead of a humanoid walking form. Based on the available evide. Topic tags: general, general web, user generated, government, academic. Reference image context from search candidates: Reference image 1: visual subject "* HELIOS Humanoid Robot With Four Arms for Orbital Missions. Orbit Robotics, a Canadian robotics firm, has unveiled a new humanoid robot designed specifically for space environment" source context "HELIOS Humanoid Robot With Four Arms for Orbital Missions - Hardware Busters" Reference image
openai.com
Rymdrobotsfären har fått en ny aktör. Orbit Robotics har presenterat HELIOS, en humanoid robotprototyp som är speciellt framtagen för arbete i rymden. Istället för att kopiera den mänskliga formen med två ben och två armar har HELIOS en radikalt annorlunda design: benen är borttagna och ersatta med två extra armar, vilket skapar ett fyrarmat robotsystem som är anpassat för mikrogravitation.
Tanken är enkel: robotar i rymden behöver inte gå. Det de däremot behöver är fingerfärdighet, stabilitet och förmågan att manövrera och hantera utrustning i tyngdlöst tillstånd.
En benlös robot för mikrogravitation
HELIOS är skapad för att assistera astronauter och utföra tekniska uppgifter på rymdinfrastruktur som rymdstationer eller satelliter. I demonstrationsvideor syns roboten med en lätt ram och ett nätverk av kabelstyrda leder som är utformade för att förbättra precision och kontroll.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
What is the short answer to "HELIOS: Fyraarmad rymdrobot utan ben – byggd för tyngdlöshet"?
HELIOS är en prototyp från Orbit Robotics som byter ut ben mot två extra armar – optimerad för att arbeta och manövrera i mikrogravitation ombord på rymdstationer och satelliter.
What are the key points to validate first?
HELIOS är en prototyp från Orbit Robotics som byter ut ben mot två extra armar – optimerad för att arbeta och manövrera i mikrogravitation ombord på rymdstationer och satelliter. Roboten är designad för att förankra sig med två armar medan de andra två används för underhåll och lastning, och tekniken påminner om manipulatorarmar för rymdservice.
What should I do next in practice?
HELIOS är en tidig teknikdemonstrator i en växande internationell satsning på rymdrobotik, bredvid Nasa:s Robonaut 2, Kinas PM01 och Icarus Robotics 'Joy' robot planerad till ISS 2027.
Dess mest utmärkande egenskap är fyrarmsarkitekturen. Istället för att använda ben för att gå på marken, använder HELIOS sina extra armar för att:
Förflytta sig innanför rymdstationen
Stabilisera sig mot ytor
Positionera kroppen för underhållsarbete
Denna konfiguration gör att roboten kan gripa tag i strukturer, repositionera sig och arbeta i trånga utrymmen, vilket är vanliga begränsningar inuti rymdfarkoster och orbitala plattformar.
Utvecklarna säger att designen fokuserar på uppgifter som astronauter ofta utför, inklusive utrustningsunderhåll, lasthantering och orbitala konstruktionsaktiviteter.
Varför fyra armar är vettigt i rymden
På jorden behöver humanoida robotar ofta ben för att navigera på golv, trappor och ojämn terräng. I mikrogravitation försvinner dessa begränsningar. Istället blir den centrala utmaningen att kontrollera rörelser utan att driva iväg från arbetsplatsen.
En robot med flera armar kan lösa detta genom att förankra sig i närliggande strukturer. Den kan till exempel hålla fast i en ram eller ett handtag med vissa armar medan den använder andra för att hantera verktyg eller utrustning. Detta tillvägagångssätt liknar strategier som används i robotmanipulatorer designade för service och underhåll av rymdfarkoster i omloppsbana.
Därför betonar många rymdrobotikkoncept manipulatorarmar, gripmekanismer och precisa styrsystem snarare än traditionell gångrörelse.
Tidig prototypstatus
HELIOS är fortfarande en tidig prototyp. Offentlig information om specifikationer som storlek, vikt, lyftkapacitet eller totala antalet frihetsgrader är begränsad i de tillgängliga rapporterna.
Vad som är klart är att roboten är avsedd som en teknikdemonstrator för att utforska nya sätt för robotar att röra sig och arbeta i mikrogravitation. Projektet har presenterats som en del av ett forskningsinitiativ med fokus på robotassistenter för framtida orbitala operationer.
En del av en växande rymdrobotkapplöpning
HELIOS lanseras i en tid då rymdorgan och startups över hela världen accelererar sina ansträngningar för att utveckla robotarbetare för omloppsbanor.
Flera anmärkningsvärda projekt illustrerar trenden:
Nasas Robonaut 2 (R2)
Nasa skickade Robonaut 2 till Internationella rymdstationen (ISS) 2011 ombord på rymdfärjan Discovery. Den blev den första humanoida roboten i rymden och designades för att assistera astronauter och testa hur fingerfärdiga robotar fungerar i omloppsbana.
Kinas PM01-robotastronautinitiativ
Det kinesiska robotföretaget Engine AI har meddelat planer på att skicka sin humanoida robot PM01 ut i rymden som en del av ett "robotastronautprogram", vilket understryker det växande intresset för autonoma robotbesättningsmedlemmar för riskfyllda uppgifter.
Icarus Robotics 'Joy'-robot (ISS-uppdrag planerat till 2027)
Startupen Icarus Robotics utvecklar en fritt flygande robot som kallas Joy och som är planerad att testas ombord på ISS i början av 2027. Uppdraget kommer att utvärdera autonom navigation och robotoperationer i en verklig rymdstationsmiljö.
Tillsammans speglar dessa projekt en bredare branschförskjutning: robotar förväntas i allt högre grad hantera inspektion, reparation, montering och logistikuppgifter i omloppsbana, vilket minskar riskerna för mänskliga astronauter.
Den större idén bakom HELIOS
HELIOS illustrerar hur ingenjörer tänker om robotik för rymden snarare än att bara anpassa jordbaserade designer. Genom att överge ben och fokusera på multi-arm fingerfärdighet och förankring matchar robotens struktur direkt mikrogravitationens fysik.
Om framtida versioner mognar bortom prototypstadiet, skulle robotar som HELIOS så småningom kunna hjälpa astronauter att underhålla rymdfarkoster, montera stora orbitala strukturer och hantera godsoperationer – och därmed förvandla rymdstationer till arbetsplatser där människor och robotar samarbetar sida vid sida.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...
Dess mest utmärkande egenskap är fyrarmsarkitekturen. Istället för att använda ben för att gå på marken, använder HELIOS sina extra armar för att:
Förflytta sig innanför rymdstationen
Stabilisera sig mot ytor
Positionera kroppen för underhållsarbete
Denna konfiguration gör att roboten kan gripa tag i strukturer, repositionera sig och arbeta i trånga utrymmen, vilket är vanliga begränsningar inuti rymdfarkoster och orbitala plattformar.
Utvecklarna säger att designen fokuserar på uppgifter som astronauter ofta utför, inklusive utrustningsunderhåll, lasthantering och orbitala konstruktionsaktiviteter.
Varför fyra armar är vettigt i rymden
På jorden behöver humanoida robotar ofta ben för att navigera på golv, trappor och ojämn terräng. I mikrogravitation försvinner dessa begränsningar. Istället blir den centrala utmaningen att kontrollera rörelser utan att driva iväg från arbetsplatsen.
En robot med flera armar kan lösa detta genom att förankra sig i närliggande strukturer. Den kan till exempel hålla fast i en ram eller ett handtag med vissa armar medan den använder andra för att hantera verktyg eller utrustning. Detta tillvägagångssätt liknar strategier som används i robotmanipulatorer designade för service och underhåll av rymdfarkoster i omloppsbana.
Därför betonar många rymdrobotikkoncept manipulatorarmar, gripmekanismer och precisa styrsystem snarare än traditionell gångrörelse.
Tidig prototypstatus
HELIOS är fortfarande en tidig prototyp. Offentlig information om specifikationer som storlek, vikt, lyftkapacitet eller totala antalet frihetsgrader är begränsad i de tillgängliga rapporterna.
Vad som är klart är att roboten är avsedd som en teknikdemonstrator för att utforska nya sätt för robotar att röra sig och arbeta i mikrogravitation. Projektet har presenterats som en del av ett forskningsinitiativ med fokus på robotassistenter för framtida orbitala operationer.
En del av en växande rymdrobotkapplöpning
HELIOS lanseras i en tid då rymdorgan och startups över hela världen accelererar sina ansträngningar för att utveckla robotarbetare för omloppsbanor.
Flera anmärkningsvärda projekt illustrerar trenden:
Nasas Robonaut 2 (R2)
Nasa skickade Robonaut 2 till Internationella rymdstationen (ISS) 2011 ombord på rymdfärjan Discovery. Den blev den första humanoida roboten i rymden och designades för att assistera astronauter och testa hur fingerfärdiga robotar fungerar i omloppsbana.
Kinas PM01-robotastronautinitiativ
Det kinesiska robotföretaget Engine AI har meddelat planer på att skicka sin humanoida robot PM01 ut i rymden som en del av ett "robotastronautprogram", vilket understryker det växande intresset för autonoma robotbesättningsmedlemmar för riskfyllda uppgifter.
Icarus Robotics 'Joy'-robot (ISS-uppdrag planerat till 2027)
Startupen Icarus Robotics utvecklar en fritt flygande robot som kallas Joy och som är planerad att testas ombord på ISS i början av 2027. Uppdraget kommer att utvärdera autonom navigation och robotoperationer i en verklig rymdstationsmiljö.
Tillsammans speglar dessa projekt en bredare branschförskjutning: robotar förväntas i allt högre grad hantera inspektion, reparation, montering och logistikuppgifter i omloppsbana, vilket minskar riskerna för mänskliga astronauter.
Den större idén bakom HELIOS
HELIOS illustrerar hur ingenjörer tänker om robotik för rymden snarare än att bara anpassa jordbaserade designer. Genom att överge ben och fokusera på multi-arm fingerfärdighet och förankring matchar robotens struktur direkt mikrogravitationens fysik.
Om framtida versioner mognar bortom prototypstadiet, skulle robotar som HELIOS så småningom kunna hjälpa astronauter att underhålla rymdfarkoster, montera stora orbitala strukturer och hantera godsoperationer – och därmed förvandla rymdstationer till arbetsplatser där människor och robotar samarbetar sida vid sida.
frontiersin.org
A comprehensive survey of space robotic manipulators for ...