AnswersPublished14 sources
Från foton till virtuella miljöer där robotar kan testas
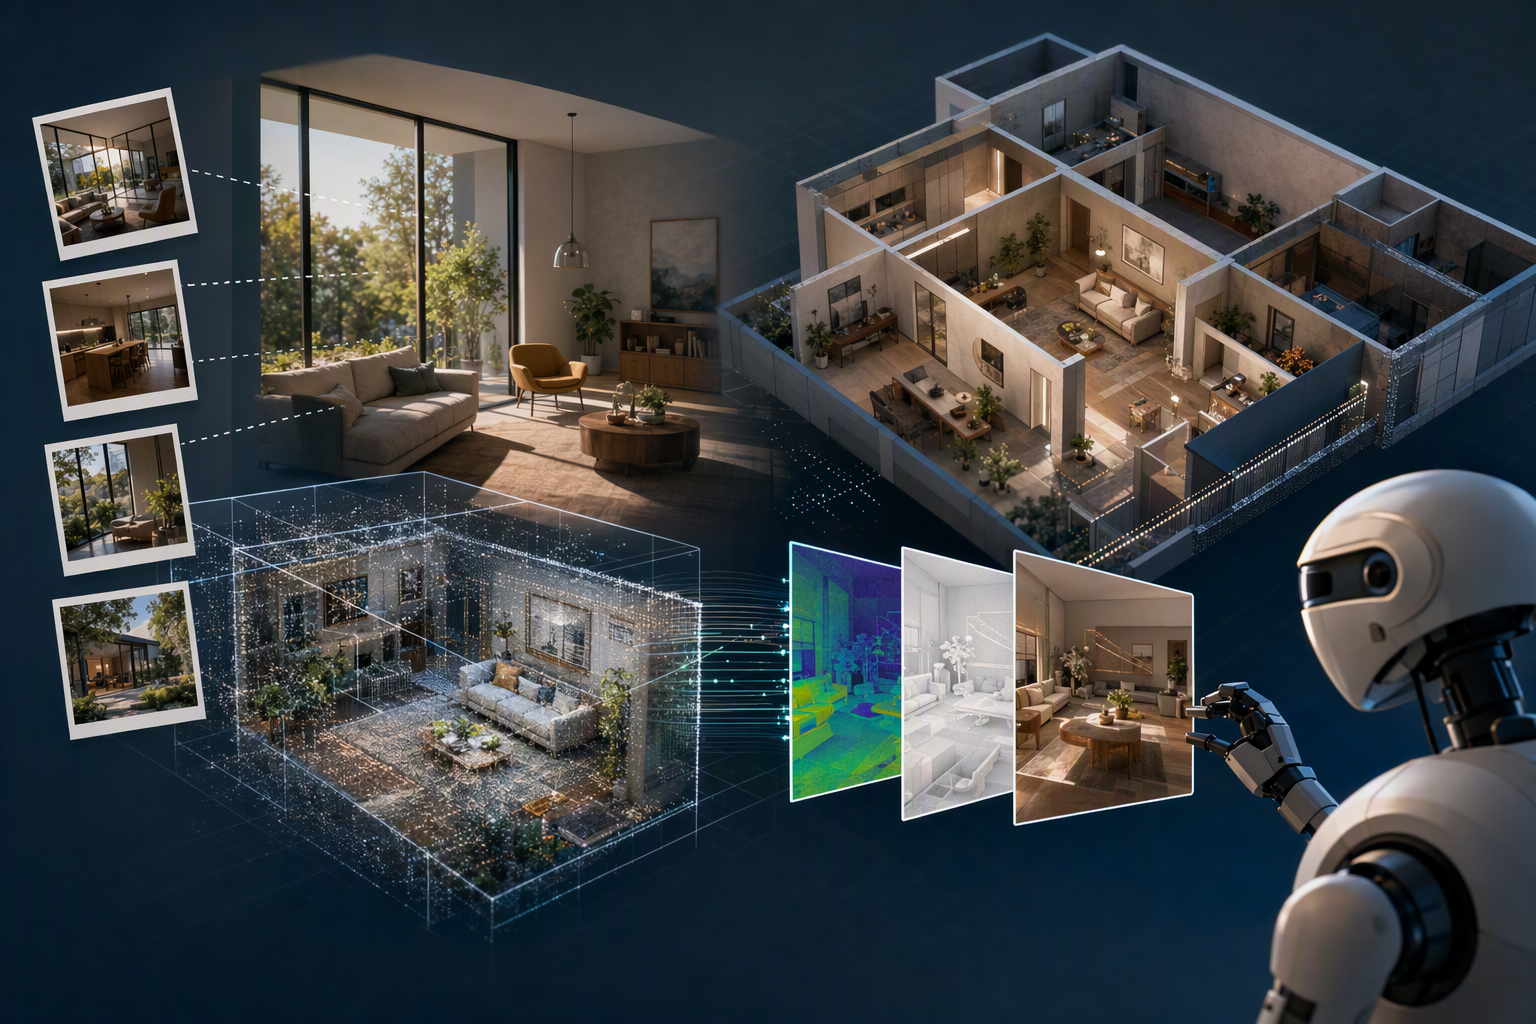
Mundo uppges kunna omvandla en till tolv foton av en verklig plats till en redigerbar 3D scen för robotutforskning och simulering. Projektet beskrevs på Hugging Face den 23 oktober 2026.
Publicerad avRedigerad med GPT-6 LunaBilder genererade med GPT Image 2
Research answer
Key takeaways
- Mundo uppges kunna omvandla en till tolv foton av en verklig plats till en redigerbar 3D scen för robotutforskning och simulering.
- Projektet beskrevs på Hugging Face den 23 oktober 2026. Pandaily rapporterade senare att kod och modellvikter planerades till slutet av november, men det finns inget stöd i det tillgängliga materialet för att säga om...
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Mundo, the world model unveiled by ACE Robotics and Nanyang Technological University’s S-Lab and reported on October 31, 2026, and h. Article summary: Mundo is a scene-specific world-model system that turns photographs of a real place into an explicit 3D scene that can be explored, edited and simulated, with a video model rendering the results rather than merely genera. Topic tags: general, academic, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, char
Mundo är ett projekt för så kallade världsmodeller: system som försöker beskriva hur en miljö ser ut och fungerar, inte bara skapa en bild av den. Målet är att omvandla foton av en viss plats till en scen som robotar kan utforska och interagera med. I Mundo ska miljön representeras som redigerbar 3D-struktur och sceninformation, simuleras och därefter återges med en videomodell. Det skiljer sig från att skapa en video som bara är till för att tittas på.2
12
Först scen och simulering – sedan bild
Enligt projektbeskrivningen bygger Mundo en 3D-proxy av en fotograferad miljö. En scenbeskrivning håller reda på objekt, deras positioner och fysiska egenskaper, liksom regler för hur scenen förändras över tid.2 Tanken är alltså att modellen av ett rum inte bara ska återge hur det ser ut, utan också innehålla information som kan ändras och användas i simulering.
En separat teknisk genomgång beskriver ett arbetsflöde där en fysiksimulator, främst MuJoCo, beräknar vad som händer i scenen. En finjusterad videomodell återger sedan resultatet visuellt. Enligt den genomgången anpassades videomodellen från MiniMax-H3:s referens-till-video-system med omkring 40 000 videopar. Just de uppgifterna framgår inte av det tillgängliga utdraget från Hugging Face.12
Vad fotona uppges bidra med
Pandailys notis beskriver Mundo som ett system som kan göra en till tolv foton av en verklig plats till en redigerbar 3D-scen med fysik, avsedd för simulering av robotnavigering och manipulation.15 Projektbeskrivningen på Hugging Face stöder den övergripande idén om att bygga en miljöspecifik värld utifrån bilder.
2
Materialet förklarar däremot inte i detalj hur systemet hanterar skillnaden mellan en och flera bilder. Ett enda foto visar inte rummets alla sidor eller alla vinklar av ett föremål, medan flera bilder kan ge fler observationer. Men de tillgängliga källorna slår inte fast exakt hur geometrin återskapas, hur kamerans position bestäms eller hur områden som inte syns fylls i. Sådana detaljer går därför inte att bekräfta här.
Varför en redigerbar scen kan vara användbar
En uttrycklig scenmodell kan göra det möjligt att ändra objekt och deras egenskaper och sedan prova handlingar i en simulering. En sammanfattning på en robotiksajt uppger att Mundo kan ta med egenskaper som massa och friktion och använda en fysikmotor för att beräkna rörelse, kontakt och kollisioner. Den beskriver också hur agenter kan redigera objekt, attribut och handlingar i scenen.7 Projektet presenteras som ett sätt att skapa interaktiva miljöer för att testa och träna robotar.
7
15
En viktig skillnad är alltså mellan scenens tillstånd och hur det visas. Scenprogrammet beskriver objekten och deras fysiska beteende, medan videomodellen står för det visuella resultatet. Det är ett annat fokus än att låta genererade bildpunkter ensamma representera miljön.2
12
Det här är ännu inte bekräftat
De tillgängliga källorna belägger inte flera av de mer detaljerade uppgifter som förekommer i vissa beskrivningar. Det gäller bland annat objektdetektering med rutor, redigering med en vision- och språkagent, numerisk optimering och den exakta metoden för långa kamerarörelser med överlappande klipp. Inte heller specifika demonstrationer – som navigering på ett hotell eller hantering av hushållsföremål – eller prestandasiffror för rekonstruktionstid, bildfrekvens, antal grafikprocessorer och inställningar för inferens kan bekräftas här.
Samma försiktighet gäller uppgifter om små objekt som svävar, långtidsminne för scenen och specifika bild- eller klipplösningar. Sådana detaljer kan finnas i mer utförligt projektmaterial, men stöds inte av utdragen i underlaget. Den säkraste sammanfattningen är därför mer avgränsad: Mundo beskrivs som ett system som kombinerar en redigerbar 3D-proxy, fysiksimulering och videogenerering för robotars utforskning och interaktion.2
7
12
När väntas kod och modellvikter?
Projektartikeln på Hugging Face är daterad den 23 oktober 2026.2 I en notis den 31 oktober skrev Pandaily att kod och modellvikter skulle släppas före slutet av november. Det tillgängliga materialet bekräftar dock inte om släppet senare genomfördes.
15
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Från foton till virtuella miljöer där robotar kan testas"?
Mundo uppges kunna omvandla en till tolv foton av en verklig plats till en redigerbar 3D scen för robotutforskning och simulering.
What are the key points to validate first?
Mundo uppges kunna omvandla en till tolv foton av en verklig plats till en redigerbar 3D scen för robotutforskning och simulering. Projektet beskrevs på Hugging Face den 23 oktober 2026. Pandaily rapporterade senare att kod och modellvikter planerades till slutet av november, men det finns inget stöd i det tillgängliga materialet för att säga om...