AnswersPublished22 sources
Microduck för 399 dollar är en träningsbar robotanka från Hugging Face
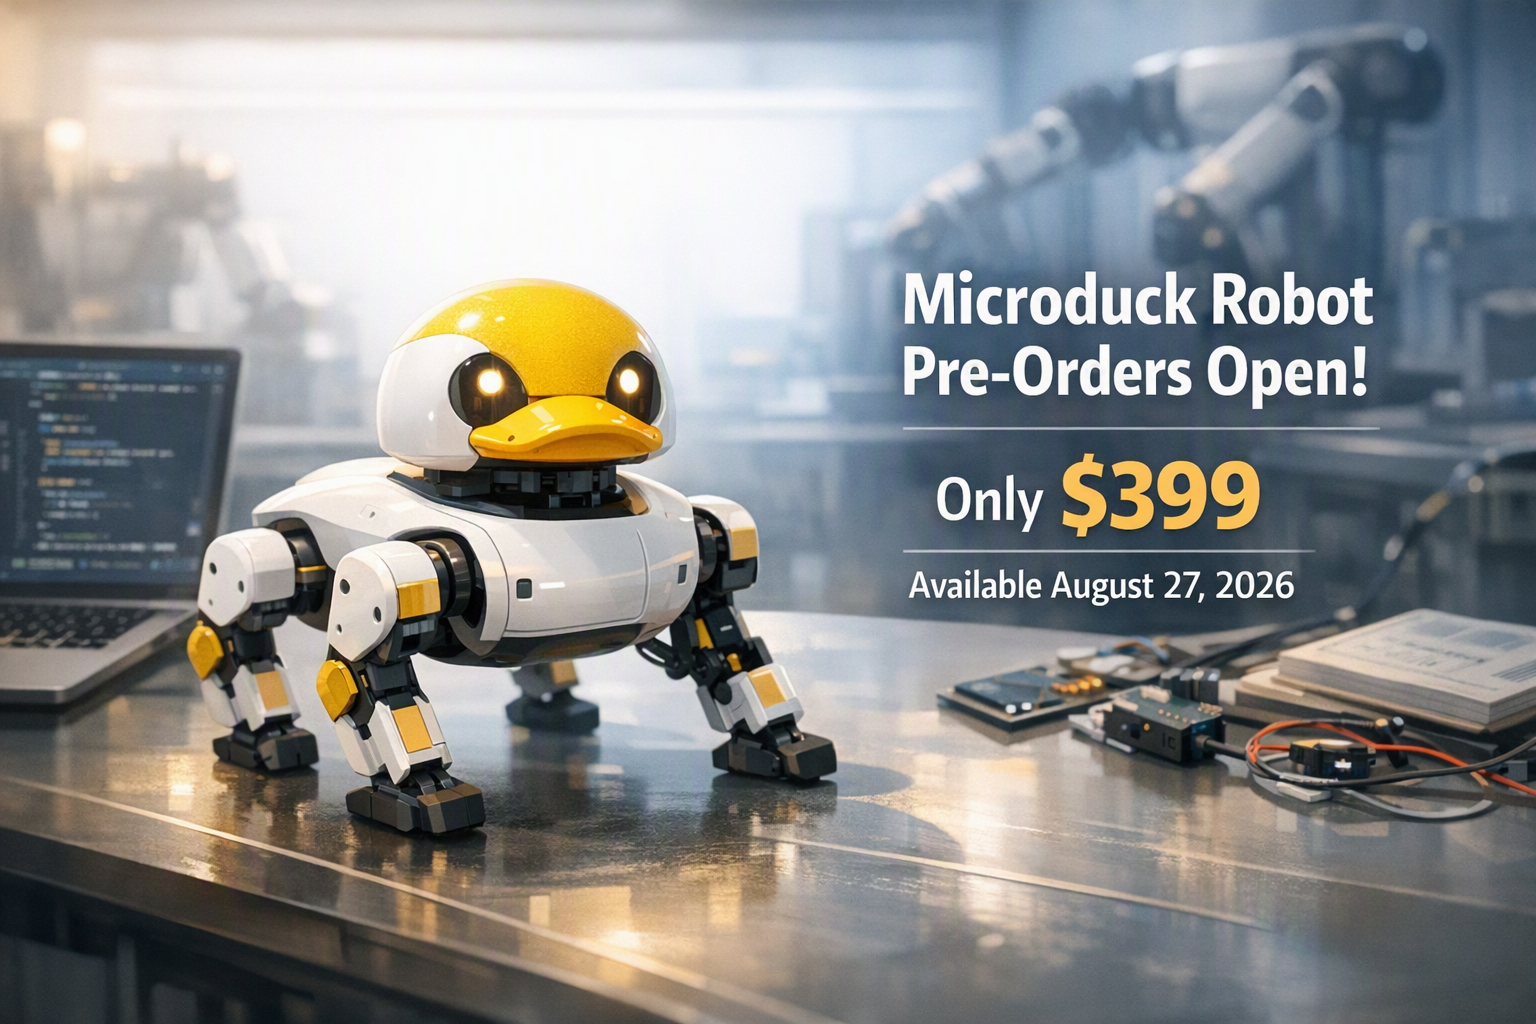
Microduck är en 25 centimeter hög, tvåbent robot på under 800 gram som främst är byggd för experiment med förstärkningsinlärning – inte som en allmän hushållsrobot. Den levereras med sju tränade beteenden, bland annat att gå, sparka, plocka upp små föremål och resa sig efter fall.
Publicerad avRedigerad med GPT-5.6 LunaBilder genererade med GPT Image 1.5
Research answer
Key takeaways
- Microduck är en 25 centimeter hög, tvåbent robot på under 800 gram som främst är byggd för experiment med förstärkningsinlärning – inte som en allmän hushållsrobot.
- Den levereras med sju tränade beteenden, bland annat att gå, sparka, plocka upp små föremål och resa sig efter fall.
- Priset är 399 dollar före skatt och frakt, men nya beställningar väntas nu kunna ta fyra till sex månader att leverera efter stort intresse.
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Hugging Face and Pollen Robotics’ Microduck robot, announced on August 27, 2026, including its $399 price and pre-order availability. Article summary: Microduck is a small, consumer-priced platform for learning and experimenting with legged-robot reinforcement learning—not a general-purpose home humanoid. Hugging Face and its Pollen Robotics team opened pre-orders on A. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
Microduck är en liten, ankliknande tvåbent robot från Hugging Face och Pollen Robotics. Den är byggd för att visa hur förstärkningsinlärning kan användas för att få en riktig robot att lära sig rörelser – och kostar 399 dollar före skatt och frakt. Förbeställningarna öppnade den 27 augusti 2026, men leveransläget har redan blivit mer osäkert för nya beställningar. 29
38
42
Det viktiga är att Microduck inte marknadsförs som en självständig humanoid robot för hemmet. Den är snarare en kompakt fysisk testplattform: en robot som fungerar direkt ur kartongen, men som också låter utvecklare träna och lägga in nya beteenden genom en öppen simulerings- och förstärkningsinlärningsmiljö.
Vad kan Microduck göra?
Microduck är 25 centimeter hög, väger under 800 gram och har 15 motorer. Den är utrustad med kamera, lidar, två tröghetsmätenheter (IMU) och en rörlig näbb som kan plocka upp små föremål. Den inbyggda datorn bygger enligt specifikationen på Rockchip RK3566 med AI-accelerator, 1 GB arbetsminne och 32 GB lagring. Det löstagbara batteriet ska räcka i ungefär en timme, beroende på hur roboten används. 29
32
Robotens sju medföljande rörelser är tränade beteenden, inte bara förprogrammerade animationssekvenser. De omfattar bland annat att gå eller vagga fram, sätta sig, sparka, plocka upp föremål, återhämta sig efter vanliga fall och åka rullskridskor. 20
21
29
Det ger Microduck två tydliga målgrupper:
- Makers och nyfikna användare kan styra de färdiga beteendena med en handkontroll.
- Robotik- och maskininlärningsutvecklare kan granska koden, ändra träningsmiljöerna och försöka föra över nya beteenden till den fysiska roboten.
Så fungerar vägen från simulering till verklighet
Grundidén är att roboten tränas i en simulering innan den kör den inlärda policyn på riktig hårdvara. Microducks mjukvarustack använder MuJoCo-baserad simulering och förstärkningsinlärning med PPO. Den tränade policyn exporteras sedan till ONNX och körs i robotens inbyggda system. Reglerslingan arbetar i 50 Hz. 20
21
30
Utmaningen är inte att få en simulerad anka att gå. Det svåra är att få samma policy att fungera trots skillnaderna mellan en virtuell modell och en fysisk robot. Därför försöker den publicerade metoden göra den simulerade hårdvaran mindre perfekt genom att modellera sådant som motorernas beteende, friktion, batteriförändringar, fördröjningar i kommandon och mekaniskt glapp. Förhållandena varieras också under träningen, så att policyn möter flera möjliga robotlägen i stället för att lära sig en enda idealiserad simulering. 30
Mekaniskt glapp i växlarna är särskilt relevant för en liten tvåbent robot. En motororder leder inte alltid till att leden rör sig exakt eller omedelbart som förväntat. Genom att modellera detta glapp – och ta hänsyn till var den fysiska givaren faktiskt mäter rörelsen – utsätts policyn för några av de fel den kommer att möta efter driftsättning. Målet är en mer pålitlig överföring från simulering till verklighet, inte en garanti för att varje experiment fungerar direkt. 30
Arbetsflödet är dessutom betydligt mer beräkningskrävande än prislappen på 399 dollar kan antyda. Träningsexempel använder tusentals parallella simulerade miljöer och CUDA-kompatibel hårdvara. En rapporterad körning för en gångpolicy tar ungefär en till två timmar i projektets snabbstartsupplägg. Den som saknar ett lämpligt grafikkort kan skicka träningen till Hugging Face Jobs. 20
21
Vad betyder ”öppen källkod” här?
Pollen beskriver SDK:t, simulatorn och hela förstärkningsinlärningsstacken som öppen och tillgänglig under Apache 2.0-licensen. Projektet publicerar också policyerna och träningsmaterialet som behövs för att undersöka hur de medföljande beteendena fungerar. 29
43
Öppenheten gäller framför allt mjukvaran och inlärningsprocessen. Det betyder inte nödvändigtvis att alla ritningar för robotens mekanik och elektronik är tillgängliga under samma licens. Den som överväger ett köp bör därför skilja mellan en öppen mjukvarustack och en helt öppen hårdvaruprodukt.
Det är en viktig skillnad, eftersom Microducks värde främst ligger i att kunna återskapa själva inlärningsloopen: definiera en miljö, träna en policy, exportera den och testa resultatet på en verklig robotkropp.
Är Microduck lätt för nybörjare?
De färdigtränade beteendena gör roboten relativt lättillgänglig utan att användaren behöver skriva kod från första dagen. Att träna fram ett nytt, pålitligt beteende är däremot en helt annan sak.
Då krävs åtminstone viss förståelse för Python, förstärkningsinlärning, belöningsfunktioner, simulering, robotdynamik och GPU-baserad träning. Policys måste också testas försiktigt på fysisk hårdvara, där fall, kollisioner och oväntade motororder kan skada roboten eller föremål i närheten.
I praktiken bör Microduck därför ses som en pedagogisk och experimentell plattform med ett lekfullt utseende – inte som en plug-and-play-robot som lär sig vilket trick som helst efter en kort instruktion på vanligt språk.
Vad innebär priset på 399 dollar?
För 399 dollar före skatt och frakt blir det betydligt enklare att prova ett komplett simulerings-till-verklighet-experiment än om man behöver köpa en fullstor forskningsrobot. Jämförelsen är dock ungefärlig snarare än ett standardiserat marknadspris: Microduck är mycket mindre, mindre kapabel och avsedd för en betydligt smalare grupp experiment.
Det lägre priset gör också experiment med flera robotar mer realistiska. Pollen har nämnt tävlingar, fotboll och robotar som reagerar på varandra som möjliga projekt för communityn. Flera billiga robotar kan skapa träningssituationer som är svåra att återskapa med en enda specialiserad forskningsplattform. 35
37
En del av Hugging Faces robotsatsning
Hugging Face köpte Pollen Robotics i april 2025, som ett led i arbetet med att koppla samman öppen robotik med företagets ekosystem för mjukvara och delning av modeller. Pollen har sedan tidigare Reachy 2, en betydligt större humanoid forskningsrobot, medan Reachy Mini fokuserar på uttrycksfull interaktion, röst, syn och kreativ programmering. 10
11
Microduck tar en annan väg. Här ligger fokus på rörelse, fysisk handling, förstärkningsinlärning och överföringen från simulering till verklighet. Roboten blir därmed en fysisk motsvarighet till idén om att dela modeller: i stället för att bara dela språk- eller synmodeller kan en community dela beteenden, miljöer och träningsrecept för samma robotkropp.
Pris, färger och leverans
Microduck lanserades i fyra färger: Cream, Graphite, Lavender och Sky. Förbeställningspriset var 399 dollar före skatt och frakt, med de första leveranserna ursprungligen planerade till före julen 2026 i Nordamerika och Europa. 37
38
En senare rapport uppgav dock att företaget inte längre lovar leverans före jul för nya beställningar. I stället visades en uppskattad väntetid på fyra till sex månader medan produktionen skalas upp. Den ursprungliga julplanen bör därför ses som ett första mål, inte som ett garanterat leveransdatum. 42
Den tydligaste slutsatsen är att Microduck är ovanligt billig som fysisk plattform för förstärkningsinlärning – men att värdet beror på vad köparen vill göra. Den som söker en pratande följeslagare för hemmet får sannolikt en begränsad tvåbent robot på 25 centimeter. Den som vill studera hur ett inlärt beteende flyttas från MuJoCo-simulering till en riktig robot får däremot ett betydligt mer intressant paket: en liten, färdigtränad maskin med en offentlig mjukvarupipeline och gott om utrymme för experiment.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Microduck för 399 dollar är en träningsbar robotanka från Hugging Face"?
Microduck är en 25 centimeter hög, tvåbent robot på under 800 gram som främst är byggd för experiment med förstärkningsinlärning – inte som en allmän hushållsrobot.
What are the key points to validate first?
Microduck är en 25 centimeter hög, tvåbent robot på under 800 gram som främst är byggd för experiment med förstärkningsinlärning – inte som en allmän hushållsrobot. Den levereras med sju tränade beteenden, bland annat att gå, sparka, plocka upp små föremål och resa sig efter fall.
What should I do next in practice?
Priset är 399 dollar före skatt och frakt, men nya beställningar väntas nu kunna ta fyra till sex månader att leverera efter stort intresse.
Sources
pollen-robotics.comMicroduck - A tiny biped robot you can teach new tricks
businessinsider.comHugging Face says sales for its robot ducks topped $2.6 million in 24 hours. Now there's a backlog.
ai-daily.devAI Daily Dev — August 18, 2026
marktechpost.com