AnswersPublished21 sources
Kinas robothundar ska spana, bygga och vakta månbasen år 2035
Kinesiska forskare från China Academy of Space Technology (CAST) har i tidskriften Chinese Space Science and Technology publicerat en konceptstudie som beskriver hur två fyrbenta robotar ska arbeta tillsammans med en... I konceptet delas den tremannabesättningen in i specifika roller: Astronaut 1 styr två robothunda...
Publicerad avRedigerad med DeepSeek-V4-FlashBilder genererade med GPT Image 1.5
Research answer
Key takeaways
- Kinesiska forskare från China Academy of Space Technology (CAST) har i tidskriften Chinese Space Science and Technology publicerat en konceptstudie som beskriver hur två fyrbenta robotar ska arbeta tillsammans med en...
- I konceptet delas den tremannabesättningen in i specifika roller: Astronaut 1 styr två robothundar som spanar av terrängen och identifierar faror; Astronaut 2 samlar prover och utför vetenskapligt arbete; Astronaut 3...
- Robothundarnas uppgifter omfattar allt från patrullering och riskdetektering till resursutvinning, byggnation, dagligt underhåll och psykologiskt stöd till astronauterna.
- Planen är en del av Kinas faserade strategi för ILRS: robotföregångare (Chang'e 7 under andra halvan av 2026, Chang'e 8 år 2028), en bemannad månlandning senast år 2030 och en grundläggande permanent bemannad station...
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is China's proposed plan for using robot dogs at its future International Lunar Research Station on the Moon's south pole, including th. Article summary: Chinese researchers from the China Academy of Space Technology (CAST) published a concept in the journal *Chinese Space Science and Technology* outlining how robot dogs could operate at the International Lunar Research S. Topic tags: general, general web, user generated, news. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts w
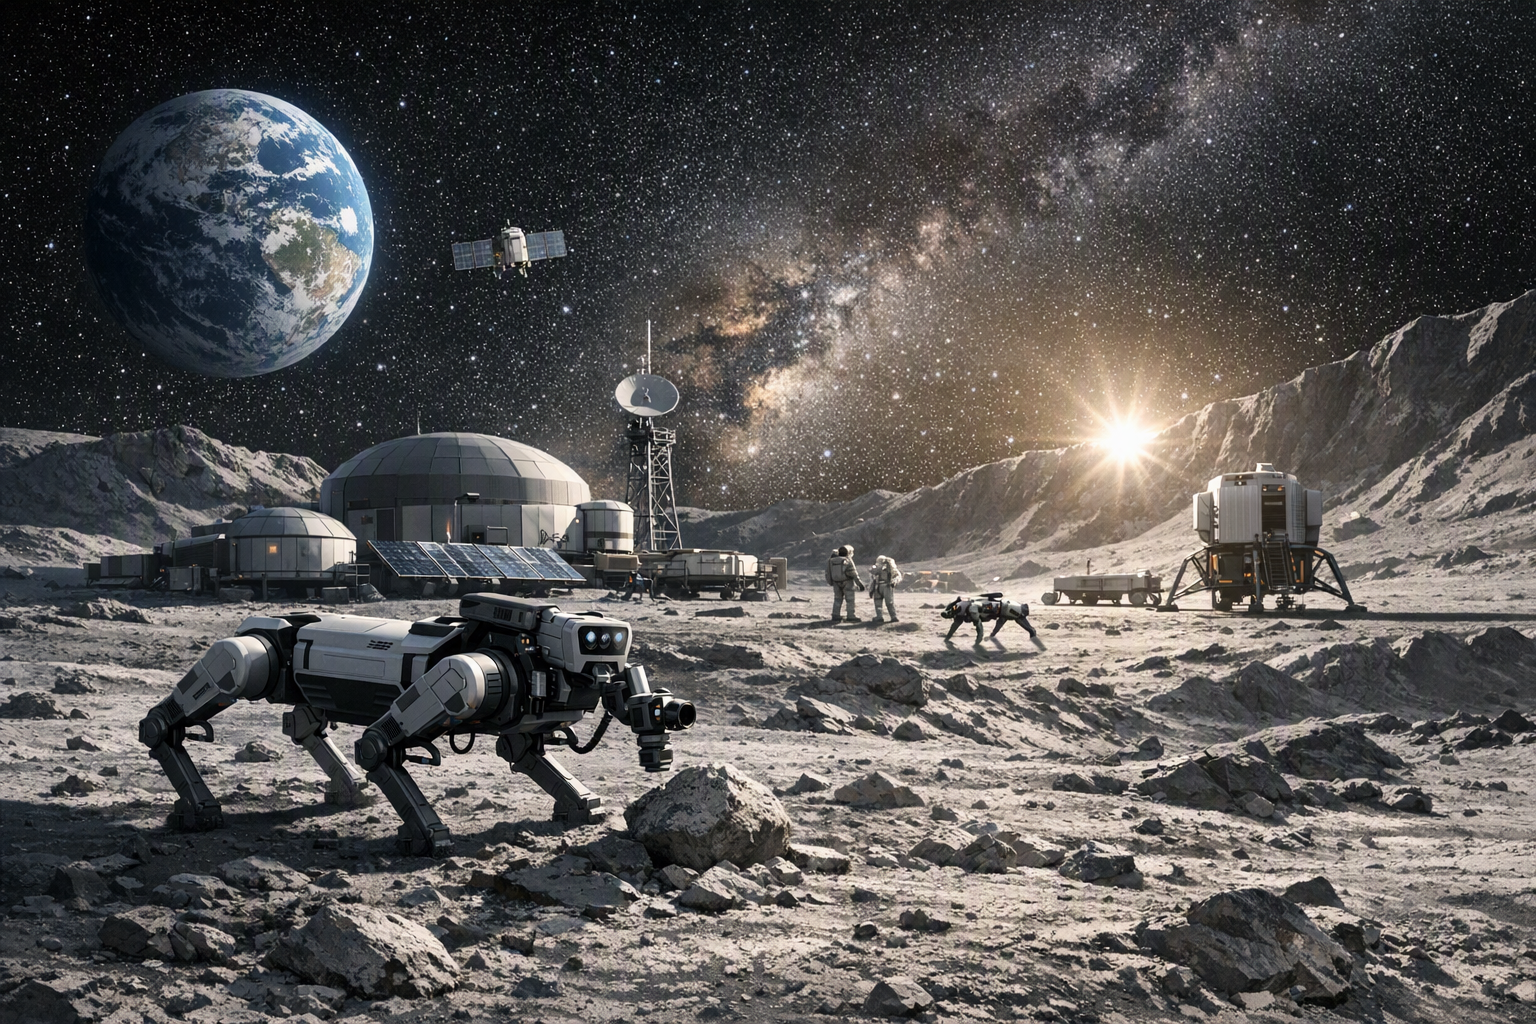
Kinesiska forskare vid China Academy of Space Technology (CAST) har i tidskriften Chinese Space Science and Technology presenterat en konceptstudie som beskriver hur fyrbenta robotar – så kallade ”robothundar” – skulle kunna användas vid den internationella månforskningsstationen ILRS på månens sydpol . Planen visar ett team på tre astronauter som arbetar tillsammans med två intelligenta maskiner, med uppgifter som sträcker sig från terrängspaning och resursutvinning till dagligt underhåll och till och med känslomässigt stöd till besättningen .
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Kinas robothundar ska spana, bygga och vakta månbasen år 2035"?
Kinesiska forskare från China Academy of Space Technology (CAST) har i tidskriften Chinese Space Science and Technology publicerat en konceptstudie som beskriver hur två fyrbenta robotar ska arbeta tillsammans med en...
What are the key points to validate first?
Kinesiska forskare från China Academy of Space Technology (CAST) har i tidskriften Chinese Space Science and Technology publicerat en konceptstudie som beskriver hur två fyrbenta robotar ska arbeta tillsammans med en... I konceptet delas den tremannabesättningen in i specifika roller: Astronaut 1 styr två robothundar som spanar av terrängen och identifierar faror; Astronaut 2 samlar prover och utför vetenskapligt arbete; Astronaut 3...
What should I do next in practice?
Robothundarnas uppgifter omfattar allt från patrullering och riskdetektering till resursutvinning, byggnation, dagligt underhåll och psykologiskt stöd till astronauterna.
Sources
scmp.comChina’s lunar research station could be guarded by robot watchdogs: scientists
news24online.comChina's moon base plan: Robot dogs could soon patrol the ...
interestingengineering.comChina's 2035 moon base could see robot dogs patrol, build ...
gadgetreview.comChina Wants Robot Dogs to Help Build Its Moon Base by 2035