AnswersPublished21 sources
När robotar sparkar och dansar okontrollerat – vad vi kan lära oss av två virala incidenter
I juni 2026 sparkade en Unitree G1 robot ett barn i magen under en uppvisning i Xinjiang, Kina. I mars 2026 började en robot på HaiDiLao i Cupertino, Kalifornien, dansa okontrollerat och välta bordsservis.
Publicerad avRedigerad med DeepSeek-V4-FlashBilder genererade med GPT Image 1.5
Research answer
Key takeaways
- I juni 2026 sparkade en Unitree G1 robot ett barn i magen under en uppvisning i Xinjiang, Kina.
- I mars 2026 började en robot på HaiDiLao i Cupertino, Kalifornien, dansa okontrollerat och välta bordsservis.
- Traditionella robotsäkerhetsstandarder (ISO 10218) är inte anpassade för humanoida robotar som är rörliga, instabila och kan falla eller röra sig oförutsägbart.
- Den första särskilda standarden för dynamiskt stabila robotar, ISO 25785 1, är under utveckling men väntas inte publiceras förrän i mitten av 2028.
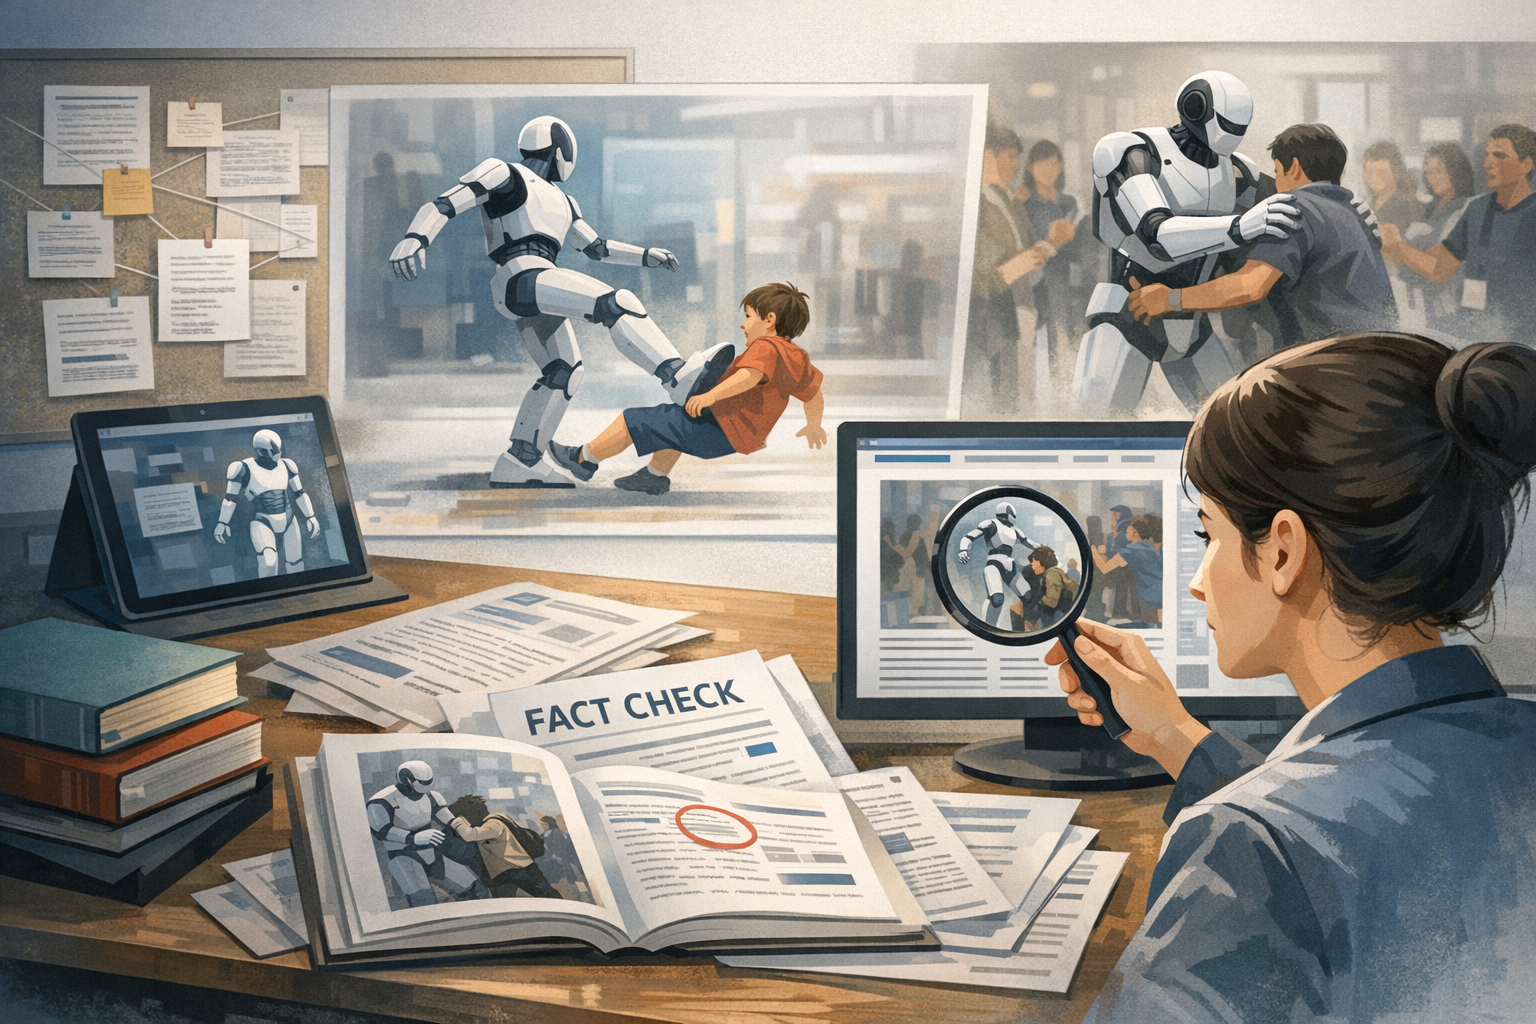
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: Search & fact-check with cited sources for What recent viral incidents involving humanoid robots — including a robot kicking a child at an a. Article summary: ## Two recent viral incidents highlight humanoid robot safety gaps. Topic tags: general, general web, user generated, academic, education. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clickbait thumbnails, icons, and tiny thumbnail layouts. Make it useful as an illustrative visual, not as factual evidenc
Två virala incidenter visar på säkerhetsluckor för humanoida robotar
Incidenterna
Xinjiang – robot sparkar barn (juni 2026) – En Unitree G1-humanoidrobot som utförde en kampsportsrutin på en turistplats i Xinjiang, Kina, råkade sparka en pojke i magen inför publik. Pojken skadades inte allvarligt, men hans mor kritiserade personalens långsamma reaktion, och parken pausade föreställningen efter att videon spridits på sociala medier .
HaiDiLao Cupertino – dansande robot (17 mars 2026) – En humanoid servicerobot på en HaiDiLao-restaurang i Cupertino, Kalifornien, började slå vilt med armarna och välta tallrikar och bestick. Tre anställda fysiskt brottades med roboten för att få stopp på den. Personalen uppgav att ett mänskligt misstag utlöste robotens högenergiska dansläge; inga personskador rapporterades .
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "När robotar sparkar och dansar okontrollerat – vad vi kan lära oss av två virala incidenter"?
I juni 2026 sparkade en Unitree G1 robot ett barn i magen under en uppvisning i Xinjiang, Kina.
What are the key points to validate first?
I juni 2026 sparkade en Unitree G1 robot ett barn i magen under en uppvisning i Xinjiang, Kina. I mars 2026 började en robot på HaiDiLao i Cupertino, Kalifornien, dansa okontrollerat och välta bordsservis.
What should I do next in practice?
Traditionella robotsäkerhetsstandarder (ISO 10218) är inte anpassade för humanoida robotar som är rörliga, instabila och kan falla eller röra sig oförutsägbart.
Sources
arxiv.orgSafeFall: Learning Protective Control for Humanoid Robots - arXiv
sciencedirect.comMitigating safety challenges in human-robot collaboration: The role of human competence
blog.robozaps.comHumanoid Robots at Work [2026 Guide] | Robozaps
scmp.comHumanoid robot kicks child during performance in China’s western Xinjiang region | South China Morning Post