AnswersPublished16 sources
Från mänsklig demonstration till robotfärdig uppgift
KINO 2 tränar och förfinar modeller utifrån uppgiftsdemonstrationer, testar färdigheterna på humanoidroboten KR1 och tar dem vidare till kundpiloter. Bear uppger att modellernas inferenstid har minskat kraftigt, men siffrorna gäller AI bearbetning – inte hela robotuppgifter.
Publicerad avRedigerad med GPT-6 LunaBilder genererade med GPT Image 2
Research answer
Key takeaways
- KINO 2 tränar och förfinar modeller utifrån uppgiftsdemonstrationer, testar färdigheterna på humanoidroboten KR1 och tar dem vidare till kundpiloter.
- Bear uppger att modellernas inferenstid har minskat kraftigt, men siffrorna gäller AI bearbetning – inte hela robotuppgifter.
- Kundpiloter pågår, men publicerade uppgifter om fullständiga arbetscykler, precision och tillförlitlighet över tid saknas.
AI Prompt
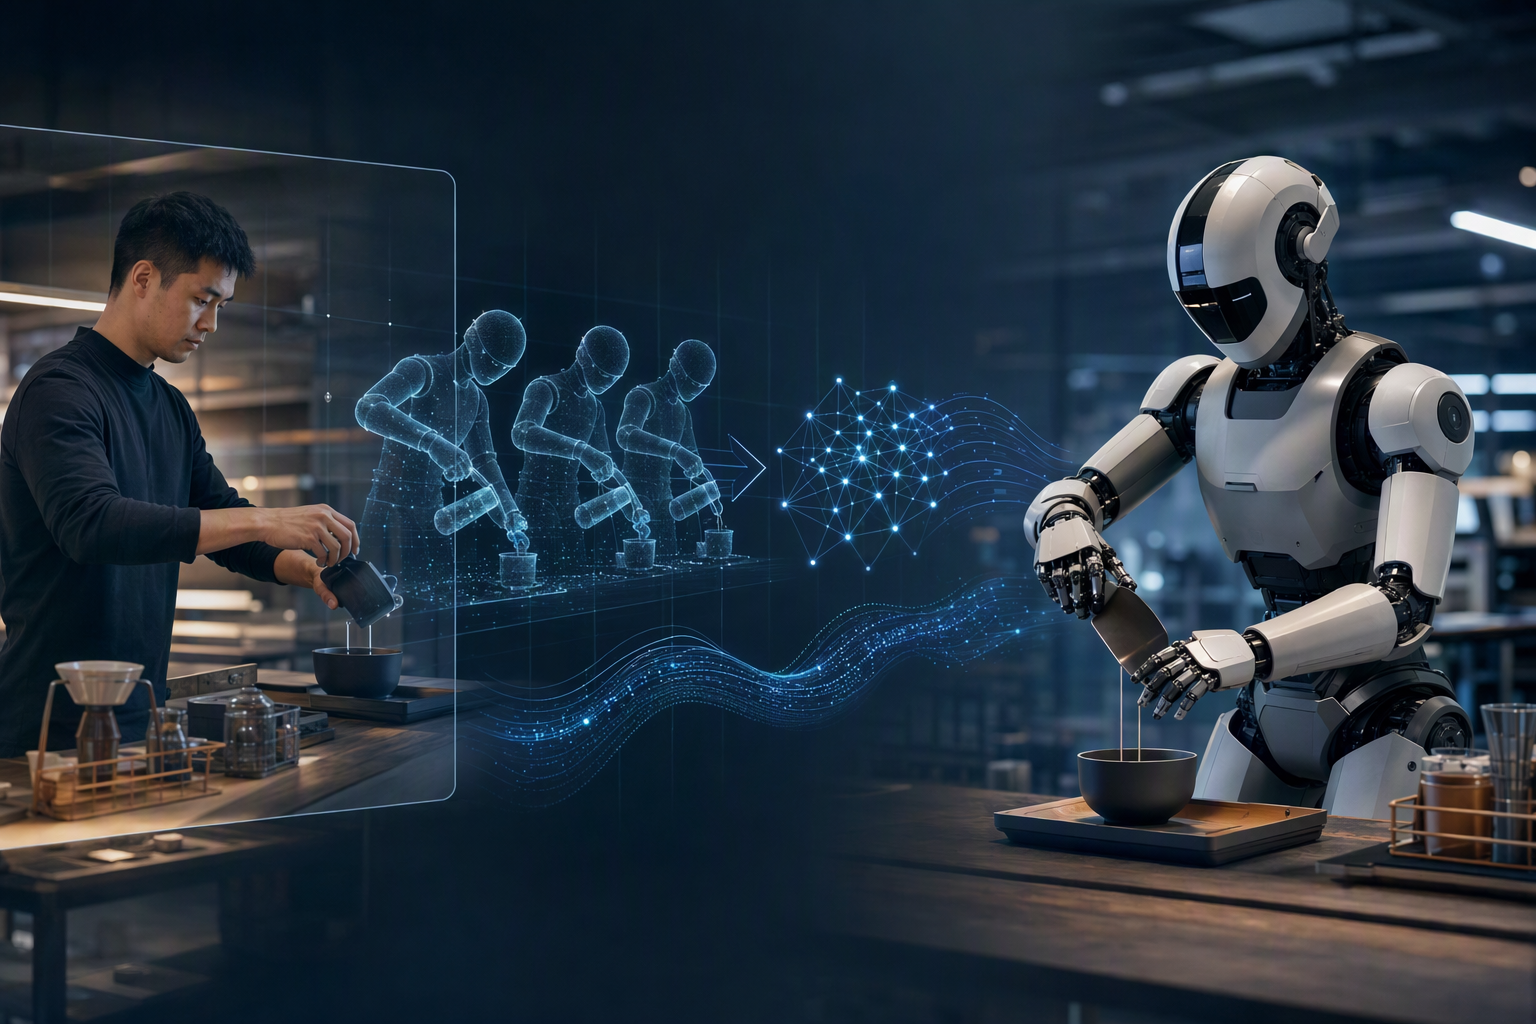
openai.comCreate a landscape editorial hero image for this Studio Global article: How does Bear Robotics’ KINO-2 robot-learning platform, launched on October 21, 2026, at NVIDIA GTC Berlin, turn human task demonstrations i. Article summary: KINO-2 is Bear Robotics’ learning-and-deployment platform for turning human task demonstrations into manipulation skills on its KR1 humanoid, announced on October 21, 2026, at NVIDIA GTC Berlin. Its central aim is to con. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
Bear Robotics vill lära sin humanoidrobot KR1 mer än att förflytta varor: den ska också kunna plocka upp och hantera dem. Företagets plattform KINO-2 använder demonstrationer av arbetsuppgifter för att träna och förbättra modeller, prövar färdigheterna på KR1 och för sedan ut dem i kundpiloter. Plattformen presenterades på NVIDIA GTC Berlin den 21 oktober 2026. 4
20
Så blir en demonstration en robotfärdighet
Bear beskriver ett arbetsflöde där uppgifter först demonstreras av människor. Demonstrationerna används för att träna och finjustera modeller, som sedan testas på KR1. Färdigheter som går vidare kan prövas i kundmiljö och kopplas till system för robotarnas förflyttning och arbetsflöden. Målet är att få roboten att hantera föremål som en del av ett större arbete, inte bara att transportera dem. 10
20
KINO-2 bygger vidare på Bear Robotics tidigare KINO-program. När företaget förvärvade Kinisi Robotics 2026 fick det även KR1 och det ursprungliga KINO-programmet i sin portfölj. Bear uppger att bolaget har placerat ut över 16 000 robotar, huvudsakligen servicerobotar, hos fler än 5 000 kundplatser. 10
20
21
NVIDIA-teknik bakom modellkörningen
KINO-2 använder NVIDIA Isaac OS som körmiljö för KR1:s perceptionssystem. Enligt Bear kopplar Isaac OS, med Holoscan SDK 5.0, samman bearbetning av perceptionsdata och modellinferens på NVIDIA Jetson AGX Thor. Företaget uppger också att det använder TensorRT och kvantisering av modeller för att effektivisera inferensen. 4
Bear rapporterar att inferenstiden för NVIDIA Isaac GR00T minskade från cirka 500 till cirka 60 millisekunder. För företagets egen modell sjönk den från 72,3 till 17,2 millisekunder. Det här är företagets uppgifter om modellernas inferenstid – inte mätningar av hur lång tid en komplett arbetsuppgift tar. 4
6
NVIDIA beskriver att Bear använder KINO-2 för att efterträna GR00T för arbetsflöden inom lager, returhantering och industri. 9 Det tillgängliga underlaget förklarar däremot inte i detalj hur KINO-2 hanterar externa grundmodeller eller hur mycket uppgiftsspecifik utveckling plattformen faktiskt sparar in. Det går därför inte att slå fast de förmågorna utifrån den övergripande beskrivningen ensam.
Kundpiloter – men ännu få resultat om hela jobbet
Bear lyfter fram lagerpackning som ett exempel: KR1 kan lära sig att plocka flaskor och lägga dem i en låda, samtidigt som företagets övriga system kan hjälpa till att flytta varor genom arbetsflödet. Kundpiloter pågår, men det material som citeras här redovisar inte tider för hela arbetscykler, precision i hanteringen eller tillförlitlighet över längre tid. 10
20
Det är en viktig skillnad när man tolkar hastighetssiffrorna. Kortare inferenstid kan hjälpa en robot att reagera snabbare, men visar inte i sig att ett komplett lager- eller returflöde går fortare, blir mer träffsäkert eller fungerar stabilt över tid. KINO-2:s tydligaste utlovade steg är kedjan från demonstration till kundpilot. Hur väl den fungerar i praktiken återstår att bedöma utifrån resultat från verkliga arbetsuppgifter.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Från mänsklig demonstration till robotfärdig uppgift"?
KINO 2 tränar och förfinar modeller utifrån uppgiftsdemonstrationer, testar färdigheterna på humanoidroboten KR1 och tar dem vidare till kundpiloter.
What are the key points to validate first?
KINO 2 tränar och förfinar modeller utifrån uppgiftsdemonstrationer, testar färdigheterna på humanoidroboten KR1 och tar dem vidare till kundpiloter. Bear uppger att modellernas inferenstid har minskat kraftigt, men siffrorna gäller AI bearbetning – inte hela robotuppgifter.
What should I do next in practice?
Kundpiloter pågår, men publicerade uppgifter om fullständiga arbetscykler, precision och tillförlitlighet över tid saknas.