ОтветыОпубликовано16 источники
Угол имеет значение: что показывают испытания систем для морских платформ
Дрейфующие платформы и буи движутся под действием волн, и эту механическую энергию исследуют как источник питания для датчиков. В одном испытании буя зарегистрировали среднеквадратичное угловое смещение 15,22°, в исследовании дрейфера — собственную частоту маятникового движения 1,5 Гц.
ОпубликовалИзображения созданы с помощью GPT Image 2
Ответ на исследование
Ключевые выводы
- Дрейфующие платформы и буи движутся под действием волн, и эту механическую энергию исследуют как источник питания для датчиков.
- В одном испытании буя зарегистрировали среднеквадратичное угловое смещение 15,22°, в исследовании дрейфера — собственную частоту маятникового движения 1,5 Гц.
- Такие результаты показывают, что конечное угловое движение реально для морских платформ, но не означают, что любой испытанный механизм будет работать при тех же условиях.
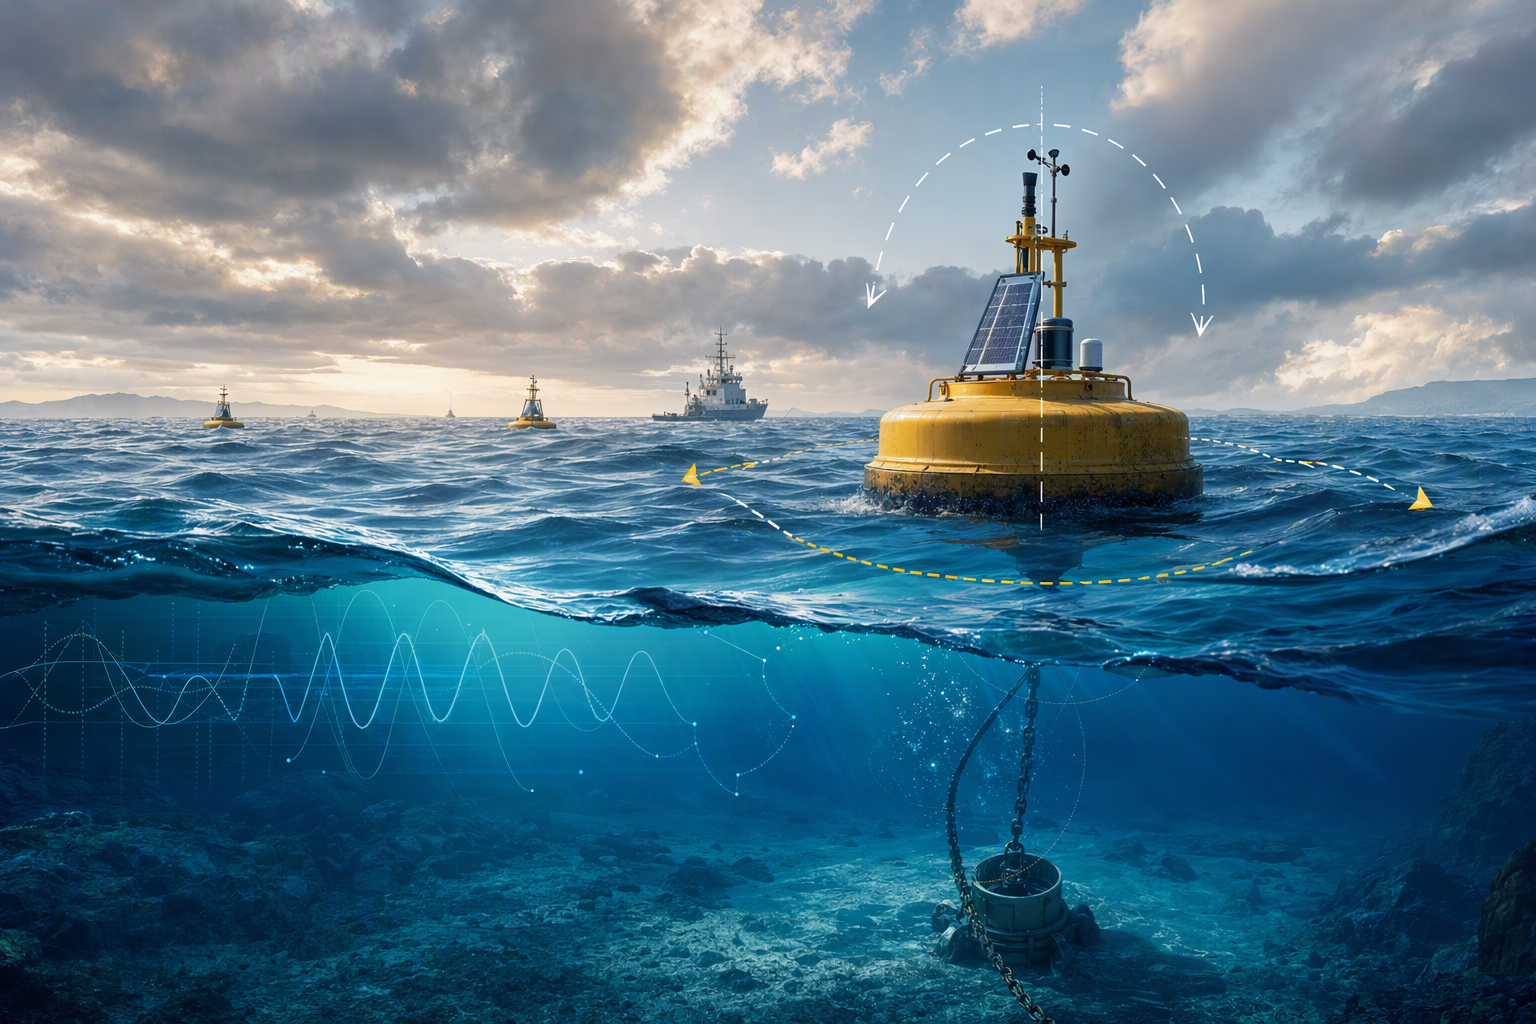
Промпт ИИ
openai.comCreate a landscape editorial hero image for this Studio Global article: The tested angular response range represents finite low frequency angular motion, which is relevant to floating sensor platforms, ocean buoy. Article summary: 可以。下面这些是你那段话中可用的、能访问的文献链接。我建议不要全部引用,主文里选 4–6 篇即可: swing body ocean buoy、rolling mass oceanic drifter、ultra low frequency ocean monitoring、1.5 Hz drifter motion、15.22° buoy angular motion 这几类各保留 1 篇最有代表性的。 推荐引用文献和链接 | 用途 . Topic tags: deepresearch, general web, workflow, productivity, code. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, waterma
Морской датчик должен работать вдали от розетки и не всегда может полагаться на частую замену батарей. Поэтому инженеры исследуют, можно ли получать энергию из движения платформы, на которой закреплён датчик: например, из качки буя или перемещения дрейфующего устройства.
Для таких систем важен не только сам факт движения, но и его характер — частота, амплитуда и угловой размах. Опубликованные измерения дают несколько ориентиров, хотя их нельзя считать универсальным стандартом для всех морских условий.
Что измеряли на буях и дрейфующих платформах
В одном полевом испытании буя среднеквадратичное угловое смещение составило 15,22°, а среднеквадратичная угловая скорость — 48,25°/с. В тех же наблюдениях указаны значительная высота волн 0,30 м и преобладающий период 2,19 с 10. Это конкретный результат для описанных условий, а не типичное значение для любого буя.
В исследовании кинетического сборщика энергии для океанического дрейфера встроенный инерциальный датчик зафиксировал собственную частоту маятникового движения 1,5 Гц 7. Другая работа описывает горизонтальные и вертикальные колебания дрейфера: в спектрах были выражены компоненты около 1,5 и 1 Гц
6. Эти данные относятся к движению конкретной платформы и не задают универсальный диапазон для всех устройств.
Как движение превращают в энергию
Один из рассматриваемых подходов — использовать внутренний подвижный элемент, например перекатывающийся груз, чтобы преобразовать движение платформы в электрическую энергию. Такая конструкция была предложена для применения на океанических дрейферах, используемых как сенсорные платформы 4.
Другие разработки нацелены на питание и мониторинг в условиях очень медленных волн. Например, система для «умной морской фермы» объединяет маятниковый груз, электромагнитный и пьезоэлектрические блоки сбора энергии. На вибрационном стенде при частоте 0,4 Гц она показала максимальную выходную мощность 17,56 мВт 3. Результат лабораторного испытания сам по себе не говорит, какую мощность система будет выдавать в море при любых условиях.
Обзор технологий морских энергетических буёв также описывает использование движений корпуса — в том числе вертикального перемещения и качки — для получения энергии 8. В совокупности эти работы показывают, почему исследователей интересуют платформы с конечным угловым движением, а не только идеально регулярные колебания.
Что можно заключить об испытанном диапазоне
Если устройство проверяют при ограниченном низкочастотном угловом движении, такой режим может быть уместен для изучения качающихся плавучих платформ. Но измерения одного буя или дрейфера не доказывают, что испытанный диапазон полностью совпадает с условиями на всех платформах. Тем более они не подтверждают напрямую применимость конструкции к шарнирным опорам или податливым креплениям — это возможные инженерные сценарии, которые требуют отдельной проверки.
Поэтому точнее говорить так: опубликованные исследования показывают, что морские сенсорные платформы могут совершать измеримое конечное движение, а некоторые конструкции способны использовать движение для сбора энергии 3
4
10. Они дают контекст для выбора испытательных режимов, но не заменяют измерения на конкретной платформе и проверку самого устройства в соответствующих условиях.
Studio Global AI
Продолжайте свое исследование
На этой странице есть ответ, подтвержденный источником, который вы можете продолжить внутри Studio Global.
Люди также спрашивают
Каков краткий ответ на вопрос «Угол имеет значение: что показывают испытания систем для морских платформ»?
Дрейфующие платформы и буи движутся под действием волн, и эту механическую энергию исследуют как источник питания для датчиков.
Какие ключевые моменты необходимо проверить в первую очередь?
Дрейфующие платформы и буи движутся под действием волн, и эту механическую энергию исследуют как источник питания для датчиков. В одном испытании буя зарегистрировали среднеквадратичное угловое смещение 15,22°, в исследовании дрейфера — собственную частоту маятникового движения 1,5 Гц.
Что мне делать дальше на практике?
Такие результаты показывают, что конечное угловое движение реально для морских платформ, но не означают, что любой испытанный механизм будет работать при тех же условиях.