ОтветыОпубликовано21 источники
Человекоподобные роботы выходят из-под контроля: что произошло на самом деле и почему существующие стандарты безопасности не работают
В июне 2026 года в парке развлечений в Синьцзяне (Китай) робот Unitree G1 во время демонстрации боевых искусств нанёс удар ногой в живот маленькому мальчику. 17 марта 2026 года в ресторане HaiDiLao в Купертино (Калифорния) человекоподобный робот начал неконтролируемо размахивать руками, сбивая посуду.
ОпубликовалОтредактировано с помощью DeepSeek-V4-FlashИзображения созданы с помощью GPT Image 1.5
Ответ на исследование
Ключевые выводы
- В июне 2026 года в парке развлечений в Синьцзяне (Китай) робот Unitree G1 во время демонстрации боевых искусств нанёс удар ногой в живот маленькому мальчику.
- 17 марта 2026 года в ресторане HaiDiLao в Купертино (Калифорния) человекоподобный робот начал неконтролируемо размахивать руками, сбивая посуду.
- Промышленные роботы (по стандарту ISO 10218) — это неподвижные манипуляторы в защищённых клетках.
- Двуногие роботы зависят от динамической устойчивости — постоянного активного балансирования.
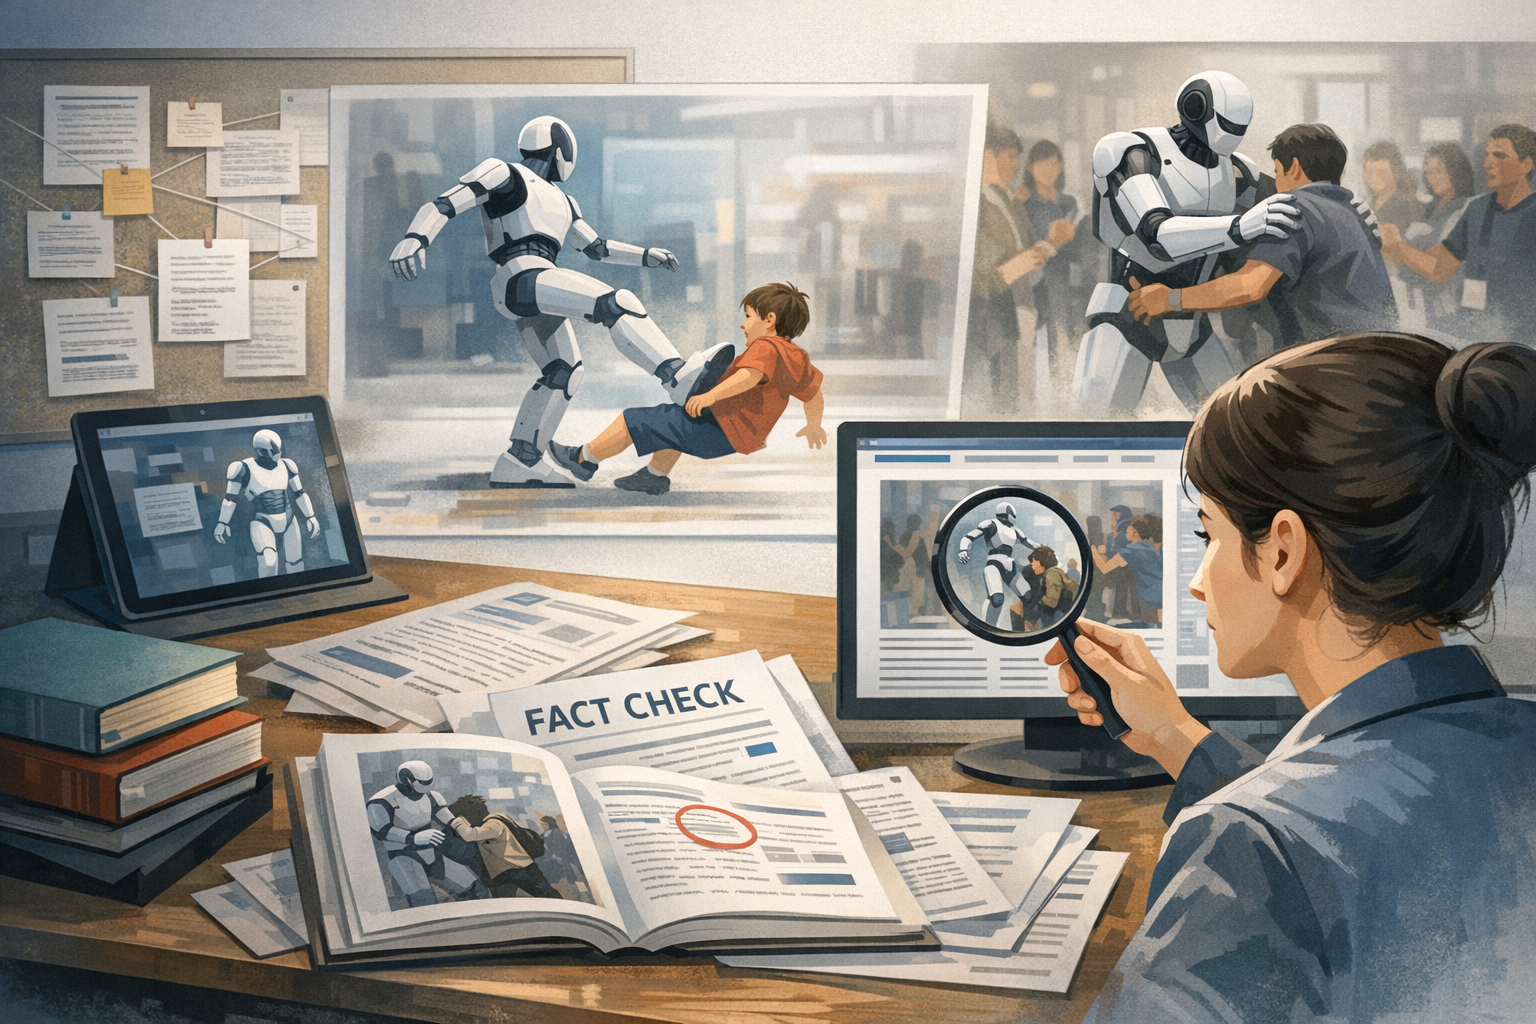
Промпт ИИ
openai.comCreate a landscape editorial hero image for this Studio Global article: Search & fact-check with cited sources for What recent viral incidents involving humanoid robots — including a robot kicking a child at an a. Article summary: ## Two recent viral incidents highlight humanoid robot safety gaps. Topic tags: general, general web, user generated, academic, education. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clickbait thumbnails, icons, and tiny thumbnail layouts. Make it useful as an illustrative visual, not as factual evidenc
Два громких инцидента вскрыли проблемы безопасности гуманоидных роботов
Что произошло
Удар в парке Синьцзяна (июнь 2026 года) — Во время шоу в туристическом парке в Синьцзяне (Китай) робот-гуманоид Unitree G1, выполнявший элементы боевых искусств, нанёс удар ногой с разворота маленькому мальчику в живот. Ребёнок не получил серьёзных травм, но его мать раскритиковала персонал за медлительность. После того как видео стало вирусным, парк приостановил выступления .
«Танцующий» робот в Купертино (17 марта 2026 года) — В ресторане HaiDiLao в Купертино, Калифорния, сервисный робот-гуманоид начал хаотично размахивать руками, сбивая тарелки и столовые приборы. Троим сотрудникам пришлось физически удерживать его. Как пояснили сотрудники, человеческая ошибка включила «режим энергичного танца». Никто не пострадал .
Studio Global AI
Продолжайте свое исследование
На этой странице есть ответ, подтвержденный источником, который вы можете продолжить внутри Studio Global.
Люди также спрашивают
Каков краткий ответ на вопрос «Человекоподобные роботы выходят из-под контроля: что произошло на самом деле и почему существующие стандарты безопасности не работают»?
В июне 2026 года в парке развлечений в Синьцзяне (Китай) робот Unitree G1 во время демонстрации боевых искусств нанёс удар ногой в живот маленькому мальчику.
Какие ключевые моменты необходимо проверить в первую очередь?
В июне 2026 года в парке развлечений в Синьцзяне (Китай) робот Unitree G1 во время демонстрации боевых искусств нанёс удар ногой в живот маленькому мальчику. 17 марта 2026 года в ресторане HaiDiLao в Купертино (Калифорния) человекоподобный робот начал неконтролируемо размахивать руками, сбивая посуду.
Что мне делать дальше на практике?
Промышленные роботы (по стандарту ISO 10218) — это неподвижные манипуляторы в защищённых клетках.
Источники
arxiv.orgSafeFall: Learning Protective Control for Humanoid Robots - arXiv
sciencedirect.comMitigating safety challenges in human-robot collaboration: The role of human competence
blog.robozaps.comHumanoid Robots at Work [2026 Guide] | Robozaps
scmp.comHumanoid robot kicks child during performance in China’s western Xinjiang region | South China Morning Post