Как робот Atlas научился поднимать и переносить мини‑холодильник
Atlas научился поднимать и переносить тяжелые предметы через обучение с подкреплением в масштабных симуляциях, где робот сталкивался с множеством вариантов массы, трения и захвата объекта. Ключевую роль играет проприоцепция — внутренние сенсоры робота, которые отслеживают положение суставов, силы и баланс, позволяя...
Atlas научился поднимать и переносить тяжелые предметы через обучение с подкреплением в масштабных симуляциях, где робот сталкивался с множеством вариантов массы, трения и захвата объекта.
Ключевую роль играет проприоцепция — внутренние сенсоры робота, которые отслеживают положение суставов, силы и баланс, позволяя Atlas корректировать позу при переносе тяжелого груза.
Рандомизация физических параметров в симуляции помогает решить проблему «sim‑to‑real»: в реальном мире робот уже сталкивается с ситуациями, похожими на те, что он отрабатывал виртуально.
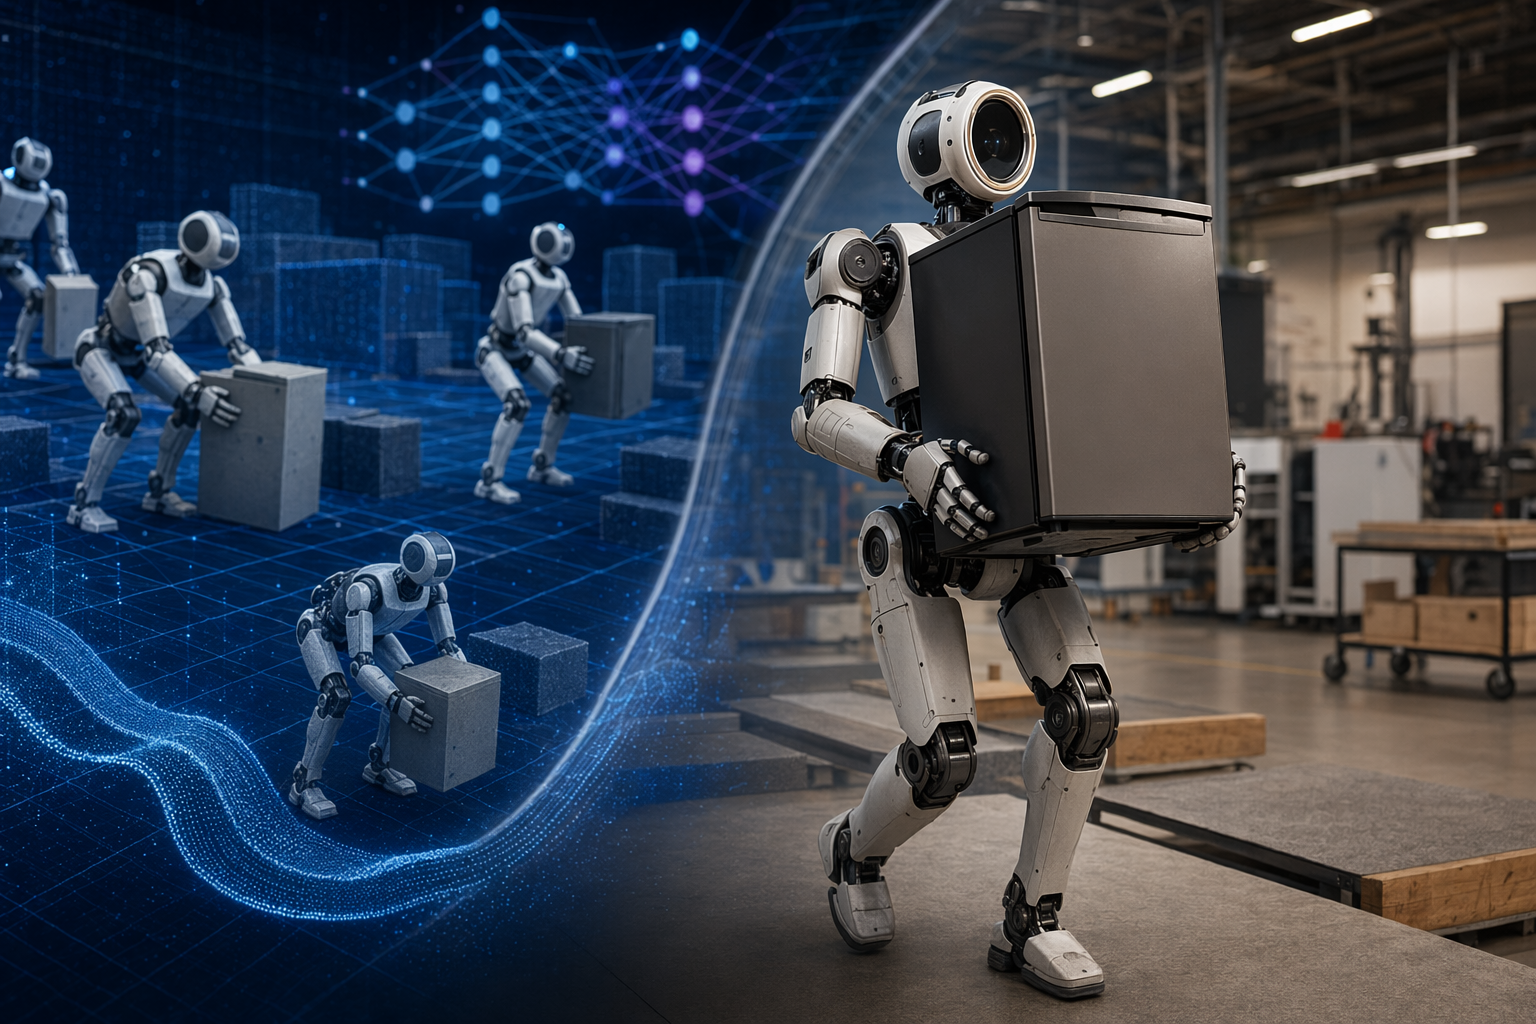
How did Boston Dynamics train Atlas to lift and carry a 100-plus-pound mini-fridge using reinforcement learning and millions of GPU-poweredAtlas learns heavy lifting behaviors through reinforcement learning in simulation before applying them to the real robot.
Промпт ИИ
Create a landscape editorial hero image for this Studio Global article: How did Boston Dynamics train Atlas to lift and carry a 100-plus-pound mini-fridge using reinforcement learning and millions of GPU-powered. Article summary: Boston Dynamics trained Atlas by having it learn lifting-and-carrying behaviors in simulation with reinforcement learning, then applying those learned behaviors to the real robot [2][3]. The mini-fridge demo matters beca. Topic tags: general, general web, user generated. Reference image context from search candidates: Reference image 1: visual subject "Boston Dynamics showed off a prototype of its humanoid robot Atlas at CES 2026 and it walked along the stage showing off its moves. But the crowd also got a peek at the production" source context "Atlas, meet Atlas - TechCrunch" Reference image 2: visual subject "Boston Dynamics showed off a prototype of its human
openai.com
Демонстрация Boston Dynamics, в которой гуманоидный робот Atlas поднимает и переносит мини‑холодильник весом более 100 фунтов (около 45 кг), показывает важный сдвиг в робототехнике. Вместо того чтобы вручную программировать каждое движение, инженеры обучают робота сложным физическим действиям через обучение с подкреплением — причём основная тренировка проходит в симуляции.
Результатом становится контроллер, который координирует всё тело робота и позволяет справляться с тяжёлыми и неудобными объектами — именно такими, какие часто встречаются на складах и производственных линиях.
Studio Global AI
Продолжайте свое исследование
На этой странице есть ответ, подтвержденный источником, который вы можете продолжить внутри Studio Global.
Каков краткий ответ на вопрос «Как робот Atlas научился поднимать и переносить мини‑холодильник»?
Atlas научился поднимать и переносить тяжелые предметы через обучение с подкреплением в масштабных симуляциях, где робот сталкивался с множеством вариантов массы, трения и захвата объекта.
Какие ключевые моменты необходимо проверить в первую очередь?
Atlas научился поднимать и переносить тяжелые предметы через обучение с подкреплением в масштабных симуляциях, где робот сталкивался с множеством вариантов массы, трения и захвата объекта. Ключевую роль играет проприоцепция — внутренние сенсоры робота, которые отслеживают положение суставов, силы и баланс, позволяя Atlas корректировать позу при переносе тяжелого груза.
Что мне делать дальше на практике?
Рандомизация физических параметров в симуляции помогает решить проблему «sim‑to‑real»: в реальном мире робот уже сталкивается с ситуациями, похожими на те, что он отрабатывал виртуально.
Обучение через симуляцию вместо ручного программирования
Классические промышленные роботы работают по заранее прописанным траекториям: инженеры буквально задают каждое движение. Atlas действует иначе. Его поведение формируется с помощью reinforcement learning (обучения с подкреплением) — метода, при котором нейросетевая модель учится через множество попыток и обратную связь о результате.
В виртуальной среде робот многократно отрабатывает последовательность действий, необходимых для подъёма и переноса предмета:
приседание и размещение рук на объекте
подъём груза с сохранением баланса
поворот корпуса и начало движения
перенос объекта и аккуратная установка
Важно, что политика управления обучается координировать всё тело одновременно — ноги, корпус и руки. Это позволяет Atlas компенсировать силы и моменты, возникающие при переносе тяжёлого груза. На демонстрации видно, как робот приседает, разворачивает корпус и идёт, удерживая предмет и стабилизируя его положение.
Почему проприоцепция критически важна
Работа с тяжёлыми объектами требует постоянного контроля положения тела. Для этого Atlas активно использует проприоцепцию — систему внутренних сенсоров, отслеживающих состояние самого робота.
Эти сенсоры позволяют системе управления:
отслеживать углы суставов и крутящий момент
чувствовать контакт с полом и баланс
корректировать позу при смещении груза
Когда робот поднимает тяжёлый объект, центр масс системы резко меняется. Atlas должен непрерывно компенсировать это при ходьбе и поворотах. Данные от энкодеров суставов, датчиков силы и инерциальных измерительных модулей помогают системе реагировать мгновенно, не полагаясь только на камеры или внешние датчики.
Огромное количество вариаций в симуляции
Одной из главных проблем робототехники остаётся так называемый разрыв между симуляцией и реальностью (sim‑to‑real). Алгоритм, который идеально работает в виртуальной среде, может не справиться в реальном мире.
Boston Dynamics решает эту проблему с помощью рандомизации параметров симуляции.
Во время обучения Atlas сталкивается с множеством вариантов условий:
различная масса объекта
разные коэффициенты трения между руками и предметом
разные точки захвата
смещение центра масс
Робот тренируется на огромном числе сценариев, поэтому он не запоминает одно «идеальное» движение, а вырабатывает устойчивую стратегию. Как отмечают инженеры, самая сложная часть задачи — не распознать холодильник, а научиться адаптироваться к любой его версии, с которой робот может столкнуться в реальности.
Когда обученный контроллер переносится на настоящий робот, реальные условия выглядят для него просто ещё одним вариантом уже знакомой ситуации.
Манипуляции всем телом
Демонстрация также показывает, что Atlas работает не только руками. Он активно использует контроль всего тела.
Например, робот может:
глубоко приседать
сильно разворачивать корпус
смещать центр масс при удержании груза
Такие движения распределяют нагрузку по всему телу, а не перегружают отдельный сустав или конечность. Это особенно важно для гуманоидных роботов, которым приходится работать с крупными и неудобными промышленными объектами.
Почему демонстрация с холодильником важна
Boston Dynamics постепенно превращает Atlas из исследовательского проекта в промышленного гуманоидного робота. Компания рассматривает его как универсального помощника для складов и производственных линий.
Среди потенциальных задач:
сортировка и перемещение деталей
обслуживание станков
операции по комплектации заказов
Демонстрация с мини‑холодильником важна потому, что она показывает сразу несколько ключевых возможностей:
работу с тяжёлыми объектами
взаимодействие с предметами сложной формы
сохранение динамического баланса при ходьбе с грузом
Это означает переход Atlas от эффектных демонстраций ловкости к задачам, которые имеют реальную экономическую ценность. Робота уже тестируют в промышленных условиях, включая экспериментальные работы на производстве.
Главный барьер: надёжность в реальной эксплуатации
Даже впечатляющее видео ещё не означает готовность к массовому внедрению. Для промышленного использования важны другие факторы:
сертификация безопасности
стабильная работа без частых сбоев
обслуживание и стоимость эксплуатации
способность работать с тысячами разных предметов
Тем не менее подход Boston Dynamics — обучение с подкреплением, масштабные симуляции и использование проприоцепции — показывает путь к более универсальным роботам. По мере развития таких систем задачи вроде подъёма, переноски и сортировки промышленных материалов могут стать обычной работой для гуманоидных машин вроде Atlas.
bostondynamics.com
[PDF] EMBODIED MANUFACTURING INTELLIGENCE - Boston Dynamics