RespostasPublicado14 fontes
Mundo transforma fotos em cenários 3D editáveis para simular robôs
O Mundo é apresentado como um sistema que transforma de 1 a 12 fotos de um local em uma cena 3D editável para exploração e simulação com robôs. A proposta combina uma representação explícita do cenário, simulação física e um modelo de vídeo para mostrar visualmente o que acontece na cena.
Publicado porEditado com GPT-6 LunaImagens geradas com GPT Image 2
Resposta de pesquisa
Principais conclusões
- O Mundo é apresentado como um sistema que transforma de 1 a 12 fotos de um local em uma cena 3D editável para exploração e simulação com robôs.
- A proposta combina uma representação explícita do cenário, simulação física e um modelo de vídeo para mostrar visualmente o que acontece na cena.
- A descrição do projeto foi publicada no Hugging Face em 23 de outubro de 2026. Uma nota posterior da Pandaily cita uma previsão de lançamento do código e dos pesos até o fim de novembro, mas as fontes disponíveis não...
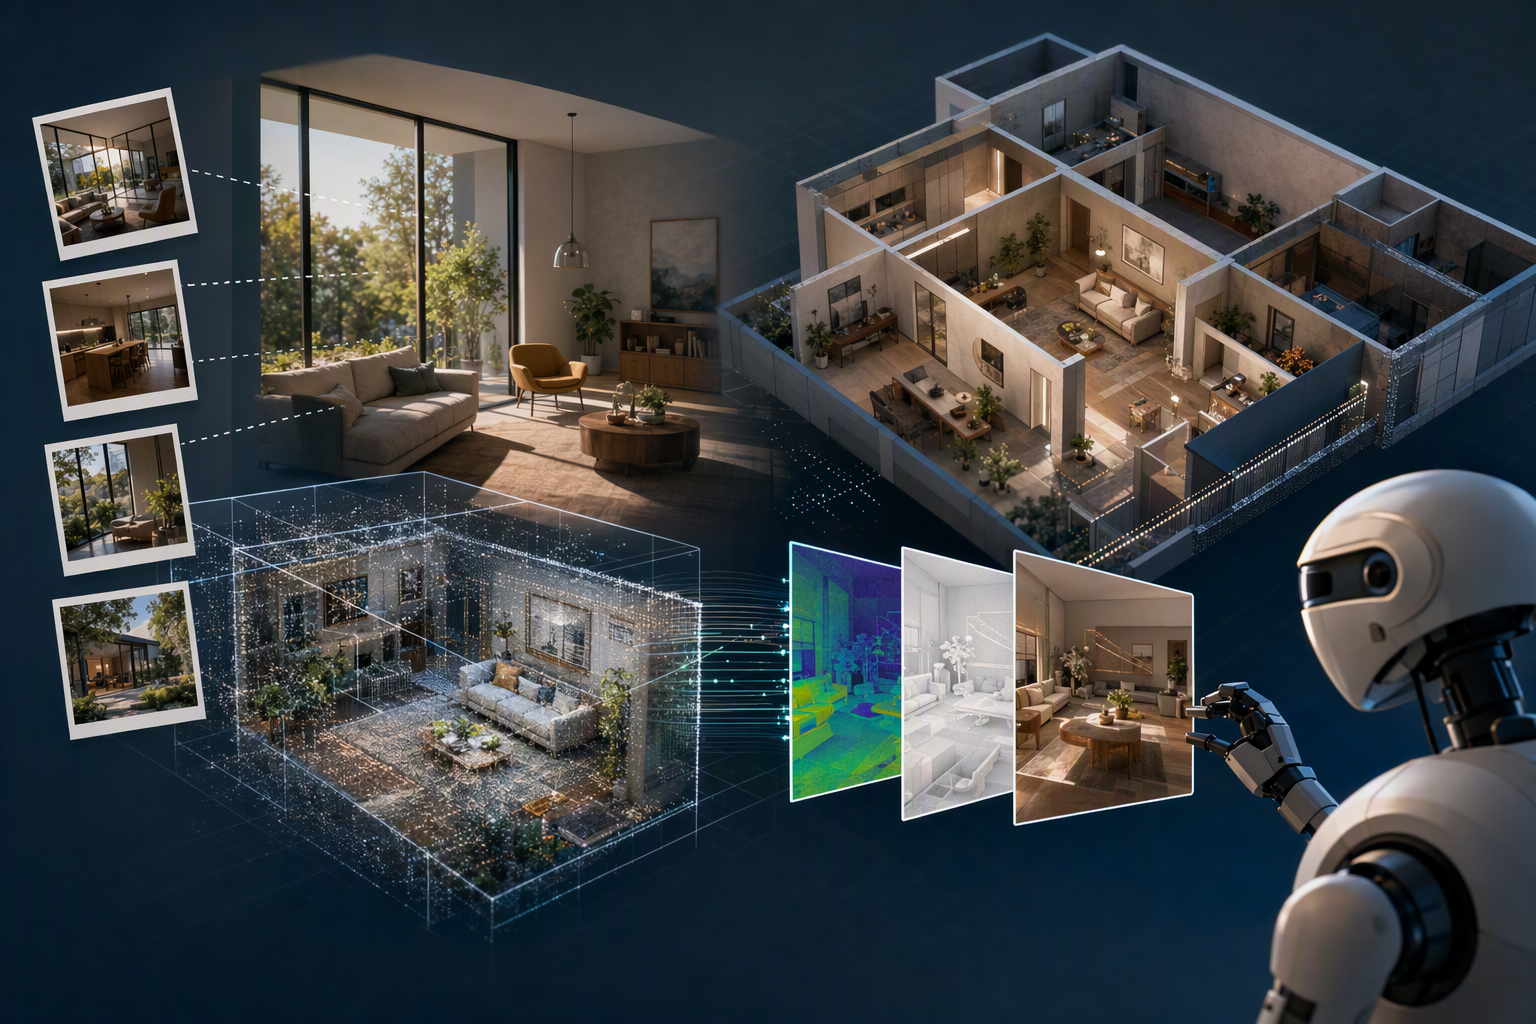
Prompt de IA
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Mundo, the world model unveiled by ACE Robotics and Nanyang Technological University’s S-Lab and reported on October 31, 2026, and h. Article summary: Mundo is a scene-specific world-model system that turns photographs of a real place into an explicit 3D scene that can be explored, edited and simulated, with a video model rendering the results rather than merely genera. Topic tags: general, academic, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, char
O Mundo é um projeto de modelo de mundo que busca transformar imagens de um lugar específico em um cenário que robôs possam explorar e com o qual possam interagir. A ideia central é representar o ambiente como uma estrutura 3D editável, simular mudanças nessa cena e usar um modelo de vídeo para renderizar o resultado. Assim, a proposta vai além de gerar um vídeo que só pode ser assistido.2
12
A ideia central: simular a cena e depois renderizá-la
A descrição do projeto afirma que o Mundo cria uma representação 3D aproximada de um ambiente fotografado e registra os objetos, suas posições e propriedades físicas em um programa de cena. Esse programa também descreve como o estado do cenário muda ao longo do tempo.2 Em outras palavras, o modelo de um cômodo pretende incluir mais do que sua aparência: traz informações que podem ser editadas e usadas em simulações.
Um relato técnico secundário descreve o uso de um simulador físico — principalmente o MuJoCo — junto a um modelo de vídeo ajustado para renderizar os resultados simulados. Segundo esse relato, o modelo de vídeo teria sido adaptado a partir do sistema de referência para vídeo MiniMax-H3 usando cerca de 40 mil pares de vídeos. Esses detalhes não aparecem no trecho disponível do Hugging Face.12
O que se sabe sobre as fotos de entrada
A Pandaily informa que o Mundo pode transformar de uma a 12 fotos de um lugar real em uma cena 3D editável com física, para renderizar navegação e manipulação robótica naquele ambiente.15 A descrição do projeto confirma, de forma mais geral, a abordagem de construir um modelo de mundo específico para cada local a partir de imagens.
2
As informações disponíveis não explicam em detalhe como o sistema lida com uma foto única em comparação com várias. Uma imagem só mostra parte de um cômodo ou objeto; várias vistas podem oferecer observações adicionais. Mas as fontes fornecidas não confirmam qual método exato de reconstrução é usado, como as posições das câmeras são recuperadas nem como áreas não fotografadas são preenchidas. Por isso, afirmações sobre essas etapas específicas não estão verificadas aqui.
Por que uma cena editável pode ser útil na robótica
Uma representação explícita do cenário pode permitir alterar objetos ou suas propriedades e testar ações em um ambiente simulado. Um resumo publicado em um site de robótica diz que o Mundo pode incluir características como massa e atrito e usar um mecanismo de física para calcular movimento, contato e colisões. O mesmo resumo descreve agentes editando objetos, atributos e ações na cena.7 O projeto é apresentado como uma forma de criar ambientes interativos para testar e treinar robôs.
7
15
Essa separação entre o estado da cena e sua aparência visual ajuda a entender a proposta: o programa de cena representa os objetos e o comportamento físico, enquanto o modelo de vídeo produz a saída visual. O foco é diferente de tentar representar o ambiente apenas por pixels gerados.2
12
O que os relatos disponíveis não confirmam
As fontes fornecidas não comprovam detalhes de fluxo de trabalho descritos em alguns relatos, como detecção de caixas delimitadoras de objetos, agentes de edição com modelos de visão e linguagem, otimização numérica ou o tratamento exato de trajetos longos de câmera e segmentos de renderização sobrepostos. Também não confirmam demonstrações específicas, como navegação em hotel ou manipulação de objetos domésticos, nem números de desempenho sobre tempo de reconstrução, taxa de quadros, quantidade de GPUs ou configurações de inferência.
A mesma cautela vale para alegações sobre objetos pequenos que flutuariam, memória persistente da cena ou resoluções específicas de imagens e clipes. Esses dados podem constar de materiais mais completos do projeto, mas não são sustentados pelos trechos disponíveis. A síntese mais segura é mais restrita: o Mundo é apresentado como um sistema que combina uma representação 3D editável, simulação física e renderização por vídeo para exploração e interação voltadas à robótica.2
7
12
Previsão de lançamento
O artigo comunitário do Hugging Face sobre o Mundo tem data de 23 de outubro de 2026.2 Uma publicação da Pandaily de 31 de outubro diz que o código e os pesos deveriam ser disponibilizados até o fim de novembro, mas as informações fornecidas não confirmam se esse lançamento aconteceu depois.
15
Studio Global AI
Continue sua pesquisa
Esta página inclui uma resposta baseada na fonte que você pode continuar em Studio Global.
As pessoas também perguntam
Qual é a resposta curta para "Mundo transforma fotos em cenários 3D editáveis para simular robôs"?
O Mundo é apresentado como um sistema que transforma de 1 a 12 fotos de um local em uma cena 3D editável para exploração e simulação com robôs.
Quais são os pontos-chave para validar primeiro?
O Mundo é apresentado como um sistema que transforma de 1 a 12 fotos de um local em uma cena 3D editável para exploração e simulação com robôs. A proposta combina uma representação explícita do cenário, simulação física e um modelo de vídeo para mostrar visualmente o que acontece na cena.
O que devo fazer a seguir na prática?
A descrição do projeto foi publicada no Hugging Face em 23 de outubro de 2026. Uma nota posterior da Pandaily cita uma previsão de lançamento do código e dos pesos até o fim de novembro, mas as fontes disponíveis não...