RespostasPublicado17 fontes
Sensores de Ondas Cerebrais, EMG e Teleoperação: A Aposta da Encord para Alimentar a Próxima Geração de Robôs
A Encord, startup de infraestrutura de dados para IA, está pilotando sensores de ondas cerebrais (EEG) da alemã Zander Labs, além de EMG, teleoperação e câmeras em primeira pessoa para gerar dados de treinamento do mu... A empresa já captou US$ 110 milhões (incluindo uma Série C de US$ 60 milhões em fevereiro de 202...
Publicado porEditado com DeepSeek-V4-FlashImagens geradas com GPT Image 1.5
Resposta de pesquisa
Principais conclusões
- A Encord, startup de infraestrutura de dados para IA, está pilotando sensores de ondas cerebrais (EEG) da alemã Zander Labs, além de EMG, teleoperação e câmeras em primeira pessoa para gerar dados de treinamento do mu...
- A empresa já captou US$ 110 milhões (incluindo uma Série C de US$ 60 milhões em fevereiro de 2026) para construir uma 'fábrica de dados' que combina operadores humanos, ambientes de laboratório e sensores de ponta.
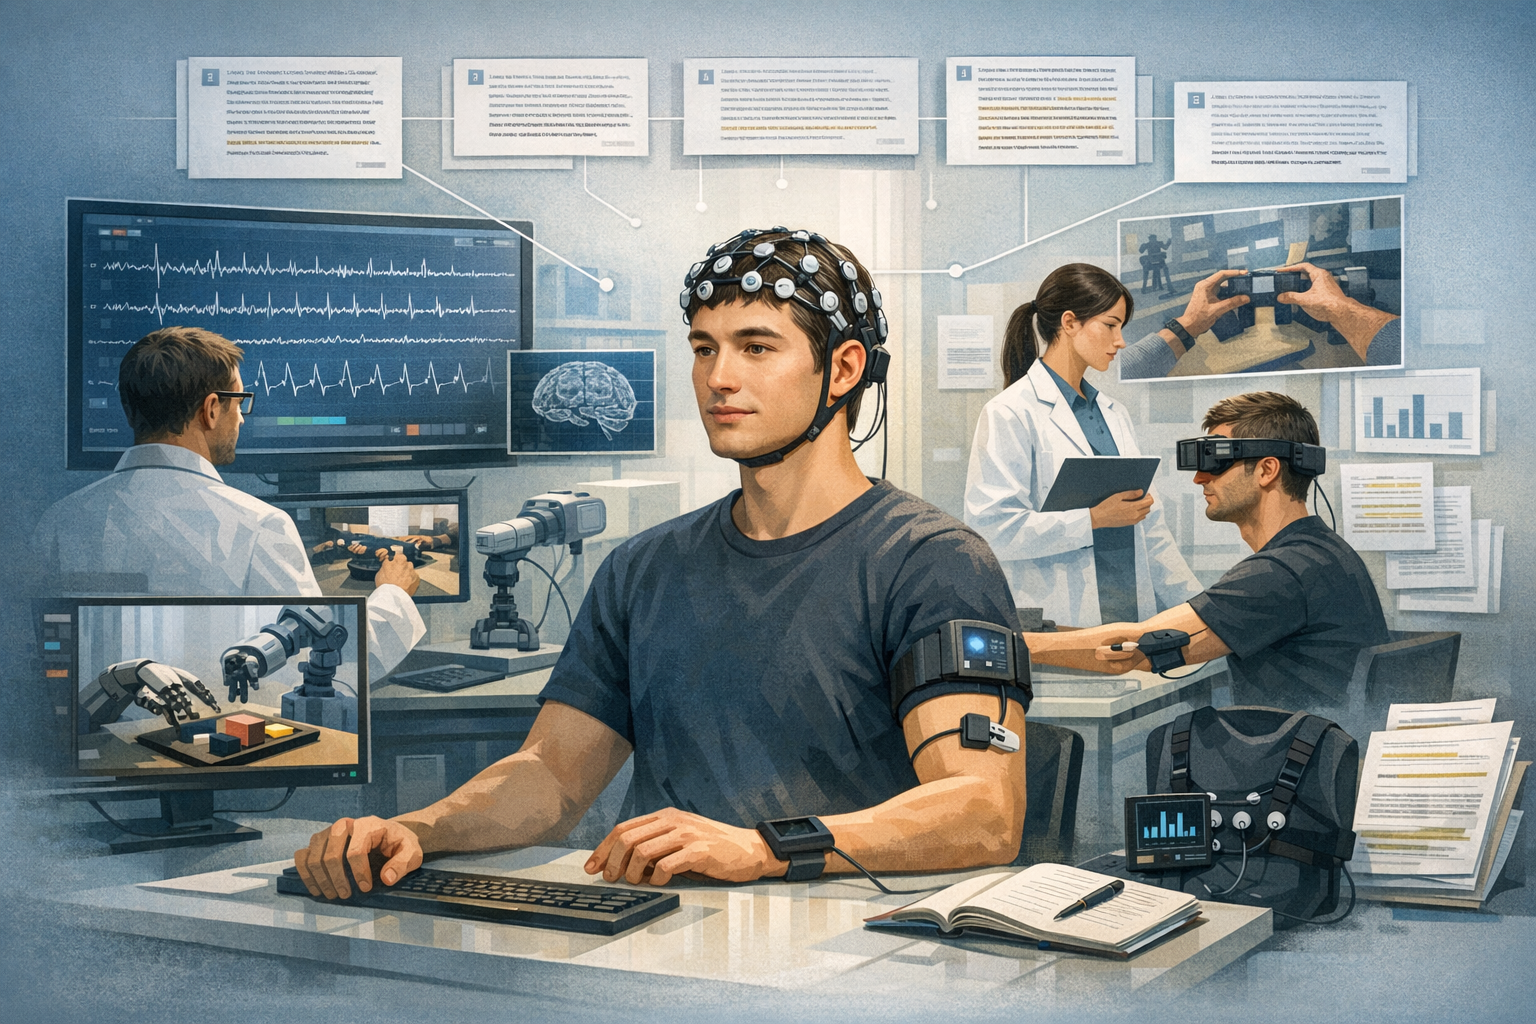
Prompt de IA
openai.comCreate a landscape editorial hero image for this Studio Global article: Search & fact-check with cited sources for How is Encord using brain wave sensors and other data collection methods to address the shortage. Article summary: Encord is pioneering experimental biosignal capture (brain waves and muscle sensors) alongside teleoperation, egocentric video, and lab-based physical data collection to address the industry's shortage of real-world trai. Topic tags: general, general web, user generated. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fak
A inteligência artificial física — os sistemas que permitem que robôs andem, dirijam e manipulem objetos — enfrenta um gargalo que nenhuma arquitetura de modelo futurista consegue resolver: uma escassez severa de dados de treinamento do mundo real. Diferente dos grandes modelos de linguagem (LLMs), que são treinados com trilhões de palavras raspadas da internet, os robôs precisam de dados físicos de alta fidelidade, gerados no mundo real. Esses dados são caríssimos para produzir, difíceis de rotular e extremamente escassos.
A Encord, que originalmente construía ferramentas de dados para equipes de IA, está agora tentando resolver essa crise se transformando em uma fabricante de dados. Em um galpão em San Leandro, na Califórnia, a empresa combina a captura experimental de biossinais — ondas cerebrais e sinais musculares — com teleoperação em larga escala, vídeo egocêntrico (em primeira pessoa) e coleta em laboratório para produzir o tipo de conjunto de dados multimodais que as empresas de robótica não conseguem criar sozinhas. Veja como funciona e onde estão os desafios.
Como a Encord Coleta Dados de Treinamento
Sensores de Ondas Cerebrais (EEG)
Operadores da Encord, chamados de "pilotos", usam capacetes desenvolvidos pela startup alemã de neurociência Zander Labs que medem a atividade cerebral enquanto realizam tarefas físicas . Enquanto um piloto desmonta cuidadosamente uma torre de Jenga, o capacete captura sinais que indicam estados mentais como intenção, detecção de erros e surpresa. O objetivo é criar um conjunto de dados etiquetados com ondas cerebrais que possa ajudar modelos robóticos a entender quando devem empregar um raciocínio mais intenso ou detectar modos de falha .
Studio Global AI
Continue sua pesquisa
Esta página inclui uma resposta baseada na fonte que você pode continuar em Studio Global.
As pessoas também perguntam
Qual é a resposta curta para "Sensores de Ondas Cerebrais, EMG e Teleoperação: A Aposta da Encord para Alimentar a Próxima Geração de Robôs"?
A Encord, startup de infraestrutura de dados para IA, está pilotando sensores de ondas cerebrais (EEG) da alemã Zander Labs, além de EMG, teleoperação e câmeras em primeira pessoa para gerar dados de treinamento do mu...
Quais são os pontos-chave para validar primeiro?
A Encord, startup de infraestrutura de dados para IA, está pilotando sensores de ondas cerebrais (EEG) da alemã Zander Labs, além de EMG, teleoperação e câmeras em primeira pessoa para gerar dados de treinamento do mu... A empresa já captou US$ 110 milhões (incluindo uma Série C de US$ 60 milhões em fevereiro de 2026) para construir uma 'fábrica de dados' que combina operadores humanos, ambientes de laboratório e sensores de ponta.