RespostasPublicado14 fontes
Mantis Standard “Xiaobai”: preço, especificações e para quem serve
A Blueworm Embodied lançou o Mantis Standard “Xiaobai” em 14 de setembro de 2026, com preço inicial de RMB 9.800. O robô tem módulos padronizados para chassi, braços, cintura e cabeça, 22 graus de liberdade e base com rodas omnidirecionais.
Publicado porEditado com GPT-5.6 TerraImagens geradas com GPT Image 2
Resposta de pesquisa
Principais conclusões
- A Blueworm Embodied lançou o Mantis Standard “Xiaobai” em 14 de setembro de 2026, com preço inicial de RMB 9.800.
- O robô tem módulos padronizados para chassi, braços, cintura e cabeça, 22 graus de liberdade e base com rodas omnidirecionais.
- A proposta parece mais adequada a salas de aula, laboratórios, teleoperação e P&D inicial do que a operações industriais pesadas ou locomoção bípede.
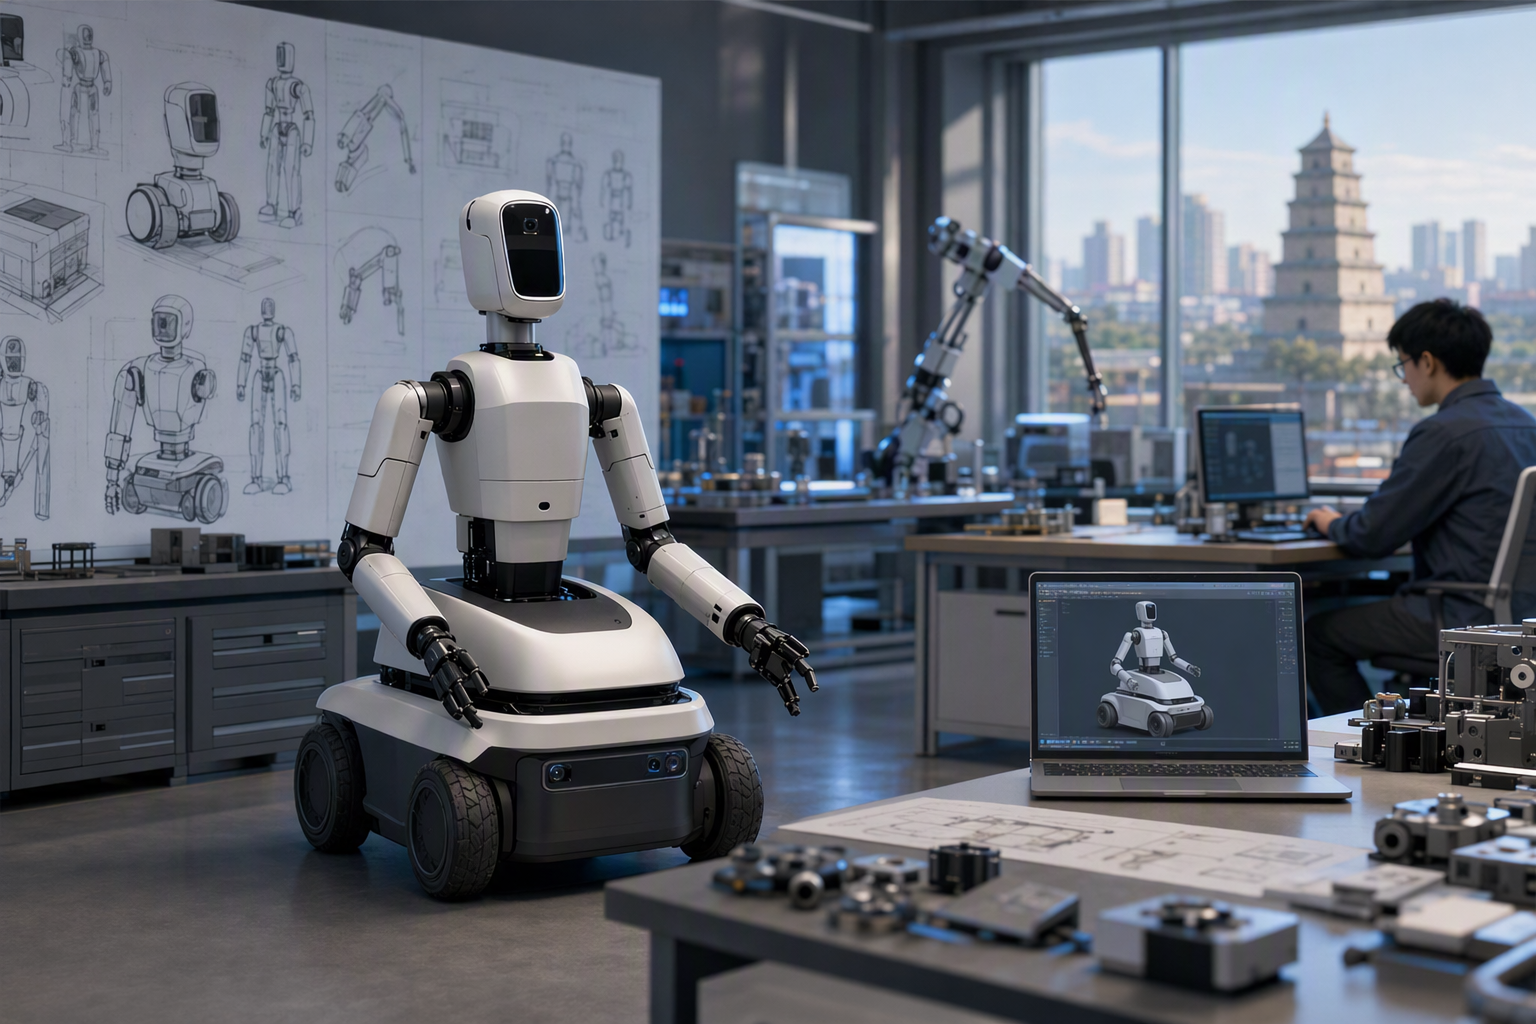
Prompt de IA
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Blueworm Embodied’s Mantis Standard, also known as “Xiaobai,” and what are its launch date, starting price, Xi’an Jiaotong Universit. Article summary: ## What it is Mantis Standard, nicknamed “Xiaobai,” is Blueworm Embodied’s low-cost, modular wheeled embodied-intelligence platform—not a bipedal walking humanoid. Blueworm, described in launch coverage as a Xi’an Jiaoto. Topic tags: general, general web, documentation. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fak
A Blueworm Embodied apresentou o Mantis Standard, também chamado de “Xiaobai”, como uma plataforma modular de inteligência incorporada — isto é, IA aplicada a um corpo robótico capaz de se mover e manipular objetos. A empresa é descrita na cobertura de lançamento como uma companhia de transferência de tecnologia da Universidade Xi’an Jiaotong, na China. O produto foi lançado em 14 de setembro de 2026, com preço inicial de RMB 9.800. 5
9
O ponto central é entender o tipo de mobilidade: embora tenha uma parte superior com aparência humanoide, o Xiaobai não anda sobre pernas. Ele usa uma base com rodas omnidirecionais, voltada à movimentação e manipulação em pisos internos relativamente lisos.
Um robô feito de módulos padronizados
O principal diferencial do Mantis Standard é sua construção modular. Chassi, braços, cintura e cabeça são módulos padronizados, ligados por interfaces mecânicas e elétricas de instalação rápida. Segundo a Blueworm, a proposta não é apenas um robô humanoide de formato fixo, mas uma plataforma que pode assumir diferentes configurações. 9
Para universidades, laboratórios e equipes de desenvolvimento, isso pode ser útil: em vez de adquirir um robô distinto para cada experimento, a mesma base pode ser adaptada para testes de manipulação, teleoperação, coleta de dados ou protótipos de aplicações.
Especificações divulgadas no lançamento
Os números abaixo são especificações reportadas no lançamento:
- 22 graus de liberdade no total;
- Carga útil de 7 kg por braço;
- Envergadura dos braços de 663 mm;
- Latência de teleoperação inferior a 10 ms;
- Curso vertical da cintura de 550 mm, com velocidade de elevação informada de cerca de 200 mm/s;
- Base omnidirecional com três graus de liberdade e velocidade máxima declarada de 3 m/s;
- Cerca de 1,4 m de altura;
- Aproximadamente três horas de autonomia.
5
9
A base omnidirecional pode facilitar o posicionamento em ambientes internos, pois permite deslocamento no plano sem o planejamento de marcha exigido por robôs com pernas. Ao mesmo tempo, as rodas delimitam suas capacidades: o material citado não comprova que o equipamento suba escadas, opere em terreno irregular ou enfrente obstáculos externos. 9
Ecossistema de desenvolvimento e usos previstos
A Blueworm afirma que o Mantis Standard se conecta a ecossistemas populares de desenvolvimento para inteligência incorporada e oferece ferramentas, tutoriais e suporte técnico a projetos. 5
8 Outra cobertura menciona interfaces de controle BlueWorm SDK e ROS 2, além de alegações de compatibilidade com Isaac Sim, Genesis, LeRobot e alguns modelos de IA incorporada.
4
Com esse perfil, o Xiaobai parece mais relevante para:
- Ensino e treinamento prático de robótica em universidades;
- Protótipos de pesquisa e experimentos de manipulação;
- Projetos de teleoperação e coleta de dados;
- Testes iniciais de serviços internos ou fluxos de trabalho;
- Equipes que precisam modificar a configuração física do robô durante o desenvolvimento.
Um fluxo integrado entre simulação e robô físico, além de ferramentas de cinemática e segurança, seria valioso para esse público. Porém, detalhes sobre um SDK público específico do Mantis, controle em Python baseado em Zenoh sem uma instalação local do ROS 2, recursos de cinemática inversa e proteções contra limites das juntas não estão documentados de forma independente nas fontes de lançamento fornecidas. Antes de basear um projeto nisso, compradores devem confirmar a documentação atual do SDK e as interfaces efetivamente suportadas.
O que o preço inicial de RMB 9.800 não mostra
O preço de entrada chama atenção para uma plataforma com base omnidirecional, parte superior articulada e interfaces modulares. Mas preço inicial não equivale ao custo de um sistema completo, configurado e pronto para uma operação específica.
Esse valor pode não incluir módulos extras, efetuadores finais — como garras —, sensores, suporte de software, peças de reposição ou o trabalho de integração necessário para cada tarefa. Da mesma forma, carga de 7 kg, autonomia de três horas e baixa latência de teleoperação são referências úteis, mas o desempenho prático depende das condições de teste: postura do braço, ciclo de trabalho, velocidade, configuração da bateria, centro de massa da carga e restrições de segurança mudam o resultado no uso real.
Como avaliar o Xiaobai
O Mantis Standard deve ser visto principalmente como uma plataforma robótica acessível e adaptável para ensino, pesquisa e aplicações em estágio inicial. Sua arquitetura modular e sua base com rodas podem fazer mais sentido para experimentação em ambientes internos do que um sistema bípede mais caro — especialmente para equipes que priorizam acesso ao desenvolvimento e repetibilidade, não uma caminhada semelhante à humana.
Por enquanto, não há base para tratá-lo como um robô industrial pesado já validado. As informações disponíveis são de lançamento e não trazem evidências independentes sobre durabilidade de longo prazo, confiabilidade de frotas, navegação autônoma externa, certificações de segurança ou desempenho sustentado em tarefas de manipulação. 5
9
Antes de comprar para produção, vale solicitar documentação sobre:
- Limites de carga em todo o espaço de trabalho e em diferentes velocidades;
- Troca e recarga da bateria, além do ciclo de trabalho esperado;
- Botão de parada de emergência, comportamento em colisões e conformidade com normas de segurança;
- Proteção contra poeira e líquidos e limites ambientais de operação;
- Licenciamento do SDK, suporte a APIs e compatibilidade com simuladores;
- Disponibilidade de peças, garantia e assistência técnica;
- Demonstrações de tarefas que possam ser reproduzidas de forma independente.
Em uma sala de aula ou laboratório, essas incertezas podem ser compensadas pelo custo inicial baixo e pela flexibilidade de reconfiguração. Já para uma fábrica ou uma implantação autônoma de longa duração, elas são pontos indispensáveis de verificação.
Studio Global AI
Continue sua pesquisa
Esta página inclui uma resposta baseada na fonte que você pode continuar em Studio Global.
As pessoas também perguntam
Qual é a resposta curta para "Mantis Standard “Xiaobai”: preço, especificações e para quem serve"?
A Blueworm Embodied lançou o Mantis Standard “Xiaobai” em 14 de setembro de 2026, com preço inicial de RMB 9.800.
Quais são os pontos-chave para validar primeiro?
A Blueworm Embodied lançou o Mantis Standard “Xiaobai” em 14 de setembro de 2026, com preço inicial de RMB 9.800. O robô tem módulos padronizados para chassi, braços, cintura e cabeça, 22 graus de liberdade e base com rodas omnidirecionais.
O que devo fazer a seguir na prática?
A proposta parece mais adequada a salas de aula, laboratórios, teleoperação e P&D inicial do que a operações industriais pesadas ou locomoção bípede.