RespostasPublicado16 fontes
Como a Bear Robotics transforma demonstrações em habilidades para o robô KR1
A KINO 2 transforma demonstrações de tarefas em habilidades de manipulação: a Bear treina modelos, testa as capacidades no KR1 e as leva a pilotos com clientes. A empresa relata reduções no tempo de inferência de cerca de 500 para 60 milissegundos no Isaac GR00T e de 72,3 para 17,2 milissegundos em um modelo próprio.
Publicado porEditado com GPT-6 LunaImagens geradas com GPT Image 2
Resposta de pesquisa
Principais conclusões
- A KINO 2 transforma demonstrações de tarefas em habilidades de manipulação: a Bear treina modelos, testa as capacidades no KR1 e as leva a pilotos com clientes.
- A empresa relata reduções no tempo de inferência de cerca de 500 para 60 milissegundos no Isaac GR00T e de 72,3 para 17,2 milissegundos em um modelo próprio.
- Essas medições não demonstram, por si só, que tarefas completas ficaram mais rápidas, precisas ou confiáveis.
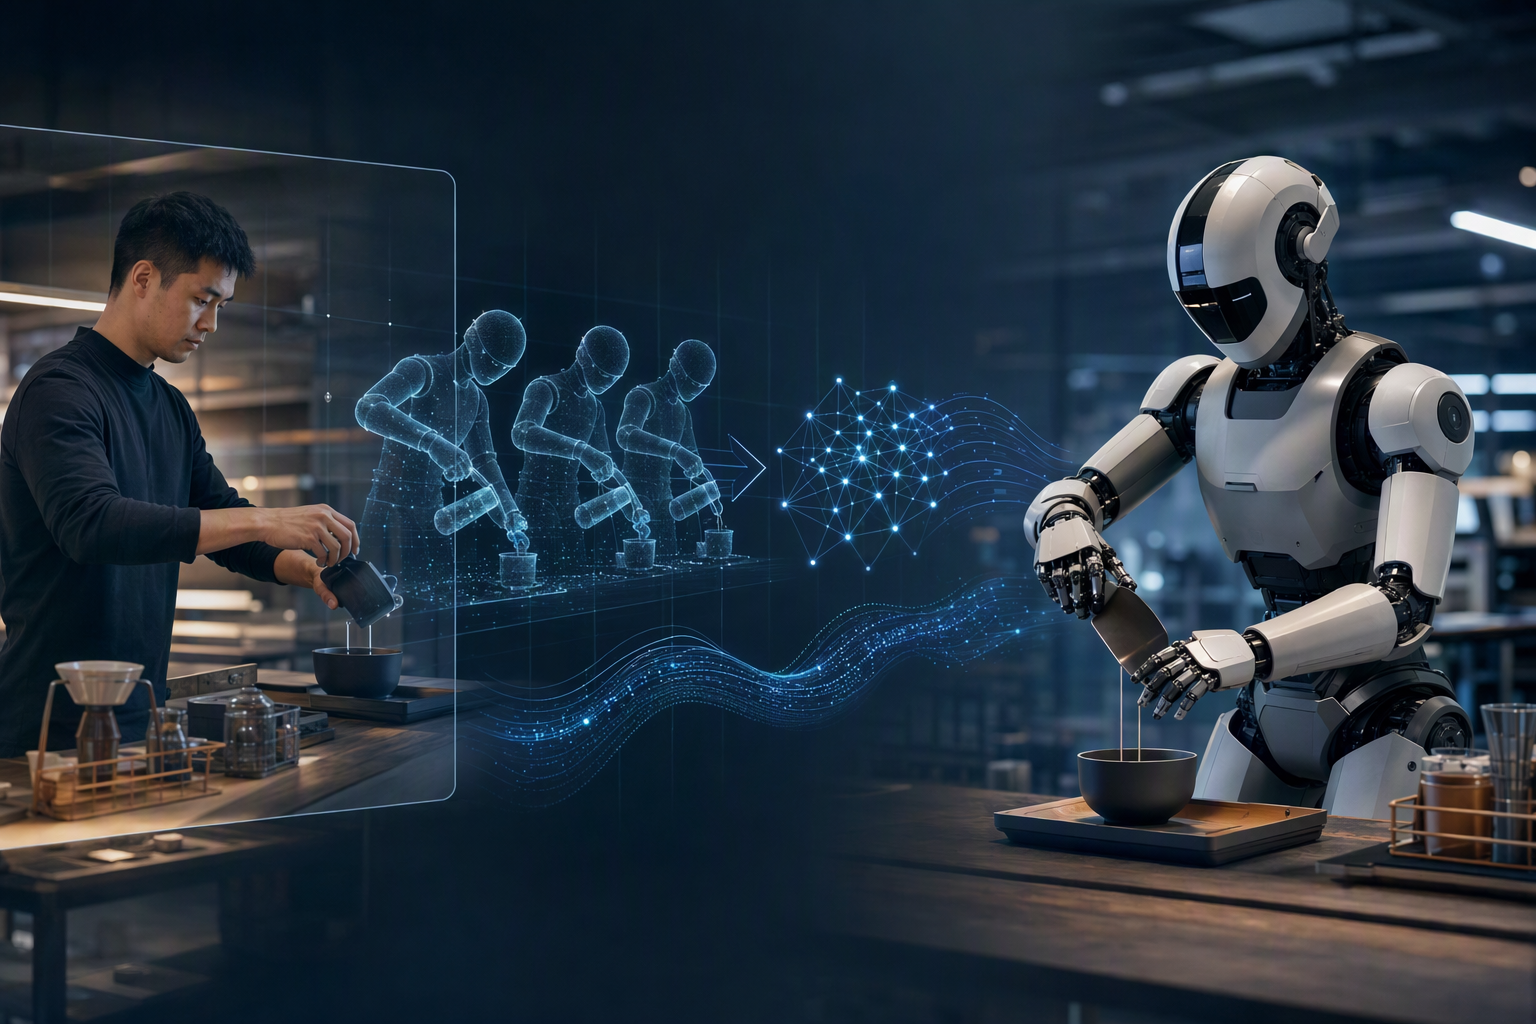
Prompt de IA
openai.comCreate a landscape editorial hero image for this Studio Global article: How does Bear Robotics’ KINO-2 robot-learning platform, launched on October 21, 2026, at NVIDIA GTC Berlin, turn human task demonstrations i. Article summary: KINO-2 is Bear Robotics’ learning-and-deployment platform for turning human task demonstrations into manipulation skills on its KR1 humanoid, announced on October 21, 2026, at NVIDIA GTC Berlin. Its central aim is to con. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
A Bear Robotics apresentou a KINO-2 em 21 de outubro de 2026, durante a NVIDIA GTC Berlin. A plataforma foi criada para transformar demonstrações de tarefas feitas por pessoas em habilidades de manipulação que possam ser executadas pelo KR1, o robô humanoide da empresa. A proposta é ir além do transporte de produtos e incluir ações como pegar e acomodar objetos. 4
20
Da demonstração ao piloto com clientes
O processo descrito pela Bear começa com a coleta de demonstrações de uma tarefa. A empresa usa esses exemplos para treinar e refinar modelos, testa as habilidades resultantes no KR1 e, em seguida, leva as capacidades a pilotos com clientes. A ideia é integrar a manipulação de objetos aos sistemas de mobilidade e aos fluxos de trabalho já usados em operações. 10
20
A KINO-2 dá continuidade ao programa de aprendizado KINO. Em 2026, a Bear adquiriu a Kinisi Robotics, incorporando ao portfólio o humanoide KR1 e o programa original. A nova plataforma amplia esse trabalho com foco em implantação comercial. A empresa afirma ter mais de 16 mil robôs em operação — em sua maioria, robôs de serviço — em mais de 5 mil locais de clientes. 20
21
O papel da tecnologia da NVIDIA
A KINO-2 usa o NVIDIA Isaac OS como ambiente de execução para a percepção do KR1. Segundo a Bear, o Isaac OS incorpora o Holoscan SDK 5.0 e conecta o processamento de percepção à inferência de modelos no NVIDIA Jetson AGX Thor. A empresa também diz usar TensorRT e quantização de modelos para otimizar a inferência. 4
A Bear relata que o tempo de inferência do Isaac GR00T caiu de cerca de 500 para aproximadamente 60 milissegundos. Para um modelo próprio, o tempo informado passou de 72,3 para 17,2 milissegundos. São medições de inferência de modelos divulgadas pela empresa, não o tempo necessário para concluir uma tarefa inteira. 4
6
A NVIDIA afirma que a Bear usa a KINO-2 para fazer o pós-treinamento do GR00T em fluxos de trabalho de armazenagem, processamento de devoluções e operações industriais. 9 As informações disponíveis não detalham como a plataforma oferece suporte a modelos fundacionais externos nem quantificam quanto de engenharia específica para cada tarefa ela elimina. Portanto, não é possível presumir esses resultados apenas pela descrição geral da KINO-2.
O que os exemplos e resultados mostram — e o que ainda falta
A Bear cita a embalagem de produtos em armazéns como exemplo de manipulação conectada à mobilidade: o KR1 pode aprender a pegar garrafas e colocá-las em uma caixa, enquanto os sistemas mais amplos da empresa ajudam a movimentar os itens ao longo do fluxo de trabalho. A companhia diz que já conduz pilotos com clientes, mas os materiais citados não apresentam métricas completas de duração das tarefas, precisão na manipulação ou confiabilidade a longo prazo. 10
20
Essa diferença é importante ao interpretar os números de velocidade. Uma inferência mais rápida pode ajudar o robô a responder, mas não prova, por si só, que uma operação completa de armazém ou de processamento de devoluções ficou mais rápida, mais precisa ou confiável ao longo do tempo. O avanço declarado da KINO-2 é o processo que liga demonstrações a pilotos; a comprovação de desempenho em produção depende de resultados em tarefas reais.
Studio Global AI
Continue sua pesquisa
Esta página inclui uma resposta baseada na fonte que você pode continuar em Studio Global.
As pessoas também perguntam
Qual é a resposta curta para "Como a Bear Robotics transforma demonstrações em habilidades para o robô KR1"?
A KINO 2 transforma demonstrações de tarefas em habilidades de manipulação: a Bear treina modelos, testa as capacidades no KR1 e as leva a pilotos com clientes.
Quais são os pontos-chave para validar primeiro?
A KINO 2 transforma demonstrações de tarefas em habilidades de manipulação: a Bear treina modelos, testa as capacidades no KR1 e as leva a pilotos com clientes. A empresa relata reduções no tempo de inferência de cerca de 500 para 60 milissegundos no Isaac GR00T e de 72,3 para 17,2 milissegundos em um modelo próprio.
O que devo fazer a seguir na prática?
Essas medições não demonstram, por si só, que tarefas completas ficaram mais rápidas, precisas ou confiáveis.