Como o robô Atlas aprendeu a levantar e carregar uma mini‑geladeira
O Atlas foi treinado com aprendizado por reforço em simulações massivas, praticando levantar e carregar objetos pesados em inúmeras variações de peso, atrito e posição de pegada. Sensores de propriocepção permitem que o robô monitore articulações, forças e equilíbrio em tempo real, ajustando postura e força enquanto...
O Atlas foi treinado com aprendizado por reforço em simulações massivas, praticando levantar e carregar objetos pesados em inúmeras variações de peso, atrito e posição de pegada.
Sensores de propriocepção permitem que o robô monitore articulações, forças e equilíbrio em tempo real, ajustando postura e força enquanto transporta cargas pesadas.
Ao variar condições físicas nas simulações — como massa, atrito e centro de gravidade — o sistema aprende estratégias robustas que funcionam no mundo real, algo essencial para tarefas industriais.
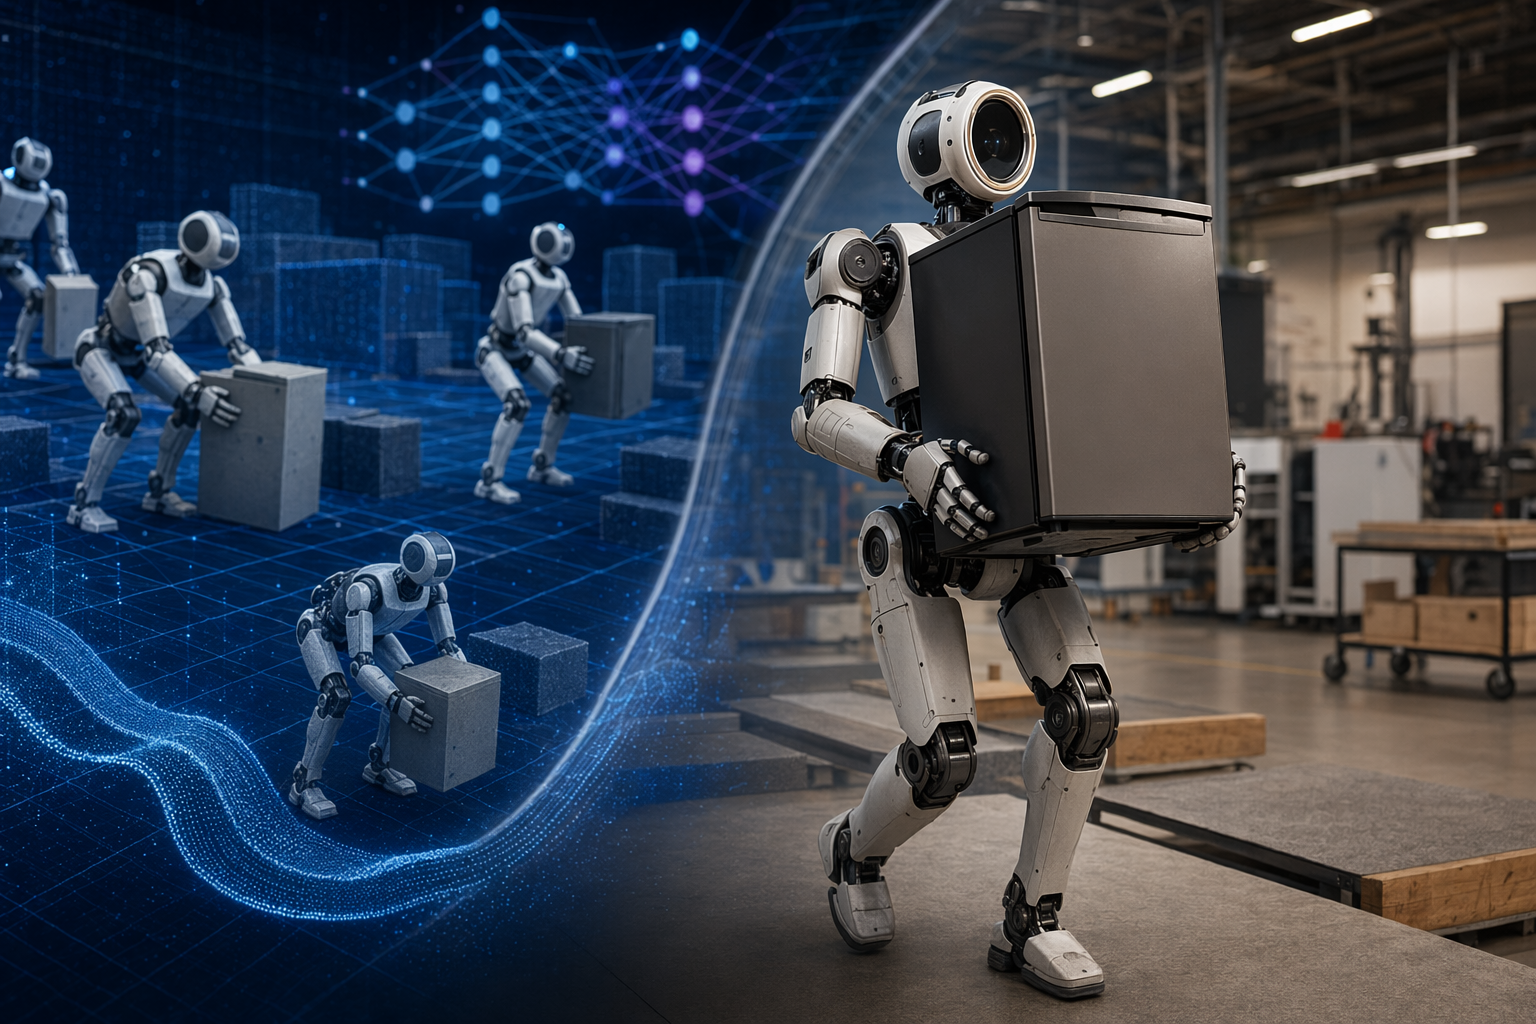
How did Boston Dynamics train Atlas to lift and carry a 100-plus-pound mini-fridge using reinforcement learning and millions of GPU-poweredAtlas learns heavy lifting behaviors through reinforcement learning in simulation before applying them to the real robot.
Prompt de IA
Create a landscape editorial hero image for this Studio Global article: How did Boston Dynamics train Atlas to lift and carry a 100-plus-pound mini-fridge using reinforcement learning and millions of GPU-powered. Article summary: Boston Dynamics trained Atlas by having it learn lifting-and-carrying behaviors in simulation with reinforcement learning, then applying those learned behaviors to the real robot [2][3]. The mini-fridge demo matters beca. Topic tags: general, general web, user generated. Reference image context from search candidates: Reference image 1: visual subject "Boston Dynamics showed off a prototype of its humanoid robot Atlas at CES 2026 and it walked along the stage showing off its moves. But the crowd also got a peek at the production" source context "Atlas, meet Atlas - TechCrunch" Reference image 2: visual subject "Boston Dynamics showed off a prototype of its human
openai.com
A demonstração recente da Boston Dynamics mostrando o robô humanoide Atlas levantando e carregando uma mini‑geladeira marca uma mudança importante na forma como robôs são treinados. Em vez de programar manualmente cada movimento, os engenheiros usam aprendizado por reforço (reinforcement learning) para que o robô aprenda sozinho a executar tarefas físicas complexas em simulações.
O resultado é um controlador capaz de coordenar o corpo inteiro do robô para lidar com objetos pesados e difíceis de manipular — exatamente o tipo de tarefa comum em fábricas e centros logísticos.
Studio Global AI
Continue sua pesquisa
Esta página inclui uma resposta baseada na fonte que você pode continuar em Studio Global.
Qual é a resposta curta para "Como o robô Atlas aprendeu a levantar e carregar uma mini‑geladeira"?
O Atlas foi treinado com aprendizado por reforço em simulações massivas, praticando levantar e carregar objetos pesados em inúmeras variações de peso, atrito e posição de pegada.
Quais são os pontos-chave para validar primeiro?
O Atlas foi treinado com aprendizado por reforço em simulações massivas, praticando levantar e carregar objetos pesados em inúmeras variações de peso, atrito e posição de pegada. Sensores de propriocepção permitem que o robô monitore articulações, forças e equilíbrio em tempo real, ajustando postura e força enquanto transporta cargas pesadas.
O que devo fazer a seguir na prática?
Ao variar condições físicas nas simulações — como massa, atrito e centro de gravidade — o sistema aprende estratégias robustas que funcionam no mundo real, algo essencial para tarefas industriais.
Aprendizado por reforço em vez de movimentos programados
Robôs industriais tradicionais seguem sequências de movimentos cuidadosamente programadas por engenheiros. O Atlas funciona de forma diferente: ele aprende comportamentos através de tentativa e erro em simulação.
Nesse processo, uma política baseada em rede neural tenta executar uma tarefa repetidamente em um ambiente virtual. A cada tentativa, o sistema recebe recompensas ou penalidades dependendo do resultado e gradualmente melhora sua estratégia.
Para aprender a levantar a mini‑geladeira, o Atlas treinou virtualmente uma sequência completa de ações, incluindo:
agachar e posicionar as mãos corretamente
levantar o objeto mantendo o equilíbrio
girar o corpo e caminhar enquanto carrega a carga
colocar o objeto no chão de forma estável
O ponto chave é que o sistema coordena o corpo inteiro — pernas, tronco e braços — em vez de controlar cada articulação de forma isolada. Isso permite que o robô compense o peso e a inércia de objetos grandes enquanto se move.
O papel essencial da propriocepção
Manipular objetos pesados exige feedback constante sobre a própria postura e forças aplicadas. Para isso, o Atlas depende fortemente de propriocepção, que é a capacidade de perceber o estado do próprio corpo.
Sensores internos fornecem dados como:
posição e ângulo das articulações
torque e forças aplicadas
contato com o chão
movimento e aceleração do corpo
Essas informações vêm de sensores como encoders de juntas, sensores de força e unidades inerciais (IMUs), permitindo que o sistema ajuste imediatamente o equilíbrio e a postura enquanto carrega um objeto.
Isso é crucial porque um objeto pesado altera constantemente o centro de massa do robô, exigindo microajustes contínuos durante a caminhada ou rotação do corpo.
Simulações com muitas variações físicas
Um grande desafio na robótica é o chamado problema “sim‑to‑real”: comportamentos que funcionam perfeitamente na simulação podem falhar quando transferidos para o mundo real.
A Boston Dynamics aborda isso introduzindo grande diversidade nas simulações de treinamento. Durante o aprendizado, o Atlas pratica a tarefa em inúmeras variações do mesmo cenário, incluindo:
diferentes massas do objeto
níveis variados de atrito entre mãos e superfície
posições de pegada diferentes
mudanças no centro de gravidade
Assim, o robô aprende uma estratégia robusta em vez de memorizar um único movimento ideal. Segundo descrições do treinamento, o maior desafio não é reconhecer a geladeira, mas adaptar‑se a qualquer versão dela que apareça no mundo real.
Quando o controlador treinado é transferido para o robô físico, o ambiente real passa a ser apenas mais uma variação entre milhares que ele já experimentou virtualmente.
Manipulação com o corpo inteiro
Outra característica importante demonstrada no vídeo é que o Atlas não depende apenas das mãos. Ele utiliza controle de corpo inteiro para estabilizar e movimentar o objeto.
Durante a demonstração, o robô consegue:
agachar profundamente para levantar a carga
girar o tronco em grande amplitude
deslocar o centro de massa enquanto caminha
Esses movimentos distribuem as forças por todo o corpo, evitando sobrecarga em uma única articulação e permitindo manipular objetos volumosos ou instáveis.
Por que essa demonstração importa
A Boston Dynamics está posicionando o Atlas como um humanoide industrial voltado para tarefas de logística e manufatura. Entre os usos possíveis estão:
sequenciamento de peças
abastecimento de máquinas
separação e movimentação de materiais
operações de atendimento de pedidos em armazéns
Essas aplicações já estão sendo testadas em ambientes industriais, incluindo operações de fábrica ligadas à Hyundai, que é acionista majoritária da empresa.
Levantar uma mini‑geladeira pode parecer apenas uma demonstração curiosa, mas na prática ela representa três desafios importantes da indústria:
manipulação de objetos pesados
interação física complexa com objetos irregulares
equilíbrio dinâmico enquanto se movimenta com carga
Em outras palavras, o Atlas está evoluindo de demonstrações acrobáticas para tarefas economicamente úteis no mundo real.
O desafio que ainda resta
Apesar do avanço, uma demonstração isolada não significa que o robô já esteja pronto para uso em larga escala.
Para implantação industrial real, ainda são necessários fatores como:
certificações de segurança
alta confiabilidade e tempo de operação contínuo
baixo custo de manutenção
desempenho consistente com milhares de objetos diferentes
Mesmo assim, a estratégia de treinamento — combinando aprendizado por reforço, simulação em larga escala e propriocepção avançada — aponta um caminho promissor para ensinar robôs humanoides a executar habilidades físicas complexas. Com melhorias contínuas, tarefas como levantar, transportar e organizar materiais podem se tornar trabalho rotineiro para máquinas como o Atlas.
bostondynamics.com
[PDF] EMBODIED MANUFACTURING INTELLIGENCE - Boston Dynamics