AnswersPublished22 sources
Microduck od Hugging Face kosztuje 399 dolarów. To mała kaczka, na której można trenować roboty
Microduck to dwunożny robot o wysokości 25 cm i masie poniżej 800 g — platforma do eksperymentów z reinforcement learningiem, a nie domowy humanoid. Na start oferuje siedem wytrenowanych zachowań, m.in.
Opublikowane przezEdytowane za pomocą GPT-5.6 LunaObrazy wygenerowane za pomocą GPT Image 1.5
Research answer
Key takeaways
- Microduck to dwunożny robot o wysokości 25 cm i masie poniżej 800 g — platforma do eksperymentów z reinforcement learningiem, a nie domowy humanoid.
- Na start oferuje siedem wytrenowanych zachowań, m.in. chodzenie, siadanie, kopanie, podnoszenie przedmiotów, jazdę na rolkach i podnoszenie się po upadku.
- Cały proces — od symulacji MuJoCo i treningu PPO po eksport polityki do ONNX i uruchomienie jej na robocie — został udostępniony jako otwarty stos Apache 2.0.
- Cena 399 dolarów czyni eksperymenty sim to real znacznie bardziej przystępnymi, ale tworzenie niezawodnych nowych zachowań nadal wymaga wiedzy z robotyki, programowania i uczenia maszynowego.
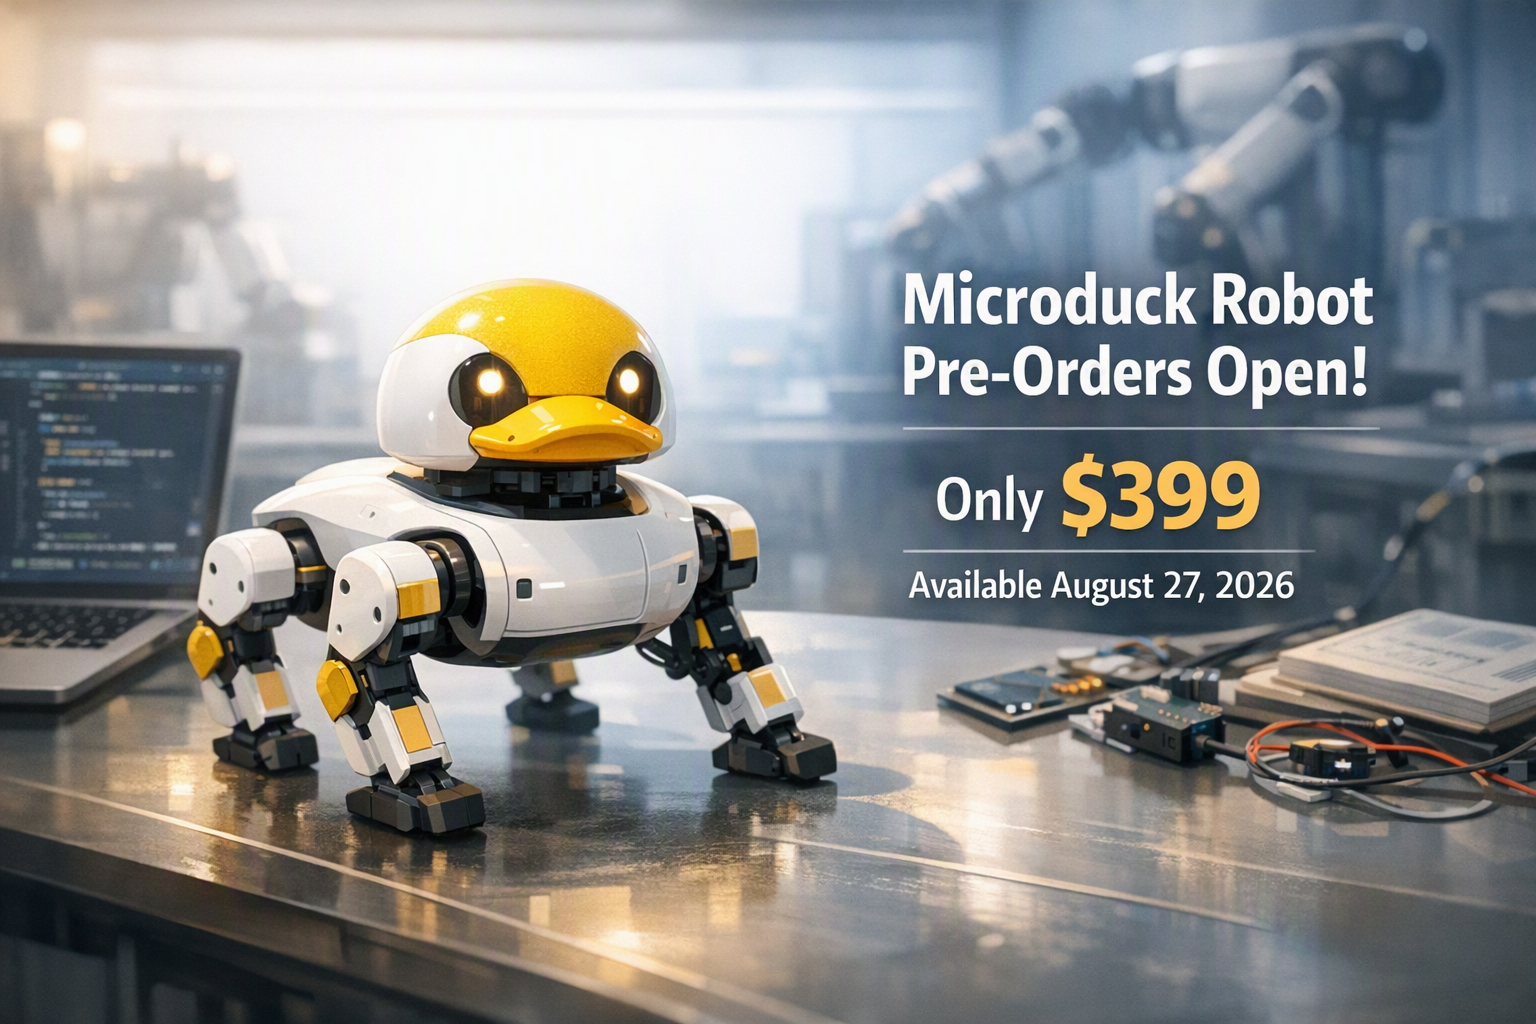
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is Hugging Face and Pollen Robotics’ Microduck robot, announced on August 27, 2026, including its $399 price and pre-order availability. Article summary: Microduck is a small, consumer-priced platform for learning and experimenting with legged-robot reinforcement learning—not a general-purpose home humanoid. Hugging Face and its Pollen Robotics team opened pre-orders on A. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
Microduck to niewielki, kaczkopodobny robot kroczący firmy Pollen Robotics, należącej do Hugging Face. Ma 25 cm wysokości, waży mniej niż 800 g i kosztuje w promocyjnej cenie 399 dolarów — przed doliczeniem podatków i kosztów wysyłki. Przedsprzedaż rozpoczęła się 27 sierpnia 2026 roku, ale terminy realizacji nowych zamówień szybko stały się mniej pewne. 29
38
42
Najważniejsze jest jednak nie to, że robot potrafi chodzić, jeździć na rolkach czy podnosić małe przedmioty. Microduck został pomyślany przede wszystkim jako fizyczne stanowisko testowe do nauki robotyki. Użytkownik może wziąć gotowe zachowanie, zmodyfikować środowisko treningowe, wytrenować nową politykę i spróbować uruchomić ją na prawdziwym robocie.
To nie jest domowy humanoid
Microduck nie jest reklamowany jako autonomiczny pomocnik do domu ani rozmowny robot, który sam nauczy się dowolnej czynności po krótkim poleceniu. To kompaktowa platforma edukacyjna i eksperymentalna, zaprojektowana wokół lokomocji, fizycznego działania oraz uczenia ze wzmocnieniem — reinforcement learningu.
Taka konstrukcja daje mu dwa podstawowe zastosowania:
- Twórcy i ciekawscy użytkownicy mogą od razu sterować gotowymi zachowaniami za pomocą kontrolera.
- Programiści, badacze robotyki i specjaliści od uczenia maszynowego mogą analizować kod, zmieniać środowiska treningowe i próbować przenosić nowe umiejętności na sprzęt.
Co potrafi Microduck
Robot ma 15 silników, kamerę, LiDAR, dwie jednostki pomiaru inercyjnego (IMU) oraz ruchomy dziób, którym może podnosić niewielkie przedmioty. Za obliczenia odpowiada układ Rockchip RK3566 z akceleratorem AI, 1 GB pamięci RAM i 32 GB pamięci masowej. Wymienny akumulator ma wystarczać na około godzinę działania, zależnie od aktywności. 29
32
W pudełku znajduje się siedem wytrenowanych ruchów. Są wśród nich chodzenie i charakterystyczne kacze człapanie, siadanie, kopanie, podnoszenie obiektów, odzyskiwanie równowagi po typowych upadkach oraz jazda na rolkach. Nie są to wyłącznie nagrane animacje — zachowania powstały jako neuronowe polityki sterowania. 20
21
29
Jak działa przejście z symulacji do prawdziwego robota
Podstawowy pomysł jest prosty: najpierw robot uczy się w symulatorze, a dopiero później wytrenowana polityka trafia na sprzęt. Stos Microduck wykorzystuje symulację opartą na MuJoCo oraz algorytm PPO, czyli popularną metodę uczenia ze wzmocnieniem. Gotowa polityka jest eksportowana do formatu ONNX i uruchamiana na pokładzie robota. Pętla sterowania działa z częstotliwością 50 Hz. 20
21
30
Trudność polega na tym, że wirtualny robot zachowuje się znacznie bardziej przewidywalnie niż prawdziwy. W symulacji trzeba więc uwzględnić takie czynniki jak charakterystyka napędów, tarcie, zmiany napięcia akumulatora, opóźnienia poleceń i mechaniczny luz przekładni. System wykorzystuje też losowo zmieniane warunki, dzięki czemu polityka nie zapamiętuje jednego idealnego scenariusza, lecz uczy się reagować na szerszy zakres sytuacji. 30
Szczególnie istotny jest luz przekładni. W małym robocie dwunożnym nawet niewielka różnica między zadanym położeniem silnika a faktycznym ruchem stawu może zaburzyć równowagę. Modelowanie tego luzu oraz uwzględnienie miejsca, w którym fizyczny enkoder mierzy ruch, pozwala wystawić politykę na część błędów, z którymi spotka się po uruchomieniu na sprzęcie. Nie oznacza to jednak gwarancji, że każdy eksperyment zadziała za pierwszym razem. 30
Trening jest też bardziej wymagający obliczeniowo, niż sugerowałaby cena robota. Przykłady wykorzystują tysiące równoległych środowisk symulacyjnych i sprzęt z obsługą CUDA. W dokumentacji szybki trening polityki chodzenia zajmuje około jednej do dwóch godzin. Osoby bez odpowiedniej karty graficznej mogą zlecić obliczenia za pośrednictwem Hugging Face Jobs. 20
21
Co naprawdę oznacza „open source”
Pollen Robotics określa SDK, symulator i pełny stos reinforcement learningu jako otwarte i udostępniane na licencji Apache 2.0. Opublikowano również polityki oraz materiały treningowe, dzięki którym można przeanalizować działanie zachowań dostarczanych z robotem. 29
43
Nie oznacza to jednak, że otwarto cały projekt sprzętowy. Dostępność kodu i procesu uczenia nie jest równoznaczna z udostępnieniem wszystkich plików mechanicznych i elektronicznych komercyjnego robota na tej samej licencji.
To ważne rozróżnienie. Największą wartością Microduck nie jest możliwość wydrukowania dowolnej obudowy, lecz odtworzenie całej pętli uczenia: zdefiniowanie środowiska, trening polityki, eksport modelu i test na prawdziwym ciele robota.
Czy Microduck jest dobry dla początkujących?
Gotowe zachowania sprawiają, że można zacząć korzystać z robota bez pisania kodu pierwszego dnia. Wytrenowanie nowej, stabilnej umiejętności to jednak zupełnie inna sprawa. Przydadzą się podstawy Pythona, uczenia ze wzmocnieniem, projektowania nagród, symulacji, dynamiki robotów oraz treningu z wykorzystaniem GPU.
Nie wolno też zapominać o bezpieczeństwie. Polityka, która dobrze działa w symulatorze, może na prawdziwym sprzęcie doprowadzić do upadku, kolizji albo nieoczekiwanego ruchu silników. Testy trzeba prowadzić ostrożnie, aby nie uszkodzić robota ani przedmiotów znajdujących się w pobliżu.
Najtrafniej opisać Microduck jako przyjazną wizualnie platformę edukacyjną i eksperymentalną — nie jako urządzenie typu plug and play, które nauczy się dowolnej sztuczki po wydaniu komendy w języku naturalnym.
Czy 399 dolarów zmienia dostęp do robotyki?
Przy cenie 399 dolarów przed podatkami i wysyłką Microduck może znacząco obniżyć próg wejścia w eksperymenty sim-to-real. Nie trzeba od razu kupować pełnowymiarowego robota badawczego, aby sprawdzić, jak wyuczone zachowanie przechodzi z MuJoCo do fizycznego urządzenia.
To porównanie należy traktować orientacyjnie. Microduck jest znacznie mniejszy, mniej wydajny i przeznaczony do węższego zakresu doświadczeń niż specjalistyczne platformy laboratoryjne.
Niska cena ułatwia również pracę z kilkoma robotami jednocześnie. Pollen wskazuje na możliwe eksperymenty obejmujące wyścigi, piłkę nożną oraz roboty reagujące na swoje zachowanie. Kilka niedrogich urządzeń może stworzyć scenariusze wielorobotowe trudne do odtworzenia przy użyciu pojedynczej, drogiej platformy badawczej. 35
37
Gdzie Microduck pasuje do strategii Hugging Face
Hugging Face przejęło Pollen Robotics w kwietniu 2025 roku, łącząc doświadczenie francuskiej firmy w otwartej robotyce z ekosystemem oprogramowania i udostępniania modeli Hugging Face. W ofercie Pollen znajduje się między innymi Reachy 2 — znacznie większy humanoid przeznaczony do badań — oraz Reachy Mini, skoncentrowany na ekspresyjnej interakcji, głosie, obrazie i kreatywnym programowaniu. 10
11
Microduck podąża inną ścieżką. Jego główne obszary to chodzenie, działanie w świecie fizycznym, reinforcement learning i transfer sim-to-real. W praktyce może stać się sprzętowym odpowiednikiem idei współdzielenia modeli: społeczność będzie mogła wymieniać nie tylko modele, lecz także zachowania, środowiska i przepisy treningowe dla tego samego korpusu robota.
Cena, kolory i dostawa
Microduck jest dostępny w czterech wariantach kolorystycznych: Cream, Graphite, Lavender i Sky. Przedsprzedaż wystartowała w cenie 399 dolarów przed podatkami i wysyłką, a pierwsze dostawy pierwotnie planowano przed Bożym Narodzeniem 2026 roku w Ameryce Północnej i Europie. 37
38
Późniejszy raport podał jednak, że firma nie obiecuje już dostawy przed świętami w przypadku nowych zamówień. Wraz ze zwiększaniem produkcji wskazywany jest szacowany czas oczekiwania od czterech do sześciu miesięcy. Pierwotny termin należy więc traktować jako cel dla pierwszej partii, a nie gwarantowaną datę dostawy. 42
Werdykt
Microduck jest wyjątkowo przystępną cenowo fizyczną platformą do eksperymentów z uczeniem ze wzmocnieniem. Jeśli ktoś szuka rozmównego domowego towarzysza, otrzyma raczej ograniczonego, 25-centymetrowego robota kroczącego.
Jeśli jednak celem jest sprawdzenie, jak zachowanie wytrenowane w symulatorze MuJoCo działa na prawdziwej maszynie, propozycja wygląda znacznie ciekawiej: za 399 dolarów użytkownik dostaje małego robota z gotowymi politykami, publicznym stosem oprogramowania i przestrzenią do własnych eksperymentów.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Microduck od Hugging Face kosztuje 399 dolarów. To mała kaczka, na której można trenować roboty"?
Microduck to dwunożny robot o wysokości 25 cm i masie poniżej 800 g — platforma do eksperymentów z reinforcement learningiem, a nie domowy humanoid.
What are the key points to validate first?
Microduck to dwunożny robot o wysokości 25 cm i masie poniżej 800 g — platforma do eksperymentów z reinforcement learningiem, a nie domowy humanoid. Na start oferuje siedem wytrenowanych zachowań, m.in. chodzenie, siadanie, kopanie, podnoszenie przedmiotów, jazdę na rolkach i podnoszenie się po upadku.
What should I do next in practice?
Cały proces — od symulacji MuJoCo i treningu PPO po eksport polityki do ONNX i uruchomienie jej na robocie — został udostępniony jako otwarty stos Apache 2.0.
Sources
pollen-robotics.comMicroduck - A tiny biped robot you can teach new tricks
businessinsider.comHugging Face says sales for its robot ducks topped $2.6 million in 24 hours. Now there's a backlog.
ai-daily.devAI Daily Dev — August 18, 2026
marktechpost.com