AnswersPublished16 sources
Jueying X50: robot niesie 50 kg, ale zasięg wymaga dopowiedzenia
DEEP Robotics deklaruje, że Jueying X50 może przenosić ładunek o masie 50 kg i poruszać się z prędkością 3 m/s przez ponad 2 km. Według doniesień robot ma pokonywać m.in.
Opublikowane przezEdytowane za pomocą GPT-6 LunaObrazy wygenerowane za pomocą GPT Image 2
Research answer
Key takeaways
- DEEP Robotics deklaruje, że Jueying X50 może przenosić ładunek o masie 50 kg i poruszać się z prędkością 3 m/s przez ponad 2 km.
- Według doniesień robot ma pokonywać m.in. 80 centymetrowe podesty, przerwy 70 cm między kamiennymi blokami i schody bez podstopnic.
- Publikacje nie podają szczegółów testów ani nie potwierdzają niezależnie osiągów czy wdrożeń samego modelu X50.
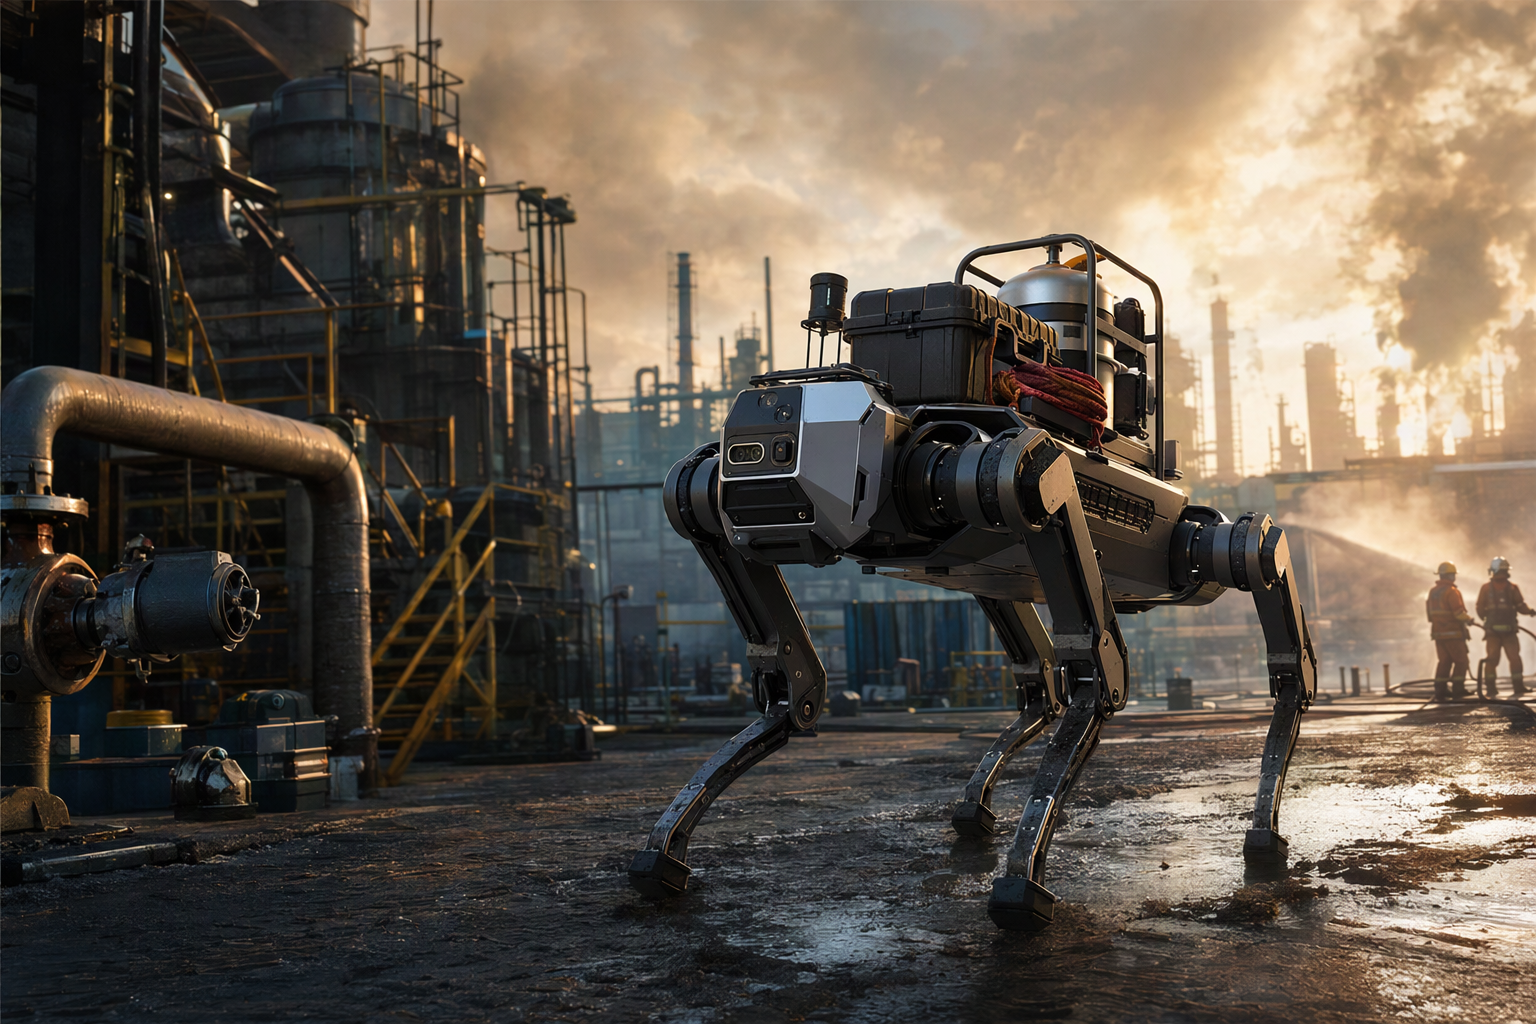
AI Prompt
openai.comCreate a landscape editorial hero image for this Studio Global article: What is DEEP Robotics’ X50 heavy-duty quadruped, introduced in Chinese reports on November 6–7, 2026, and how does it extend the company’s i. Article summary: DEEP Robotics’ Jueying X50 is a heavy-duty industrial quadruped announced on November 6, 2026, and covered in Chinese reports on November 6–7, aimed at inspection, equipment transport, emergency response and firefighting. Topic tags: general, general web. Style: premium digital editorial illustration, source-backed research mood, clean composition, high detail, modern web publication hero. Use reference image context only for broad subject, composition, and topical grounding; do not copy the exact image. Avoid: logos, brand marks, copyrighted characters, real person likenesses, fake screenshots, UI text, readable text, watermarks, charts with fake numbers, clic
DEEP Robotics zaprezentowało Jueying X50 6 listopada 2026 r. To czworonożny robot przemysłowy projektowany z myślą o inspekcjach, transporcie sprzętu, akcjach ratowniczych i gaszeniu pożarów. Najbardziej efektowna deklaracja producenta brzmi: 50 kg ładunku, prędkość 3 m/s i ponad 2 km nieprzerwanego marszu. To jednak wynik podawany w materiałach z premiery, a nie niezależnie zweryfikowana specyfikacja ani uniwersalny zasięg robota. 3
4
Większy udźwig w przemysłowej linii robotów
X50 nie jest pierwszym czworonożnym robotem DEEP Robotics przeznaczonym do pracy w terenie. Wcześniejsza seria X30 była kierowana m.in. do inspekcji zakładów i stacji elektroenergetycznych, a roboty X30 opisywano jako wykorzystywane do zadań kontrolnych w fabryce należącej do grupy FAW. 44
49
X50 ma rozwijać ten kierunek w stronę przenoszenia cięższych ładunków i pracy w bardziej wymagających warunkach przemysłowych oraz na zewnątrz. Według doniesień optymalizacja konstrukcji i układu stawów pozwoliła zwiększyć deklarowany udźwig do 50 kg bez powiększania korpusu. Publikacje nie podają jednak wymiarów, do których odnosi się to porównanie. 2
3
50 kg, 3 m/s i ponad 2 km — co dokładnie oznacza ta deklaracja?
Według materiałów z premiery X50 może poruszać się z prędkością 3 m/s, niosąc swój deklarowany ładunek 50 kg, i pokonać w ten sposób ponad 2 km. Doniesienia wymieniają też schody, pochyłości, górskie ścieżki i żwirowe nawierzchnie jako przykłady trudnego terenu, po którym robot ma przemieszczać się z obciążeniem. 1
2
3
Nie wynika z tego jednak, że pełne połączenie udźwigu, prędkości i dystansu zostało osiągnięte na każdej z wymienionych nawierzchni. Dostępne publikacje nie opisują protokołu testowego, przebiegu trasy, stanu baterii ani konfiguracji dodatkowego wyposażenia. Dlatego ponad 2 km należy traktować jako raportowany wynik w nieokreślonych warunkach, a nie ogólny zasięg robota w każdej misji i na każdym terenie. 3
4
Czujniki i sterowanie na nierównym podłożu
Według opisów X50 łączy dane z lidaru, jednostki pomiaru inercyjnego (IMU) i innych czujników z algorytmami sterowania ruchem opartymi na uczeniu ze wzmocnieniem. System ma przewidywać ukształtowanie terenu i planować miejsca stawiania łap, a sztywne, szybko reagujące stawy wykonywać zaplanowane ruchy. 3
4
Wśród deklarowanych możliwości poruszania się wymieniono pokonywanie podestów o wysokości 80 cm, przechodzenie nad 70-centymetrową przerwą między kamiennymi blokami oraz wspinanie się po schodach bez podstopnic. Publikacje nie potwierdzają, że wszystkie te przeszkody robot pokonywał z pełnym obciążeniem i z prędkością 3 m/s. 3
4
System kontroli postawy ma pomagać w zachowaniu stabilności podczas pchania, ciągnięcia, uderzeń i poruszania się po nierównym podłożu. Przy gaszeniu pożaru dostosowanie ułożenia korpusu ma przeciwdziałać sile odrzutu wody i stabilizować zamontowaną prądownicę. Doniesienia nie podają jednak liczbowej granicy tego odrzutu ani dokładności kierowania strumieniem. 3
4
Do jakich zadań ma służyć X50?
Opisywane zastosowania skupiają się na przewożeniu sprzętu do miejsc, w których jego ręczne przenoszenie może być trudne lub niebezpieczne:
- Inspekcje energetyczne: transport narzędzi hydraulicznych i wyposażenia do prac elektrycznych, w tym łańcuchów izolatorów i zestawów uziemiających.
2
- Ratownictwo: przewożenie detektorów osób, narzędzi do wyważania i przebijania przeszkód oraz materiałów medycznych na miejsca wypadków lub katastrof.
- Gaszenie pożarów: transport wyposażenia albo węża strażackiego; korekta postawy ma pomagać w stabilizacji robota podczas podawania wody.
4
- Dostęp w obiektach przemysłowych: pokonywanie schodów bez podstopnic i przechodzenie po platformach w korytarzach instalacyjnych, a także jazda po nierównym terenie na zewnątrz.
To scenariusze zastosowań opisywane przy premierze, a nie potwierdzenie, że X50 już pracuje w takich miejscach. Doniesienia o wykorzystaniu robotów w fabryce grupy FAW dotyczą wcześniejszego modelu X30. 3
49
Czego jeszcze nie wiadomo?
Dane o osiągach i pokonywaniu przeszkód pochodzą z relacji z premiery; dostępne publikacje nie przedstawiają wyników niezależnych testów ani szczegółów pozwalających samodzielnie zweryfikować deklaracje. Nie podają też dokładnych wymiarów X50, jego masy bez ładunku, ceny ani terminu dostaw. Brakuje również informacji o potwierdzonych wdrożeniach samego modelu. 3
4
To ważne zastrzeżenie przy ocenie nagłówkowych parametrów. Opisy wskazują na obiecujące możliwości robota przemysłowego, ale nie pokazują jeszcze, jak przełożą się one na konkretną trasę, zestaw przewożonego sprzętu czy rzeczywiste warunki pracy.
Studio Global AI
Continue your research
This page includes a source-backed answer you can continue inside Studio Global.
People also ask
What is the short answer to "Jueying X50: robot niesie 50 kg, ale zasięg wymaga dopowiedzenia"?
DEEP Robotics deklaruje, że Jueying X50 może przenosić ładunek o masie 50 kg i poruszać się z prędkością 3 m/s przez ponad 2 km.
What are the key points to validate first?
DEEP Robotics deklaruje, że Jueying X50 może przenosić ładunek o masie 50 kg i poruszać się z prędkością 3 m/s przez ponad 2 km. Według doniesień robot ma pokonywać m.in. 80 centymetrowe podesty, przerwy 70 cm między kamiennymi blokami i schody bez podstopnic.
What should I do next in practice?
Publikacje nie podają szczegółów testów ani nie potwierdzają niezależnie osiągów czy wdrożeń samego modelu X50.